Navigation offcanvas
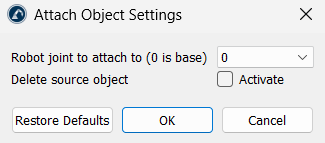
此实用工具将物体永久锁定在机器人手臂的特定活动关节或连杆上。所选物体将成为机器人手臂的永久组成部分,并在仿真过程中随该特定关节一同移动。您可以选择从基座(关节 0)到手臂末端安装板之间的任何活动连杆。
注意:物体几何体将与关联机器人连杆合并,因此无法通过该插件撤销此操作。启用“删除源物体”(即勾选其旁边的“激活”复选框),可在合并完成后从工作站树中移除原始物体。