主要功能
该插件的功能可实现快速的可视化修改和布局调整。当需要进行更改时,无需再浪费时间删除、重新导入和手动重新定位对象,这些工具可自动完成替换和调整大小的过程,同时完全保留所有现有的编程路径。
“替换物体”
此操作将现有物体替换为磁盘中的 3D 文件。RoboDK 会提示您选择替换文件,将其导入到与原始物体相同的父级下,赋予其原始物体的位姿以便精确放置在相同位置,然后删除原始物体。任何引用了旧物体的机加工项目、曲线追踪项目或 3D打印项目都会自动重新关联到新物体。支持的格式为 RoboDK 可导入的格式,包括 .sld、.stl、.step/.stp、.iges/.igs、.obj、.3ds、.dae、.blend 和 .wrl。
注意:替换后的物体名称取自导入文件,而非被替换的物体。在完成替换后,请更新任何通过名称查找该物体的脚本、宏或工作站参数。
替换机器人
此操作可在保持工作站其余部分不变的情况下,用另一台机器人模型替换现有机器人。新机器人将放置在同一参考坐标系下,旧机器人的工具将转移至新机器人上,所有引用旧机器人的目标、程序和加工项目都将重新链接至新机器人并重新计算。
注意:如果新机器人的底座高度不同,RoboDK 会测量高度差并偏移机器人底座坐标系以进行补偿。该底座坐标系还会重命名为替换后机器人的名称,从而确保程序中的“设置参考坐标系”指令保持有效。
重要提示:笛卡尔目标将保留其位置和方向,但其存储的机器人配置会根据当前激活的工具重新计算,因此目标可能以不同的机械臂配置呈现。关节目标则完全不会重新计算——其关节值将原样保留。新机器人无法触及的目标会记录在 RoboDK 消息日志中,而非通过弹出窗口提示,因此更换机器人后请务必重新验证您的程序。
将物体附加到机器人连杆
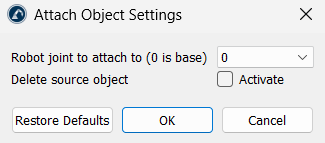
此实用工具将物体永久锁定在机器人手臂的特定活动关节或连杆上。所选物体将成为机器人手臂的永久组成部分,并在仿真过程中随该特定关节一同移动。您可以选择从基座(关节 0)到手臂末端安装板之间的任何活动连杆。
注意:物体几何体将与关联机器人连杆合并,因此无法通过该插件撤销此操作。启用“删除源物体”(即勾选其旁边的“激活”复选框),可在合并完成后从工作站树中移除原始物体。
缩放物体
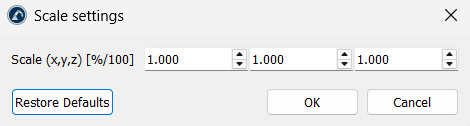
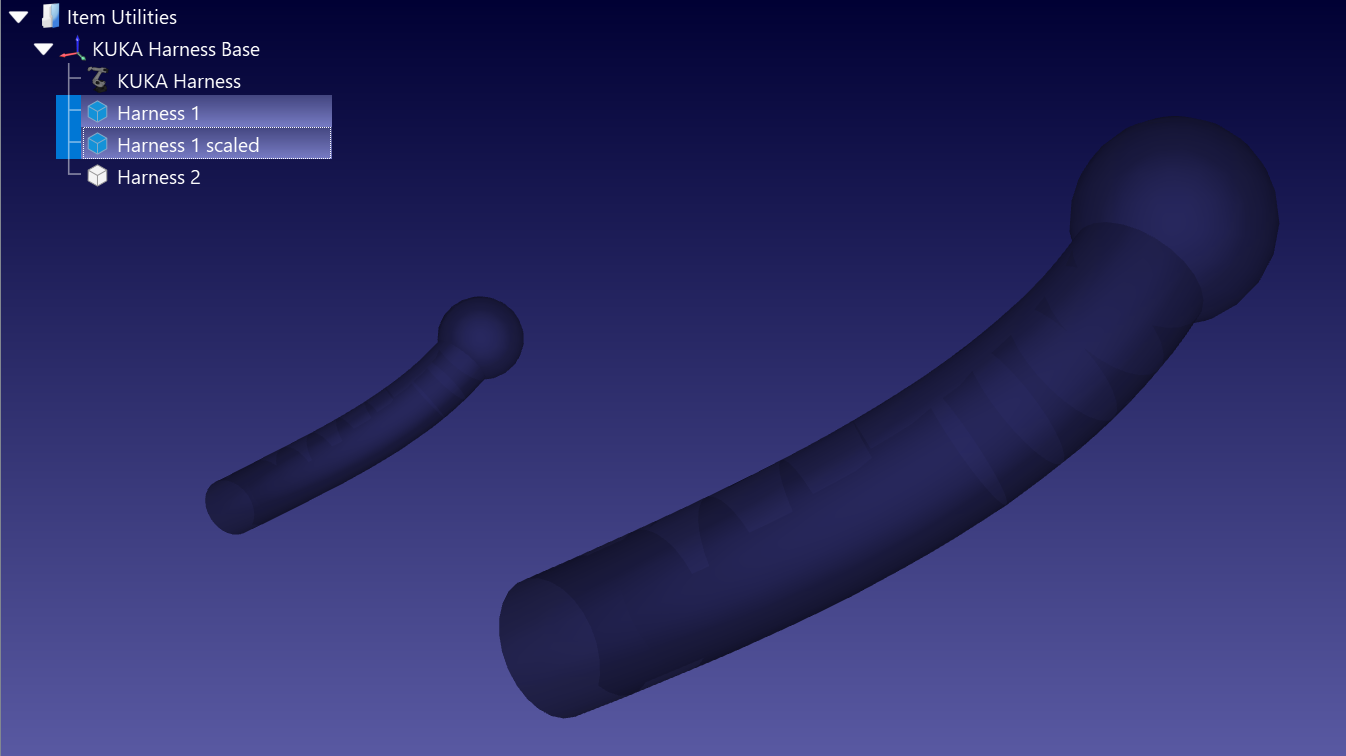
此操作可调整物体和曲线的大小。在“缩放 (x,y,z)”字段中为每个轴输入一个缩放因子,以实现均匀缩放,或沿 X、Y 或 Z 轴独立拉伸模型。这些因子是从项目自身原点开始应用的纯比例:1 表示保持原尺寸不变,2 表示尺寸加倍,0.001 表示将毫米转换为米。可同时选择多个物体或曲线并进行缩放。
注意:您输入的因子将保存在工作站中,并在下次打开对话框时预先填入。再次确认这些因子将对项目进行第二次缩放,因此操作完成后请将字段重置为1。将三个字段均设为1将关闭对话框而不进行任何更改。
简化物体
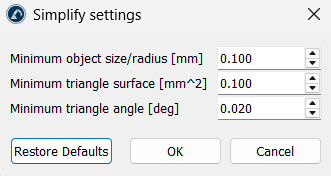
此操作可减少复杂 3D 模型的网格结构数量,以确保碰撞检测、路径计算和仿真保持高效运行。RoboDK 会过滤网格结构并剔除不包含有用几何形状的部分:小于指定尺寸的子形状、面积小于指定值的三角形,以及最小角度小于指定值的细长三角形。该功能适用于物体和曲线,也适用于机器人和工具。
这三个阈值均可编辑。最小物体尺寸/半径 [mm] 默认值为 0.1,最小三角形表面 [mm^2] 默认值为 0.1,最小三角形角度 [deg] 默认值为 0.02。提高这些数值可进行更彻底的简化。