其他选项和设置
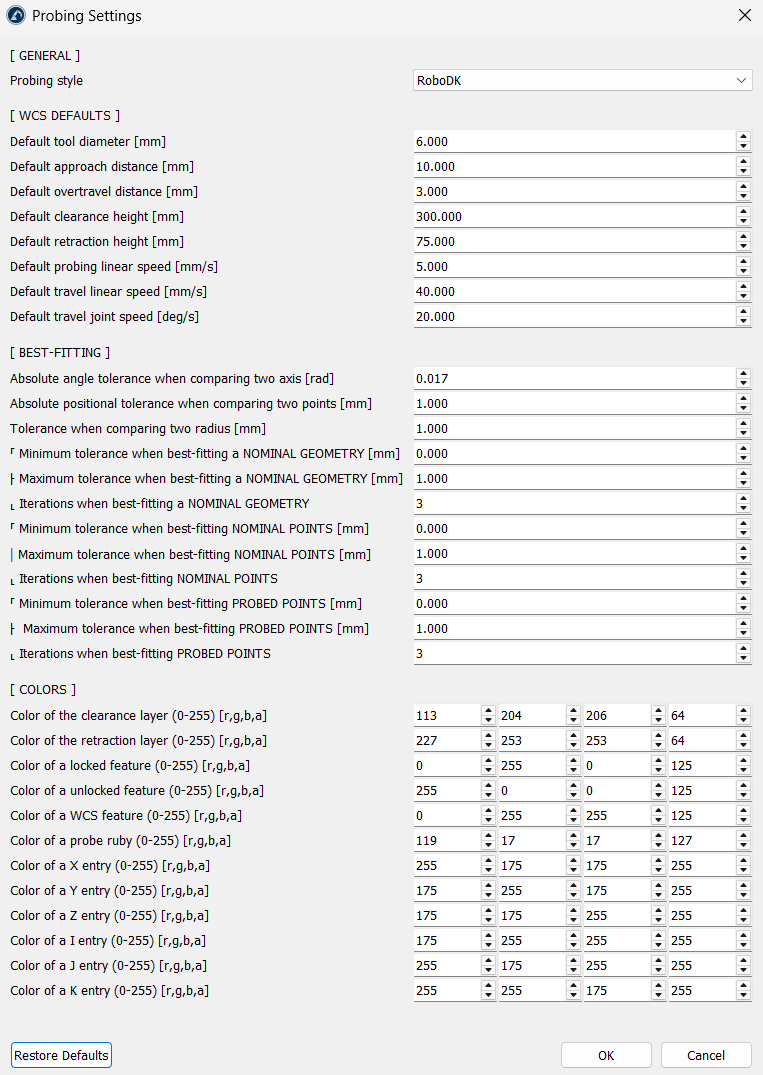
RoboDK 提供了一个全局“测头设置”窗口。选择“测头”→“设置”即可打开该窗口。您在此处设置的值将作为默认值,用于每次启动新测头项目时;这些设置不会更改已存在的项目。点击“恢复默认值”可恢复标准值。
常规
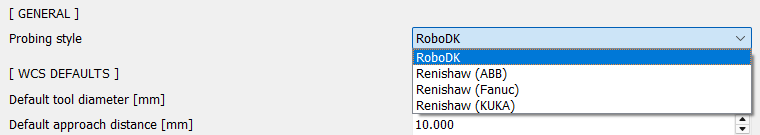
“测头模式”用于选择测头程序的编写方式。“RoboDK”为默认选项,会生成通过机器人驱动程序执行的搜索指令。六个雷尼绍(Renishaw)选项(分别对应 ABB、发那科(Fanuc)、库卡(KUKA)、安川(Yaskawa)、三菱(Mitsubishi)和史陶比尔(Staubli))会为对应的控制器生成雷尼绍 Daytona 宏调用。
WCS 默认值
无需在每次构建项目时手动编辑距离和其他参数,这些值会自动预填充到您的项目设置中:
1.默认工具直径 [mm]:探头尖端的红宝石直径。默认值:6 mm。
2.默认趋近距离 [mm]:探头在接近表面前开始减速的距离。默认值:10 mm。
3.默认超程距离 [mm]:探头越过预期表面后的额外搜索深度。默认值:3 mm。
4.默认间隙高度 [mm]:在第一个点之前和最后一个点之后使用的安全高度。默认值:300 mm。
5.默认回退高度 [mm]:探头在两个点之间回退的高度。默认值:75 mm。
6.默认探测线性速度 [mm/s]:接触式探测的搜索速度。默认值:5 mm/s。
7.默认移动线性速度 [mm/s]:在自由空间中的线性速度。默认值:40 mm/s。
8.默认移动关节速度 [deg/s]:移动操作时的关节速度。默认值:20 deg/s。
最佳拟合
这些参数控制 RoboDK 如何通过数学方法将测量点与名义 CAD 几何体对齐:
1.比较两个轴时的绝对角度公差 [rad]:匹配特征轴时允许的最大角度偏差。
2.比较两个点时的绝对位置公差 [mm]:探测点与名义点之间允许的最大位置误差。
3.比较两个半径时的公差 [mm]:将测得的孔或球体半径与 CAD 模型进行匹配时允许的最大差异。
4.最佳拟合公差和迭代次数:这些参数定义了在对名义几何体、名义点和探测点进行最佳拟合时的最小公差、最大公差和迭代次数限制。
颜色
注意:“颜色”部分仅在 RoboDK 中启用开发者模式时显示。当该选项可用时,您可以设置插件在 3D 视图中绘制的每个视觉元素的 RGBA 值(0-255):
1.间隙和回退层:您可以调整安全移动平面的透明度和颜色。
2.特征状态:您还可以自定义锁定、解锁和 WCS 特征的颜色。
3.探针红宝石球:您可以更改探针测针尖端的颜色。
4.坐标和向量指示器:您可以为设置表中可见的 X、Y、Z 位置字段以及 I、J、K 趋近向量字段分配不同的颜色。


