常见问题排查
以下是您可能遇到的常见问题和错误信息的解答:
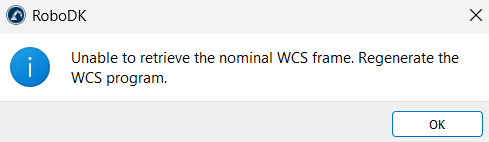
1.无法检索标称 WCS 坐标系。请重新生成 WCS 程序。您尝试在运行程序序列前进行校准。请先运行生成的ProbeFrame1程序以记录接触数据,然后再进行校准。如果自上次运行后更改了任何设置,请重新生成并运行该程序。
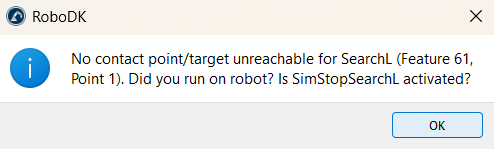
2.特征 3、点 1 无接触点/目标不可达。您是在机器人上运行的吗?SimStopSearchL 是否已激活?该搜索移动未记录任何接触。如果您在仿真中测试,请检查“工具➔选项➔驱动程序”下是否启用了“模拟带碰撞的触觉探测”。如果您在机器人上运行,请检查驱动程序是否已将测头触发信号反馈给 RoboDK。
3.测头未能正确趋近侧面。默认情况下,每个点都以当前工具方向进行探测。在 ProbeFrame1 设置表格中选择该点,并将其工具方向(Tool Orient.)值更改为 X- 或 Y+ 等,使测头向侧面倾斜。增大趋近(Approach)和超程(Overtravel)值也会有所帮助。
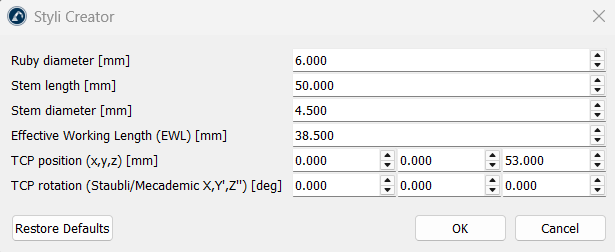
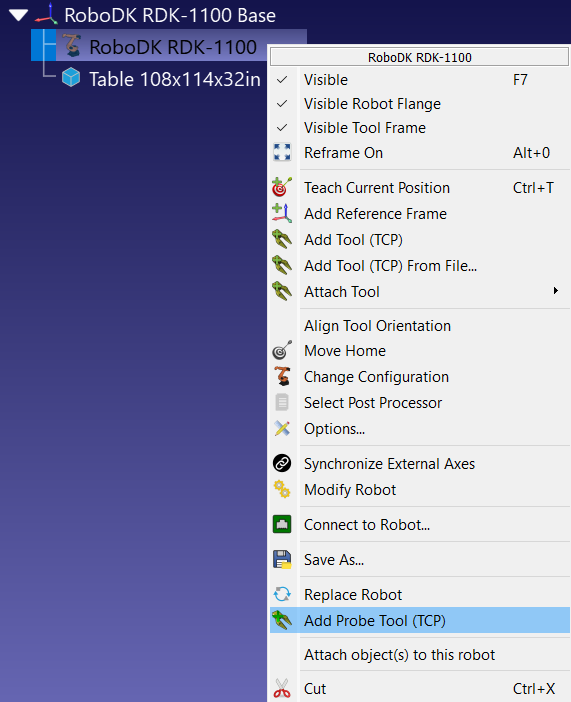
4.如何创建自定义测头探针几何形状?选择“测头”→“添加测头工具(TCP)”,或右键单击机器人并选择“添加测头工具(TCP)”。此时将打开“测针创建器”窗口,您需在此输入测针尖端直径 [mm]、杆长 [mm]、杆径 [mm]、有效工作长度 (EWL) [mm]、TCP 位置 (x,y,z) [mm]以及TCP 旋转角 (史陶比尔(Staubli)/Mecademic X,Y′,Z″) [deg]。两个 TCP 字段会预先填入机器人当前的 TCP 坐标。RoboDK 将构建一个探针杆和探针头模型,根据您输入的数值为其命名(例如Styli D6.00R L50.00 EWL38.5 D4.5),并将其设为机器人的激活工具。EWL 值仅出现在工具名称中;它不会改变几何形状。