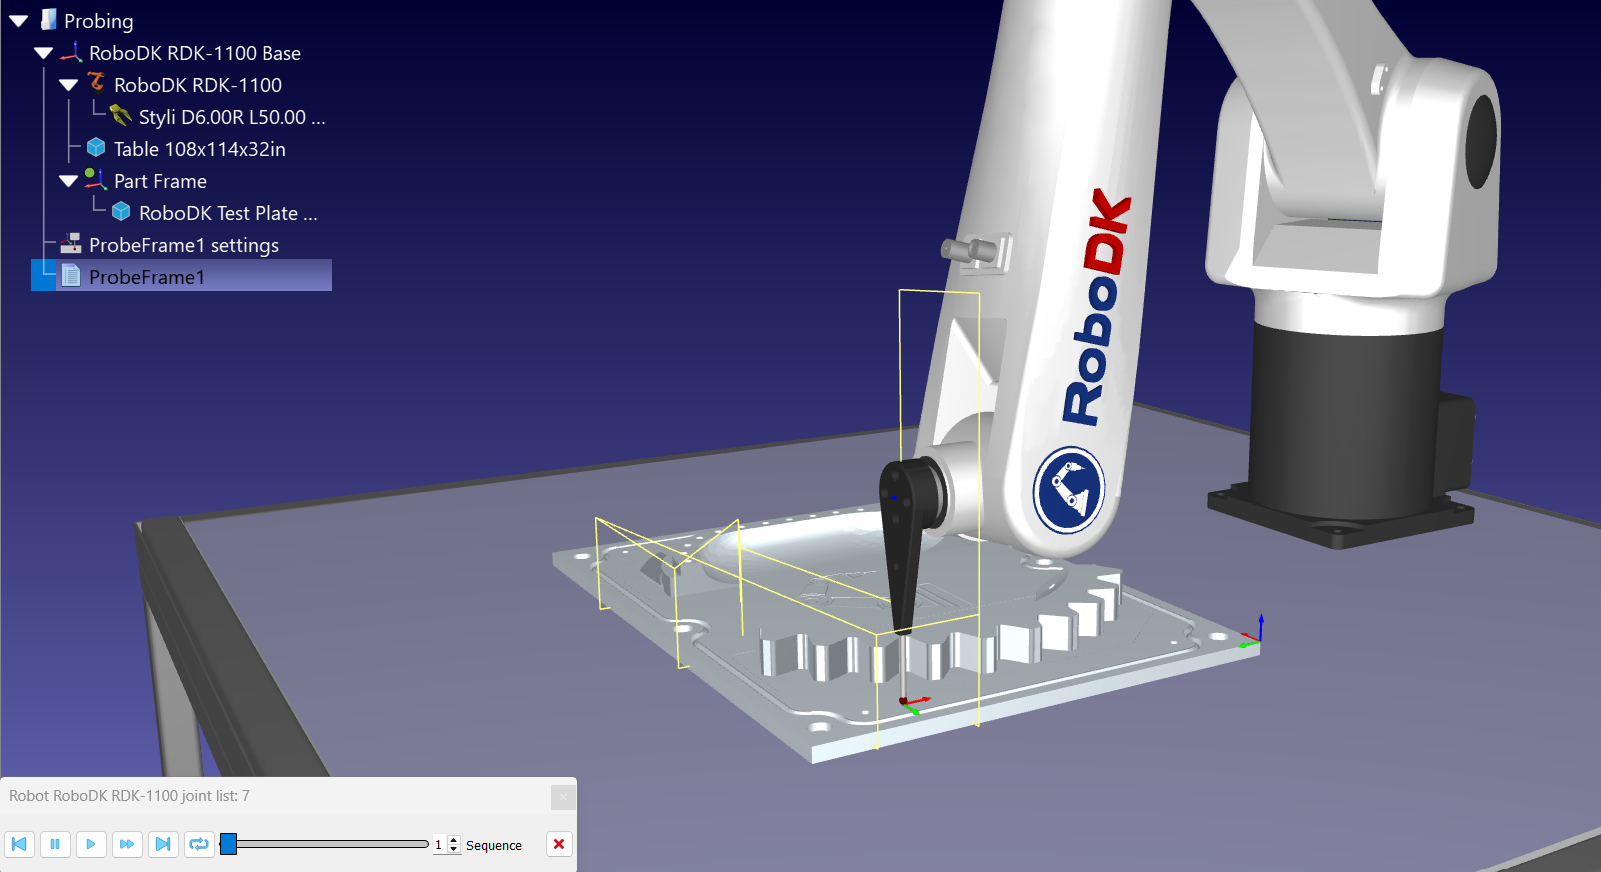
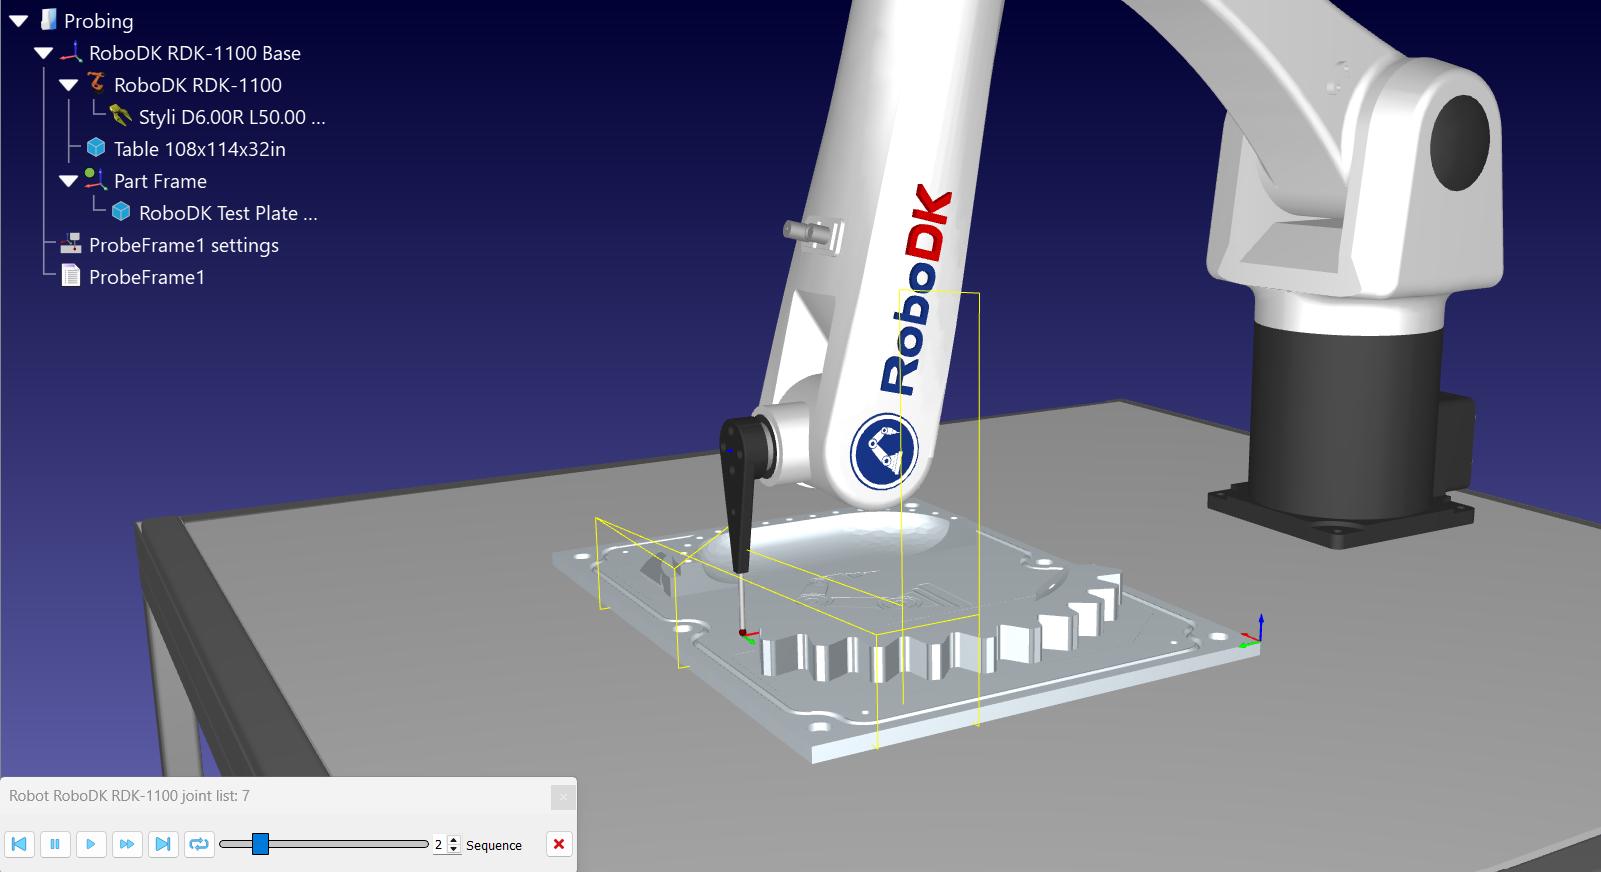
优化探测项目
该插件会检测您点击的每个表面下的几何形状,并将其最佳拟合为基准:点、线、平面、圆柱体或球体。每种几何类型都需要达到最低接触点数才能确定其几何形状:点为 1 个,线为 2 个,平面为 3 个,球体为 4 个,圆柱体为 5 个。参考坐标系需要三个基准,按特征列表中的出现顺序依次采集。以下是 RoboDK 可转换为坐标系的组合:
1.平面、直线、点:一个面上3个点,一条边上2个点,以及1个用于设定原点的点。这是经典的“3-2-1”对齐方式,也是探测速度最快的一种。
2.平面、平面、平面:三个互不平行的面上各取3个点。
3.平面、平面、点:两个面上各取3个点,外加1个点用于确定剩余的原点分量。
4.平面、圆柱体、圆柱体:一个面上3个点,两个孔内各5个点。
5.球体、球体、球体:三个校准球体上各取4个点。
注意:在每种基于平面的组合中,第一个基准必须是平面;其法线将成为坐标系的Z轴。如果锁定的基准不构成上述任一组合,RoboDK会报告无法定义参考坐标系,并在您更新程序时要求您锁定至少三个基准。
特征控制
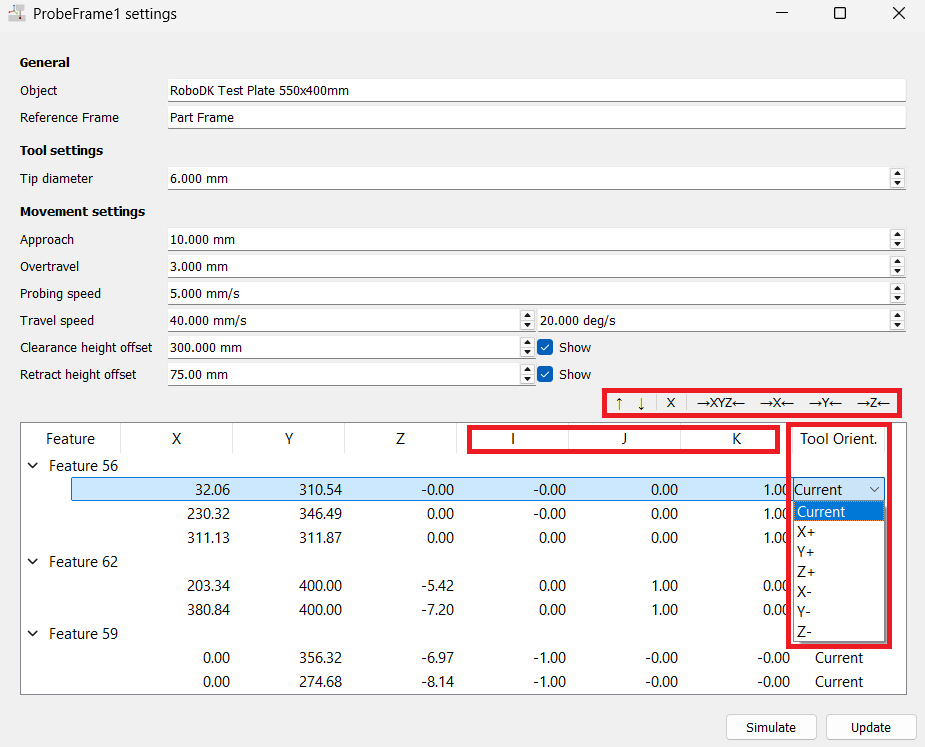
只需点击物体表面即可添加新点。您还可以:
1.使用上下箭头重新排序点。这将修改探测顺序,有助于机器人选择最优路径。
2.使用“X”按钮从列表中删除现有的点或特征。
3.沿 X、Y、Z 轴或三轴同时将点居中定位在表面上。
4.调整方向向量(IJK)。
5.在“工具方向”列中设置用于趋近每个点的工具方向。“当前”为默认选项,保持程序生成时机器人的方向;“X+”、“X-”、“Y+”、“Y-”、“Z+”和“Z-”将该工具轴与探测方向对齐,这是处理侧面点时所需的设置。
视觉反馈
当您在 3D 模型上点击添加点时,RoboDK 会通过改变表面的颜色提供实时视觉反馈:
1.红色:该表面已被检测为特征,但尚未积累足够的接触点来确定其几何形状。请继续添加点。
2.绿色:特征已解析。RoboDK 已根据您的点对几何形状进行了最佳拟合,因此这是一个有效的基准。请继续处理下一个特征。
3.青色:该特征是 RoboDK 实际用于构建参考坐标系的三组基准之一。当三个特征均显示为青色时,该序列即为有效,您可以进行仿真并生成程序。
注意:当您点击某个特征或点时,如果该位置在机器人可到达范围内,RoboDK 会显示该位置机器人的透明预览。预览需要工作站中恰好有一条可见的机器人手臂,因此在多机器人单元中请隐藏其他机器人。
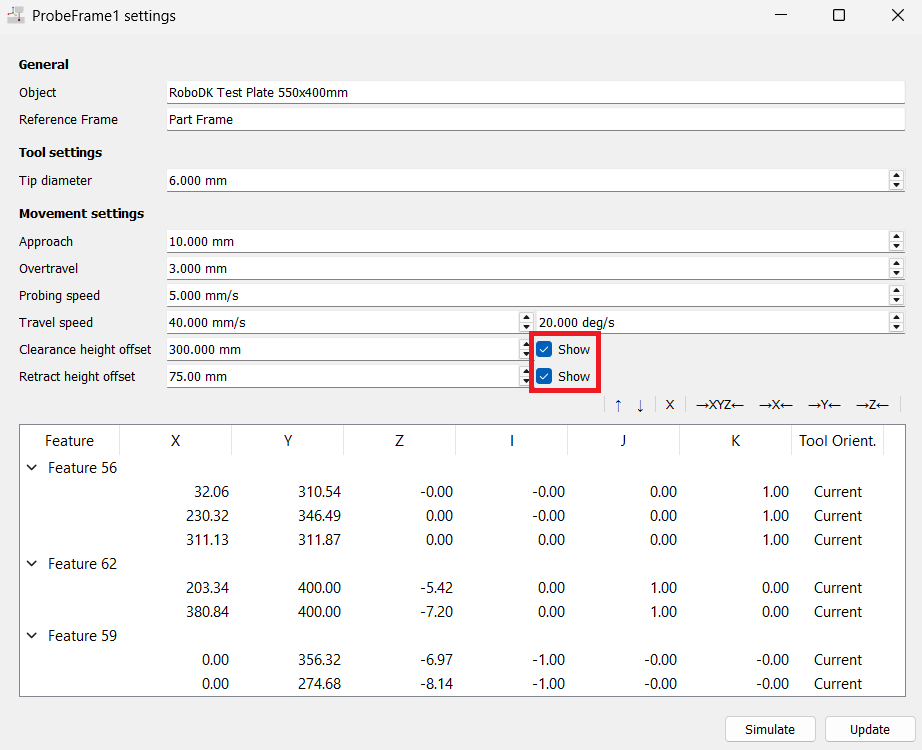
选中“间隙高度偏移”或“回缩高度偏移”旁边的“显示”复选框,即可在 3D 视图中绘制相应的平面。这是确认机器人运动轨迹是否位于工件上所有夹具和工装上方最快捷的方式。
程序运行完毕后——无论是通过驱动程序在真实机器人上运行,还是在启用上述选项的仿真环境中运行——RoboDK 都会用绿色圆点标记每个记录了接触的“线性搜索”(SearchL)指令。绿色圆点表示该指令包含一个接触点,因此您可以在 3D 视图中显示这些点,或读取机器人停止时的关节值。没有绿色圆点的“线性搜索”(SearchL)指令从未记录过接触,这正是“无接触点/目标不可达”错误所报告的情况。
在审查生成的程序时,您可能希望在不重新打开编辑器的情况下,精确检查探针与工件的接触位置。右键单击ProbeFrame1程序并选择“显示程序接触点”。该选项仅在运行后才有用,因为它会重放实际记录的接触位置。
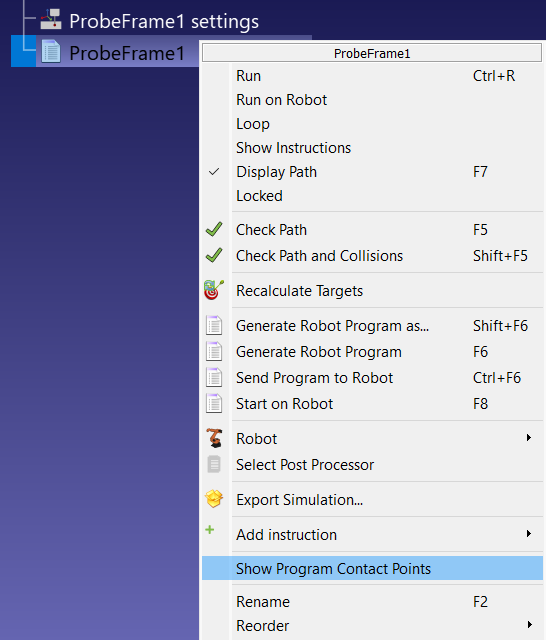
此选项会在 RoboDK 窗口中显示一个滑块,您可以使用它逐一验证每个点的间距和对齐情况。