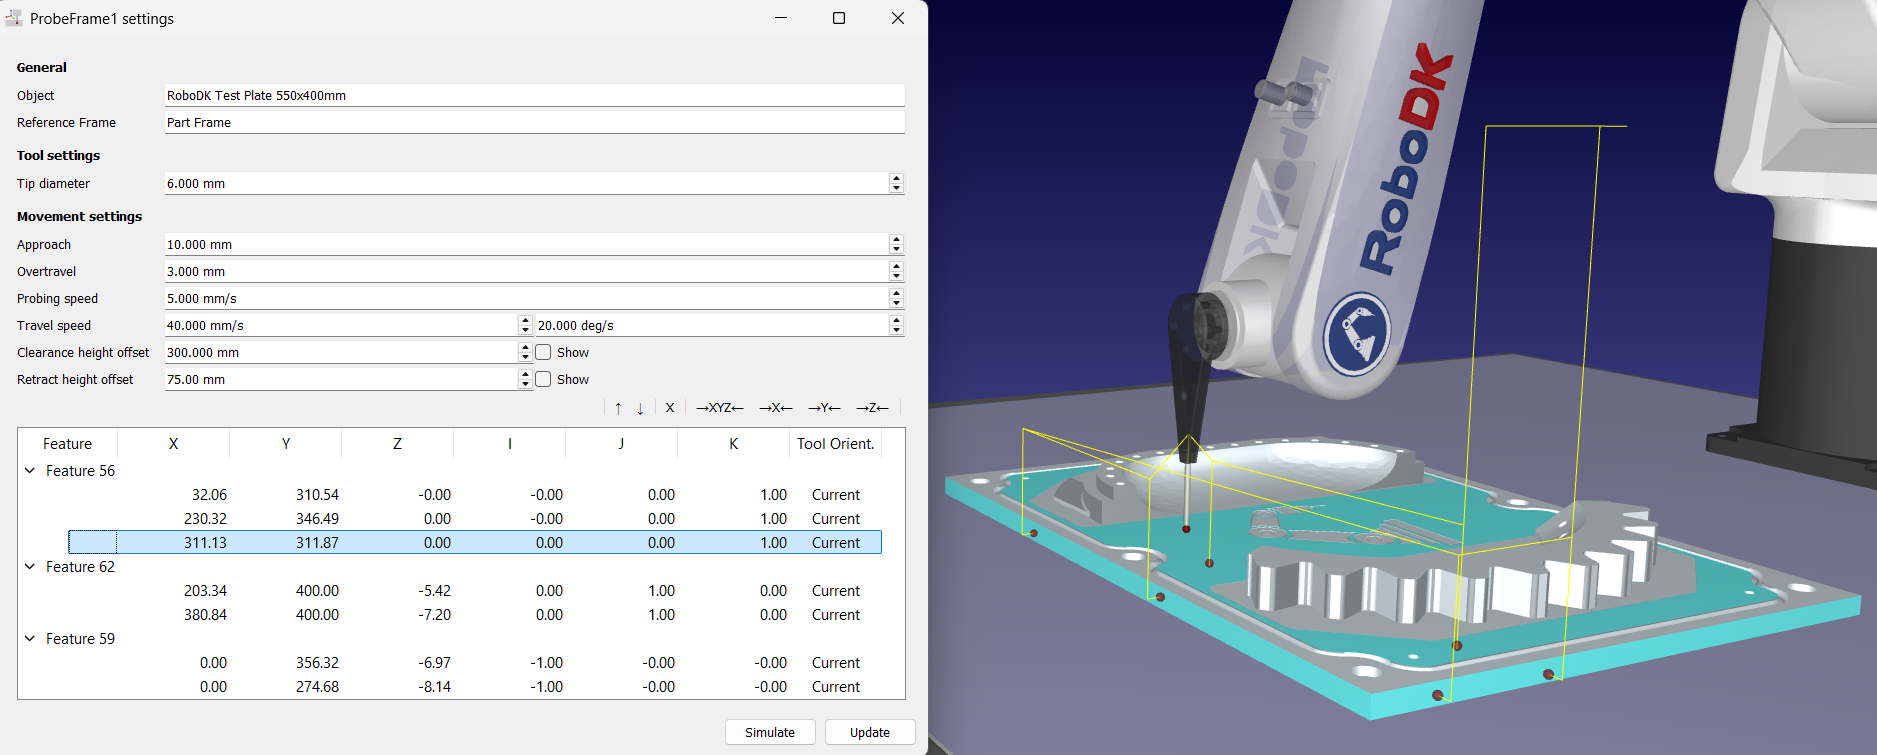
创建探测项目
使用机器人、测头和待测物体设置您的 RoboDK 工作站。物体必须属于一个专用的参考坐标系:将物体放置在该坐标系正下方,使其位于坐标系的精确原点处,并确保该坐标系并非机器人底座。校准是通过移动该参考坐标系来实现的,因此物体本身不得具有独立的位姿。
在菜单栏中选择“探测”→“探测参考坐标系项目”,或点击工具栏中的相应按钮。RoboDK 会在工作站树中添加一个“ProbeFrame1”设置项,并打开其编辑器窗口。
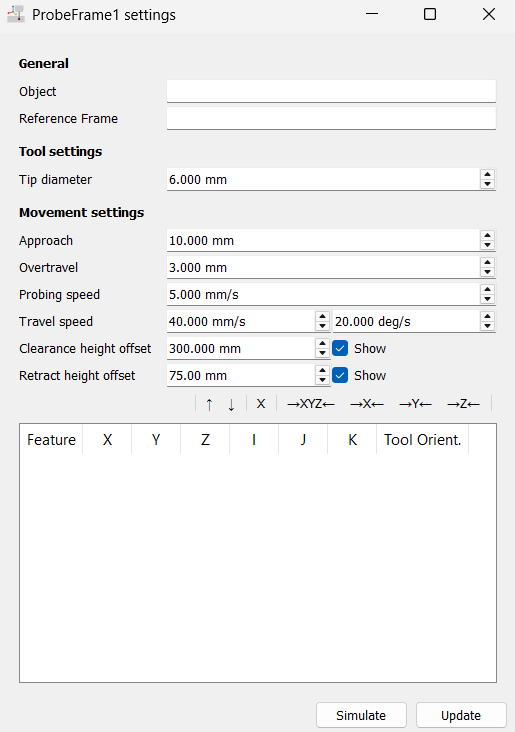
编辑器将探测序列设置分为三个部分:
1.“常规”部分显示待探测的物体及其参考坐标系。这两个字段均为只读;当您单击工件以添加第一个探测点时,它们会自动填充。
2.“工具设置”包含“尖端直径”,即测头尖端的红宝石直径(默认值为 6 毫米)。请输入精确数值:RoboDK 会沿表面法线方向将每个表面点偏移该直径的一半以获得工具接触点,因此错误的直径会导致所有测量结果发生偏移。
3.“移动设置”包含每个点周围使用的距离、速度和高度:
a.趋近距离(默认 10 毫米,范围 2 至 100 毫米)是指测头在表面前方从行进速度切换为探测速度时与表面之间的距离。
b.超程(默认 3 毫米,0 至 100 毫米)是指测头在预期接触点之后继续搜索的距离,这样当实际工件位置略微偏离其公称位置时,仍能建立接触。
c.探测速度(默认 5 毫米/秒)是指在搜索接触点时使用的低速线性速度。应将其保持在较低水平,以保护测头并提高重复精度。
d.行进速度(默认值为 40 毫米/秒和 20 度/秒)用于点与点之间在自由空间中的移动。
e.间隙高度偏移量(默认值为 300 毫米)是指机器人整个序列中在到达第一个点之前和离开最后一个点之后移动的高度。
f.回退高度偏移量(默认 75 毫米)是指测头在两个点之间(无论是在特征内部还是特征之间)回退至的高度。
注意:这两个高度均为以工件参考坐标系为基准测量到的绝对 Z 偏移量,而非相对于每个单独表面的偏移量。请确保间隙高度能够避开工件上最高的夹具或夹紧件。
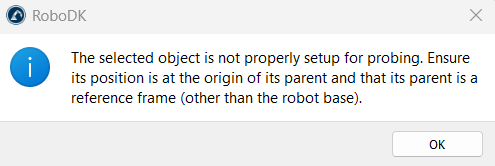
注意:如果工件未正确设置,该插件将拒绝点击操作并提醒您相关要求:物体必须位于其父物体的原点处,且其父物体必须是除机器人底座以外的参考坐标系。
单击您的物体(例如工件或夹具)以创建第一个探测点。此操作将自动填充“ProbeFrame1”设置窗口中的两个只读“常规”字段:
1.物体
2.参考坐标系
注意:“常规”字段不可直接输入。填写目标物体及其参考坐标系的唯一方法是点击工件表面以添加第一个探测点。
提示:您可以随时双击工作站树中的“ProbeFrame1”设置项,或右键单击该项并选择“选项...”来重新打开编辑器。该上下文菜单中还包含“更新程序”和“校准参考坐标系”选项。