焊接界面
本节介绍焊接插件用户界面的功能。
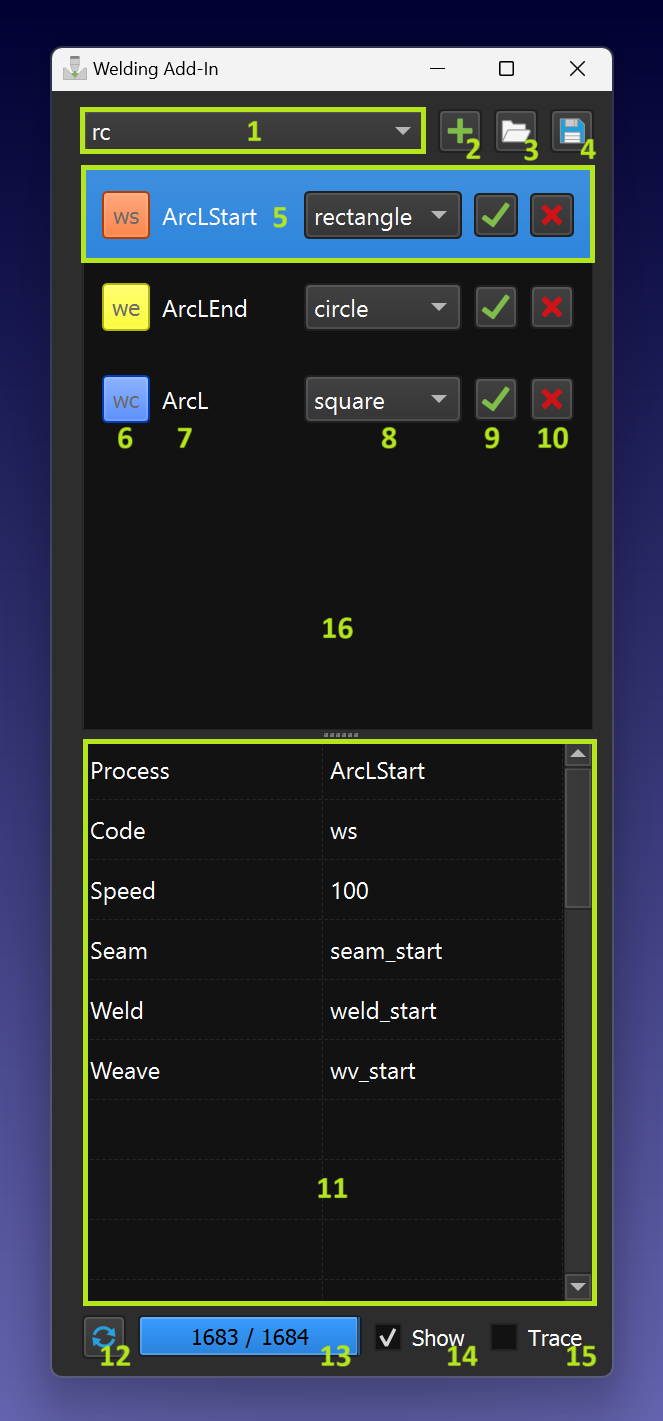
焊接插件包含以下功能元素:
1.指令选择下拉菜单。
2.将指令添加到指令列表中。
3.导入指令列表。
4.导出指令列表。
5.当前指令(已选中)。
6.指令代码和图标颜色(点击可更改颜色)。
7.指令唯一名称。
8.合适的路径形状。
9.在程序序列或 CFP 中添加指令。
10.从列表中删除指令。
11.与所选指令相关的参数。
12.创建路径模型。
13.路径模型构建进度。
14.路径模型可见性标志。
15.路径跟踪标志(允许模拟材料的添加)。
16.指令列表区域。
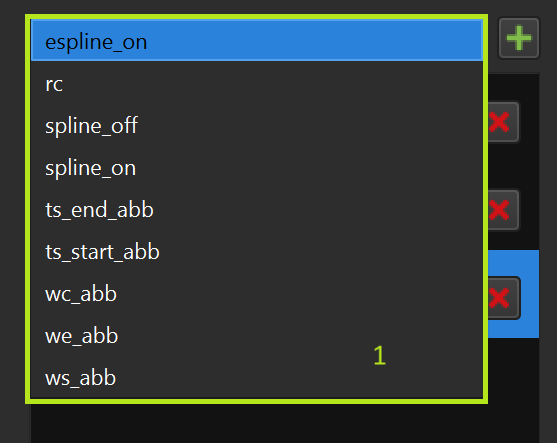
指令选择下拉菜单
您可以从下拉菜单中选择要添加的指令:
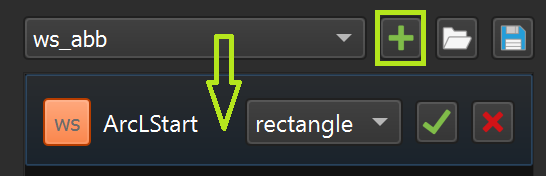
将指令添加到指令列表
您可以使用 '+' 按钮,从下拉菜单中添加所选指令:
指令模板路径(默认安装 RoboDK):
C:\RoboDK\Addins\com.robodk.app.welding\WeldingAddIn\templates
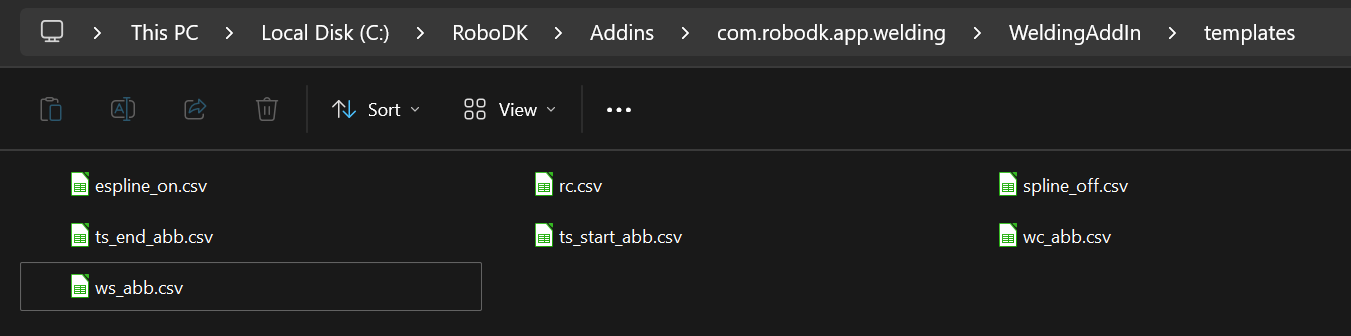
模板以常规的".csv"文件格式呈现,字符串格式为"参数->值":
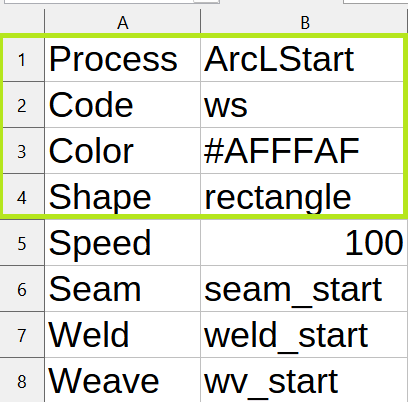
Note: 前四行应如上图所示。
1.'Process' ➔ '工艺名称'(应指定某个名称)
2.'Code' ➔ '指令代码'(支持的指令代码之一)
3.'Color'➔十六进制格式的任何颜色代码
4.'Shape'➔包含焊接指令形状模型的文件名
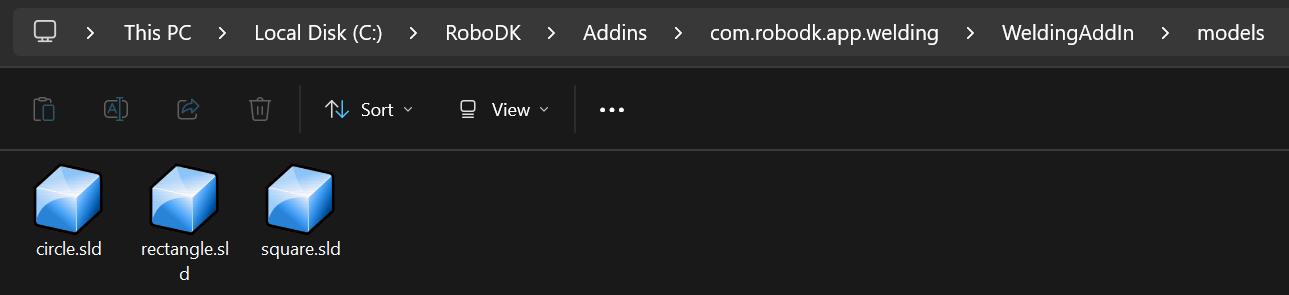
Note:形状名称应与文件名称相同。默认情况下,包含形状模型的文件夹为C:\RoboDK\Addins\com.robodk.app.welding\WeldingAddIn\models.
注意:最多支持 96 个附加用户参数(在前 4 个预定义参数之后)。
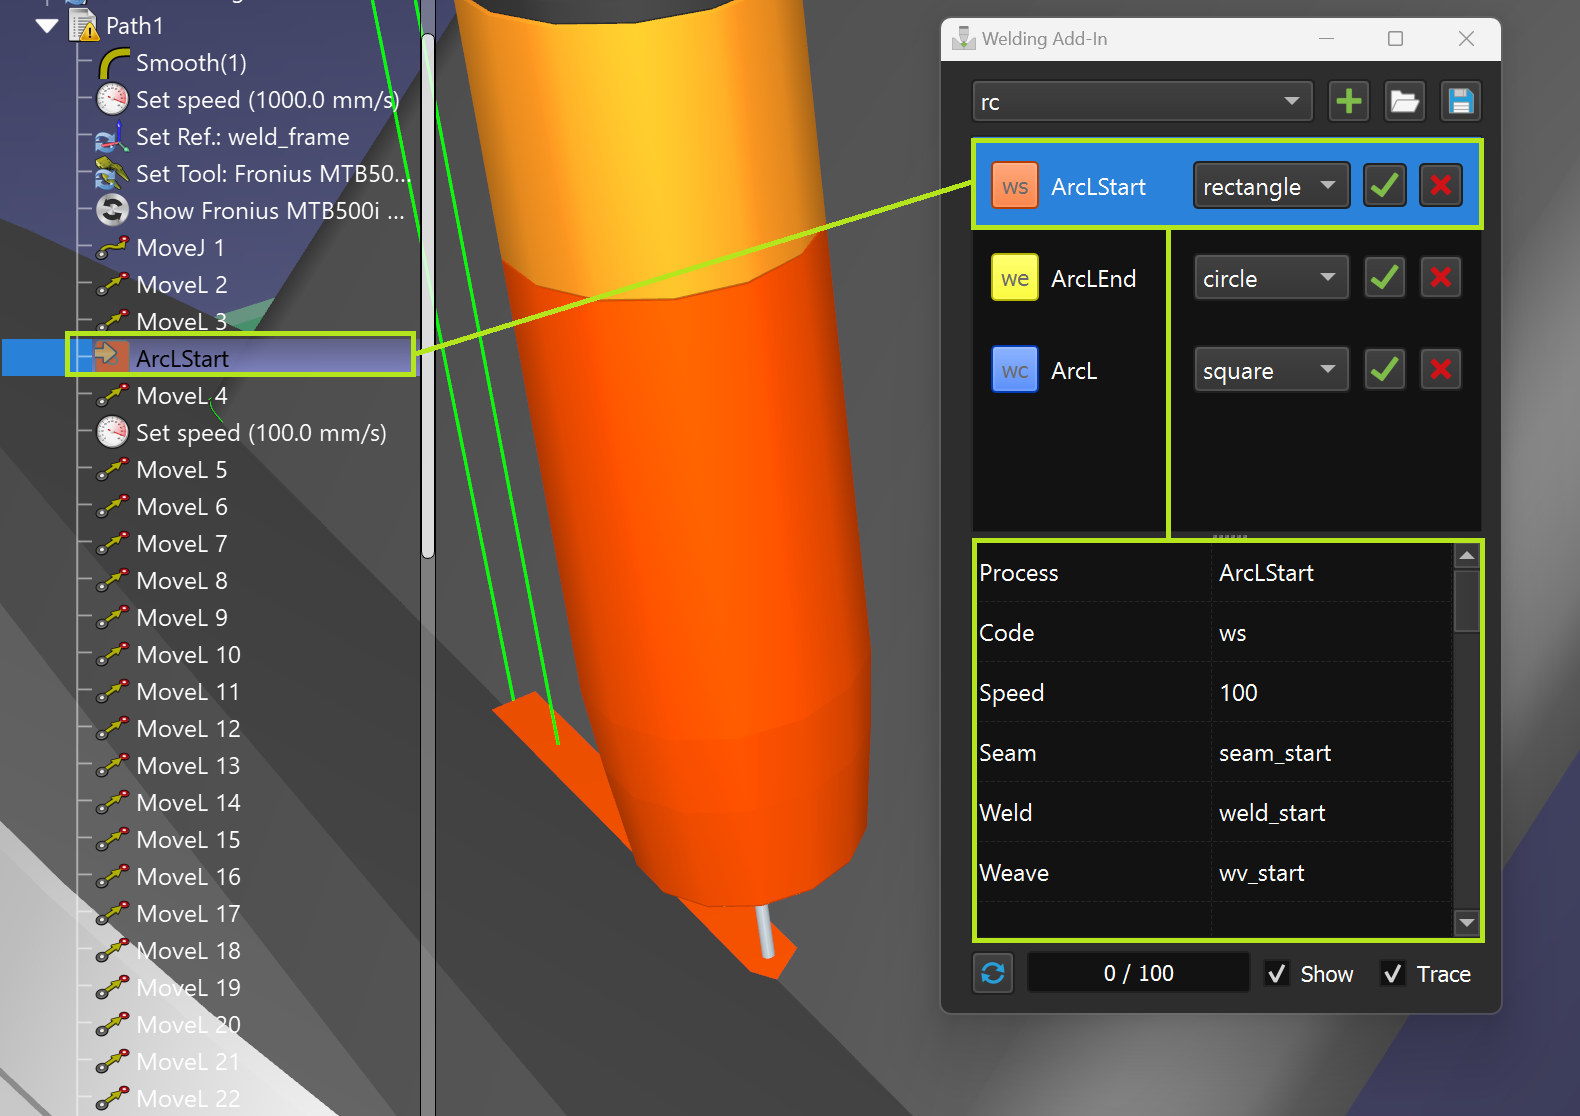
当前指令(已选中)
您可以通过选择指令列表 (9) 中的一行来访问参数。此外,在程序执行过程中或双击相应程序指令时,指令行会自动高亮显示:
指令代码和图标颜色
您可以通过点击指令代码按钮来设置指令和相应路径的颜色(确保先选中指令行):
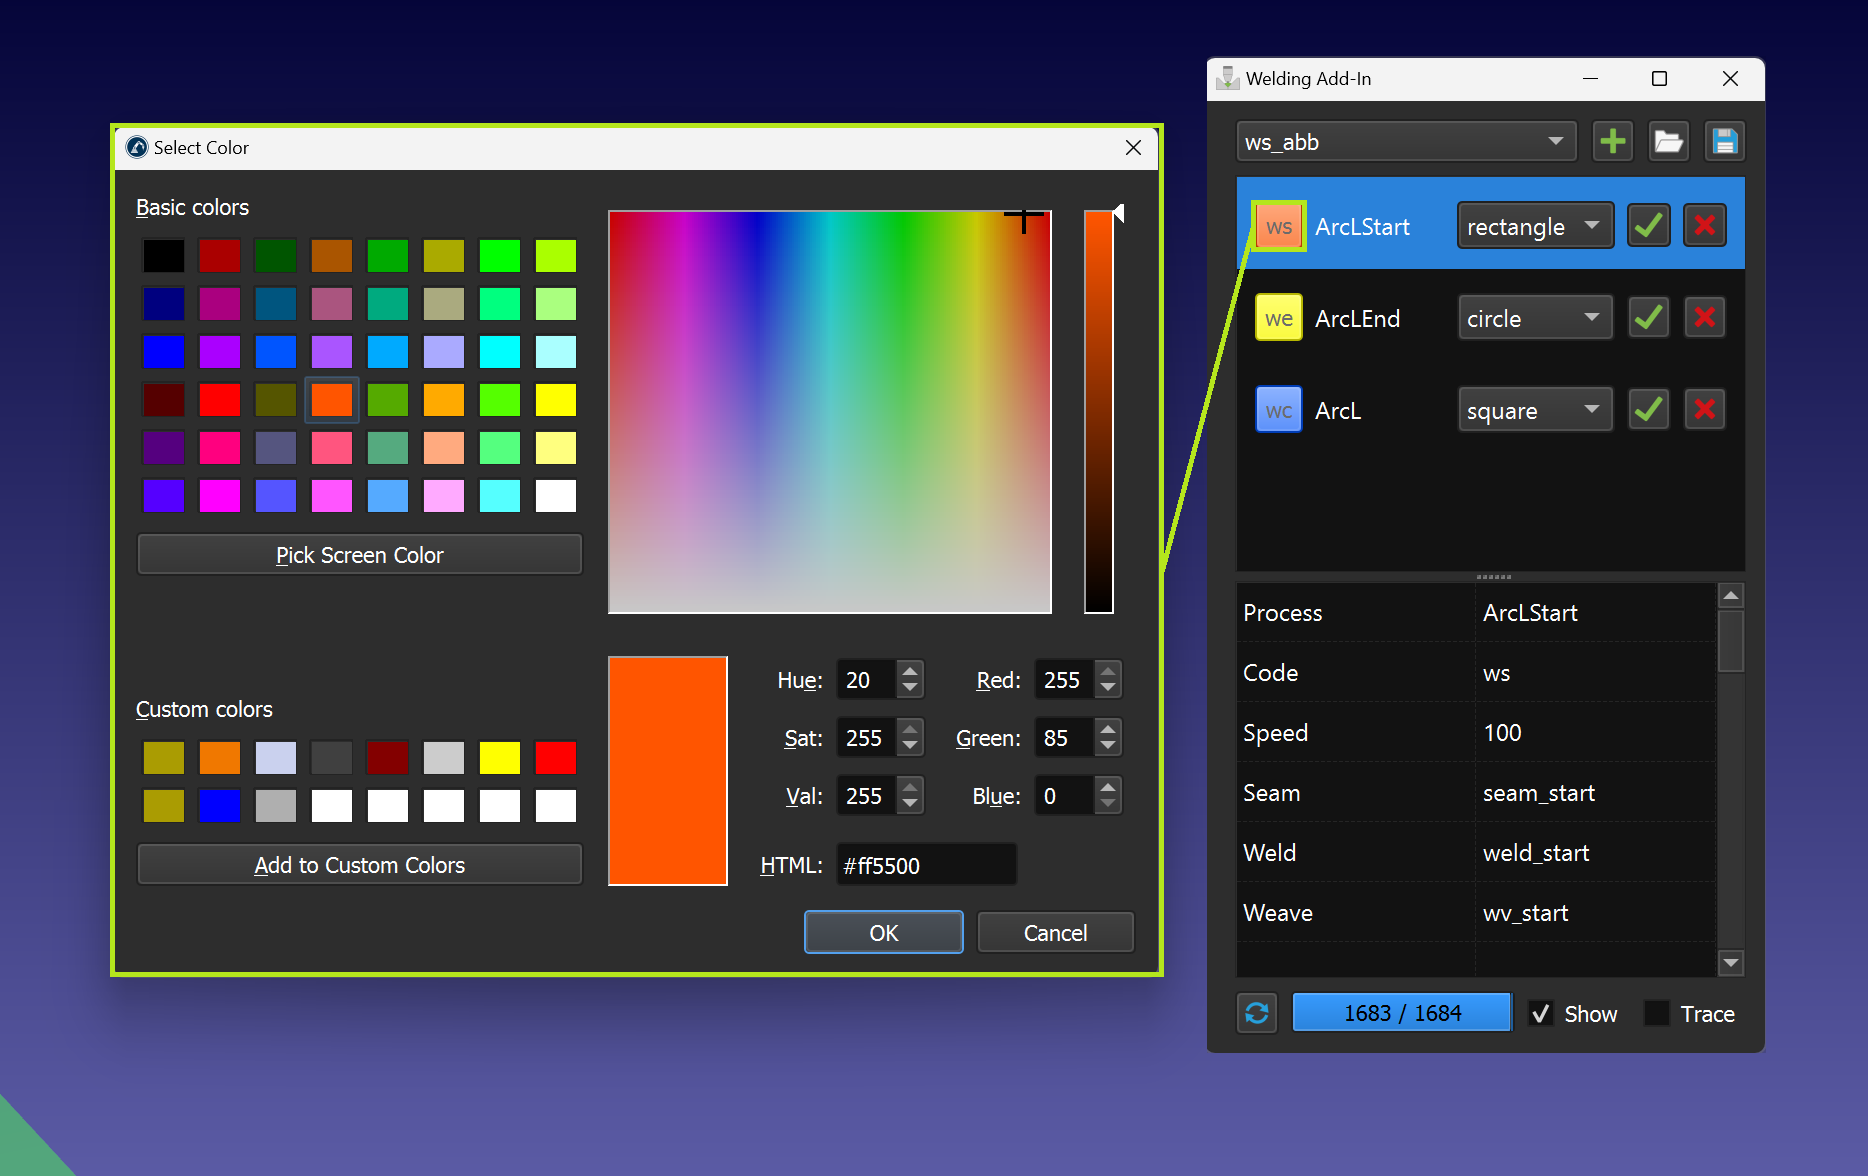
注意:默认情况下只支持以下指令类型(代码):
1.ws - 启动焊接指令
2.wc - 继续焊接指令
3.we - 结束焊接指令
4.rc - 自定义插入代码指令
指令名称
指令列表中每个焊接指令必须有唯一的"Process"参数值(唯一名称),这是系统区分不同焊接指令的关键标识。
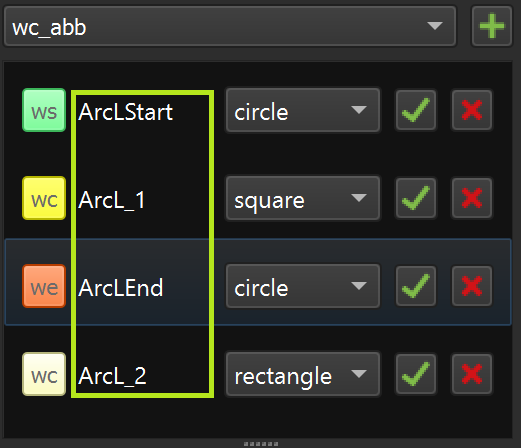
提示:要使用同一模板添加多条指令,应先重命名第一条指令,然后在每次需要新指令时使用新名称添加其他指令。
路径形状
如果指令模板有路径形状定义,可以从下拉菜单中选择:circle,rectangle,square。
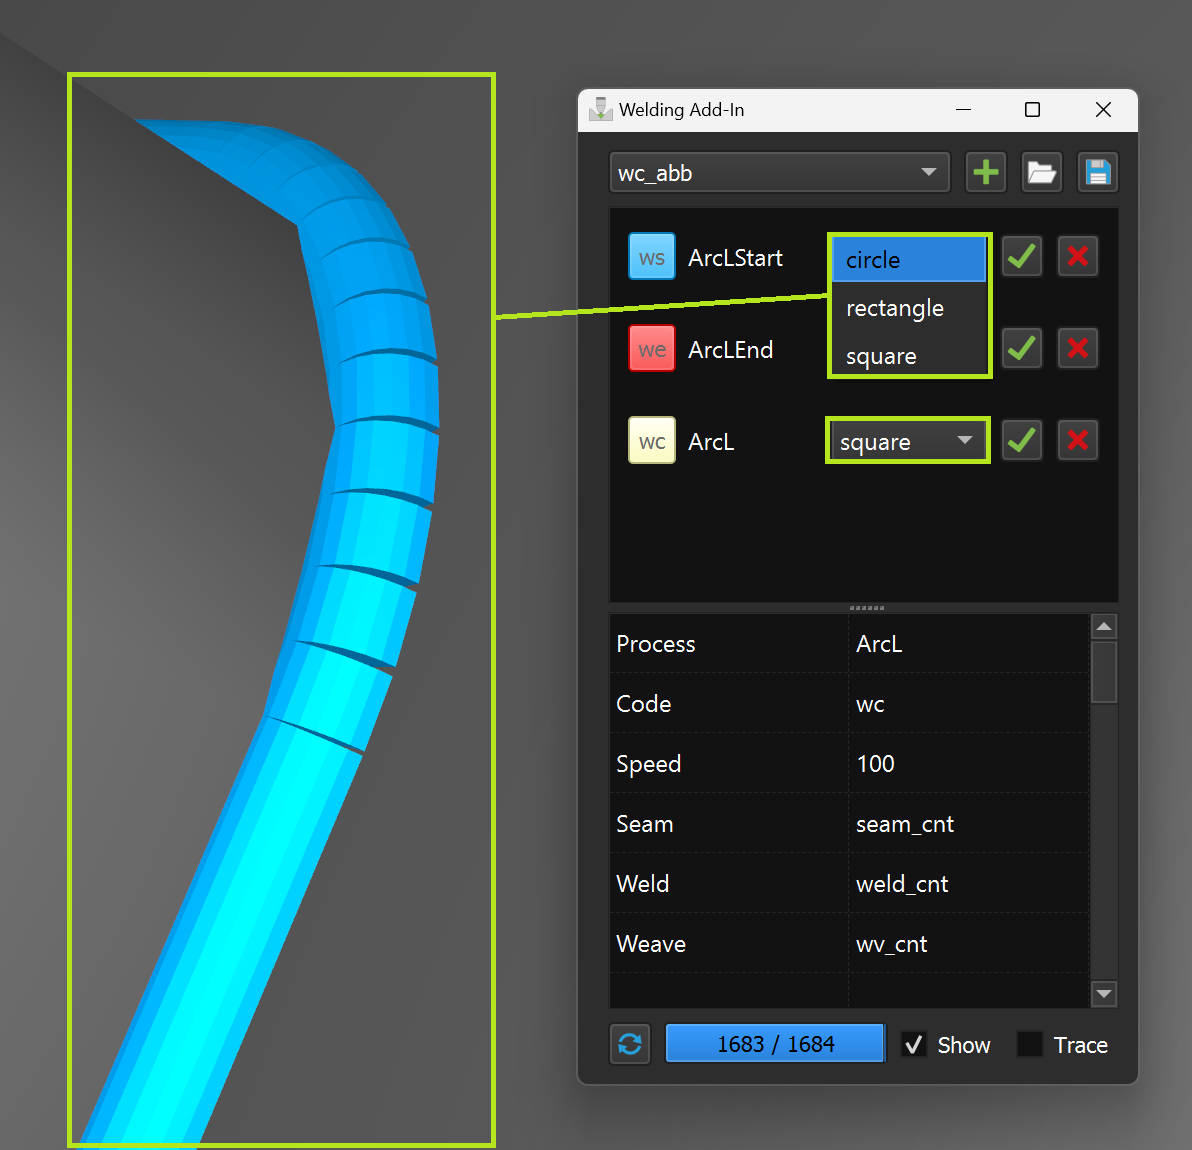
提示:您可以使用自己的形状。模型文件名和模板中的"Shape"参数值应相同。默认使用以下包含形状模型的文件夹:
C:\RoboDK\Addins\com.robodk.app.welding\WeldingAddIn\models
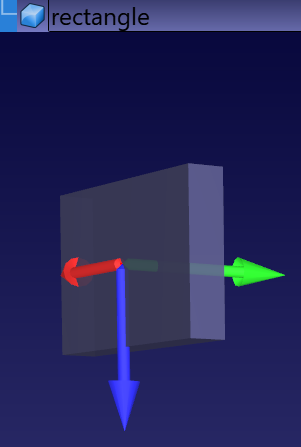
提示:如果您添加了自己的路径元素模型,可以查看所提供的某个模型,以了解如何相对于世界坐标系正确放置路径元素:
将指令添加到程序序列中
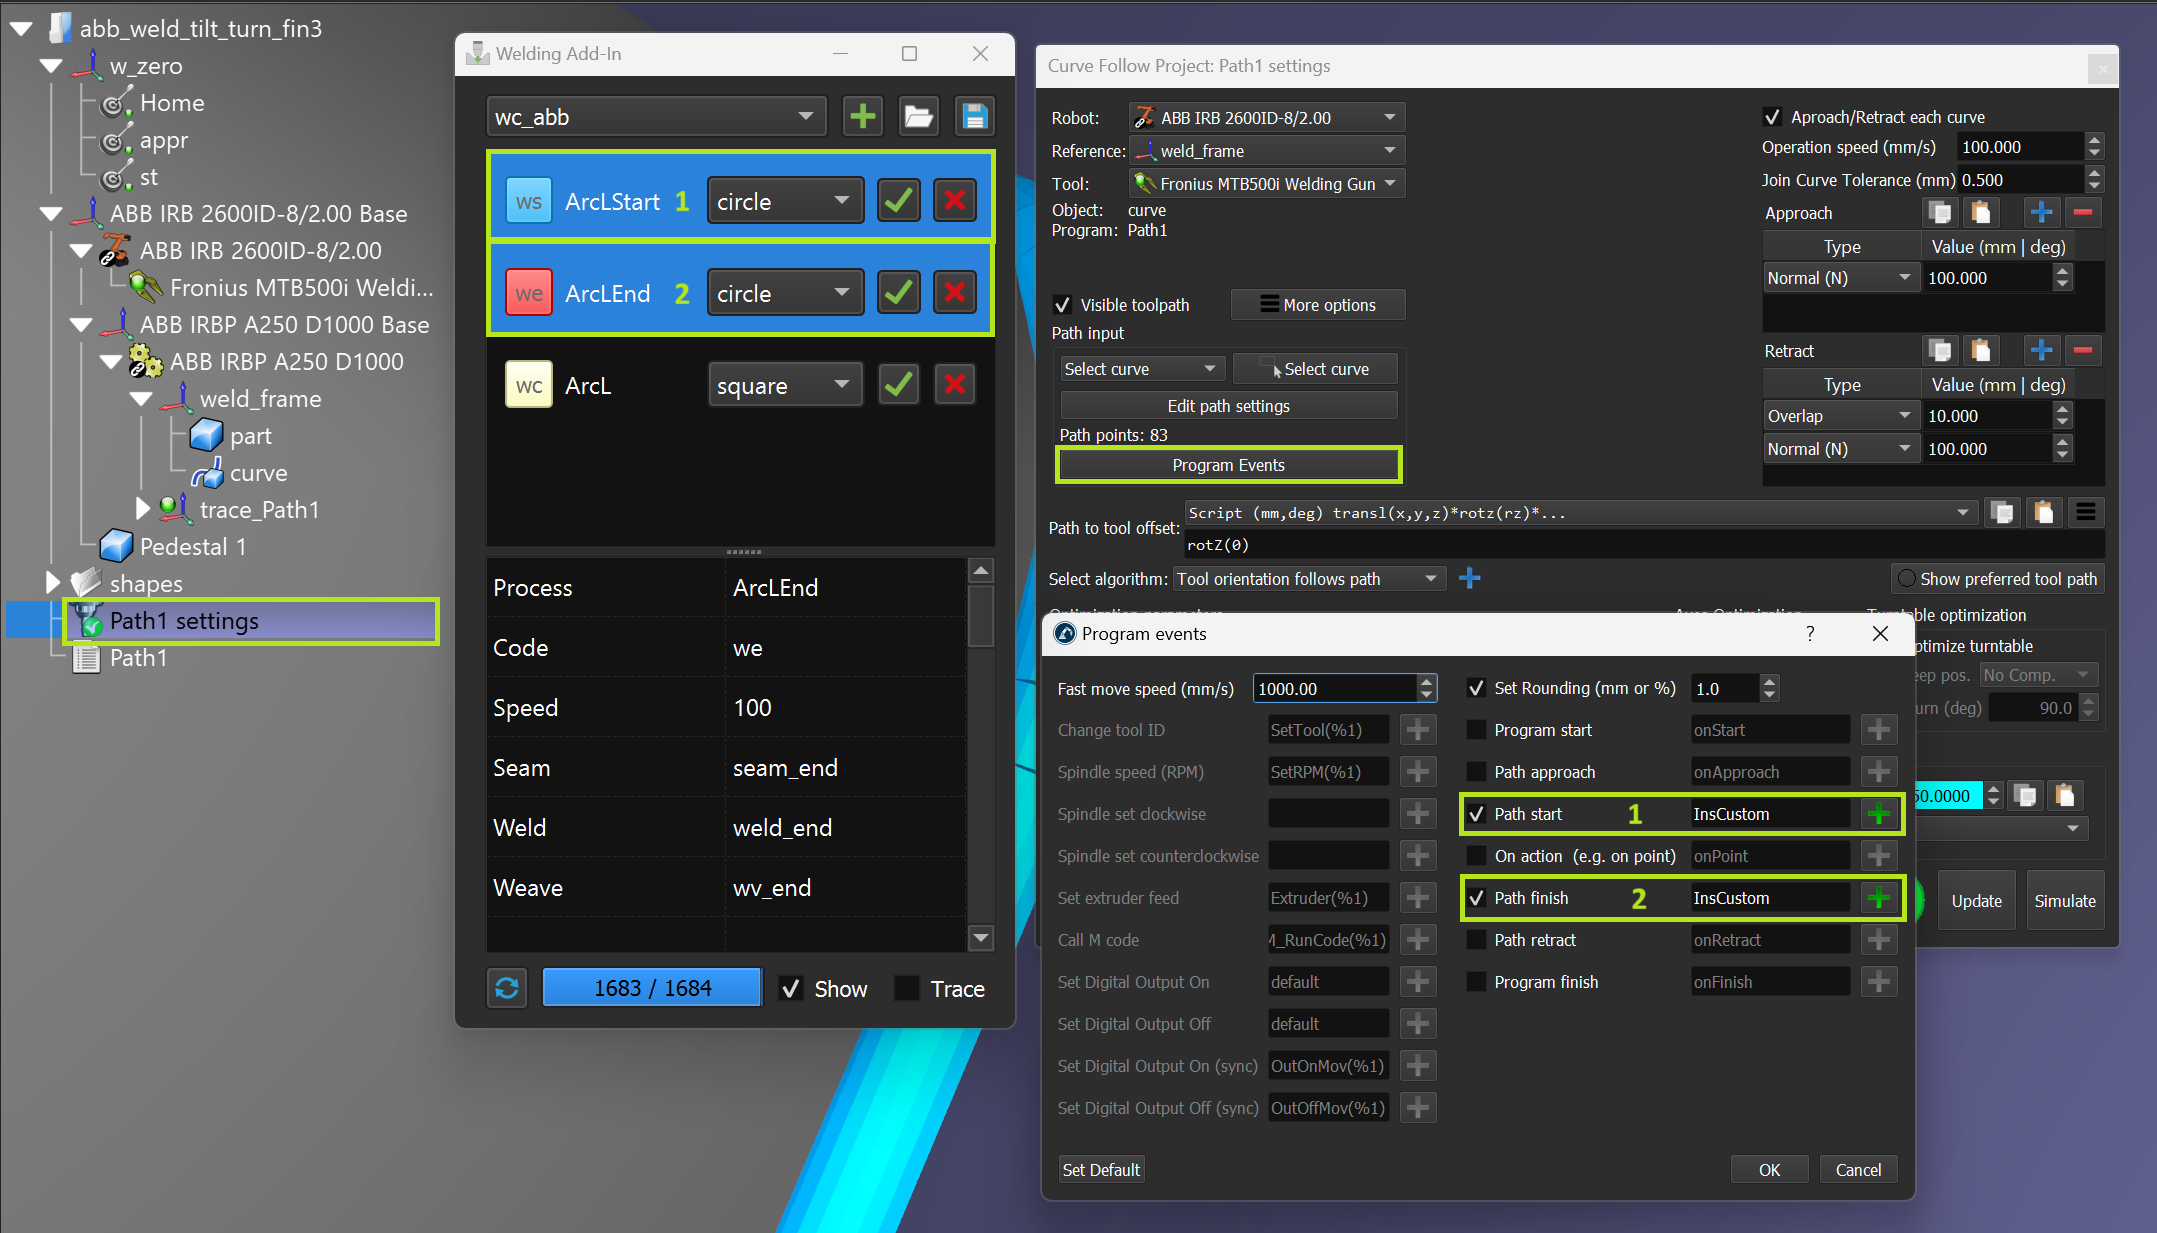
这是一个用于在机器人程序中精确插入焊接控制指令的工具,它提供了灵活的方式将焊接相关指令插入到机器人程序中。你可以在 RoboDK 程序前添加一条或一组按顺序选择的指令。
Tip:如果是单项选择(在插件端),指令 "ws"、"wc" 和 "rc" 将添加到 RoboDK 程序端所选程序指令之前。而 "we" 类型的指令将添加到所选序列之后。
Tip:如果是多选模式(插件端),第一条选定指令将添加到 RoboDK 程序中选定程序指令之前,第二条选定指令添加到选定序列之后。
Tip:您也可以用同样的方法应用 CFP 的焊接指令。选择序列中的第 1 条和第 2 条指令将被添加到程序事件设置中。
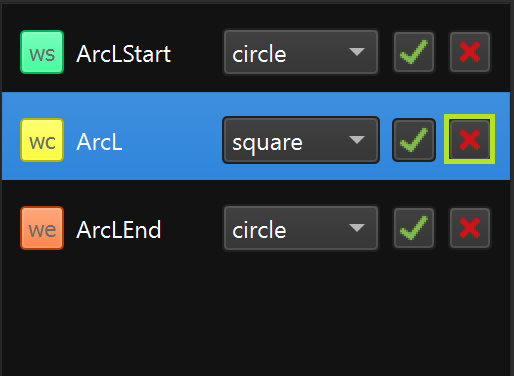
从列表中删除指令
点击“X”按钮,可从指令列表中删除指令。
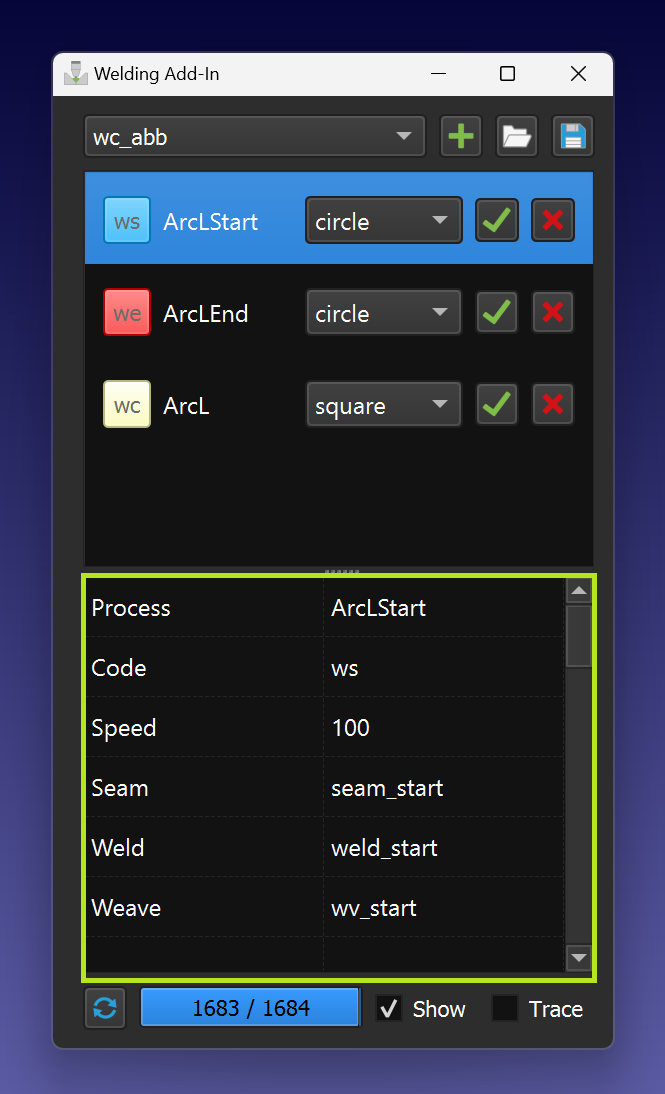
参数
您可以直接在参数表中更改参数。更改内容可自动保存。
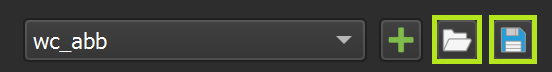
参数导入/导出
参数导入/导出功能允许用户在RoboDK中批量管理焊接指令及其参数,实现数据的快速迁移和备份。你可以导入带参数的整个指令列表,或使用参数导入/导出功能导出数据。
构建路径
您可以使用所选程序的“Build”功能来构建路径(该程序需要包含焊接指令)。
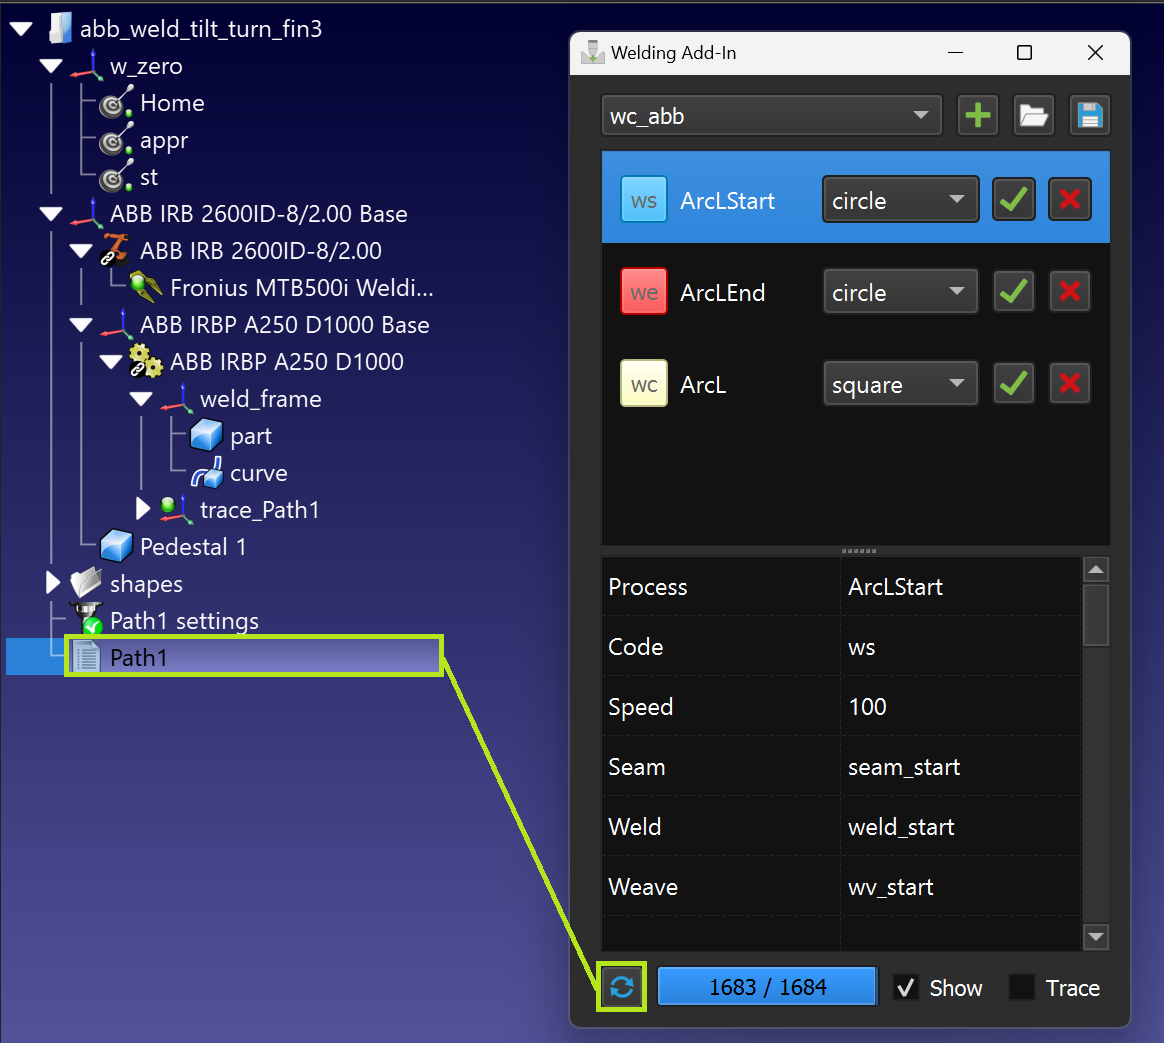
提示:进度条显示路径构建的进度,“Show”复选框用于控制路径模型的可见性。
路径追踪
勾选选项:Trace,就可以观察机器人沿焊接路径移动时,机器人涂抹焊接材料的效果,显示材料沉积过程。

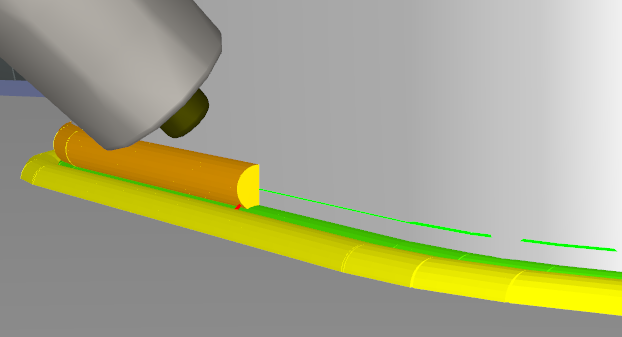
注意:Trace功能将在后续更新中支持远程TCP优化算法("Robot holds object"(机器人持握物体)和"Robot holds object and follows trajectory"(机器人持握物体并跟随轨迹))。


