支持的后处理器
焊接插件提供仿真与离线编程功能,并会在输出程序中添加针对您的机器人控制器的专用指令。越来越多的后处理器已支持焊接插件指令,包括:
1.ABB IRC5控制器(RAPID编程语言)
2.ABB S4C控制器(RAPID编程语言)
3.发那科(Fanuc)R30i系统
4.川崎(Kawasaki)机器人
5.KUKA KRC2控制器(DAT编程格式)
6.安川Motoman系列
如需为特定控制器增加支持,请随时联系我们。
ABB焊接模板
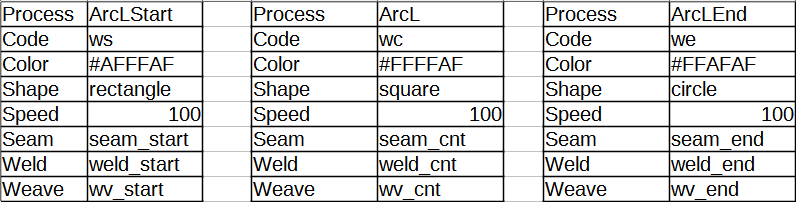
模板文件 abb_ws.csv、abb_wc.csv 和 abb_we.csv 分别用作焊接开始 (ArcLStart)、焊接继续 (ArcL) 和焊接结束 (ArcLEnd) 命令的 ABB 焊接模板。这些模板中的参数 "Seam"、"Weld" 和 "Weave" 必须等于实际控制器上相应焊接变量的名称。
发那科(Fanuc)焊接模板
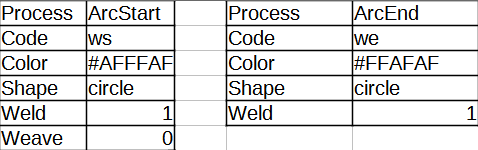
模板文件 fanuc_ws.csv 和 fanuc_we.csv 分别用作 ArcStart 和 ArcEnd 命令的发那科(Fanuc)焊接模板。ArcStart 可再次用于在过程中直接更改焊接模式。这些模板中的“Weld”(焊接)和“Weave”(摆焊)参数必须等于实际控制器上相应焊接变量的值。
川崎(Kawasaki)焊接模板
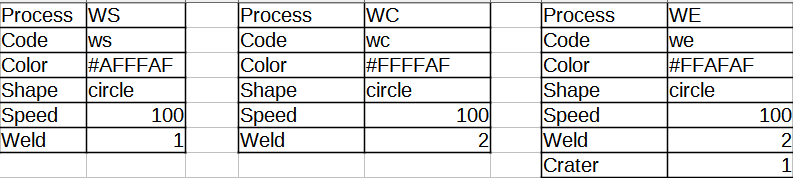
模板文件 kawasaki_ws.csv、kawasaki_wc.csv 和 kawasaki_we.csv 分别用作焊接开始(WS)、焊接继续(WC)和焊接结束(WE)命令的川崎焊接模板。这些模板中的 "Weld"和 "Crater"参数必须等于实际控制器上的相应焊接变量(如 W1SET 和 W2SET 数字)。
Tip:您可以使用 RoboDK 中的“插入代码”指令,添加带有焊接参数的 W1SET 和 W2SET 指令。
Note:RoboDK 焊接命令适用于其后的移动,而 AS 语言焊接命令则为移动到这些命令中所指定位置的运动设置焊接参数。
库卡(Kuka)焊接模板
模板文件kuka_ws.csv和kuka_we.csv分别用作 ArcStart 和 ArcEnd 命令的库卡焊接模板。ArcStart 模板中的参数必须等于实际控制器上相应焊接变量的值。
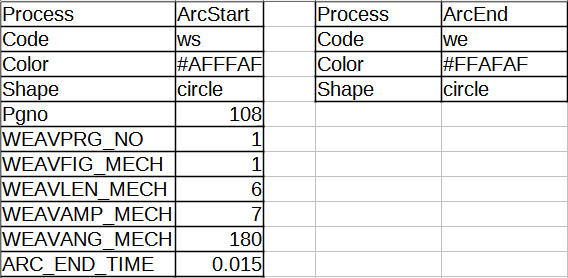
安川(Motoman)焊接模板
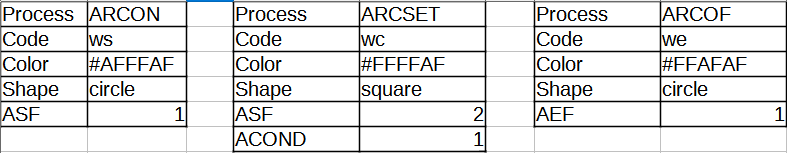
模板文件 motoman_ws.csv、motoman_wc.csv 和 motoman_we.csv 分别用作焊接开始(ARCON)、焊接继续(ARCSET)和焊接结束(ARCOF)命令的安川(Motoman)焊接模板。这些模板中的参数 "ASF"、"ACOND" 和 "AEF" 必须等于实际控制器上相应焊接变量的值。