基础指南
RoboDK是一款用于仿真与离线编程的软件。离线编程是指可以针对特定的机器人手臂和机器人控制器,离线创建、仿真并生成机器人程序。RoboDK可以帮助您完成涉及工业机器人的制造操作。
提示:在RoboDK中按F1,将显示与所选项目相关的帮助主题。
本文档是RoboDK帮助文档的基础指南。RoboDK帮助文档基于Windows版本的RoboDK。
安装 RoboDK
您可以从我们的网站下载并安装 RoboDK:https://robodk.com.cn/cn/download。您可能需要填写一份包含电子邮件的表格才能访问下载。填写表格后,即可立即访问下载。
RoboDK 支持 Windows、Mac 和 Ubuntu 系统。
RoboDK 适用于 Windows、Mac 和 Ubuntu。您还可以在任何设备上通过浏览器使用 RoboDK for Web。RoboDK for Web 是 RoboDK 的一个更轻便、更简化的版本。使用 RoboDK for Web 需要稳定的互联网连接。
启动 RoboDK
双击桌面快捷图标启动 RoboDK。从我们的网站下载安装RoboDK后,桌面上会出现RoboDK的快捷图标,双击快捷图标即可启动RoboDK。

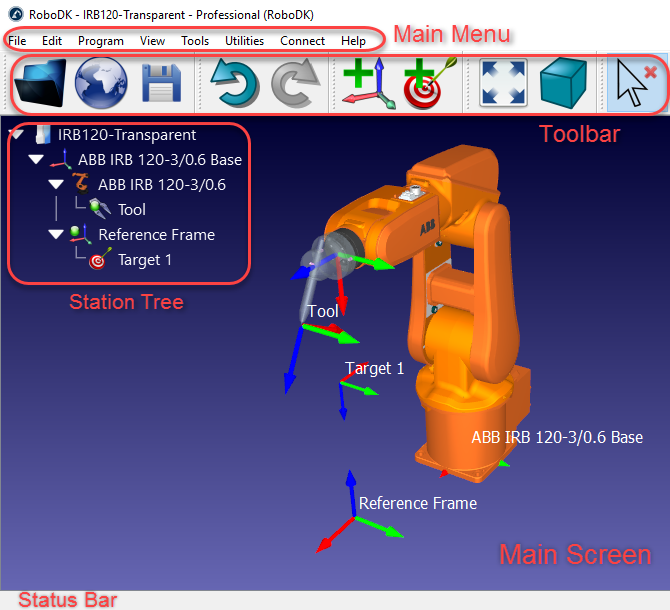
RoboDK界面内包括主菜单,工具栏,状态栏以及主要工作空间。左侧树形结构的工作站中显示了当前工作站内的所有项目,例如机器人,参考坐标系,机器人工具,机器人程序等等。更多信息详见界面章节。
选择“文件”➔
选择文件➔打开,加载RoboDK默认提供的工作站范例之一(RDK文件)。或者,将文件拖放到RoboDK主界面中即可加载。
RoboDK的机器人资源库可以通过网站打开,也可以在RoboDK软件界面内打开。

在所有RoboDK帮助文档中,屏幕上的鼠标点击操作用以下图标表示:
|
|
| |
左键点击 | 右键点击 | 双击 |


视频:以下视频总结了本文档中的步骤:
https://www.youtube.com/watch?v=xZ2_JEbS_E0&index=1&list=PLjiA6TvRACQd8pL0EnE9Djc_SCH7wxxXl
3D导航
在3D环境中进行仿真操作时,需要以便捷的方式导航3D视图。场景及其所有内容都有一个固定的世界参考坐标系(工作站参考),通过移动相机来生成您所需的观察视角。
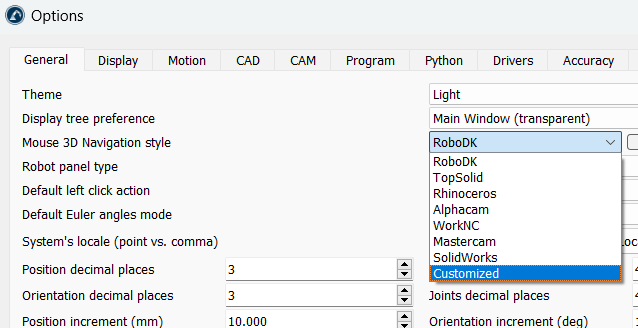
我们建议使用3D鼠标(三键鼠标)在工作空间内进行立体视图检视。或者,可以使用Ctrl,Alt,Shift这三个按键结合鼠标左键来进行平移,旋转,缩放的动作:
选择 | 平移 | 旋转 | 缩放 |
|
|
|
|
|
|
|
|
左键单击 | 按住中键 | 按住右键 | 滚动滑轮 |
按住Ctrl 选择多个物体 | 按住 Ctrl + Alt | 按住 Ctrl+ Shift | 按住 Shift 键 |

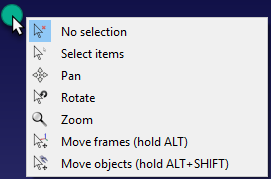
在软件界面中,右键单击空白处,即可唤出与鼠标操作等效的导航命令菜单。此功能专为无外接鼠标的笔记本用户设计。
Video:3D视图导航技巧 https://www.youtube.com/watch?v=krsVm02NQFY。
入门指南
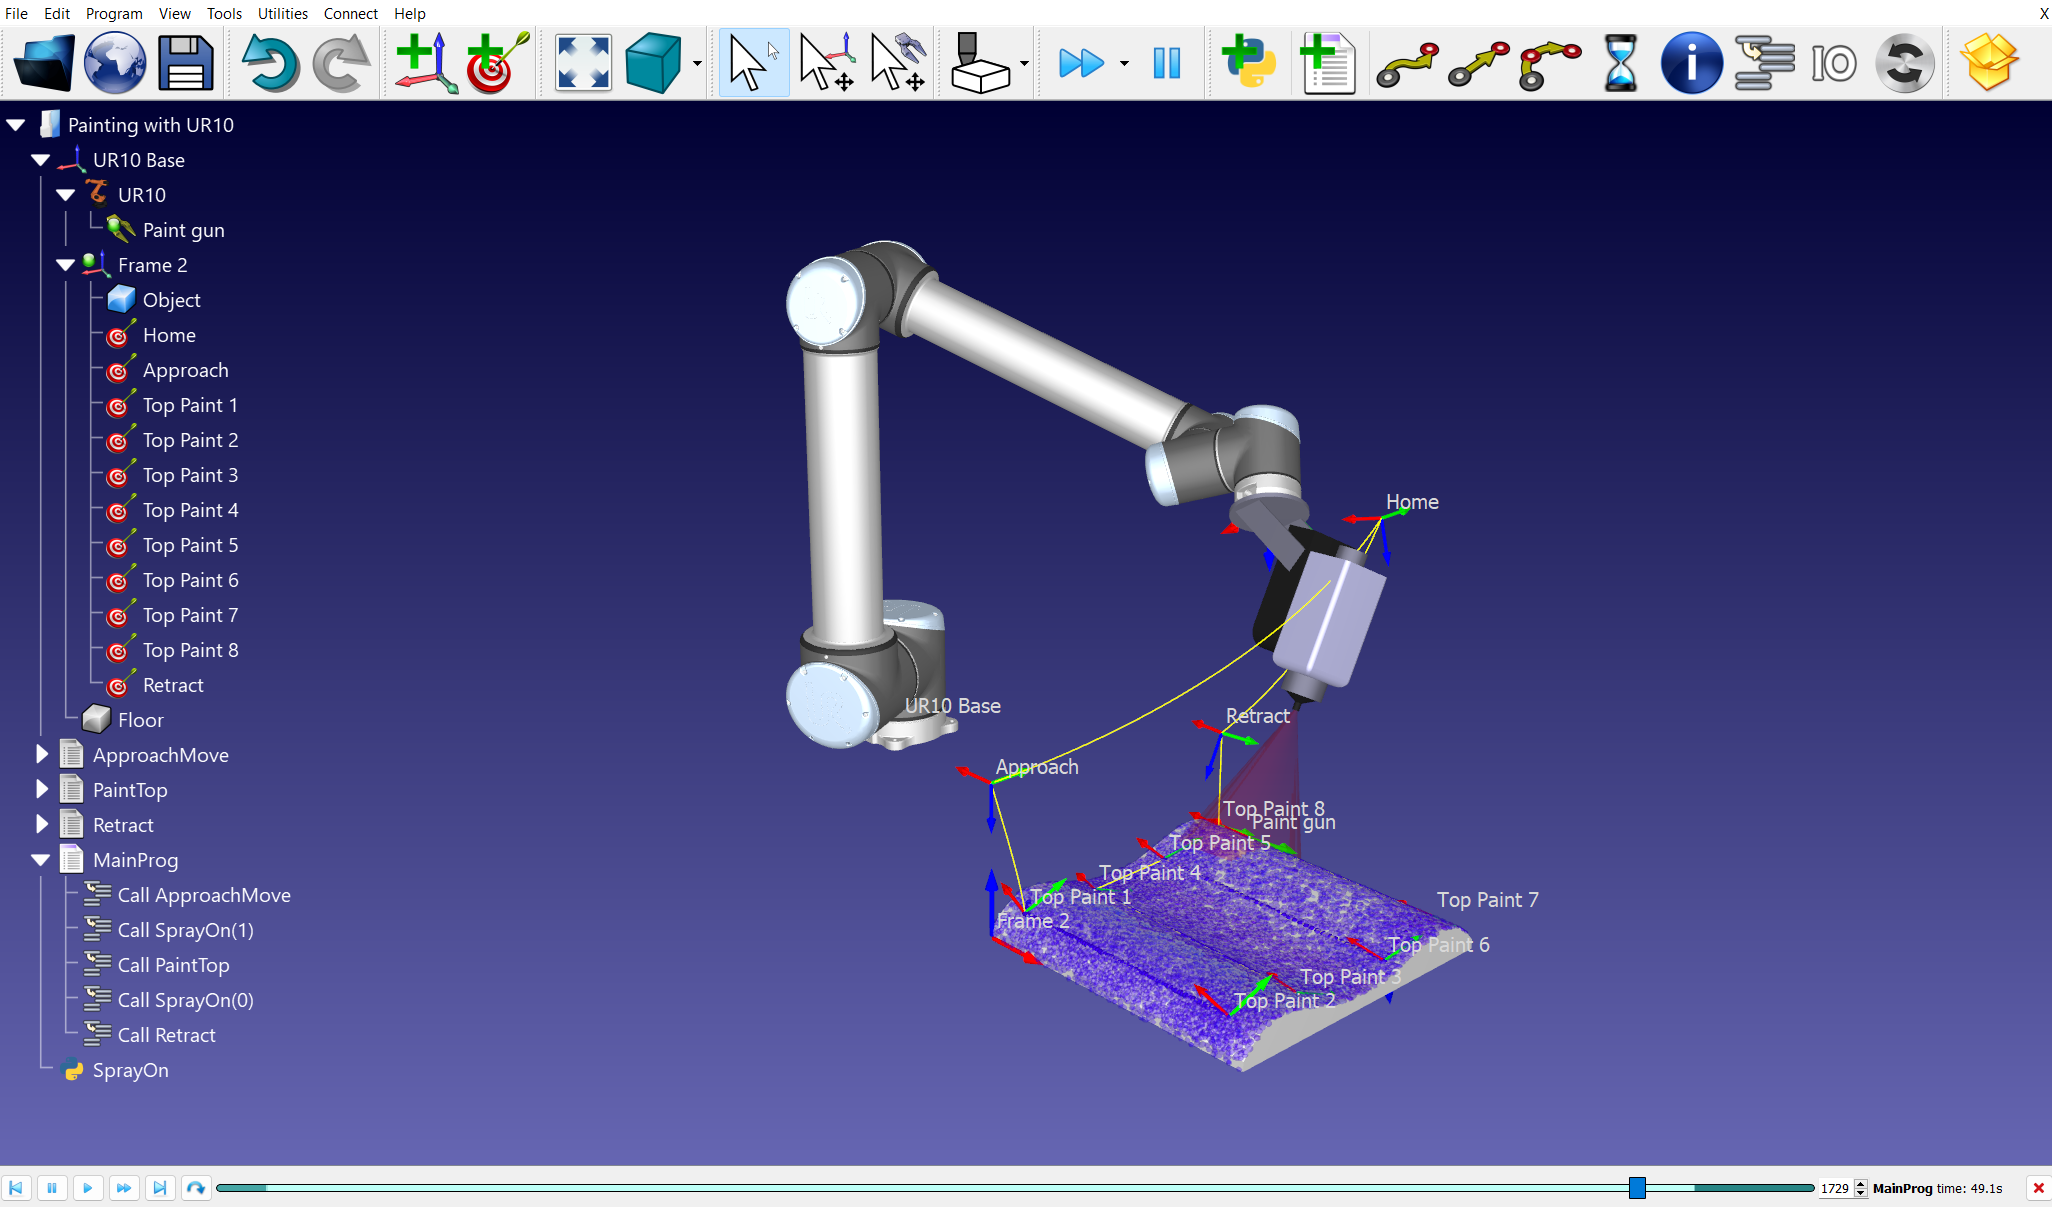
入门指南章节展示了如何在RoboDK中使用优傲UR10机器人为机器人上漆应用离线创建一个简单项目。本范例概括介绍了RoboDK仿真与离线编程的一些关键功能。
1.如何从在线资源库中加载机器人。您可以在线浏览该资源库:https://robodk.com/library。您还可以在“RoboDK 资源库”部分进一步了解机器人资源库及可用的示例。
2.如何从在线资源库加载机器人。这里可以在线浏览资源库:https://robodk.com.cn/cn/library。您还可以在RoboDK资源库章节中了解有关机器人资源库和可用范例的更多信息。
3.如何
4.如何
5.如何
6.如何
7.如何
8.如何
9.如何导出仿真,以便使用
本范例可在RoboDK资源库中找到,名为Painting with UR10。您可以下载该范例,并使用RoboDK打开Painting-with-UR10.rdk文件。
RoboDK 资源库
RoboDK 资源库汇集了机器人、范例、工具、外轴、插件和后处理器的资源。RoboDK 资源库可以帮助您轻松查找并下载机器人、查找范例、安装插件,或了解如何配置后处理器为控制器生成程序。
通过链接访问 RoboDK 资源库https://robodk.com.cn/cn/library。也可以在RoboDK 的工具栏中选择文件➔ 打开机器人库。
资源库搜索
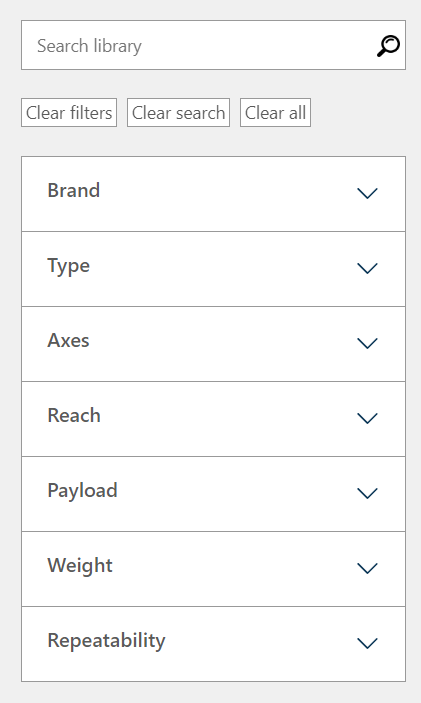
使用 RoboDK 资源库顶部的搜索栏,即可搜索特定的机器人、范例、工具、插件或后处理器。
例如,在搜索机器人时,您可以根据当前资源库,按品牌、类型或其他条件筛选结果。显示的项目将根据您的筛选条件自动刷新。
资源库类别
RoboDK资源库划分为多个功能板块,以便于搜索,包括机器人、工作站、插件及后处理器。
可以在资源库中找到以下部分或选项卡:
1.机器人部分提供大量机器人设备和配件。其中包括行业领先品牌的机械臂、Delta 机器人、码垛机器人和 SCARA 机器人等机器人型号。该类别还重点介绍转台、定位器、线性导轨和龙门架等外轴。在末端工具方面,可以找到从夹爪和焊接枪到点胶器、打磨机、磨削机、主轴、工具快换装置和法兰适配器等各种工具。此外,为配合各种仿真场景,该类别还提供形状、瓶子、箱、托盘、基座、相机、台面和样品部件等通用物体,确保为项目中所有机器人的仿真需求提供广泛的选择。
3.在插件部分,可以浏览用于扩展和定制RoboDK功能的各类插件。插件包括应用程序(Apps,基于Python开发)和Plug-ins(基于C++接口),均由RoboDK官方及第三方开发者提供。有些插件为独立付费选项,需要添加到RoboDK软件中。
4.后处理器,该部分列出RoboDK默认支持的后处理器,用于确保生成的机器人程序与不同品牌机械臂、控制器及数控机床兼容。后处理器可将RoboDK程序转换为特定机器人控制器识别的代码格式,支持的品牌包括:ABB、发那科(Fanuc)、库卡(Kuka)、安川(Yaskawa)、史陶比尔(Staubli)、优傲(Universal Robots)等主流机器人平台,保证设备的兼容性。
资源库操作
当鼠标悬停在资源库中的项目图片上时,会显示一个包含多个选项的菜单。
根据内容的不同,可以执行以下操作:
1.打开:直接在正在运行的 RoboDK Desktop 实例中打开该项目。
1.详情:在新标签页中打开该项目的更多信息。
2.3D 视图:在 RoboDK for Web(基于网页的 RoboDK 版本)中打开该项目。
3.下载:下载该项目的本地副本。
工具栏
RoboDK 工具栏包含图形图标,可快速访问菜单中的常用功能。
RoboDK 5.7及更高版本采用全新设计的图标,可通过工具选项一般使用现代图标启用。更多详情请参阅界面章节。
Tip:选择工具选项一般显示工具栏文本,就会展示工具栏的图标名称。
在默认设置下,工具栏中包含下面的命令:
传统 | 现代 |
|
|
| 打开 |
|
| 打开在线模型库 |
|
| 保存工作站 |
|
| 撤销 |
|
| 重做 |
|
| 添加参考坐标系 |
|
| 添加机器人目标 |
|
| Fit All全视图 |
|
| 等距视图 显示工作空间等距视图 |
|
| 移动坐标系 |
|
| 移动TCP(机器人工具中心点) |
|
| 碰撞检测 |
|
| 快速仿真 |
|
| 暂停仿真 |
|
| 添加机器人仿真程序 |
|
| 添加Python程序 |
|
| 关节运动指令 |
|
| 线性运动指令 |
|
| 导出仿真文件 |














快捷键
下面列出了有用的快捷键,以及它们所代表的工具栏命令按钮:
Alt |
| 移动坐标系 |
Alt+Shift |
| 移动 TCP(工具中心点) |
F1 |
| 显示本帮助指南 |
F2 | 重新命名项目 | |
F6 |
| 为所选仿真程序生成机器人可读程序 |
F7 | 显示/隐藏所选项目 | |
Alt+0 |
| 选择项目后全景视图 |
Ctrl+1 | 加载最近一个文件或者工作站 | |
/ | 显示/隐藏文字 | |
+ | 放大坐标系 | |
− | 缩小坐标系 | |
* | 显示/隐藏机器人工作空间 |

提示:多次按加号键(+)或减号键(-),可分别放大或缩小坐标系。设置合适的坐标系大小,有助于在按住Alt键移动坐标系时准确地抓取它们。
参考坐标系
参考坐标系用于定义某个项目(可以是物体、机器人或其他参考坐标系)相对于另一个项目的位置和方向。所有离线编程应用都需要通过参考坐标系来确定物体相对于机器人的位置,从而相应地更新仿真。
在工作站树中,可以拖放任意参考坐标系或物体来建立特定关联(例如下图所示的嵌套参考坐标系)。
在机器人应用中,通常通过标定3个点来定义参考坐标系相对于机器人的位置,从而在虚拟空间中定位物体。此操作可通过机器人示教器或RoboDK完成(详见标定参考坐标系章节)。
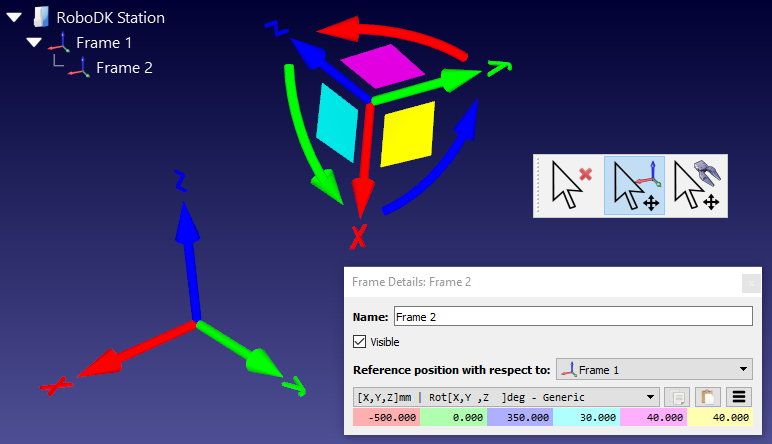
提示:按住 Alt 键可相对移动参考坐标系。或者,在工具栏中选择相应的按钮:。
在RoboDK内还可以手动输入平移与旋转数值,包括选取不同的欧拉角旋转顺序。
Note:参考坐标系之间的相对关系称为位姿(Pose),包含位置(Position)和方向(Orientation)。RoboDK支持多种表示方式,可以用XYZ位置和欧拉角表示方向,也可以用XYZ位置和四元数值表示,或者用一个4x4矩阵表示。
在默认设置下,RoboDK显示参考坐标系之间的关系为XYZ坐标,及X➔Y➔Z顺序的欧拉角格式。这意味着几何旋转将按照下面的顺序:
1.首先:围绕X轴旋转一个角度(浅蓝底色数值)
2.接着:围绕静态Y轴旋转一个角度(粉色底色数值)
3.最后:围绕静态Z轴旋转一个角度(黄色底色数值)
例如,发那科(Fanuc)与安川(Motoman)机器人的控制器使用以上所描述的旋转格式。但是,其他机器人生产商使用的是不同的旋转顺序。
Note: RoboDK自动为每个机器人选择正确的旋转格式。
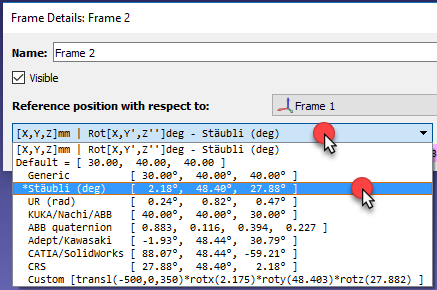
在参考坐标系详情窗口中(双击一个坐标系即可打开),可以从下拉菜单中选取不同的旋转格式。
Tip:生成机器人程序时,RoboDK会根据机器人型号自动匹配控制器所需的格式,并通过后处理器生成正确的程序代码,用户无需手动转换(更多信息详见机器人后处理器章节)。
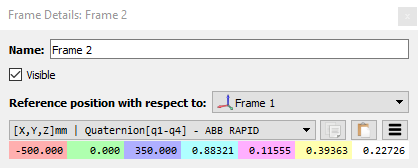
例如,史陶比尔(Stäubli)机器人使用X➔Y’➔Z’’顺序,库卡(KUKA)机器人与不二越(Nachi)机器人使用Z➔Y’➔X’’顺序。另外,ABB机器人控制器使用四元数旋转格式,这需要4个数值来定义一个旋转:
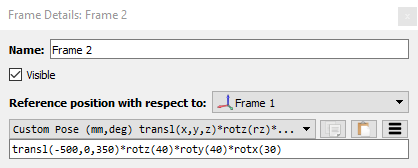
用户还可以手动输入自定义格式。例如,选择Script (Custom Pose)选项时,会显示以下命令:
RoboDK for Web
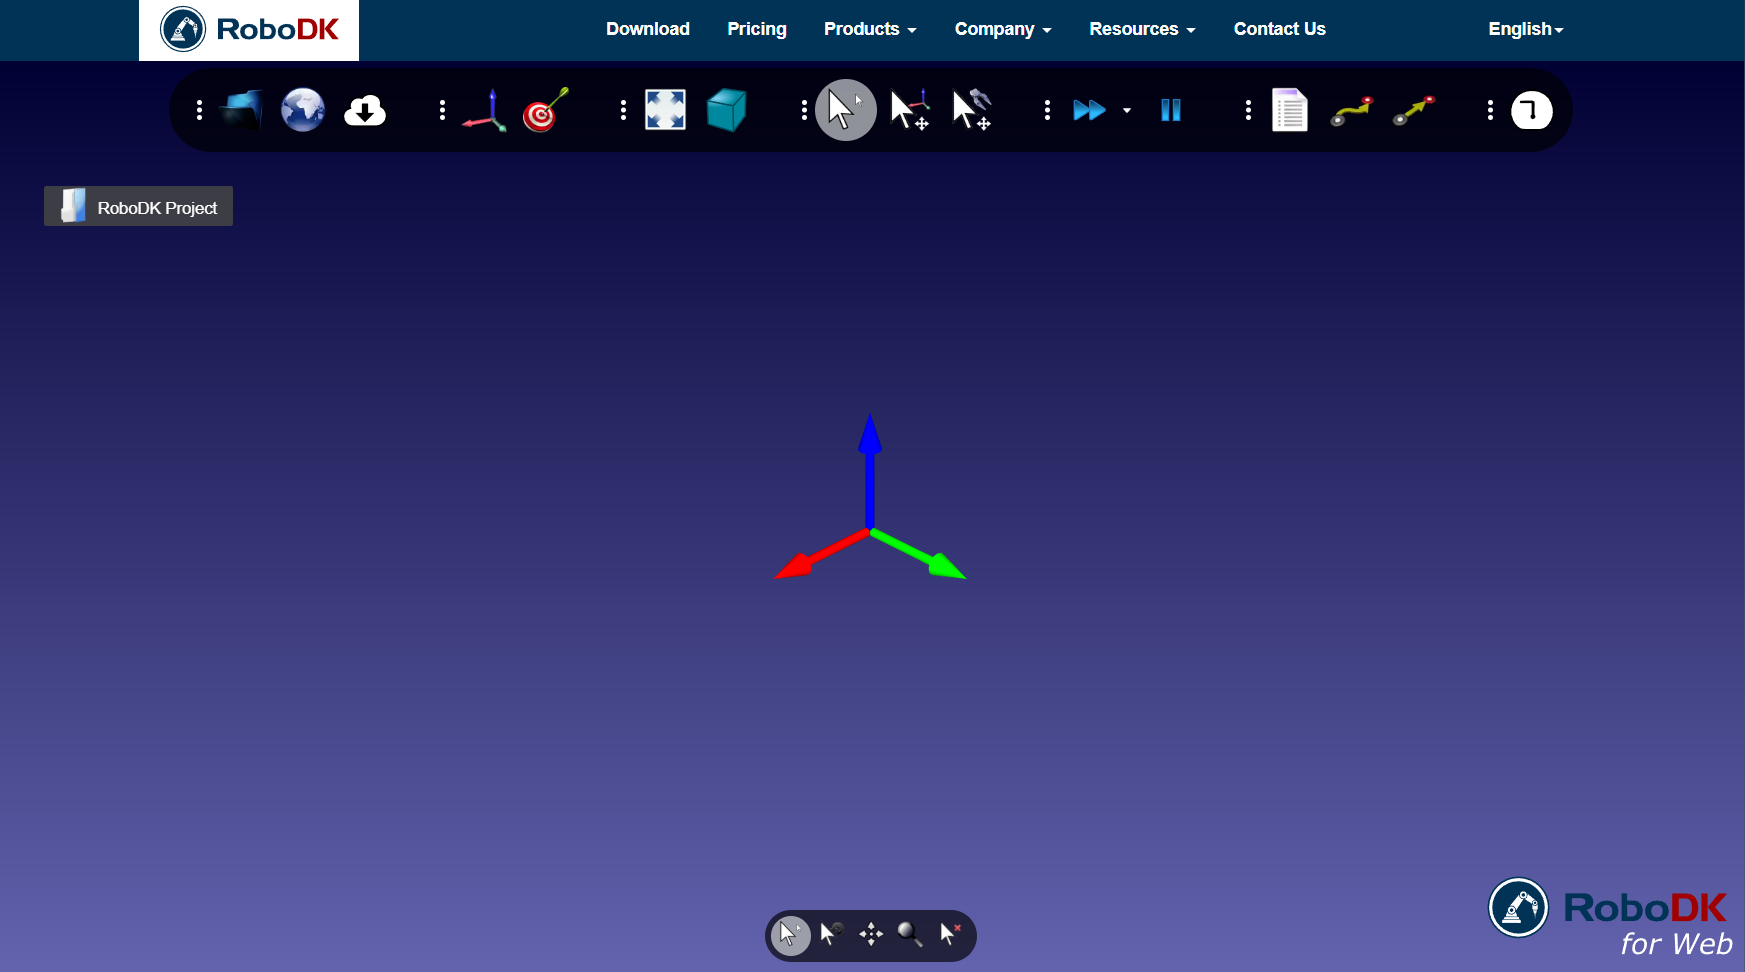
RoboDK for Web是基于云端的RoboDK软件版本。这一网页平台具有灵活性和便捷性,用户无需安装桌面版软件即可快速轻松地进行机器人仿真。
RoboDK for Web是RoboDK的轻量级版本,适用于快速仿真,通过导出仿真结果进行项目分享,新手体验RoboDK基础功能。如需进行工业级项目、深度仿真或使用高级功能,我们推荐使用 RoboDK桌面版。
访问RoboDK for Web的方法
- 打开任意网页浏览器。
- 输入RoboDK for Web地址:https://robodk.com/web。
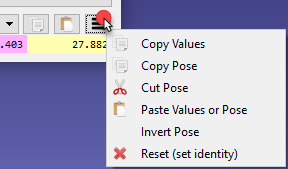
RoboDK for Web的图标几乎与桌面版完全一致。如需了解更多信息,请参阅帮助文档中的工具栏章节。
您也可以参考入门指南,进一步学习RoboDK的基础功能。
浏览资源库
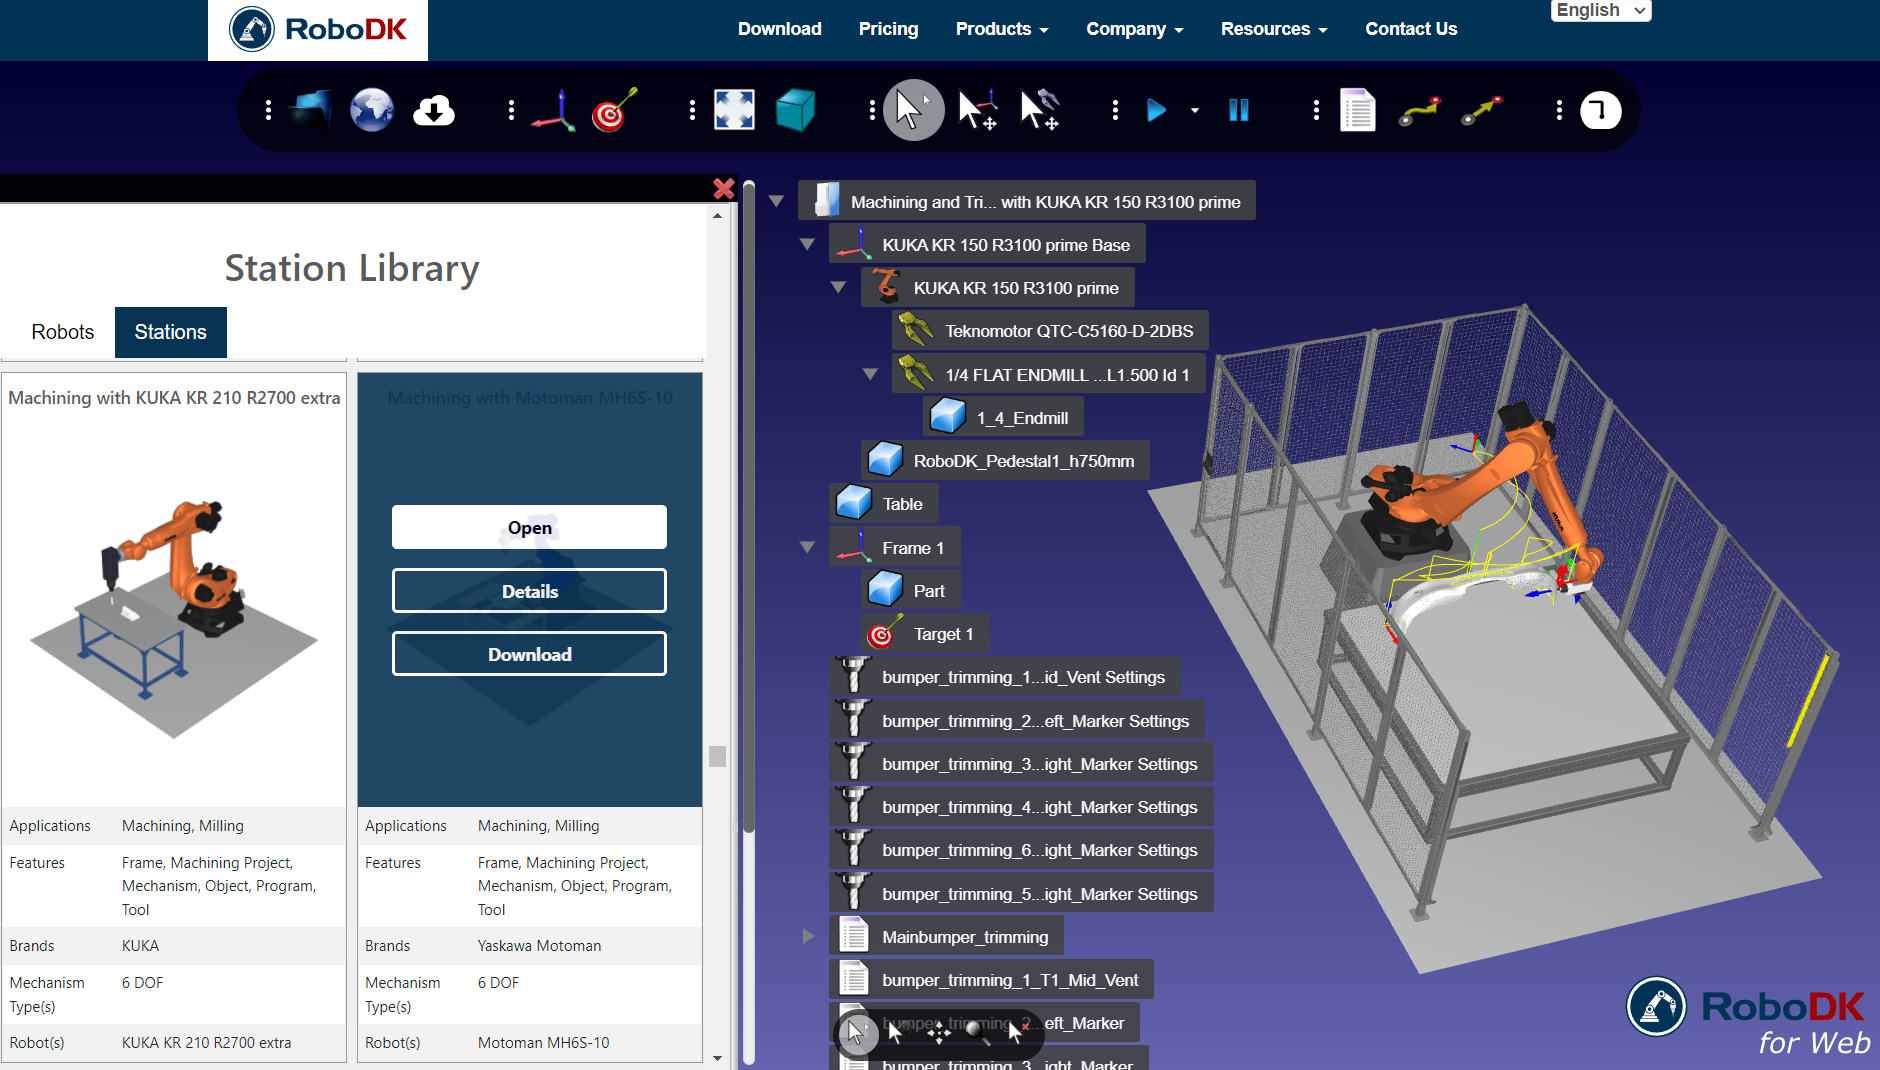
在RoboDK for Web中点击"打开在线资源库"图标,即可直接访问RoboDK在线资源库。可以看到一个包含资源库中可用的机器人、工具和范例的窗口。
如需将某一项添加到您的项目中,只需将鼠标悬停在物体上并点击"打开"。
双击程序即可开始仿真。同时还可以从您的计算机加载3D文件、创建新目标和仿真以及生成程序。
设定默认设置
在工具栏点击工具➔选项,选择设定默认设置可恢复默认设置。更多信息详见选项菜单章节。
在工具栏点击工具➔语言,选择English,将语言切换为英语。
在工具栏点击工具➔工具栏布局➔设定默认工具栏,恢复工具栏默认设置。
在工具栏点击工具➔选项➔Python➔设定默认Python设置,恢复默认Python设置。更多信息详见RoboDK API章节。
注意:RoboDK可能因设置损坏或插件不兼容而在启动时崩溃。如果无法启动RoboDK来将设置恢复为默认值,可以运行此BAT文件:C:/RoboDK/RoboDK-Set-Defaults.bat,然后再次尝试启动RoboDK。重要:RoboDK要求支持OpenGL v3.2及以上的显卡驱动。
重要提示:RoboDK 需要安装支持 OpenGL v3.2 或更高版本的最新显卡驱动程序。
请求支持
你可以直接在RoboDK软件中选择帮助➔请求支持来请求支持。
关于设置许可证的具体说明,请查阅许可证常见问题:
https://robodk.com.cn/cn/lic-FAQ。
注意:访问请求支持表单需要专业许可证。如果你没有专业许可证,你将被引导至RoboDK论坛提出问题。
RoboDK论坛是一个活跃的社区,你可以在这里提出问题,并得到RoboDK专家的解答。
RoboDK免费版可以帮助你完成帮助文档中的大部分操作。使用机器人加工、机器人焊接项目、3D打印项目、高级CAD转路径功能或保存复杂仿真等高级功能需要购买许可证。你可以在价格页面找到有关RoboDK定价的信息。
教育许可证只能由大学或学校购买。此外,教育许可证不得用于生产目的。
RoboDK要求
RoboDK对硬件无特殊要求,可兼容大多数计算机设备,支持 Windows、Mac 及 Linux 系统。
下表列出了推荐的硬件要求:
1.操作系统:Windows Vista、Windows 7、Windows 8、Windows 10 或 Windows 11(32 位或 64 位版本)、Mac OS(64 位)、Ubuntu 16 或 Ubuntu 18(64 位)。
2.内存:至少 2 GB。建议 4GB 或更大。
3.显卡配置:显示屏分辨率至少1024x768像素。显卡驱动程序应支持 OpenGL 3.0 或更高版本。推荐配备硬件加速 OpenGL 及独立显存的显卡。若以进程模式运行 RoboDK,则无需显卡支持。
4.硬盘空间:需要15GB的安装空间,至少1GB的剩余空间。
5.鼠标:需要双键鼠标,建议使用三键或带中间滚轮的双键鼠标。
6.网络:网络版许可证激活需联网(默认许可证类型),防火墙不应阻止 80 和 443 端口(仅网络版)。或者,您也可以申请 USB 加密狗许可证。
部分功能可能需要在同一台计算机上安装额外的软件。例如,某些驱动程序需要机器人制造商出售的特殊付费选项。另一个例子是,若发那科(Fanuc)机器人未配备"ASCII上传"选项,则需要使用发那科(Fanuc)的 ROBOGUIDE 软件将发那科(Fanuc)LS 文件编译为 TP 文件。
注意:大多数硬件兼容性问题源于显卡驱动程序缺失或版本过旧。您也可以通过命令行参数 -NOUI 以无界面进程模式启动 RoboDK。
RoboDK默认许可证不包含以下功能(需单独购买):机器人校准、性能测试和其他需要外部测量系统的功能。这些功能作为单独选件出售(含相关更新与技术支持)。RoboDK许可证不包含任何测量系统或硬件设备。
排除问题
通过远程桌面连接或虚拟机运行时,RoboDK可能无法启动。为了解决这个问题,您可以双击位于C:/RoboDK/文件夹下的RoboDK-Safe-Start.bat文件来启动RoboDK。
使用此命令启动 RoboDK 可解决通过远程桌面连接或虚拟机运行 RoboDK 时出现的任何问题。
更多信息详见机器人连接故障排除章节,解决电脑与机器人之间的通信问题。


