机器人加工的碰撞规避
您可以为机器人加工项目启用自动碰撞规避功能。RoboDK将自动旋转工具以寻找无碰撞路径。
提示:机器人加工路径的碰撞检测可能需要较长时间计算。请务必合理缩小碰撞地图范围,以加速碰撞检测与碰撞规避过程。
请按照以下步骤为机器人加工项目启用自动碰撞检查和碰撞规避功能:
1.在菜单栏中选择:工具➔ 选项➔CAM选项卡
2.在默认参数区域勾选:允许自动避免碰撞
3.双击您的机器人加工项目、3D 打印项目、曲线追踪项目或点追踪项目。
4.勾选避免碰撞:这将按照优化参数中的描述,通过围绕 Z 轴改变工具方向,启用自动碰撞规避功能。
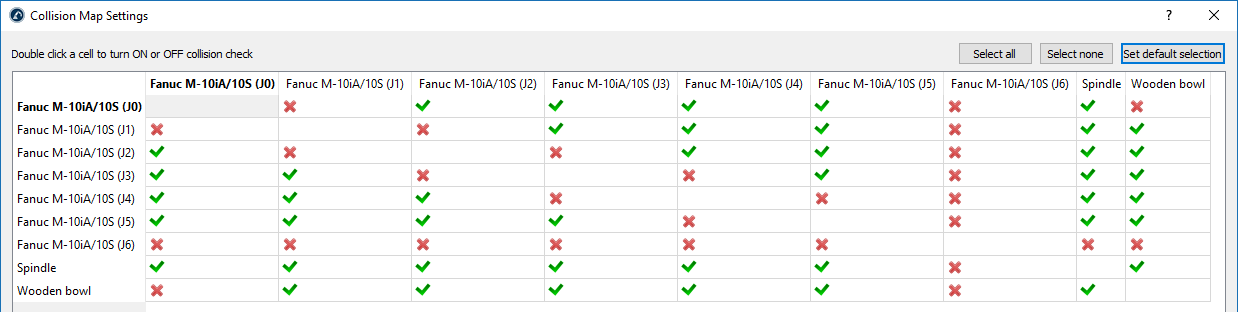
重要提示:此选项将通过绕工具的Z轴旋转来自动避免碰撞。请确保未将工具的刀具设置为与零件进行碰撞检测。如需检测刀具架与零件之间的碰撞,可能需要将主轴拆分为两个工具(一个用于碰撞检测,另一个包含刀具等额外可视化信息)。


