无碰撞运动规划器
运动规划功能可在机器人工作空间内自动生成无碰撞路径。在RoboDK中,该功能采用“概率路线图”(Probabilistic Roadmaps, PRM)算法实现。
首先,创建机器人工作空间中自由空间的地图。然后,在机器人编程过程中,利用该地图快速生成无碰撞轨迹。
PRM 算法具有以下两个特性:
●概率性:“构型空间”(即规划器用于确定机器人可在其工作空间内移动位置的点集)中的点由规划器随机选取。这使得 PRM 算法比其他试图均匀覆盖整个工作空间的运动规划算法更快。
●路线图:PRM 算法首先为整个机器人工作空间创建“路线图”。
有关机器人运动规划的更全面介绍,请参阅这篇博文。
视频:介绍RoboDK的无碰撞运动规划功能 https://www.youtube.com/watch?v=KPR2aOZn924&list=PLjiA6TvRACQd8pL0EnE9Djc_SCH7wxxXl&index=10
使用PRM运动规划器
在RoboDK中,PRM运动规划分为两个独立阶段,这种分离设计提升了该功能的效率。速度较慢的“构建阶段”只需执行一次,而速度较快的“查询阶段”则可重复执行多次。
这两个阶段是:
- 构建阶段(较慢):PRM算法在机器人自由工作空间内随机布点,并尝试连接这些点,形成无碰撞路径的路线图。
- 查询阶段(快速):规划器利用构建阶段创建的路线图,尝试找到两个目标点之间的最短无碰撞路径。
关于RoboDK PRM算法原理详见本篇博文。
本节将以焊接工作站为例,演示如何在RoboDK程序中应用这两个阶段。
设置运动规划
要使用运动规划器,必须有一个机器人,最好配备工具。工作空间中最好至少有一个物体,否则无需进行碰撞规避。建议至少设置两个目标点作为生成的避障路径的起点和终点位置。
示例焊接设置可通过以下流程创建:
1.选择一个机器人:
a.选择“文件”➔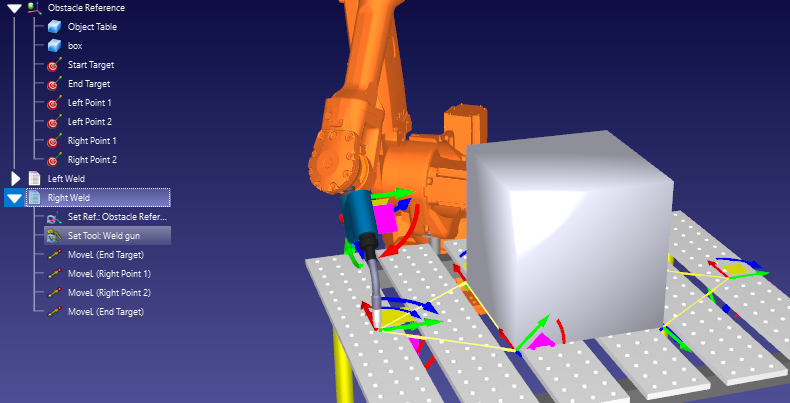
b.使用筛选器查找机器人。例如,选择 ABB IRB 2600-12/1.85(选择以下筛选条件:ABB(品牌)、10-20 千克负载和 1500-2000 毫米臂展)。
c.选择 "下载",双击文件,机器人会显示在RoboDK工作站中
2.选择工具:
a.从同一在线资源库中,按类型筛选➔工具(先点击:重置筛选器,删除之前的筛选器)
b.下载工具,如 " Weld Gun"
c.双击文件,工具会自动连接到机器人上
d.加载工具后,可关闭在线资源库
3.添加参考坐标系:
a.选择程序➔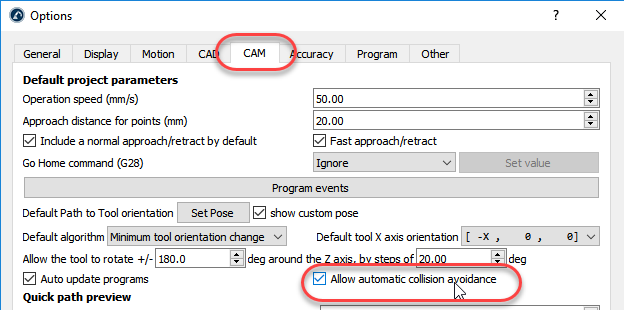
b.在工作站中选择新的参考坐标系,按 F2 将其重命名为 "Obstacle Reference”
4.添加一些物体:
a.Select File➔
b.在菜单栏中选择:文件➔
c.导入一个物体,如 "Object Table.wrl"。
d.将物体拖放到工作站中的 "Obstacle Reference"内。
e.导入另一个物体,如"box.stl",并将其也拖到Obstacle Reference内。
f.通过以下操作将台面移到机器人面前:
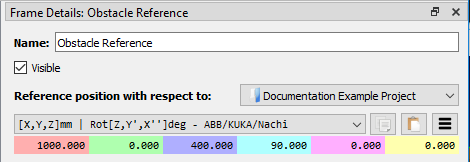
i.右键单击Obstacle Reference,选择“选项…”(或直接双击Obstacle Reference),弹出坐标系详情面板
ii.在名为“参考系的位置相对于:项目”的面板中输入以下值:1000、0、400、90、0、0

g.必要的话,可按照以下步骤增大物体(例如"箱")的尺寸并调整其位置:
iii.右键单击工作站树中的物体,选择 "选项"(或直接双击box),弹出 "物体详情"面板
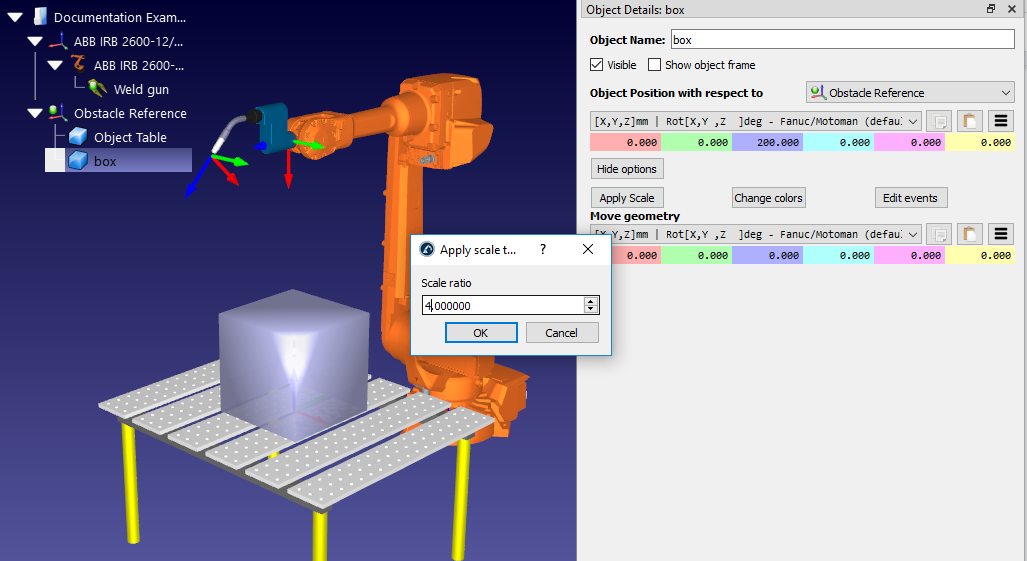
iv.单击 "更多选项➔应用缩放比例,然后在缩放比例中输入 "4.0"。
v.在名为“物体位置相对于Obstacle Reference”的面板中输入以下值,将箱移动到台面上:0, 0, 200, 0, 0, 0

5.创建目标:
a.在主菜单栏中选择:程序➔
b.在工作站中选择该目标,然后按F2键命名为 "start target
c.然后这样做来移动目标:
vi.右键单击工作站树中start target目标,选择 "选项"(或按 F3),弹出 "start target "面板。
vii.在目标点位置相对于Obstacle Reference面板中输入以下值:500, 0, 0, 90, 0, 180
d.用同样的方法创建第二个目标,并将其重命名为 "end target"。使用与之前相同的方法,将其移动到以下位置:-500, 0, 0, 90, 0, 180
关节限制约束
任务很少会用到机器人的全部工作空间。在创建PRM路线图时,限制机器人的关节运动范围通常是个好主意。这将加快路线图的生成过程,并确保路线图中的点位于最佳位置。
6轴机器人最常限制的两个关节:
1.关节 1(底座旋转关节)--限制其范围可防止机器人过度偏离工作区两侧。
2.关节 3(肘关节)--限制其范围可避免肘部在"向上"和"向下"配置间切换。
按照以下步骤更改关节限制:
1.右键点击工作站树中的机器人模型图标(如ABB IRB 2600-12/1.85),选择选项… 打开机器人面板。或者,直接双击工作站树中的机器人名称。
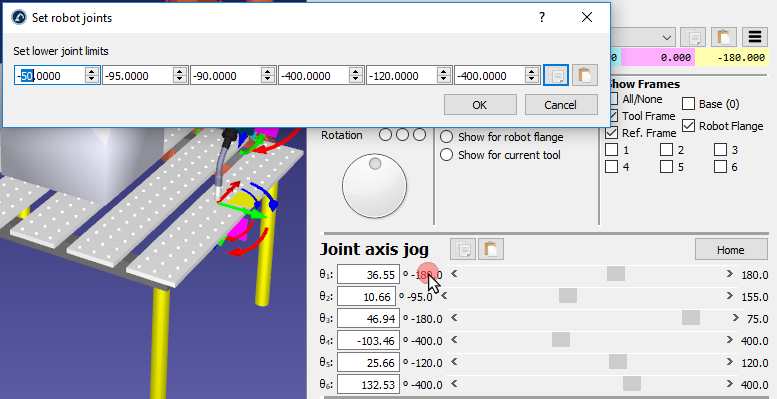
2.在关节轴微调中双击任意一个下限值。例如,如果 θ1 的关节限值当前为 -180,请双击数字 -180。这将弹出设置下限值面板。
3.在关节轴微调中双击任意一个关节下限值。例如,如果 θ1 的关节限值当前为 -180,请双击数字 -180。这将弹出设置关节下限面板。
4.将关节下限设为θ1 = -50 和θ3 = -90。
5.更改关节限制,然后单击 "确定"。
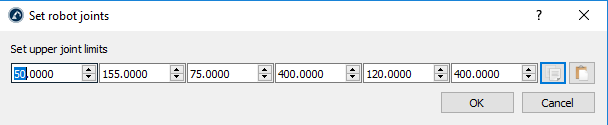
6.对关节上限使用相同的过程,设置 θ1 = 50。

这一变化可通过查看机器人的可达工作空间来观察。在机器人面板的“工作空间”部分选择“显示当前工具”,即可展示工作空间。此时仅会显示新关节限制下机器人可到达的工作区域。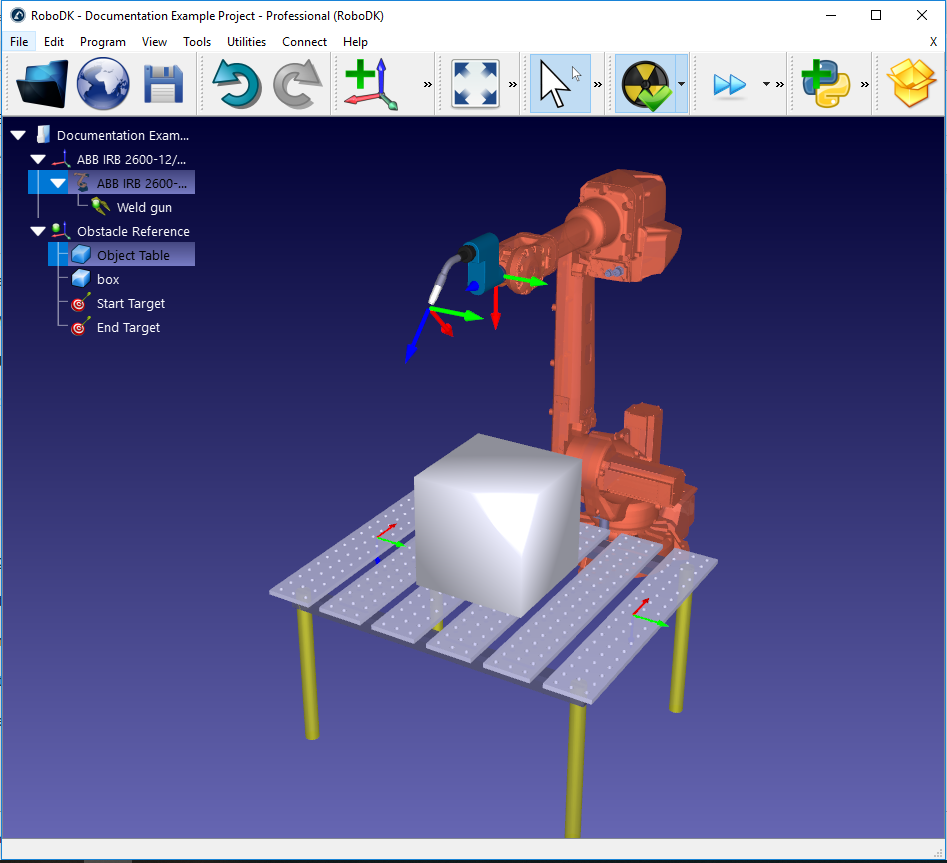
选择PRM参数
PRM 算法通过以下三个参数生成可到达位置的路线图:
1.样本数 - 路线图由分布在机器人可达工作空间内的若干随机放置的位置(样本)组成。此数值决定样本的数量。默认值为100个样本。
2.每个样本的边 - 算法尝试将每个采样点与其他点连接,形成无碰撞路径(称为“边”),默认每点最多25条边。
3.机器人步长 (度) - 检测边是否无碰撞时,算法会沿该边按固定间隔停下来检查碰撞。这些间隔之间的距离由机器人步长决定。默认值为 4 度。
这三个参数决定了生成的路线图的精细程度。它们还会影响在构建阶段生成路线图所需的时间。
样本数越多、每个样本的边数越多,生成的路线图越精细,但生成时间也越长。机器人步长越大,生成路线图的速度越快,但可能无法检测到潜在的碰撞。
使用默认值时,通常可在15分钟内生成路线图,具体取决于工作空间的设置和机器人的属性。
有关设置这些参数的最佳做法,请参阅本节末尾的提示。
生成路线图
运动规划器的"构建阶段"是通过以下流程实现的,该流程可生成机器人工作空间的路线图:
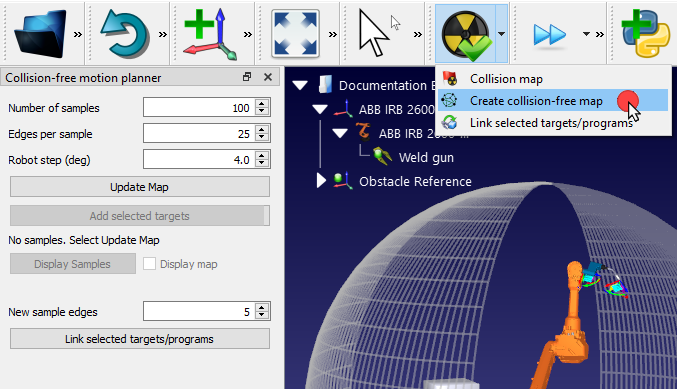
1.通过以下任一方式打开“无碰撞运动规划器”面板:前往“实用工具”菜单➔“无碰撞运动规划器”➔“创建无碰撞地图”,或者点击工具栏中“检查碰撞”旁边的小箭头,然后选择“创建无碰撞地图”。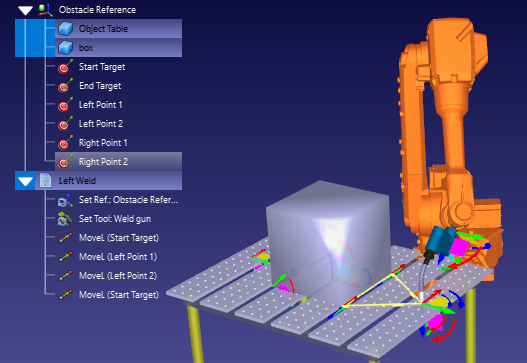
1.打开面板:无碰撞运动规划器,通过实用工具菜单➔ Collision-free motion planner➔Create collision-free map,或者点击工具栏中检查碰撞旁边的小箭头,然后选择Create collision-free map。
2.输入新参数或保留默认值。
3.单击"Update Map"生成路线图。
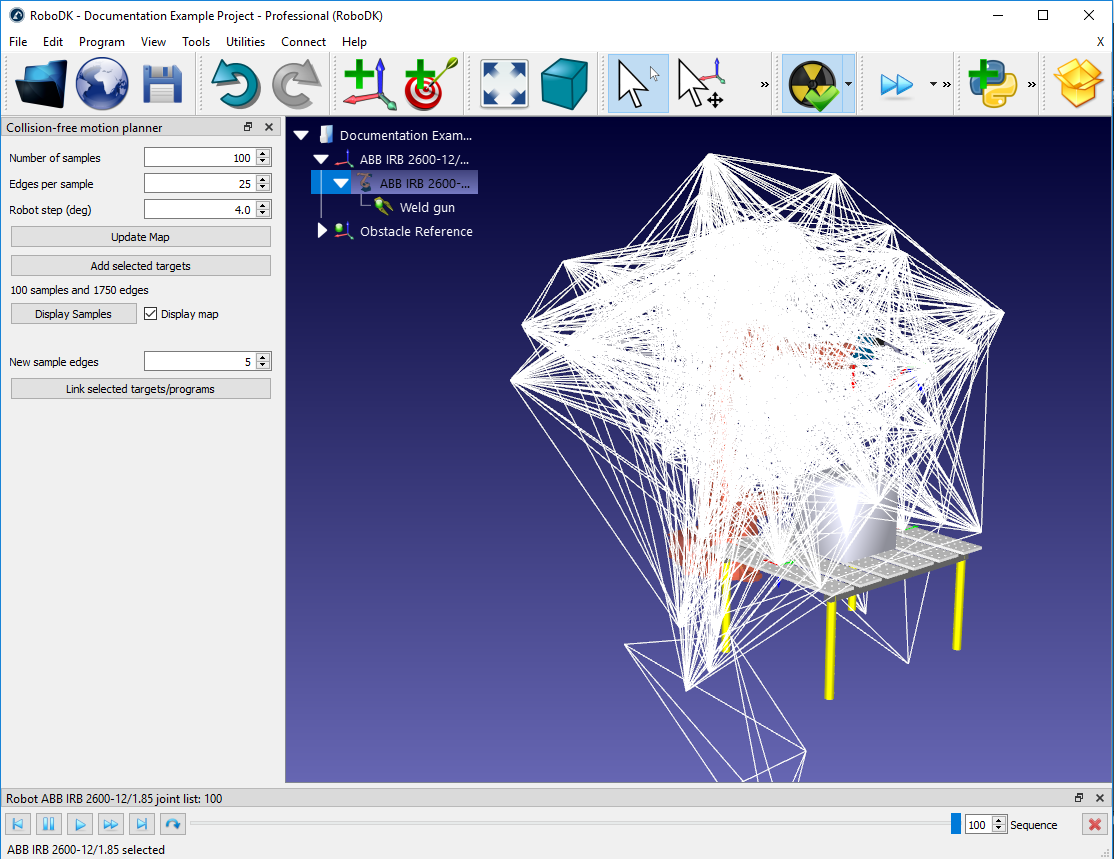
随后,PRM 算法将使用所选参数生成路线图。生成完成后,可以通过勾选Display Map查看生成好的路线图。单击"Display Samples",机器人将在工作空间内的所有样本中移动。
目标点链接
当两个目标点或程序相互链接时,系统将启动运动规划器的"查询阶段"。
要链接两个目标点,首先需在工作站树中选中它们。选择并链接目标点有两种方式:
1.方法一:按住 Ctrl 键:
a.左键单击运动起始目标点(示例中名为"Start Target"的点)。
b.按住 Ctrl键。
c.左键单击目标位置点(如"End Target")
d.右键单击任意一个目标点,选择:Link selected targets。若已打开面板:Collision-free motion planner,也可直接点击按钮:Link selected targets/programs
2.方法二:使用Shift键:
a.在工作站树状图中将两个目标点上下排列:起始点在上,终点在下(通过右键拖拽目标点可调整位置,释放时会弹出位置确认菜单)
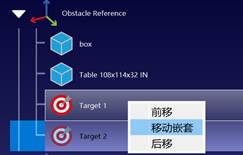
b.左键点击任意一个目标点。
c.按住Shift 键。
d.左键点击另一个目标点。
e.右键点击两个目标点中的任意一个,然后选择"Link selected targets"。或者,如果"Collision-free motion planner"面板已打开,点击"Link selected targets/programs"按钮。
f.右键单击任意一个目标点选择:Link selected targets,或通过面板:Collision-free motion planner的按钮Link seclected targets/programs,点击它完成操作。
两种方法都将基于已保存的路径图生成连接目标点的新程序。若要创建反向运动,只需调换选择顺序:Ctrl键法:先选"End Target"再选"Start Target"。Shift键法:在树状图中调换两个目标点的上下位置
链接程序
运动规划器也可以通过类似方式将两个不同的程序链接在一起。这将在两个程序之间生成一条无碰撞路径,并创建一个新的主程序。
以焊接为例,按照以下流程创建两个示例程序:
1.在“对象参考”参考坐标系下创建 4 个目标(在工作站树中右键单击“对象参考”,然后勾选“激活参考坐标系”)。然后通过四次选择“程序” 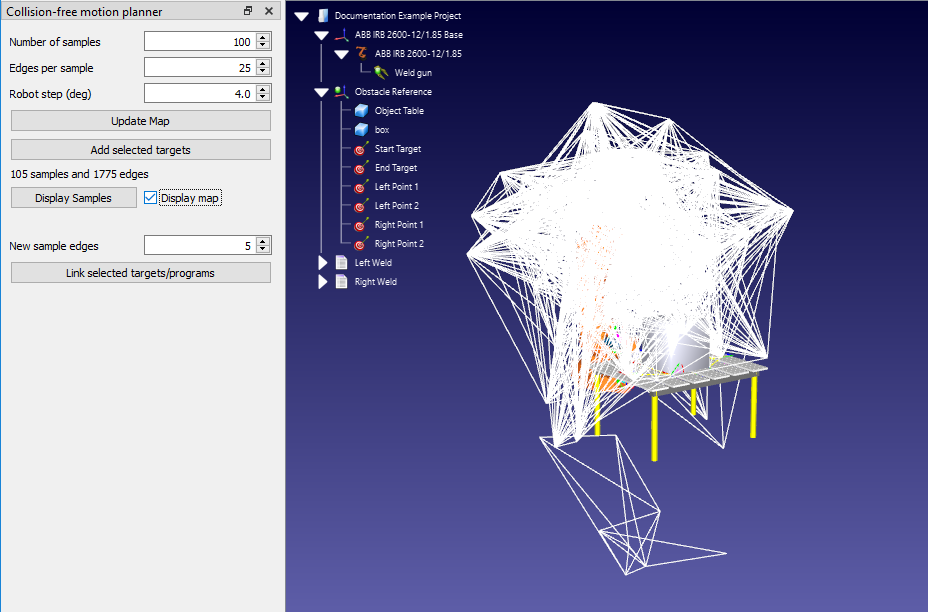
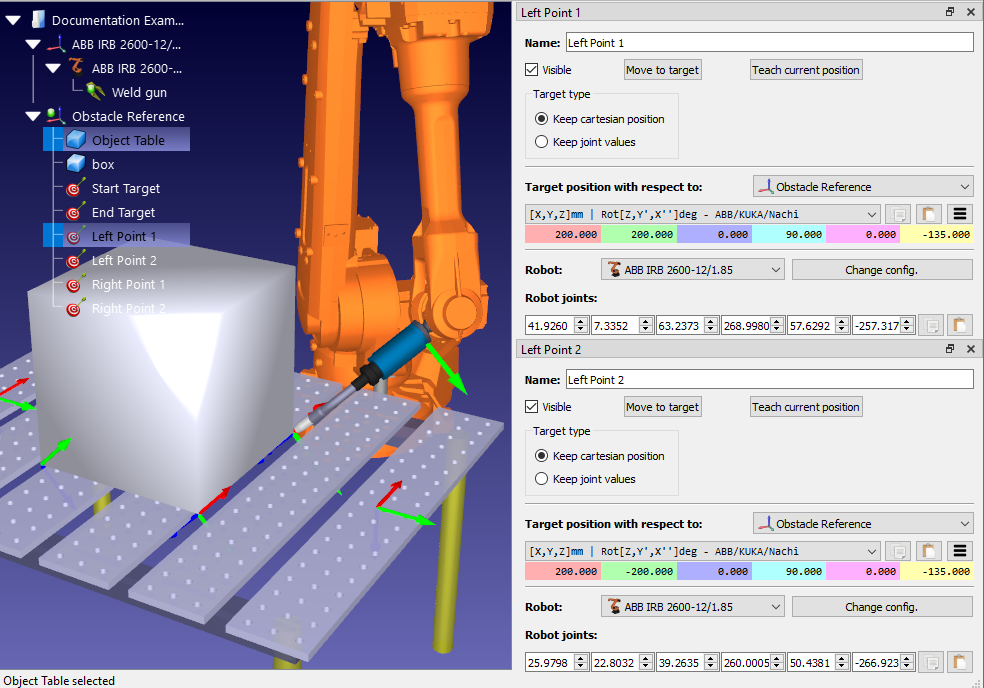
3.在工作站树中依次选择每个新目标,然后输入以下名称和数值。要更改目标名称,请按 F2 键或右键单击目标并选择重命名。要更改目标值,请按 F3 键弹出目标面板,或右键单击目标并选择选项。在标有"目标位置相对于:Object Reference"的部分中输入新数值。
a.名称:"Left Point 1 "值: 200、200、0、90、0、-135
b.名称:" Left Point 2"值: 200、-200、0、90、0、-135
c.名称:"Right Point 1" 值:-200, 200, 0, 90, 0, 135
d.名称:"Right Point 2" 值:-200, -200, 0, 90, 0, 135

4.创建第一个程序:
a.转到“程序”➔ 
b.将程序重命名为"Left Weld"(左侧焊接),首先在工作站树中选择该程序,然后按 F2 或右键单击并选择重命名。
c.将以下目标作为线性指令添加:首先在工作站树中选中目标,然后选择“程序”➔
d.将以下目标添加为线性指令,首先在工作站树中选择目标,然后选择程序➔直线运动指令:Start Target、Left Point 1、Left Point 2、Start Target。
5.以同样的方式创建第二个名为"Right Weld"的程序,这次添加以下目标:End Target、Right Point 1、Right Point 2、End Target。
请注意,这两个示例程序并未包含控制焊枪启停的指令。在实际应用中,必须添加这些命令。
要使用运动规划器链接任意两个程序,请使用以下流程:
1.使用上一节(链接目标)所述的两种方法中的任何一种选择这两个程序。
2.右键点击任一程序并选择Link selected programs。如果打开了无碰撞运动规划器面板,同样可以通过点击Link selected targets/programs实现。
此时会自动生成一个名为"MainSafe"的新程序,运行第一个程序,进行无碰撞移动,然后运行第二个程序。这个主程序可以像其他程序一样进行修改和重命名。
在地图上添加新目标
任何新目标都可以被添加到PRM路线图中,而无需重新生成整个地图。这意味着只有当工作空间中添加了新物体或现有物体被移动时,才需要完全重新生成路线图。
当新目标被添加到路线图中时,PRM算法会尝试通过一组新边将其与路线图中已有的若干点进行连接。可为新目标设置不同于初始路线图构建时所选边数的默认连接边数。
可以通过以下流程设置新目标的最大边数:
1.打开collision-free motion planner面板,通过实用程序➔ Collision-free motion planner➔ Create collision-free map,或者点击
2.在标有New sample edges的框中输入边的数量。默认值为 5。
在路线图中添加新目标有两种方法:
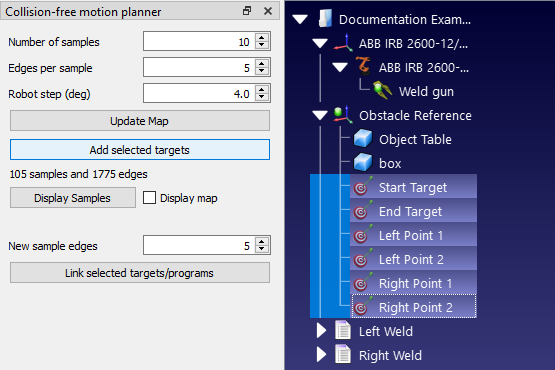
1.选择工作站树中的目标。鼠标点在最上面的目标,然后按住 Shift 键,再点在最下面的目标,这样可以同时选择多个相邻的目标。按住 Ctrl 键可以选择多个不相邻的目标。然后单击Collision-free motion planner面板中的 "Add selected targets"。

2.只需使用前几节(目标链接、程序链接)所述的链接选定目标或链接选定程序(Link selected targets/programs)的相同方法即可。任何尚未出现在路线图中的目标都会被自动添加。
提示与最佳实践
运动规划器易于使用,但遵循一些最佳实践可以改进编程工作流程。
Tip:首先使用较小的参数创建第一个无碰撞地图。然后,如有需要,再使用更多样本进行改进。
构建阶段可能需要很长时间。在编程的早期阶段,当机器人单元的布局不断变化时,这会变得很麻烦。每次在工作区添加一个物体或移动一个物体,都需要重新生成整个路线图。
为了减少等待生成路线图的时间,一开始最好使用较小的参数。
例如,使用以下参数,你通常可以在 10-15 秒内生成一张无碰撞地图:
1.样本数量:10。
2.每个样本的边数:5。
3.机器人步长(度):4.0.
这样做不会产生最有效的无碰撞运动,但可以更快地改变机器人单元的设计。
当确定了机器人单元中所有物体的位置后,就可以生成更大的地图,最终精细参数(布局定型后)(例如,默认参数为 100、25、4.0)。
最后,在生成机器人程序之前,不妨先生成一个更大的路线图(例如参数为 500、50、2.0)。这将需要很长时间才能生成,但却能产生最有效的运动。

Tip:使用合理的关节上下限来约束机器人的工作空间。
设置机器人关节限位(如前面关节限制约束所述)有双重好处。首先,在某些情况下,它可以加快构建阶段。其次,它能确保路线图中包含对机器人程序有用的位置。这一重要步骤很容易被遗忘。
Tip:正确定义碰撞地图
当两个物体发生碰撞时,会触发碰撞检测。你可以在碰撞地图设置中指定每个运动物体之间的关联关系。减少交互次数(绿色勾选标记)将加快碰撞检测速度。
Tip:遵循快速碰撞检测准则(如增大关节步长、限制关节范围、简化3D模型)
计算无碰撞路径所需的时间主要取决于检查碰撞所需的时间。因此,你应遵循碰撞检测部分所述的最佳实践,以加快碰撞检测速度。其中,你可以增加用于碰撞检测的机器人步长、约束关节限制或简化三维几何体,以加快碰撞检测的速度。
Tip:对3D模型进行偏移和放大,以创建安全空间。
术语"避免碰撞"意味着运动规划器在任何情况下都会避免碰撞。这在仿真环境中当然是正确的。然而,在现实世界中,如果机器人离物体太近,仍有可能与物体发生碰撞。这通常是因为仿真机器人与实际机器人之间存在细微差别。
这种碰撞的常见情况是,机器人在远离任务时"剐蹭"到物体边缘。通常可以通过在程序中加入"偏移量"来避免这种情况。有关有效使用偏移量的更多信息,请参阅本博客文章。
Tip:利用机器人高灵巧工作区。
并非机器人工作区的所有区域都是相同的。在工作区的某些区域,机器人的 "可达性 "要高于其他区域。在可达性高的区域,机器人可以从多个方向访问点。在可达性低的区域,机器人只能从一个或两个方向访问点。
有时,运动规划器会找不到工作区中两个目标之间的路径。通常情况下,只需增加路线图中的样本数量即可解决这一问题,但并非总是如此。
如果运动规划器持续无法连接目标,请确保任务位于机器人工作区中可达性最强的区域内。打开机器人面板(右键单击工作站树中的机器人并选择选项),然后在 "工作空间 "部分选择 "显示当前工具",即可查看机器人的工作空间。


