链接程序
运动规划器也可以通过类似方式将两个不同的程序链接在一起。这将在两个程序之间生成一条无碰撞路径,并创建一个新的主程序。
以焊接为例,按照以下流程创建两个示例程序:
1.在“对象参考”参考坐标系下创建 4 个目标(在工作站树中右键单击“对象参考”,然后勾选“激活参考坐标系”)。然后通过四次选择“程序” 
3.在工作站树中依次选择每个新目标,然后输入以下名称和数值。要更改目标名称,请按 F2 键或右键单击目标并选择重命名。要更改目标值,请按 F3 键弹出目标面板,或右键单击目标并选择选项。在标有"目标位置相对于:Object Reference"的部分中输入新数值。
a.名称:"Left Point 1 "值: 200、200、0、90、0、-135
b.名称:" Left Point 2"值: 200、-200、0、90、0、-135
c.名称:"Right Point 1" 值:-200, 200, 0, 90, 0, 135
d.名称:"Right Point 2" 值:-200, -200, 0, 90, 0, 135

4.创建第一个程序:
a.转到“程序”➔ 
b.将程序重命名为"Left Weld"(左侧焊接),首先在工作站树中选择该程序,然后按 F2 或右键单击并选择重命名。
c.将以下目标作为线性指令添加:首先在工作站树中选中目标,然后选择“程序”➔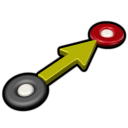
d.将以下目标添加为线性指令,首先在工作站树中选择目标,然后选择程序➔直线运动指令:Start Target、Left Point 1、Left Point 2、Start Target。
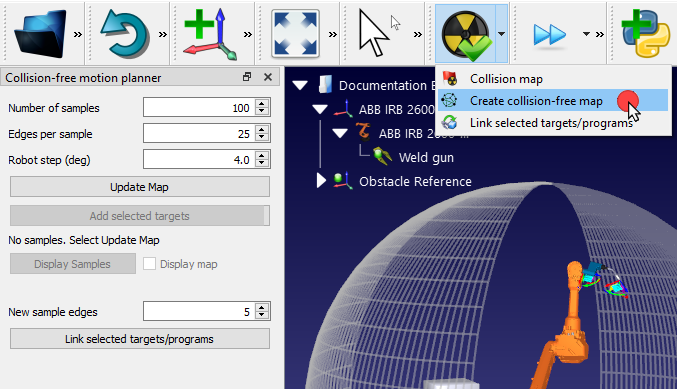
5.以同样的方式创建第二个名为"Right Weld"的程序,这次添加以下目标:End Target、Right Point 1、Right Point 2、End Target。
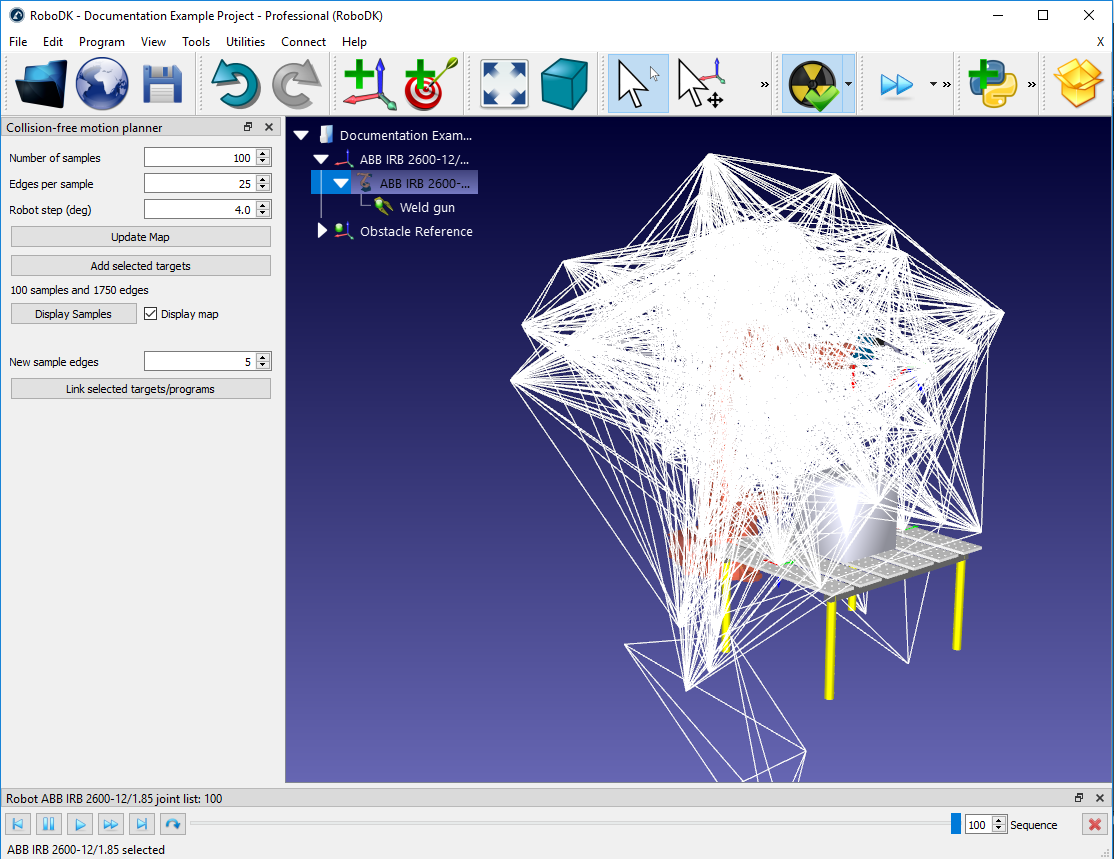
请注意,这两个示例程序并未包含控制焊枪启停的指令。在实际应用中,必须添加这些命令。
要使用运动规划器链接任意两个程序,请使用以下流程:
1.使用上一节(链接目标)所述的两种方法中的任何一种选择这两个程序。
2.右键点击任一程序并选择Link selected programs。如果打开了无碰撞运动规划器面板,同样可以通过点击Link selected targets/programs实现。
此时会自动生成一个名为"MainSafe"的新程序,运行第一个程序,进行无碰撞移动,然后运行第二个程序。这个主程序可以像其他程序一样进行修改和重命名。


