生成路线图
运动规划器的"构建阶段"是通过以下流程实现的,该流程可生成机器人工作空间的路线图:
1.通过以下任一方式打开“无碰撞运动规划器”面板:前往“实用工具”菜单➔“无碰撞运动规划器”➔“创建无碰撞地图”,或者点击工具栏中“检查碰撞”旁边的小箭头,然后选择“创建无碰撞地图”。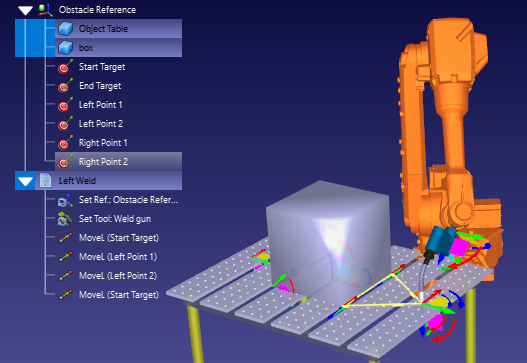
1.打开面板:无碰撞运动规划器,通过实用工具菜单➔ Collision-free motion planner➔Create collision-free map,或者点击工具栏中检查碰撞旁边的小箭头,然后选择Create collision-free map。
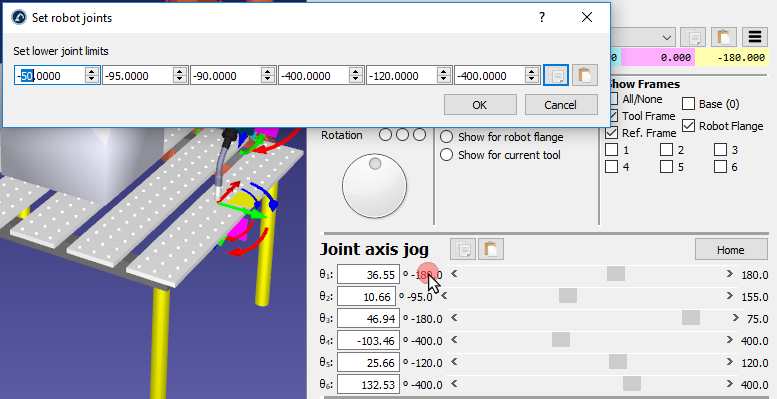
2.输入新参数或保留默认值。
3.单击"Update Map"生成路线图。
随后,PRM 算法将使用所选参数生成路线图。生成完成后,可以通过勾选Display Map查看生成好的路线图。单击"Display Samples",机器人将在工作空间内的所有样本中移动。