Navigation offcanvas
手眼校准是校准相机相对于机器人法兰或工具的位置的过程。
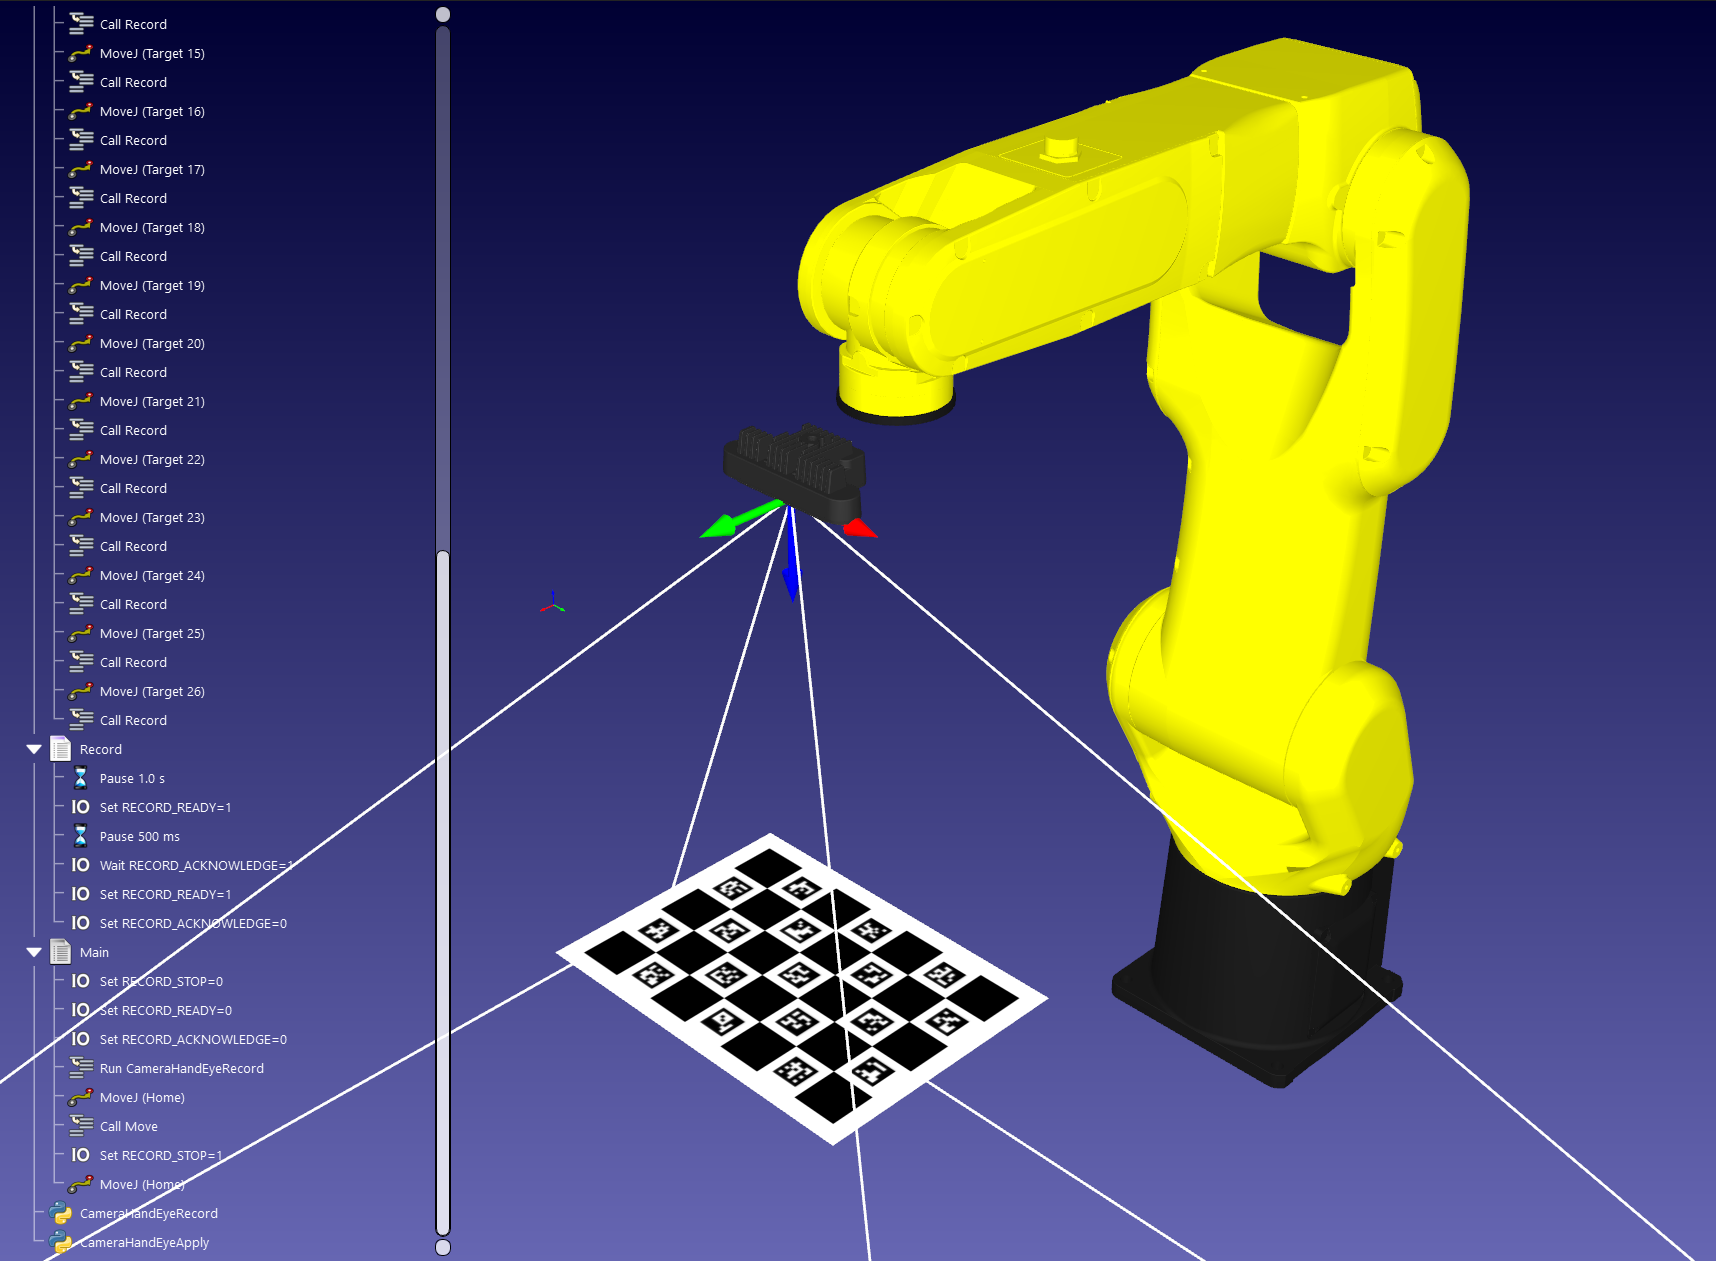
RoboDK允许您仿真手眼校准过程。您可以使用相同的流程校准真实相机相对于机器人法兰或工具的位置。
您可以在RoboDK Python API的示例部分中找到一个完整可运行的示例: https://robodk.com/doc/en/PythonAPI/examples.html#camera-hand-eye-calibration