RoboDK
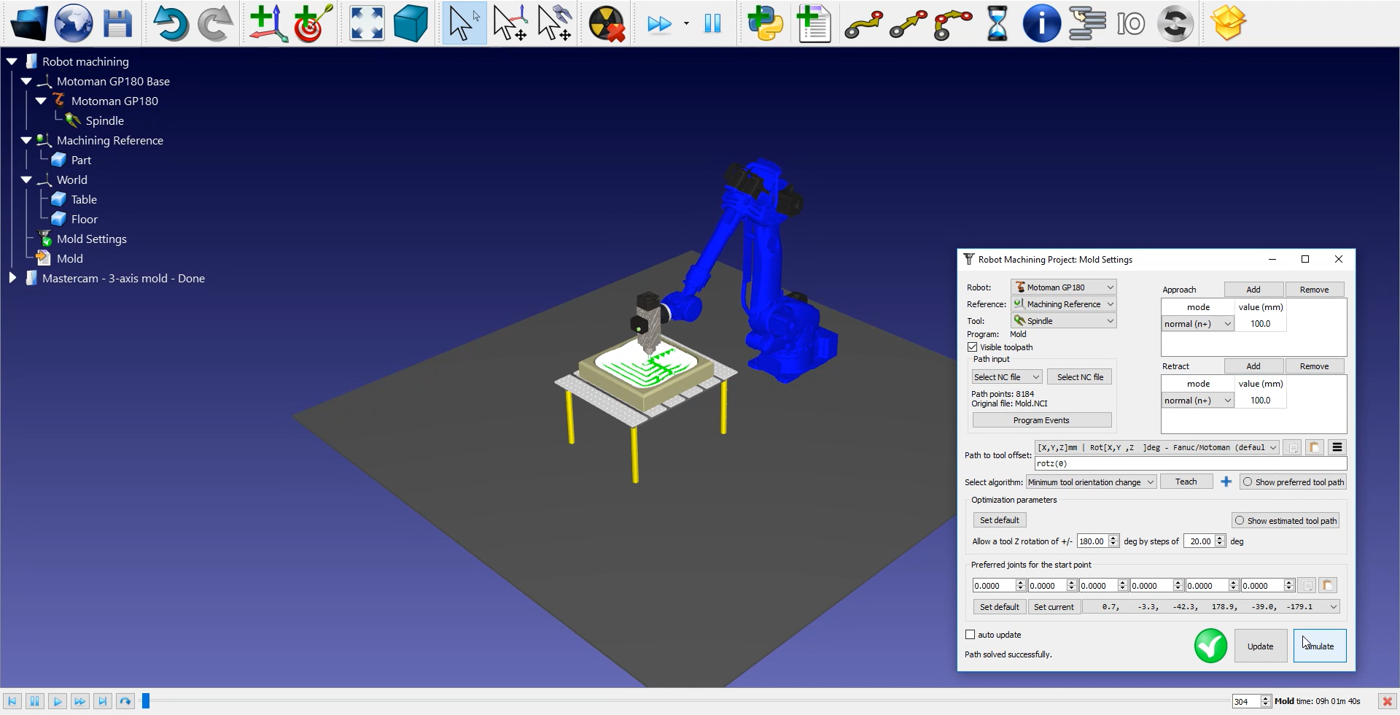
在 RoboDK 中导入机器人加工路径后,您应能看到机器人加工刀具路径附加到 RoboDK 工作站的模具参考坐标系上。在 Mold Settings 中,请确保选择正确的机器人、参考坐标系和工具。
您还可以调整切割路径前后的趋近和退出移动的值。在本例中,100 mm 即可。若存在碰撞风险,可在机器人工作范围内任意增大这些值。
下一步是通过选择 Mold Settings ➔更新➔仿真,来验证路径部分的执行顺序是否正确。在本例中无需重新调整顺序。
Note:在 RoboDK 中,按住空格键或点击菜单中的快进按钮,可轻松加速仿真。
Note:您可以沿路径调整工具的方向。在本例中,您可能想要的唯一修改就是围绕工具的 Z 轴旋转工具,但建议使用标准方向。
请按照以下步骤调整工具方向:
1.双击
2.选择显示优选的工具路径。如下图所示,将出现一些工具虚影,它们表示工具沿路径的位置。
3.向上滚动鼠标滚轮,将 rotz (0) 值修改为 90 度。您将看到 rotz 值随之变化,工具虚影的位置也随之改变。
4.选择更新➔ 仿真。
要生成机器人程序,请确保使用正确的后处理器。双击 Motoman GP180 机器人,然后点击选择后处理器➔ Motoman。
最后,右击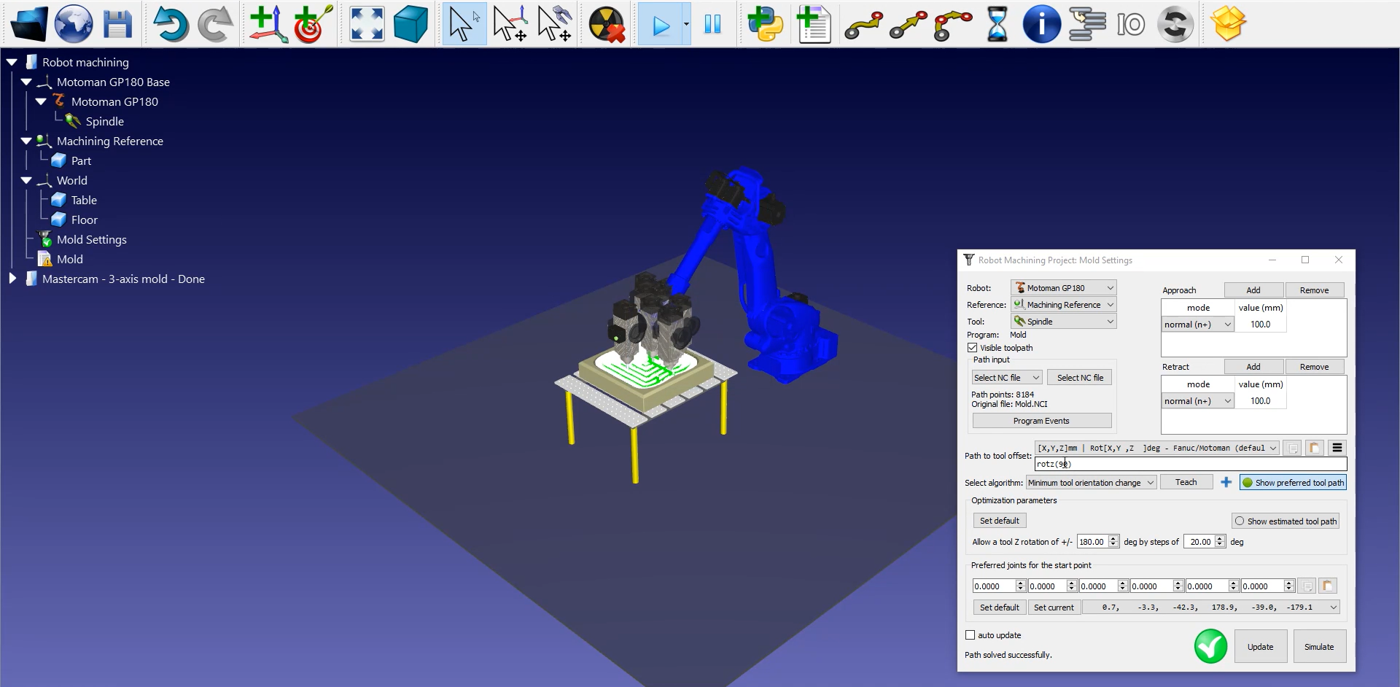
安川(Motoman)JBI 文件现已准备就绪,可传输至机器人控制器。