RoboDK
本案例采用安川(Motoman)GP180机器人、安装在主轴上的切割工具,以及用于固定工件的台面。
提示:按照本指南一步步学习如何在 RoboDK 中创建机器人工作站。
加载工作站:
1.选择:文件 ➔
2.从RoboDK 的示例部分找到3 轴模具机加工示例:
C:/RoboDK/Examples/ Plugin-Mastercam-3-Axis-Mold-Machining.rdk.
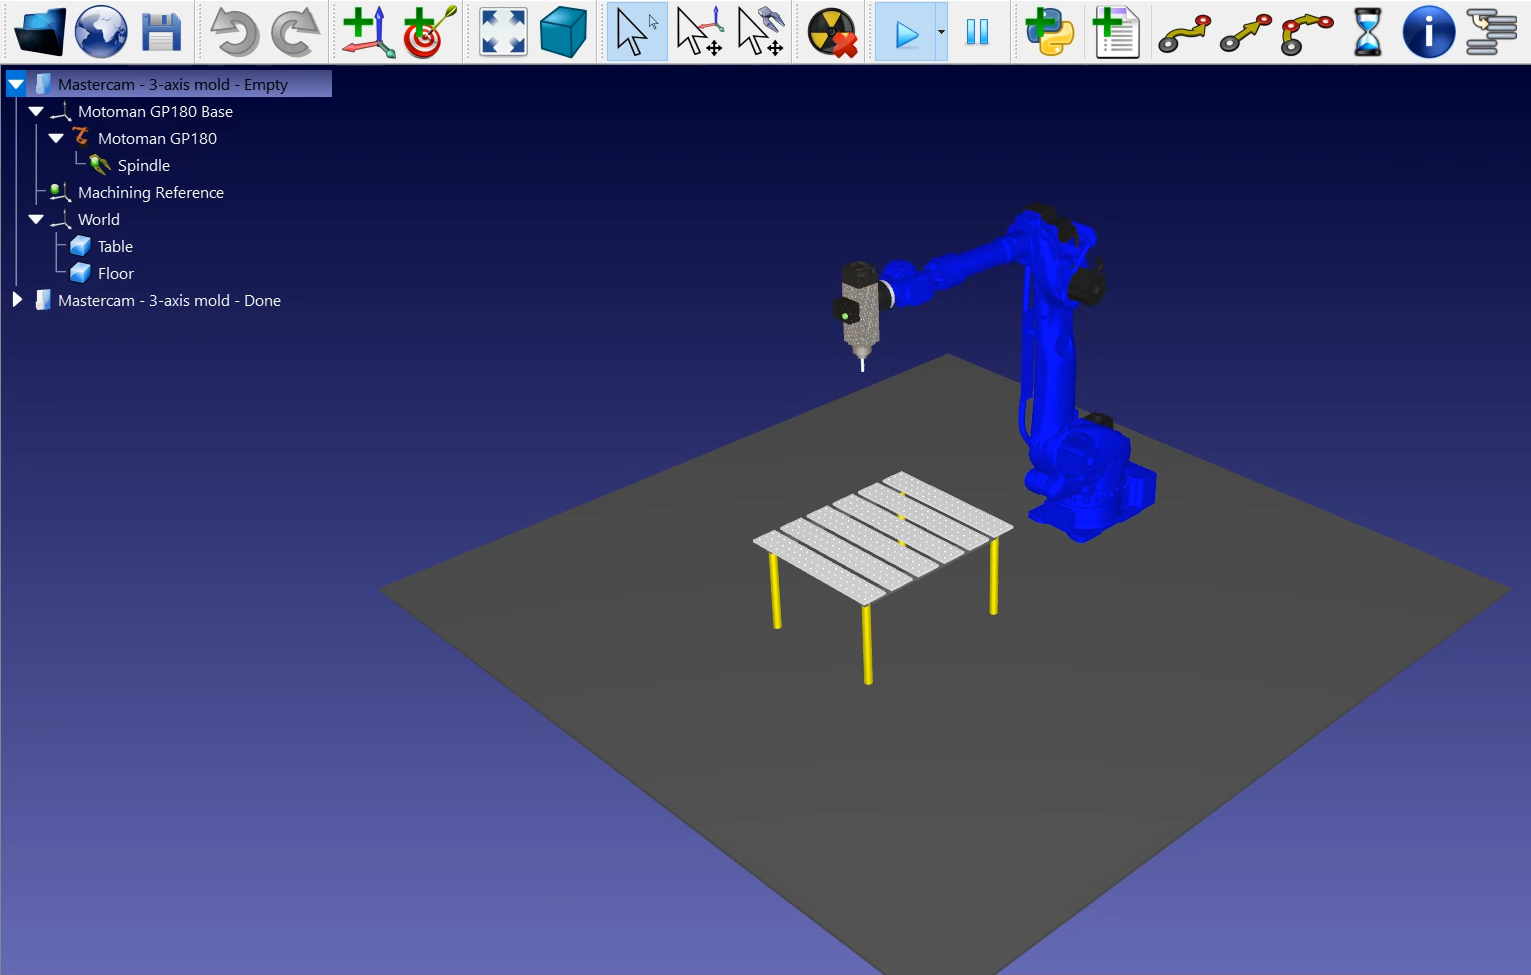
加载工作站后,即可打开Mastercam并载入项目文件:
C:/RoboDK/Other/Plugin-Mastercam/Examples/Mold.mcam


