RoboDK
在 RoboDK 中导入机器人切割路径后,你应该会看到切割刀具路径附加到 RoboDK 工作站的模具参考上。在
你还可以调整切割路径前后的趋近和缩回运动值。本例中,400 毫米的趋近/缩回应该是安全的。现在这些运动比默认的趋近/缩回运动长 4 倍,有助于避免与工件发生任何碰撞。
你还可以在菜单下部调整工件的方向。
下一步是通过选择 Car_hood Settings➔更新➔仿真来验证路径部分的执行顺序是否正确。在本例中,无需重新调整顺序。
注意:在 RoboDK 中,按住空格键或使用菜单中的快进按钮,可以轻松加快仿真速度。

注意:你还可以使用程序事件按钮来激活或停用 I/O,例如主轴的旋转。
要生成机器人程序,请确保使用正确的后处理器。双击 Fanuc M-710iC/45M 机器人,然后点击选择后处理器➔ Fanuc R30iA。
最后,右击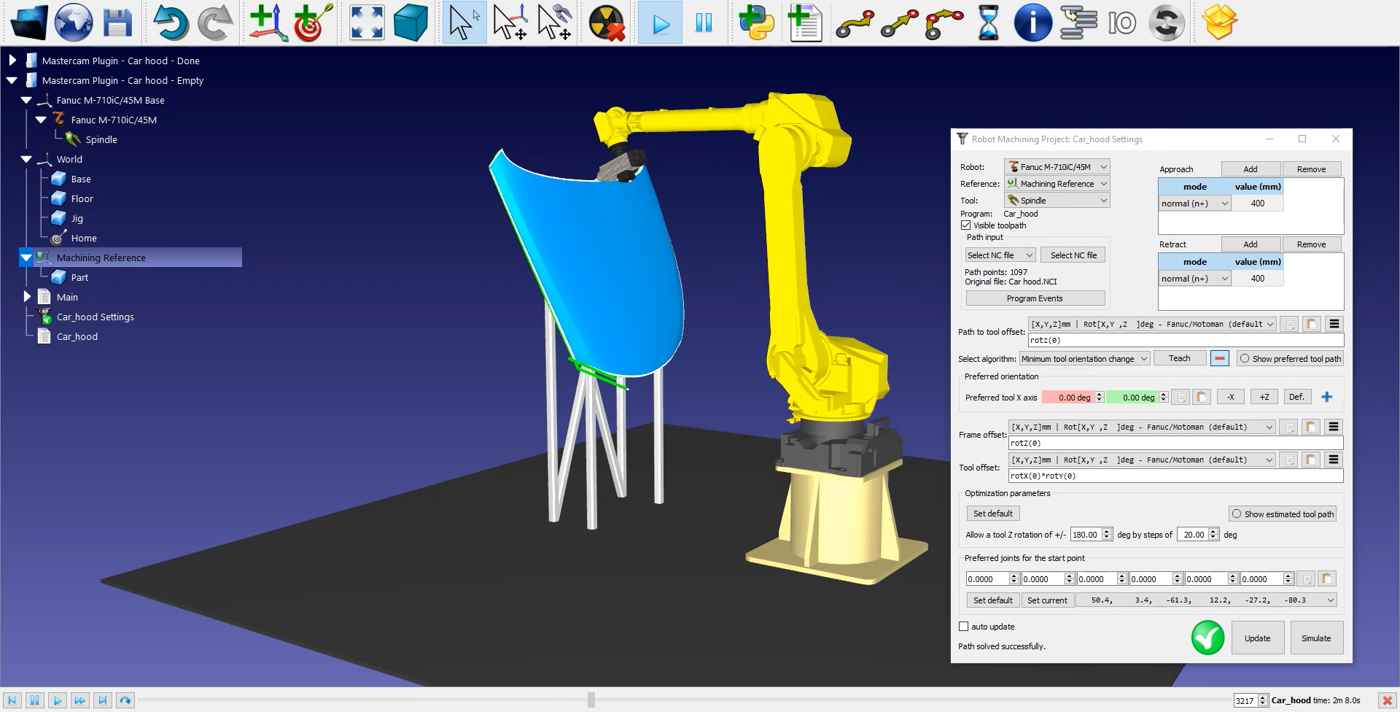
发那科(Fanuc)LS 和/或 TP 文件现在可以传输到机器人控制器。