RoboDK
下一步是通过选择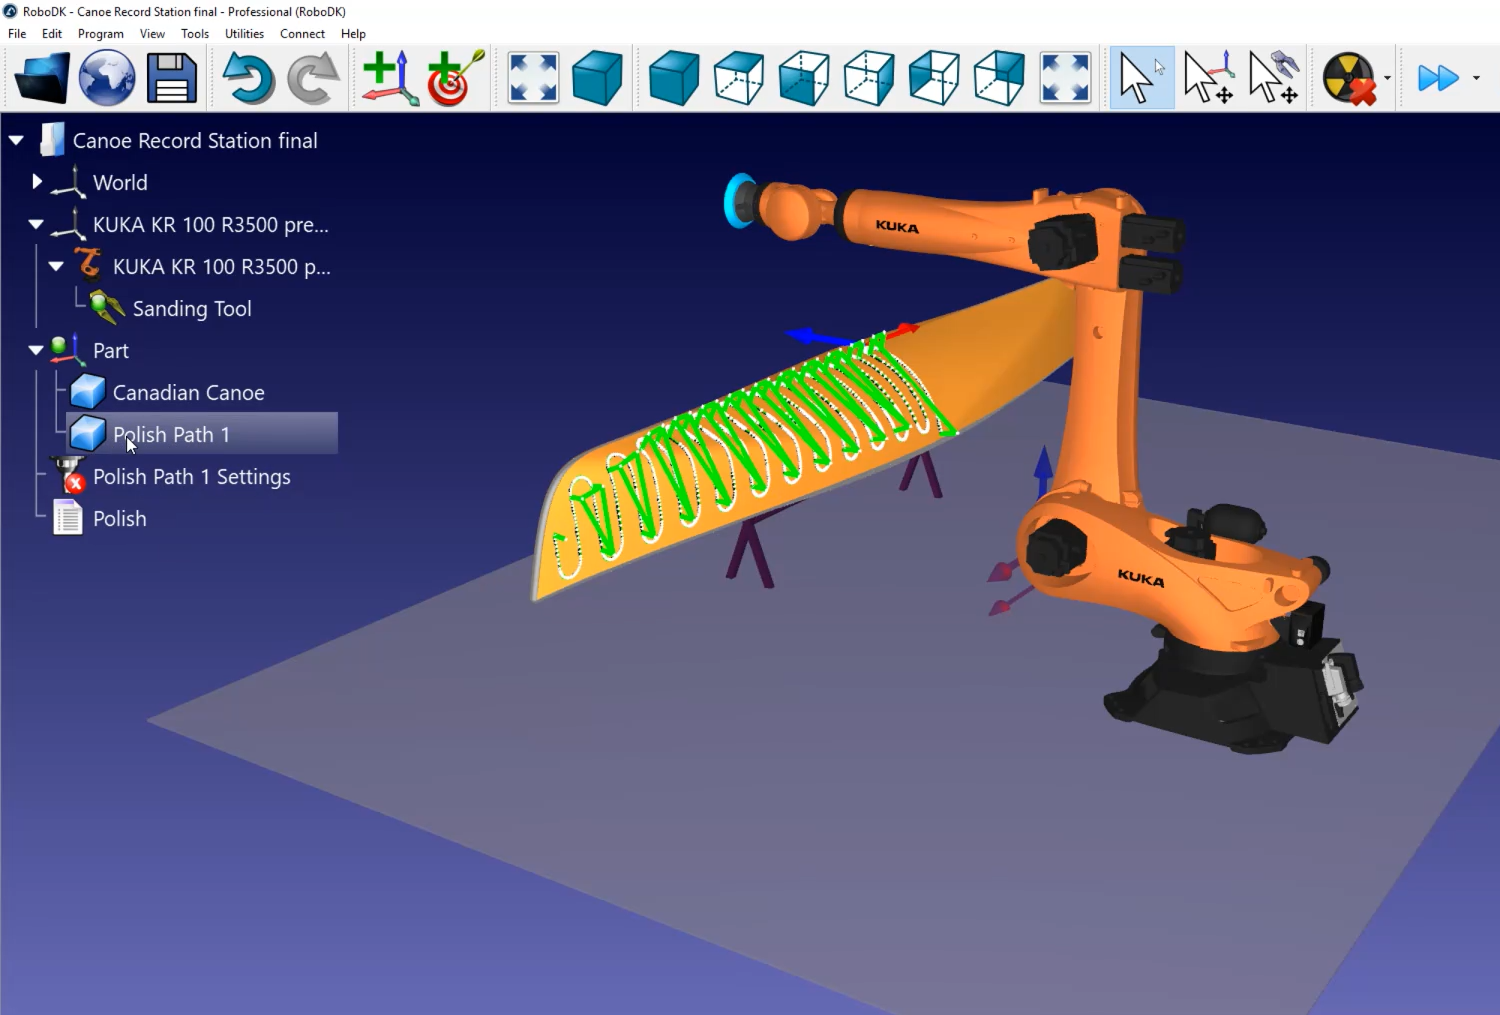
Note:类似本项目这样较为复杂的项目,建议取消选中"自动更新"选项,因为每次更改都要重新计算路径,会减慢设置过程。你可以使用更新按钮进行手动更新。
你可以看到独木舟上的路径上有一些小白线。这些是表面的法线。在这个示例中,所有的导入似乎都是正确的。
请按照以下步骤设置路径方向:
1.选择;
2.点击选择曲线。
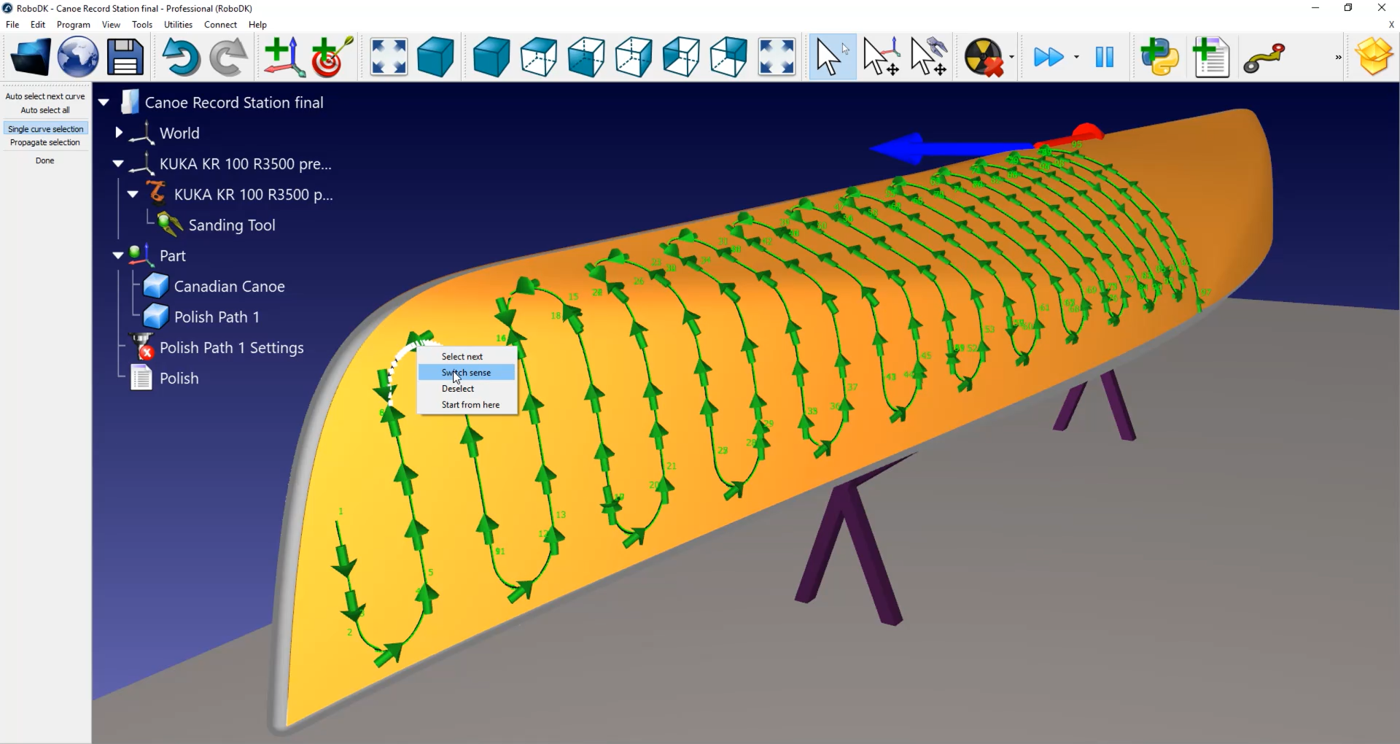
现在你可以看到路径段的执行顺序和方向。如果想改变方向,请右键单击选择:反转方向。
在这种情况下,需要重新铺设路径:
1.在工作站的空白处(即蓝色背景)点击右键。
2.选择:复位选择。
3.选择你要开始的线条。确保它指向正确的方向。
4.选择屏幕左上角:自动选择所有。
5.选择完成。
现在你可以双击:
Note:默认情况下,机器人沿路径法线方向的趋近和退回距离均为 100 毫米。这意味着机器人将降落并开始其路径。但你也可以通过双击 Polish Path 1 Settings➔ Type,使用半径为 1 米、约 20 度的 "弧线(法线)"。这样,机器人在进入路径之前就会沿着这条曲线追踪。退回运动也是如此。
你还可以双击 Polish Path 1 Settings➔ Add,添加 200 毫米的法线方向运动,以帮助避免机器人和独木舟之间的碰撞。
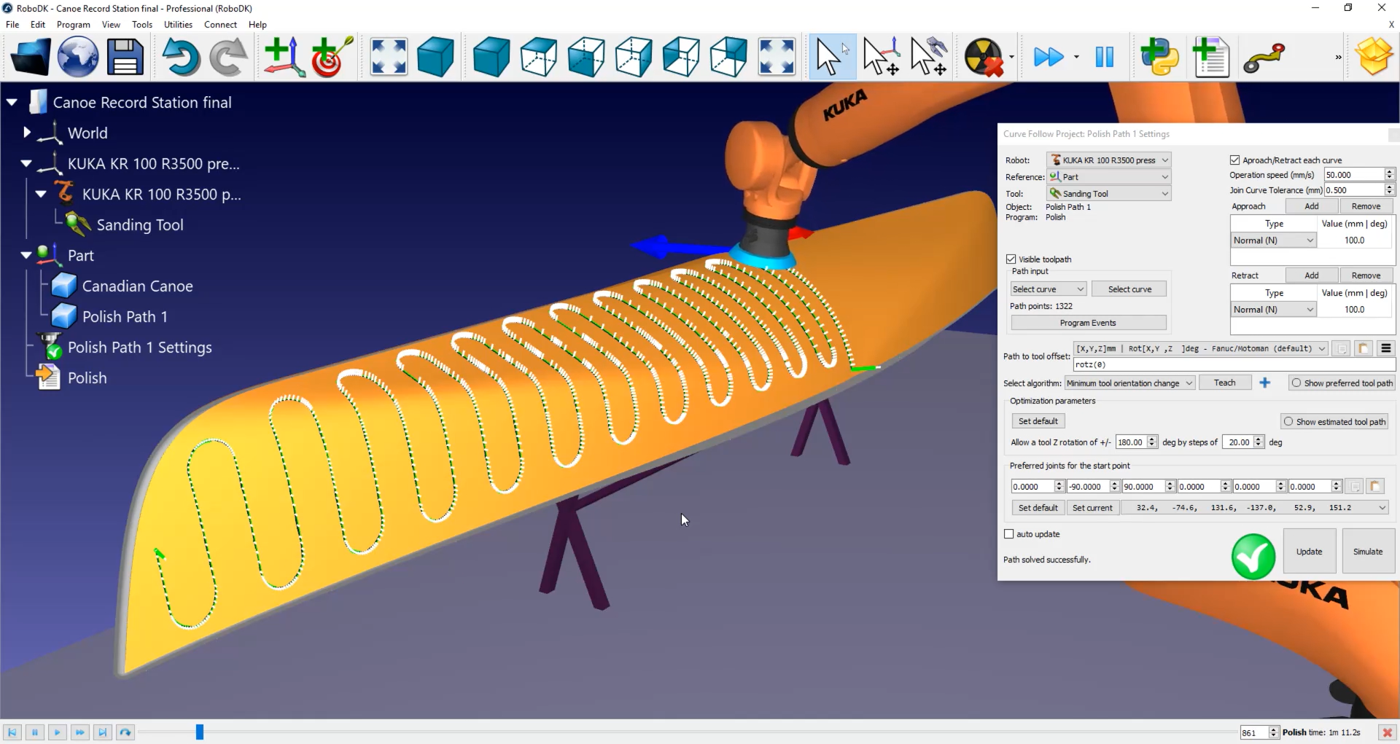
你可以通过选择 Polish Path 1 Settings➔程序事件➔ Fast move speed (mm/s) 并输入 200 毫米来修改趋近和退回速度。
在此菜单中,你还可以激活"设置舍入"选项。默认情况下,路径上每一条白线都是一个点,会作为机器人需要停止的点发送到机器人控制器。在抛光或打磨应用中,这并不是最好的做法。
激活设置舍入复选框,以激活控制器中的持续运动选项。根据机器人品牌的不同,该选项的名称可以是 "舍入"、"持续运动 "或 "区域数据"。本例中的值为 0.5mm。
Tip:你可以在此菜单 Polish Path 1 Settings➔程序事件中管理与路径相关的输出激活(即如果你想在路径趋近过程中或路径开始时启动抛光工具的旋转)。
Tip:可以通过修改运行速度来修改抛光速度。双击 Polish Path 1 Settings ➔运行速度(mm/s)。
在本例中,由于我们使用的是库卡(Kuka)机器人,因此在生成机器人程序时,你将获得一个SRC文件。库卡(Kuka)KRC 控制器可以读取该文件。
请按照以下步骤生成机器人程序:
1.右键点击程序 Polish➔选择后处理器。在本例中,你可以使用KUKA KRC4 控制器。
2.选择:确定。
3.右键点击程序