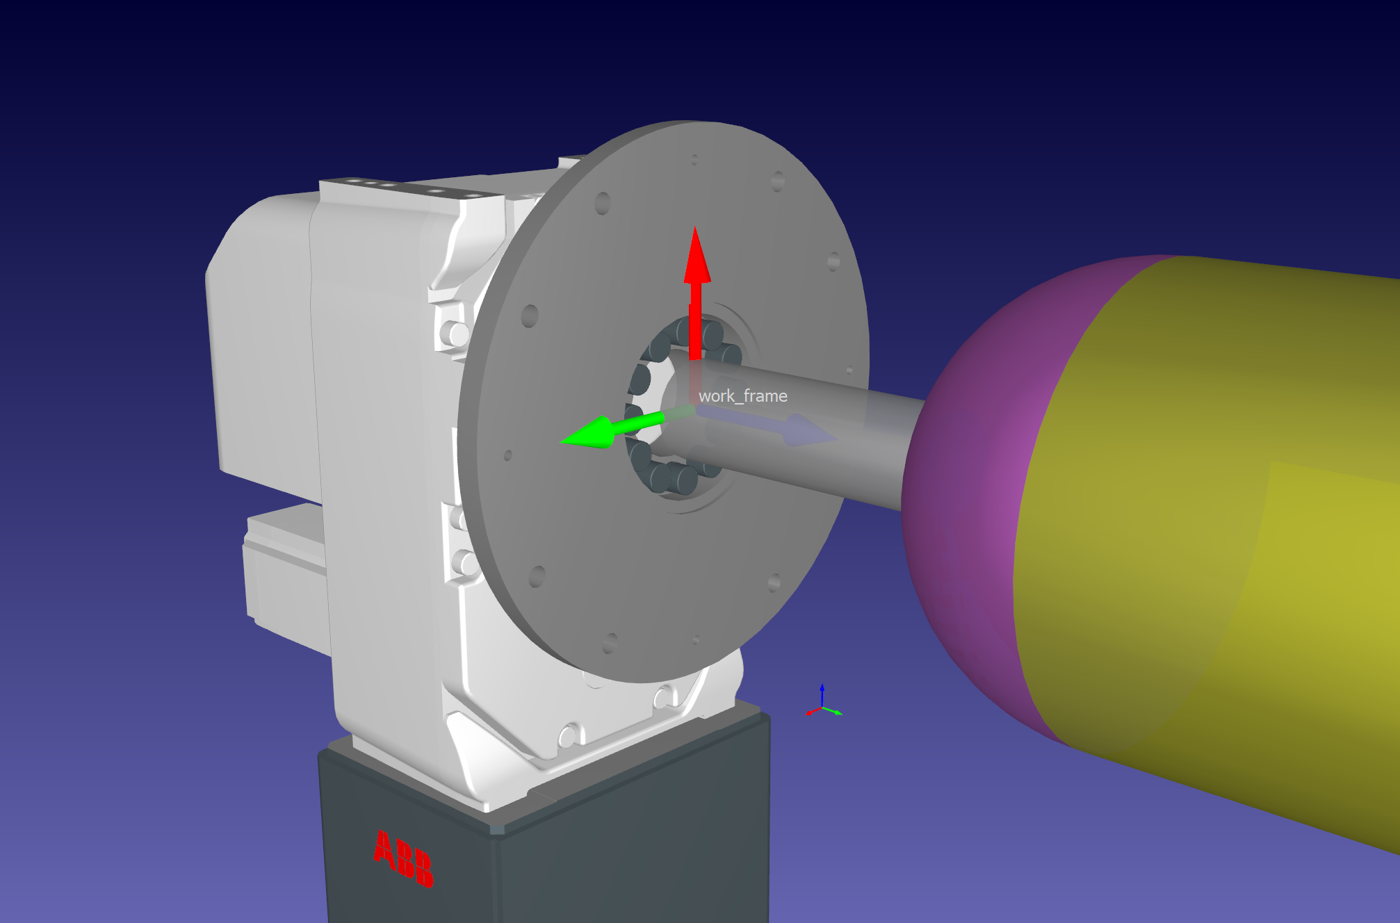
导入模型
首先,我们需要从 Fusion 360 导入零件和焊接路径。
Tip:更多有关如何在Fusion 导入零件、曲线和点,请参考此视频:https://www.youtube.com/watch?v=gxob-94fNLo。
从 Fusion 360 导入模型:
1.在RoboDK中选中定位器法兰参考坐标系(用于连接储罐)。
2.进入Fusion 360 ,选择工具栏UTILITIES的RoboDK 选项卡,选择按钮:Load Model-RoboDK。
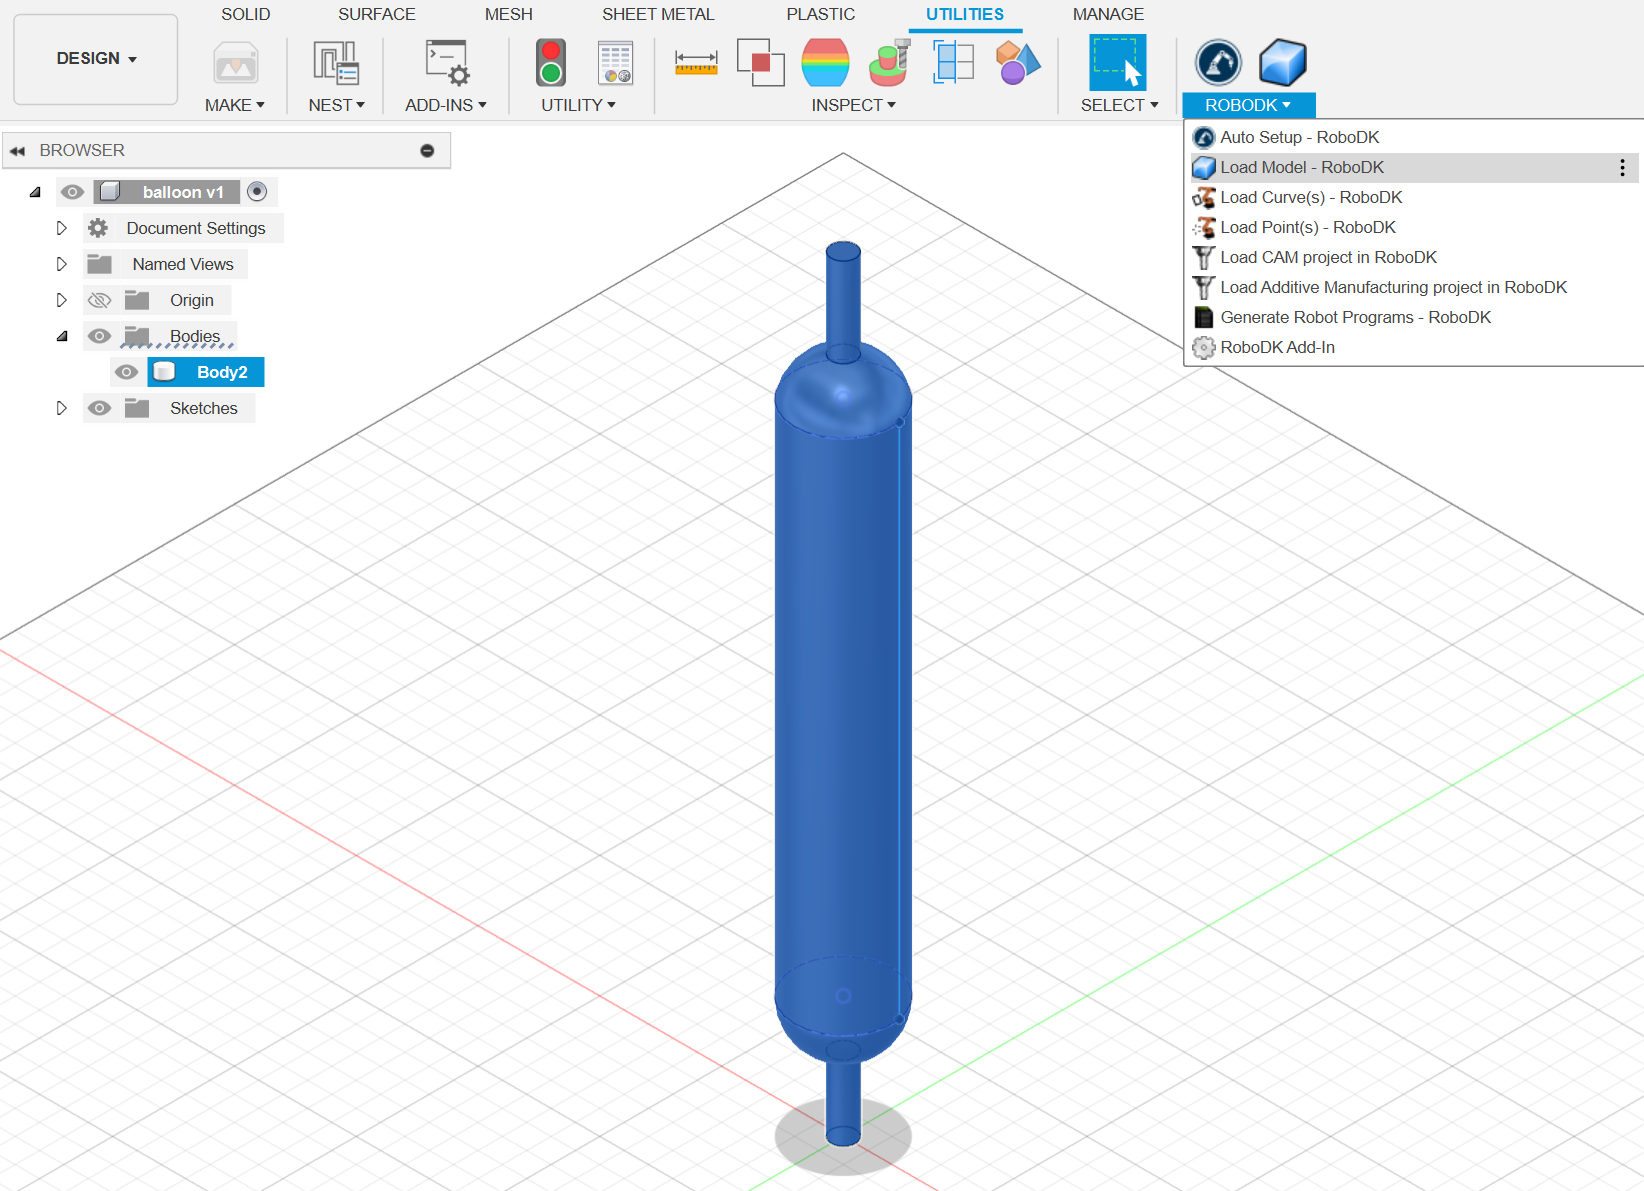
3.检查储罐模型位置,并重新命名。