Navigation offcanvas
导入模型后,需要导入焊接路径。
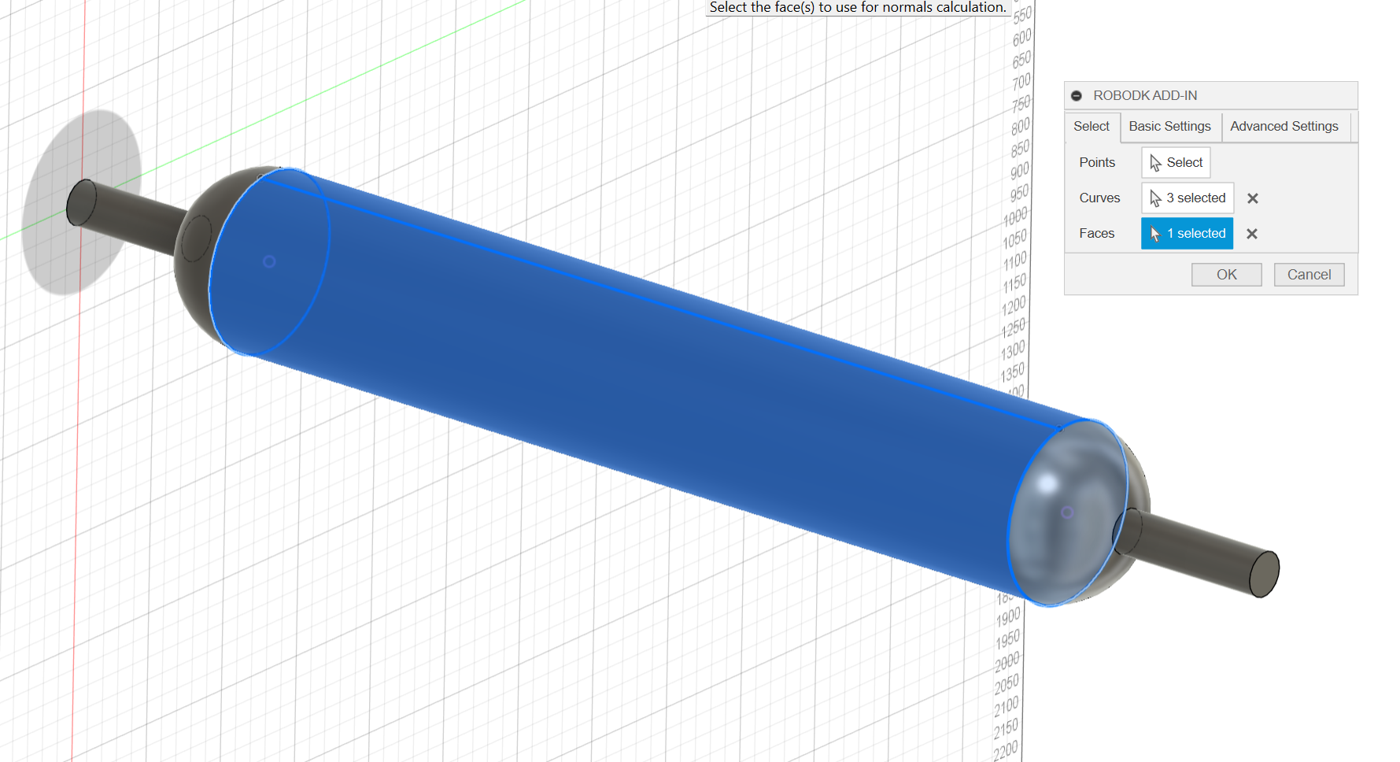
从 Fusion 360 导入路径:
1.选择焊接路径。请确保同时选中这些面,因为它们有助于确定机器人工具的方向。
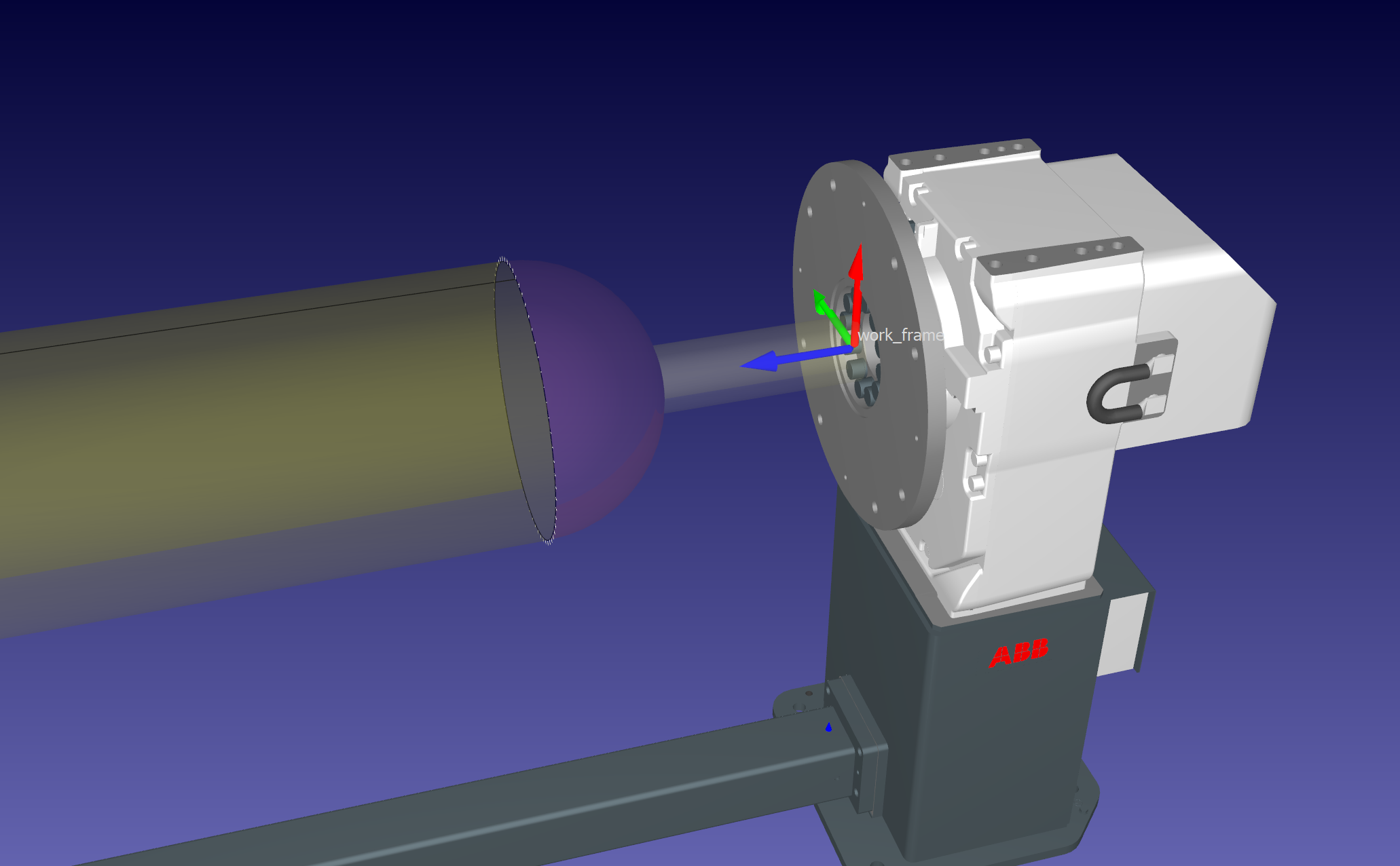
2.现在,您已经从 Fusion 360 中导入了路径,可以转到 RoboDK。
3.导入后校验路径位置并重命名。