机器人焊接示例
要完成这个机器人焊接项目,首先应在默认资源库中选择带有定位器的 RoboDK 机器人焊接示例。然后在 Fusion 360 中选择焊接路径。最后在 RoboDK 中调整机器人路径。
导入模型
首先,我们需要从 Fusion 360 导入零件和焊接路径。
Tip:更多有关如何在Fusion 导入零件、曲线和点,请参考此视频:https://www.youtube.com/watch?v=gxob-94fNLo。
从 Fusion 360 导入模型:
1.在RoboDK中选中定位器法兰参考坐标系(用于连接储罐)。
2.进入Fusion 360 ,选择工具栏UTILITIES的RoboDK 选项卡,选择按钮:Load Model-RoboDK。
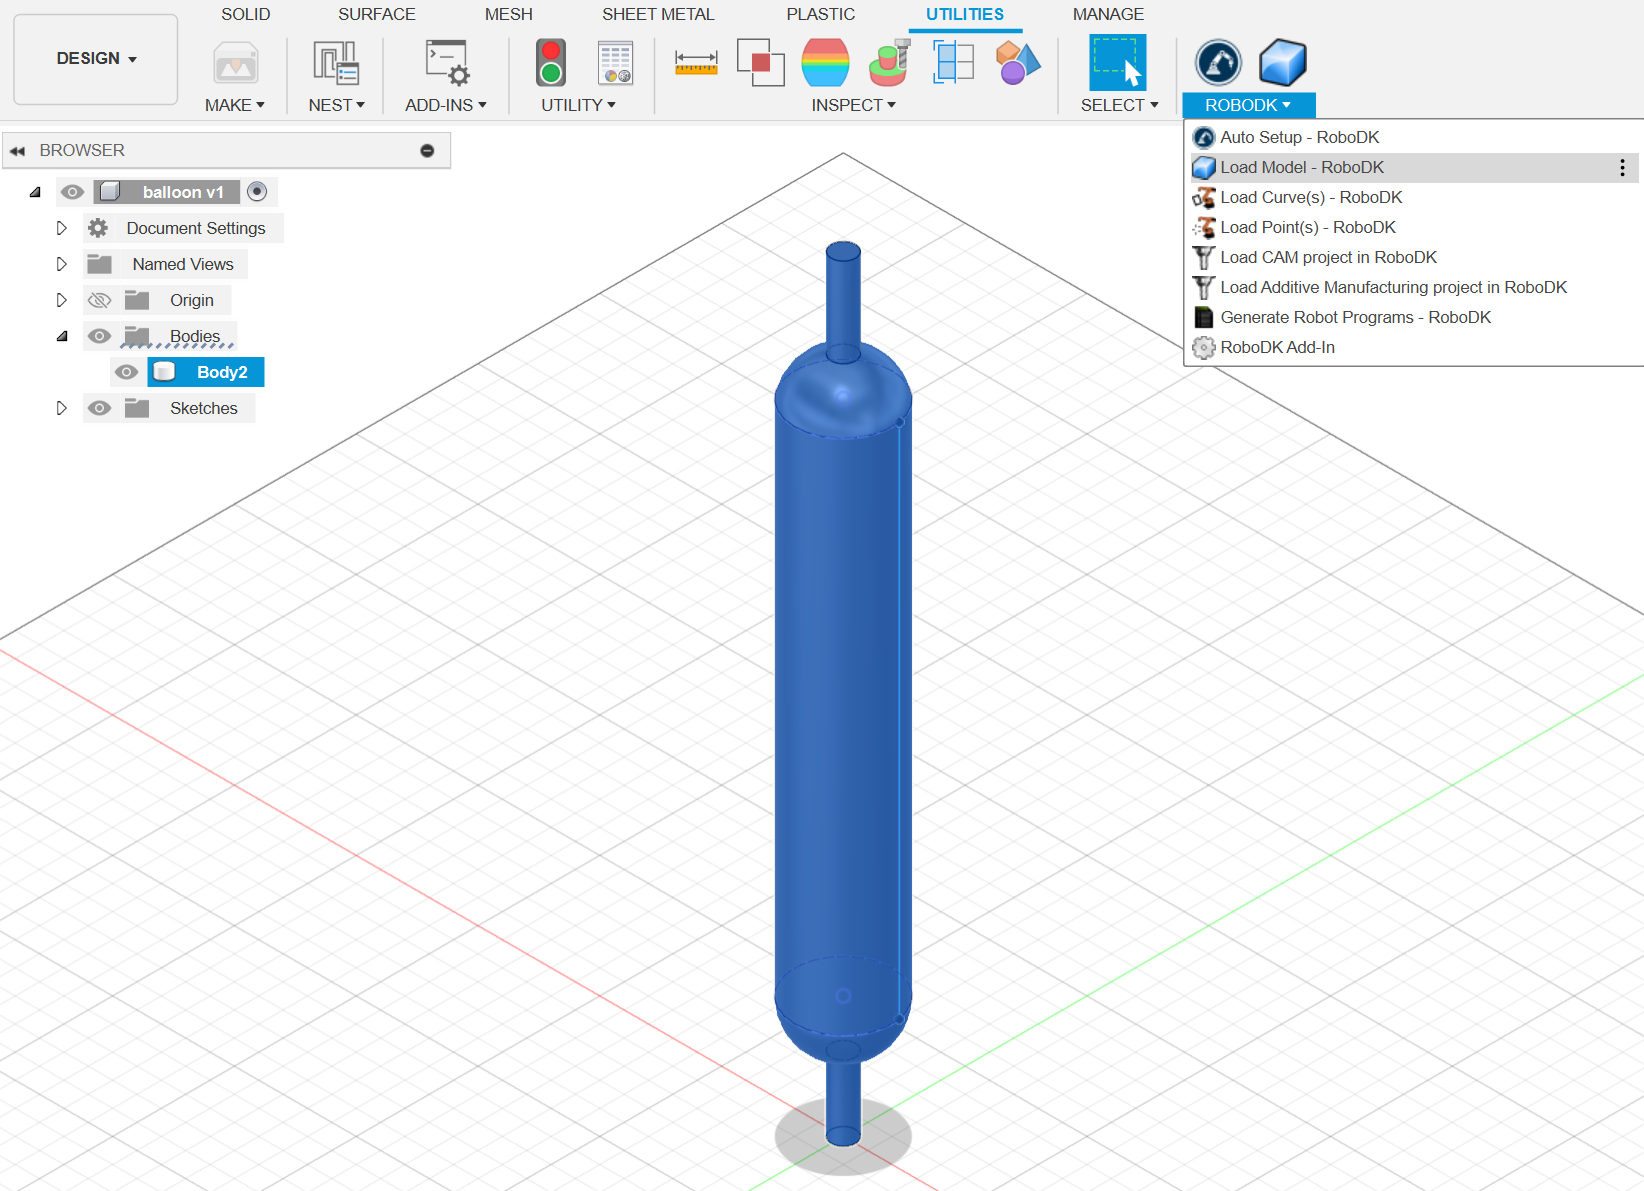
3.检查储罐模型位置,并重新命名。
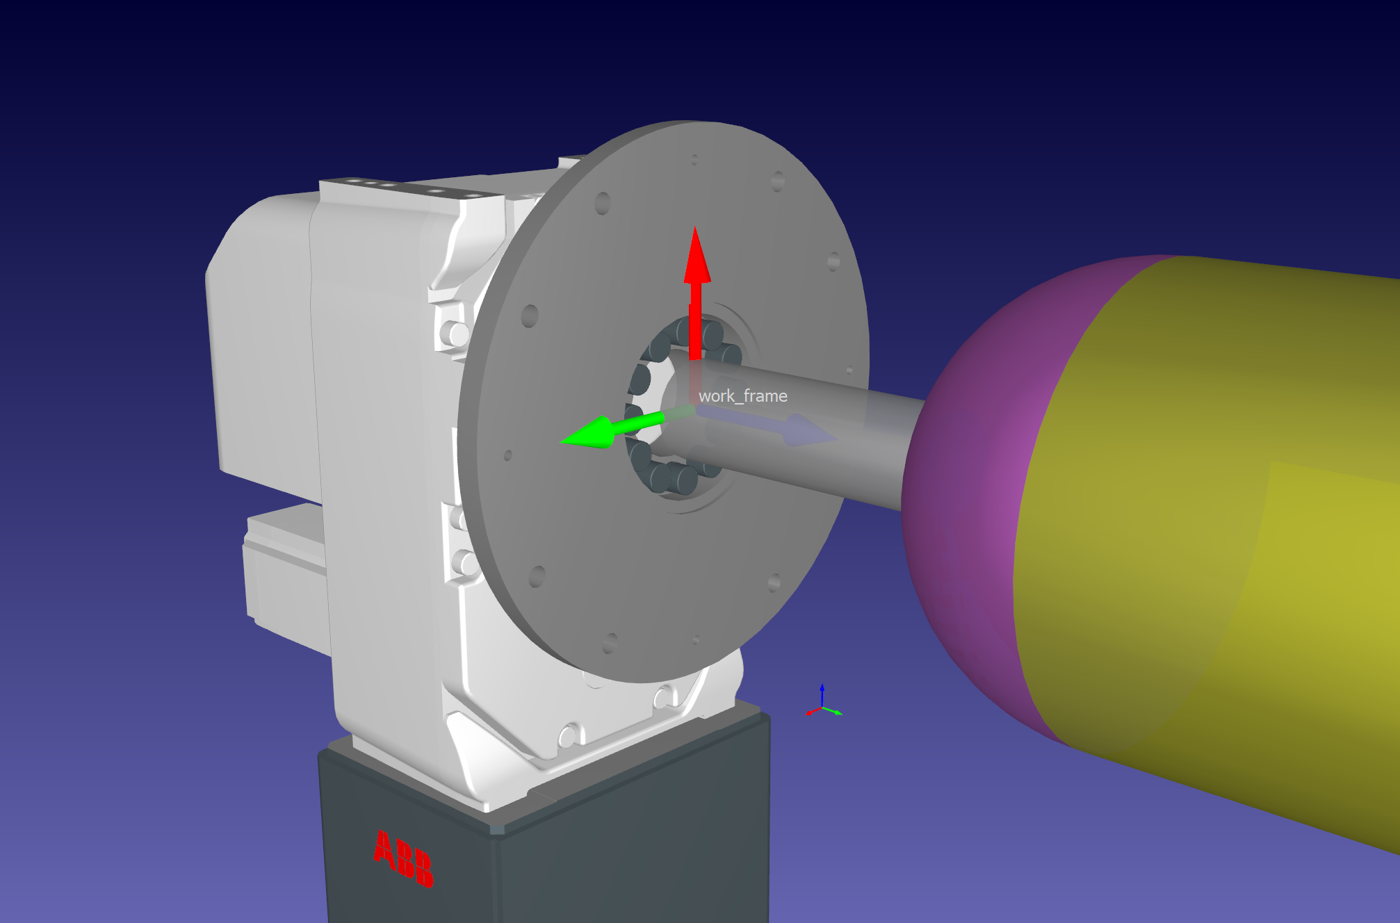
导入路径
导入模型后,需要导入焊接路径。
从 Fusion 360 导入路径:
1.选择焊接路径。请确保同时选中这些面,因为它们有助于确定机器人工具的方向。
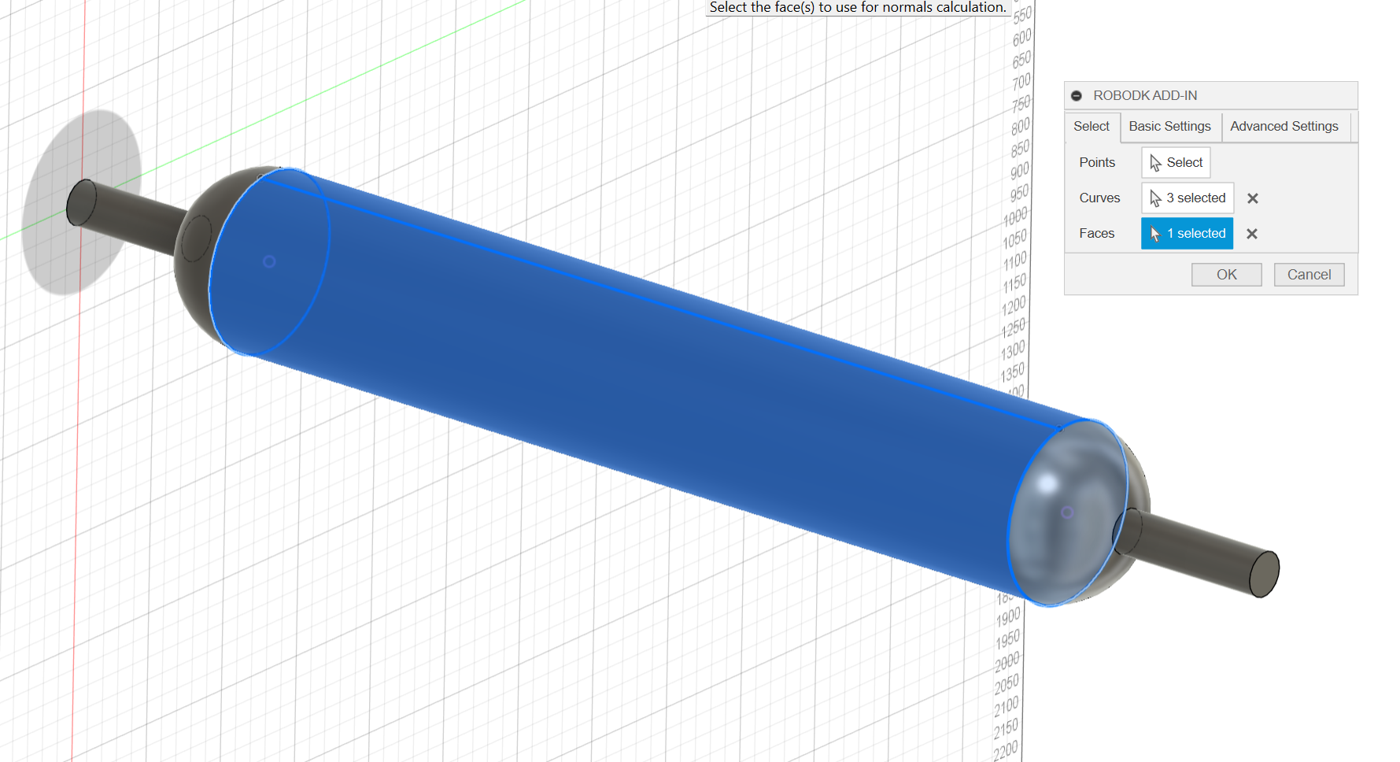
2.现在,您已经从 Fusion 360 中导入了路径,可以转到 RoboDK。
3.导入后校验路径位置并重命名。
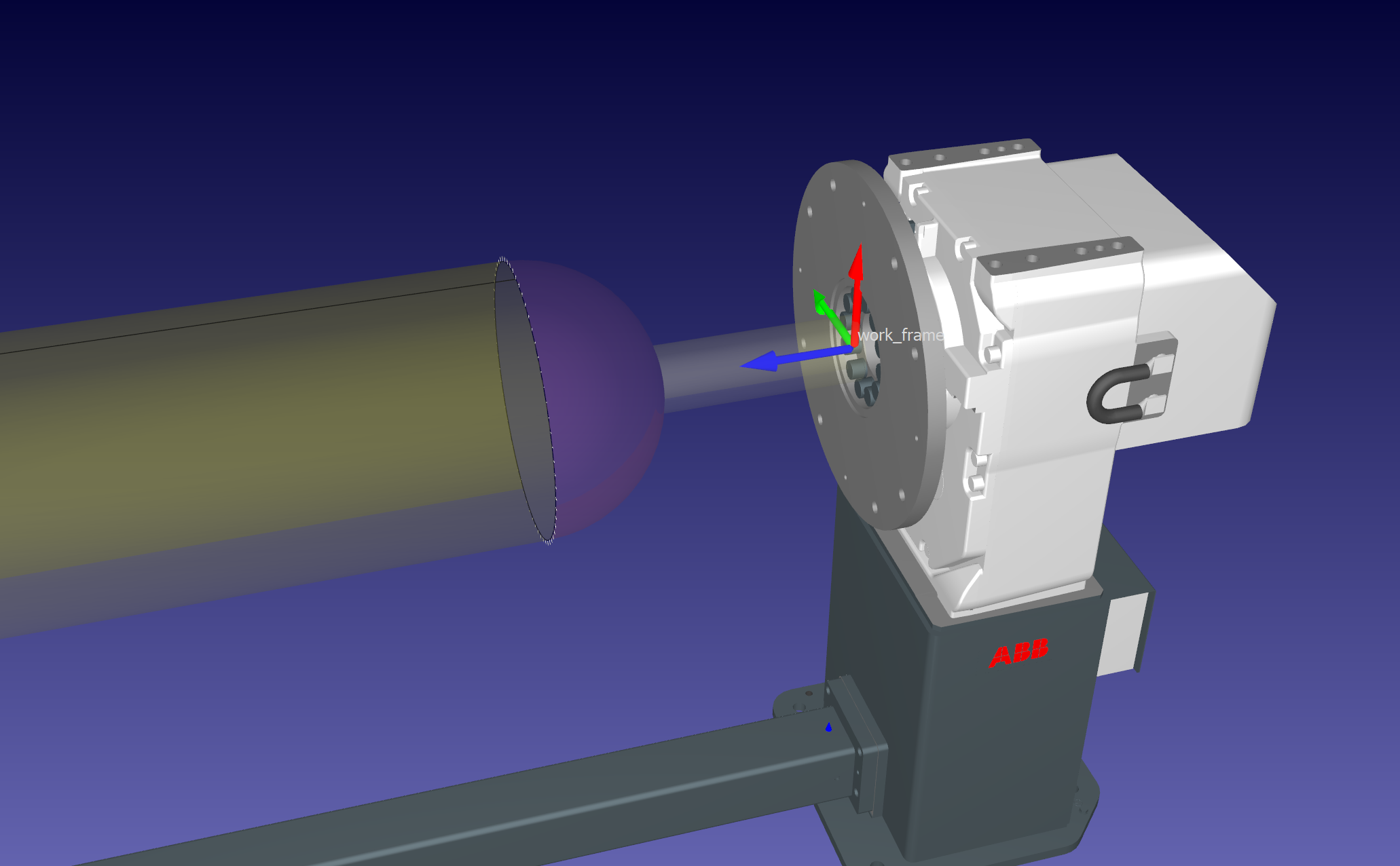
设置曲线追踪项目
导入模型和焊接路径后,下一步将创建相应的曲线追踪项目。
1.新建曲线跟踪项目(菜单栏:实用程序➔曲线跟踪项目)
2.选择第一条圆形曲线。
3.使用固定的TCP位置,不进行补偿。
4.明确设置TCP起始点和姿态。
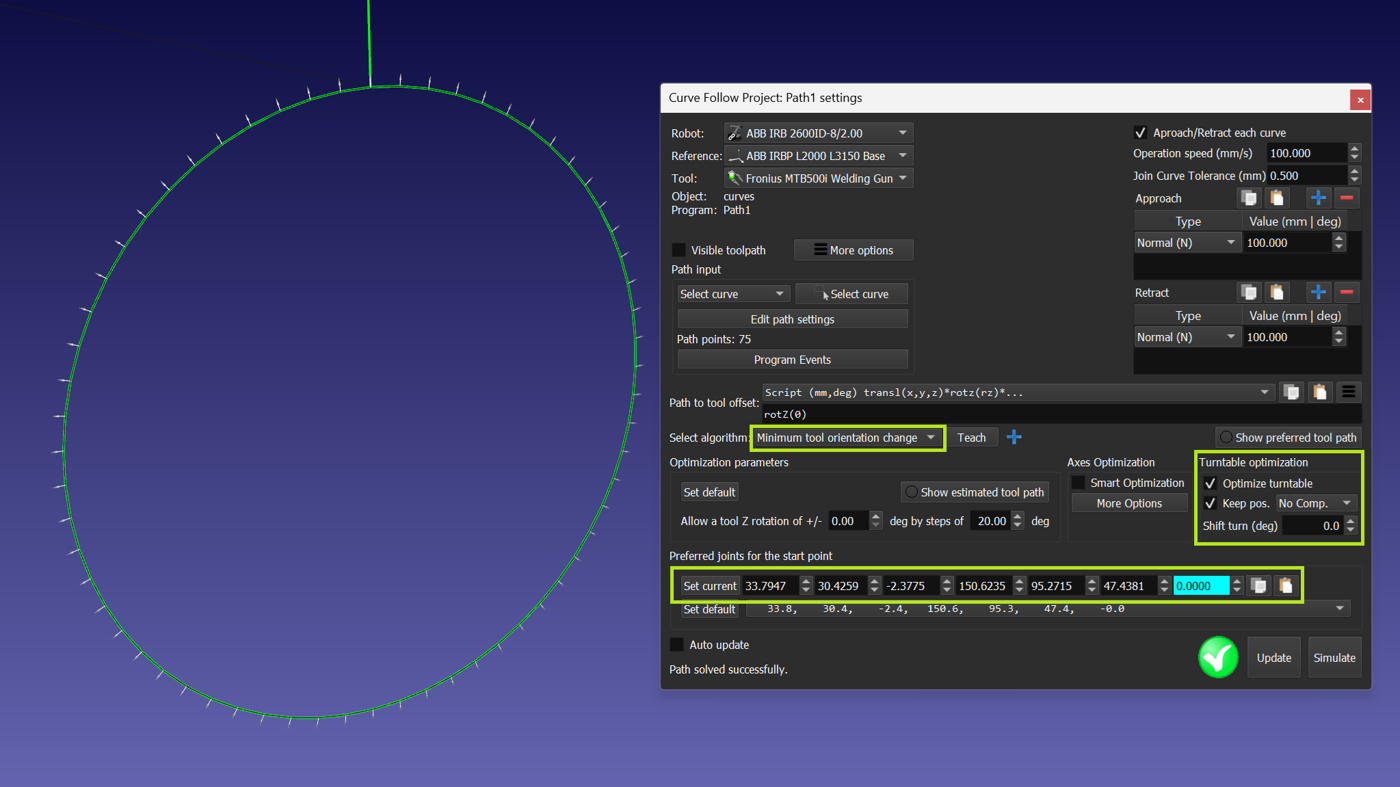
5.为直线接缝创建新的曲线追踪项目(实用工具->曲线追踪项目)。
6.排除使用定位器旋转,并明确设置前一个轨迹的终点为新轨迹的起点。
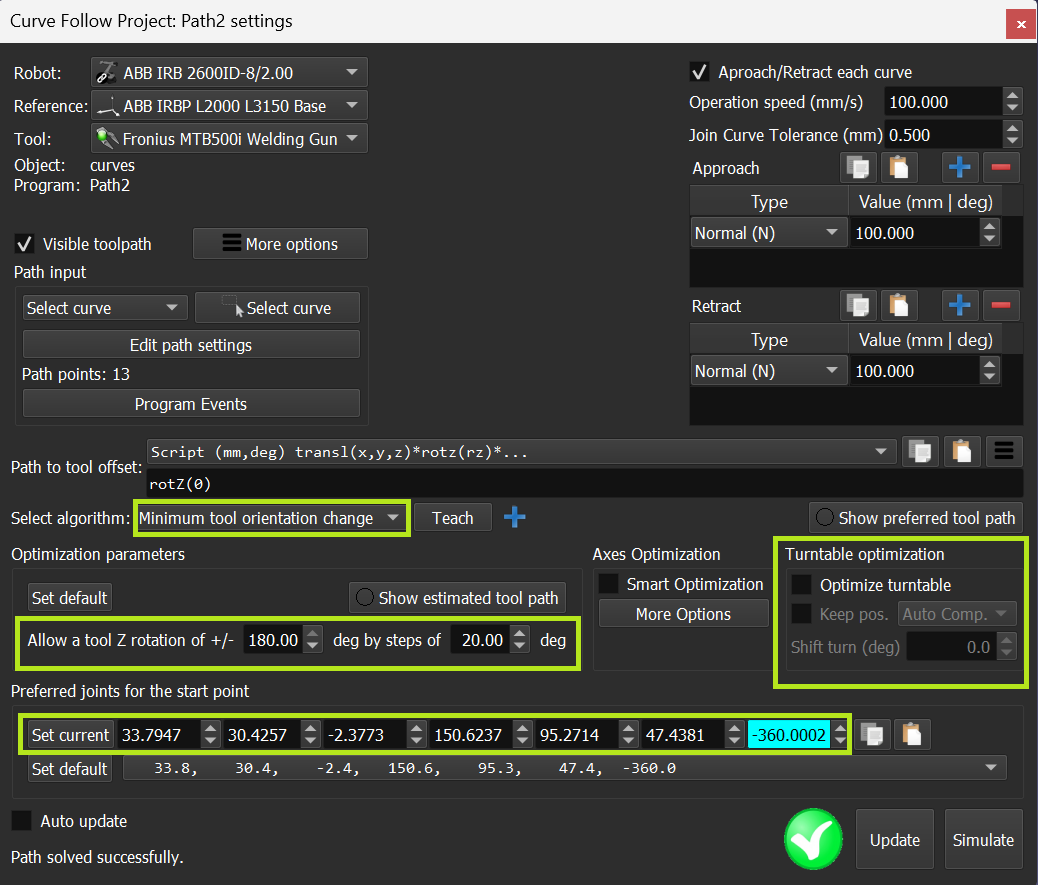
7.为第二个圆形接缝创建轨迹,使用与第一个圆形接缝相同的设置。
焊接插件应用
本节将指导如何通过焊接插件定制化每道焊缝工艺,采用ABB机器人专用指令模板:
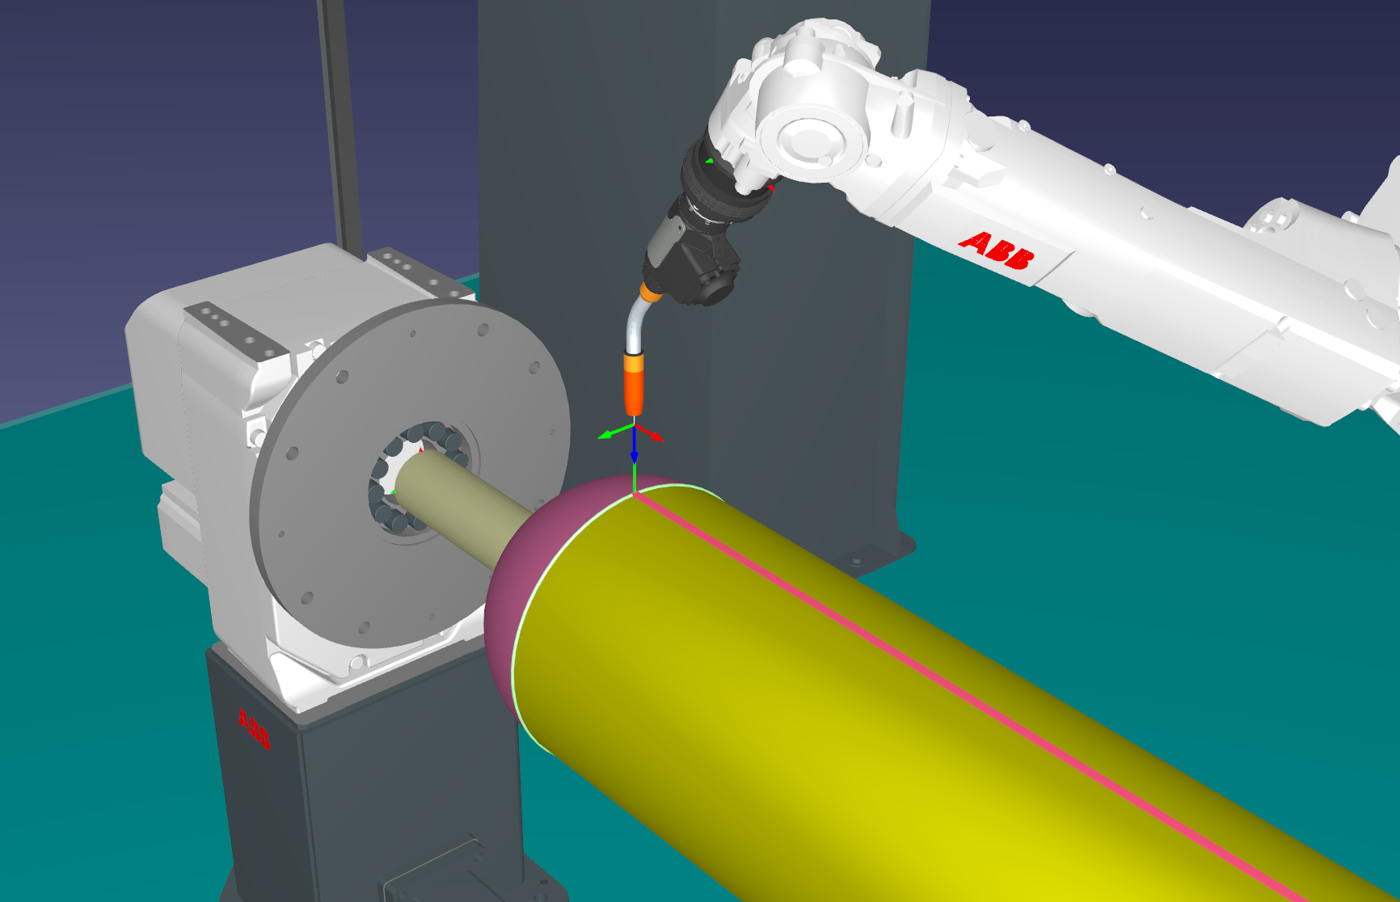
1.启动焊接插件并逐项添加所需焊接模式。
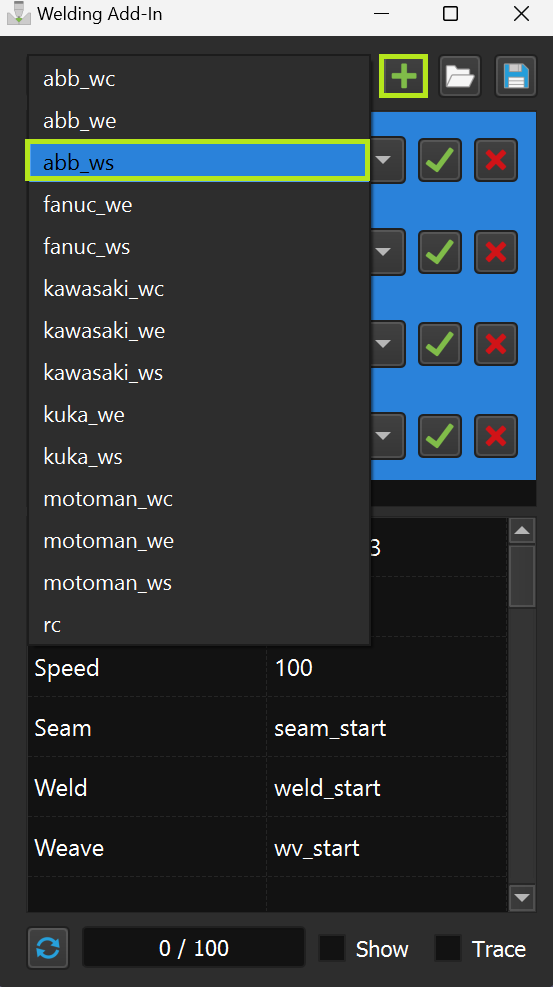
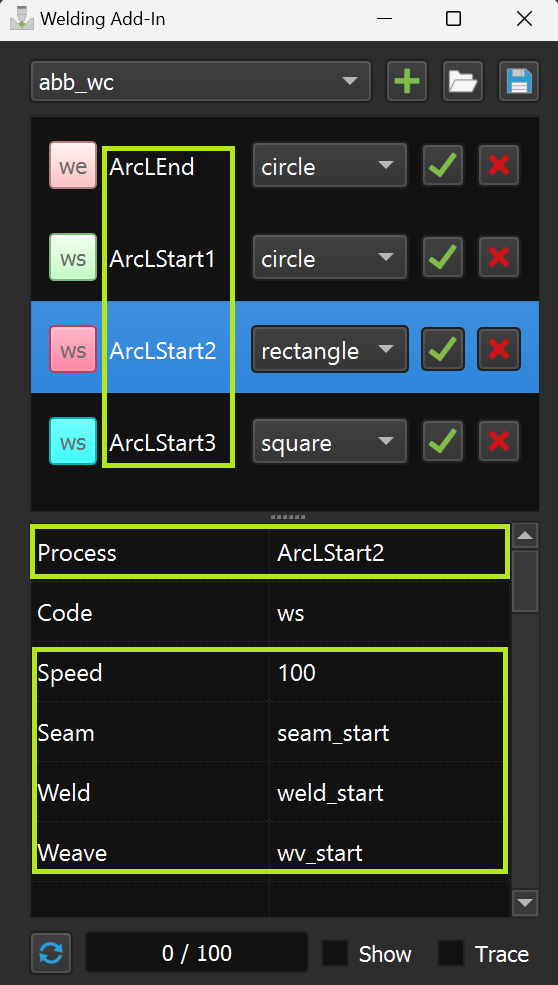
2.更改各模式的名称(名称应互不相同),并设置参数。
3.差异化命名各模式并设置参数。
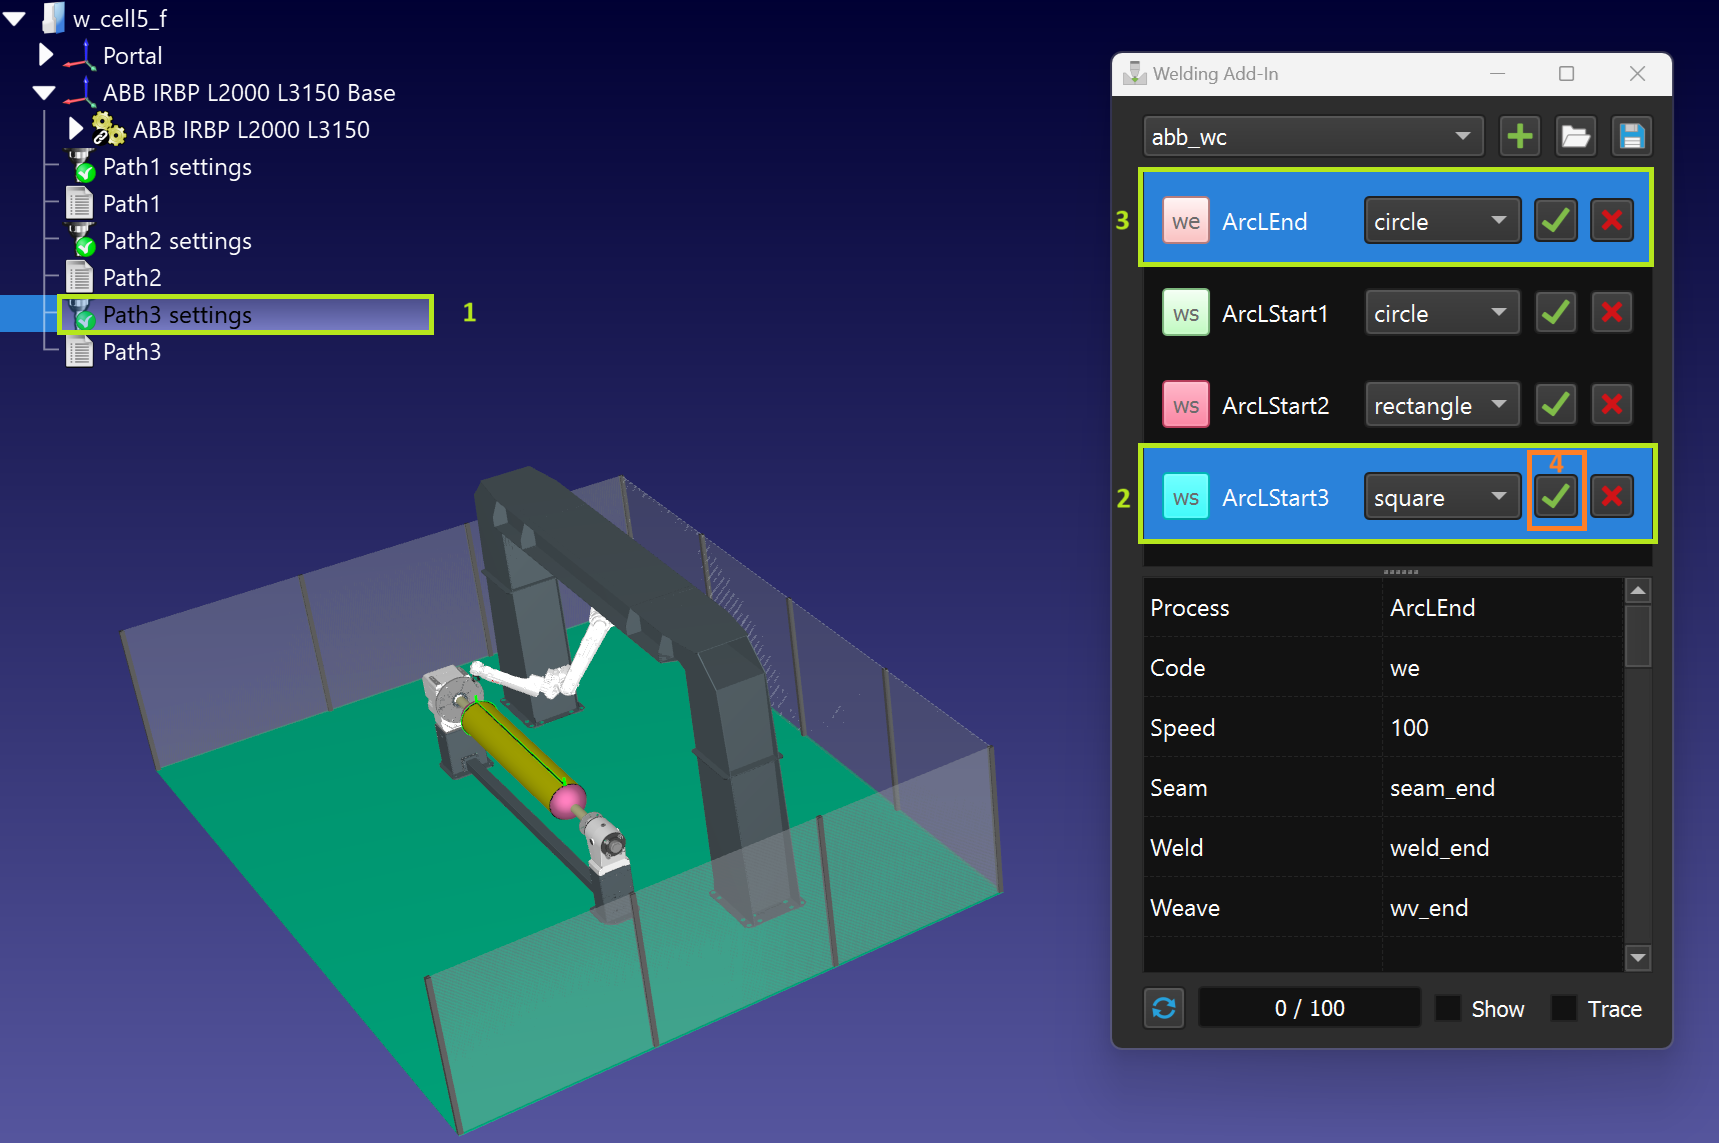
4.为每个曲线追踪项目选择并应用焊接开始和焊接结束的指令(使用Ctrl 按钮)。
请注意下面截图中的选择顺序。
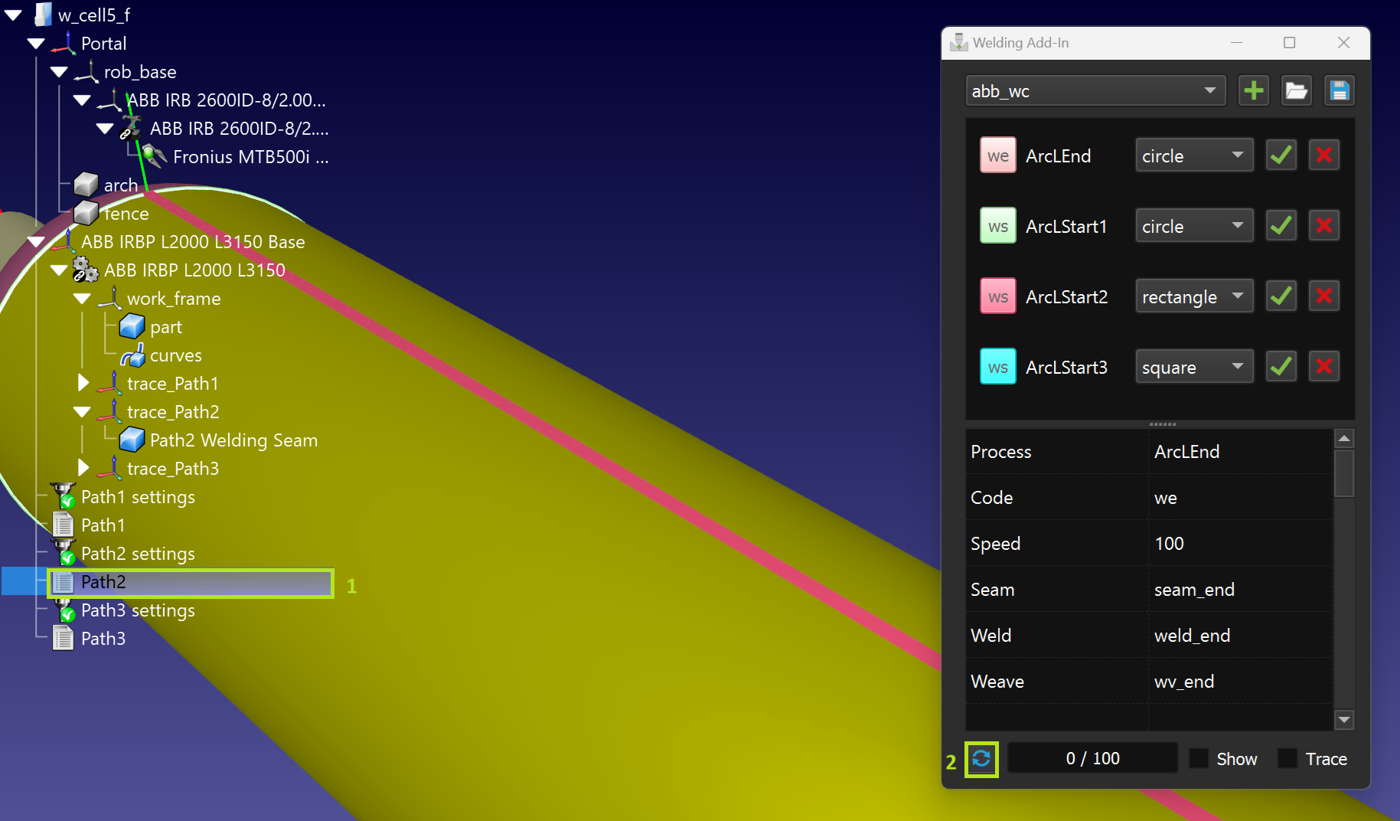
5.选择相应的曲线追踪项目,然后按键盘快捷键 Ctrl + U 进行更新。
6.您可以为焊接轨迹创建可视化效果。
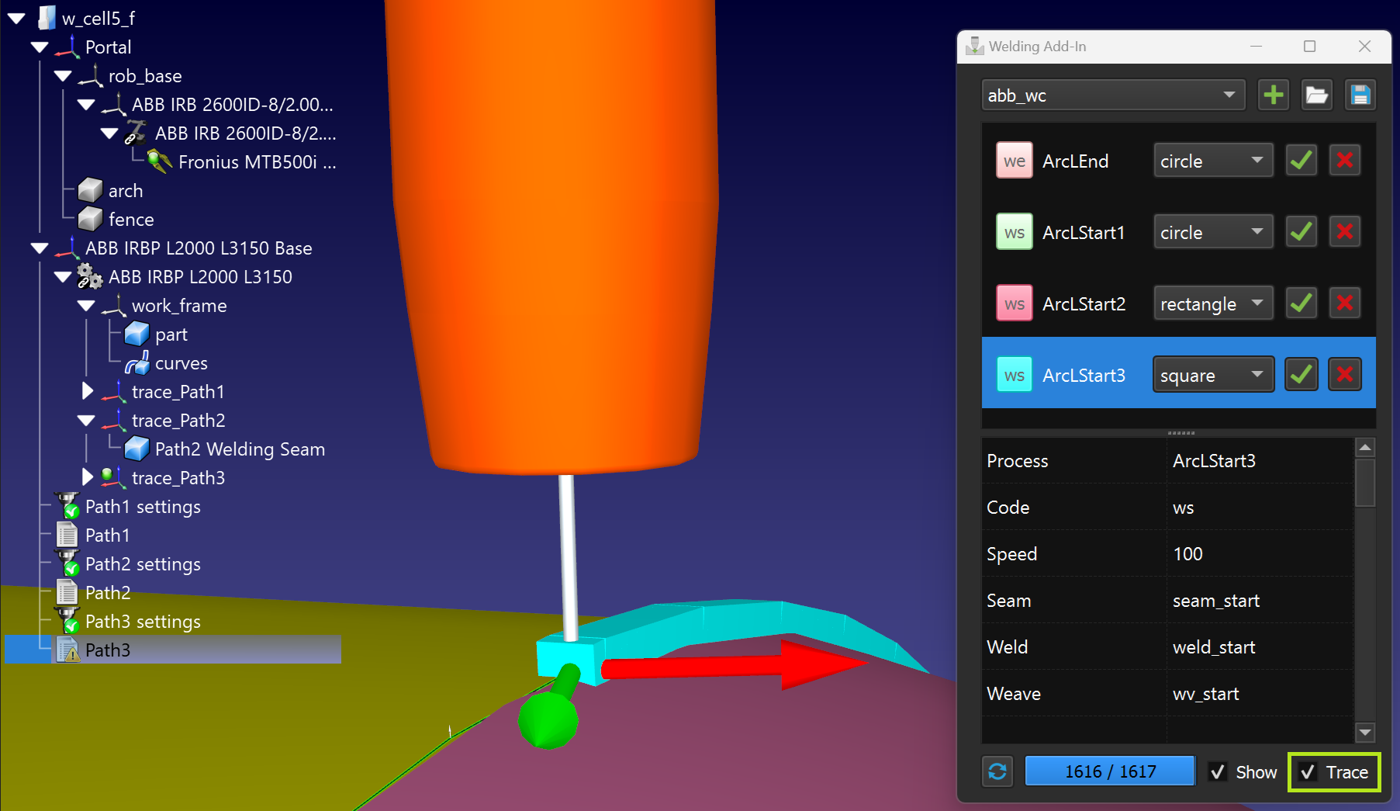
7.使用跟踪复选框可评估程序执行时焊接材料的应用情况。
生成程序
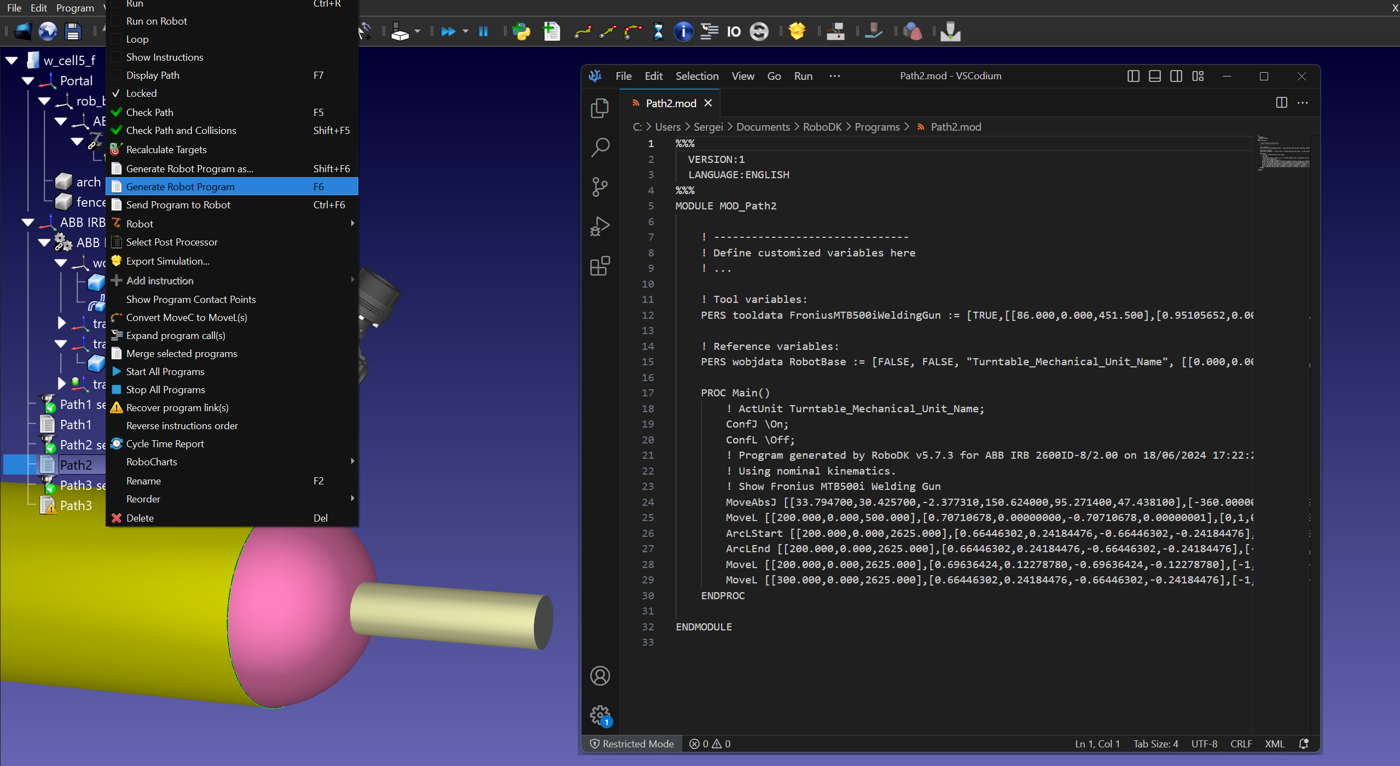
选择合适的后处理器,校验含焊接指令的生成程序: