定义参考坐标系
参考坐标系用于定义物体相对于机器人的位置(位置和姿态)。建议基于可通过机器人定义的参考坐标系来示教目标点。参考坐标系使您可以将程序调整或移动到不同位置,而无需重新示教所有目标点。
更多有关参考坐标系的信息详见入门章节。
定义参考坐标系需要使用机器人工具(TCP)探测若干点,并记录相应的关节值(或外部测量系统的坐标)。
Important:在识别参考坐标系之前必须先正确定义TCP(除非使用外部测量系统获取的点),因为参考坐标系是通过机器人运动学模型识别的。如果从机器人示教器获取点,这一点同样适用。工具校准(TCP)中的任何误差都会传递到转台位置的识别结果中。
Note:也可以使用激光跟踪仪等外部测量系统精确地定义参考坐标系。
按照以下步骤识别相对于机器人的参考坐标系:
1.选择实用程序➔
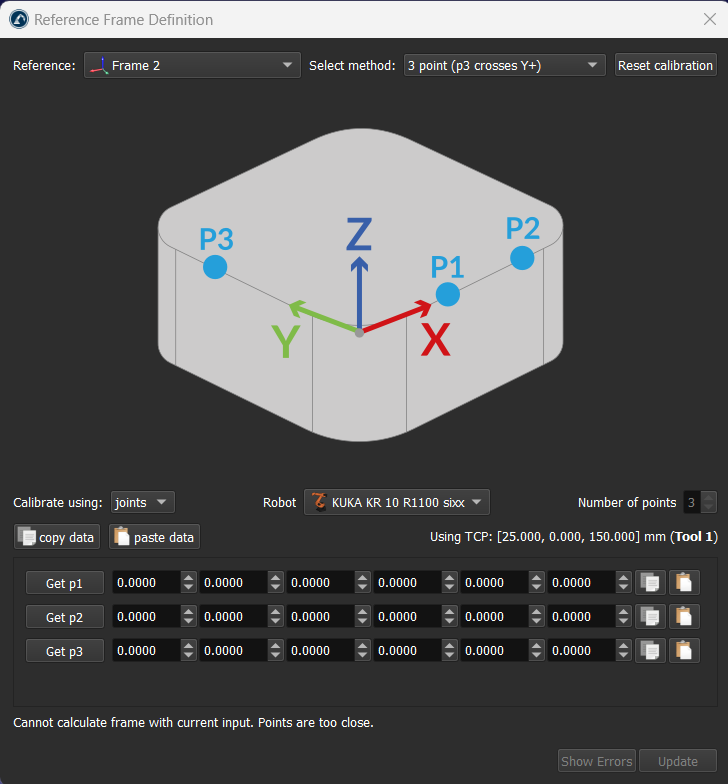
2.在参考坐标系的定义窗口下拉选择你需要校准的坐标系:选择参考坐标系。
或者,右键单击参考坐标系,选择
3.选择方法:
a.3点法(第3点位于Y轴正向)
b.3点法(第1点位于坐标系原点)
c.6点法(更高精度)
d.转台校准:用于校准转台上的参考坐标系,确保转台轴线对齐。
Note:机器人控制器通常允许在示教器上使用上述3点法之一来定义参考坐标系。
4.默认的校准使用:关节。若已有各点相对于机器人基坐标系的XYZ坐标,可将校准使用切换为:点位。
6.在表格中填入测量点数据(关节值或XYZ坐标)。
7.最后,选择 "更新",将新的位置应用到 RoboDK 工作站中所选的参考坐标系。
Tip:配置列表可手动填写数据,或使用右侧的复制/粘贴按钮快速输入。
Video:这段视频展示了如何使用欧姆龙(Omron)TM机器人校准坐标系:https://www.youtube.com/watch?v=WmyIAgNyPC0&list=PLjiA6TvRACQd8Zju_r_VSL7LBNEmBE57E&index=3
Tip:如果已与机器人连接,可以选择"Get p"(获取 p点)按钮,直接从机器人上获取机器人关节。更多设置信息详见机器人驱动章节。并非所有机器人都可使用此选项,可能需要机器人制造商出售的附加软件选件。
Important:如果手动输入数值,建议每个关节值至少保留4位小数(提供关节值时)。允许的小数位数可在工具➔选项➔精度➔程序生成的小数位中修改。
Note:选择“更新”后,RoboDK 将在工作站中保留副本数据。
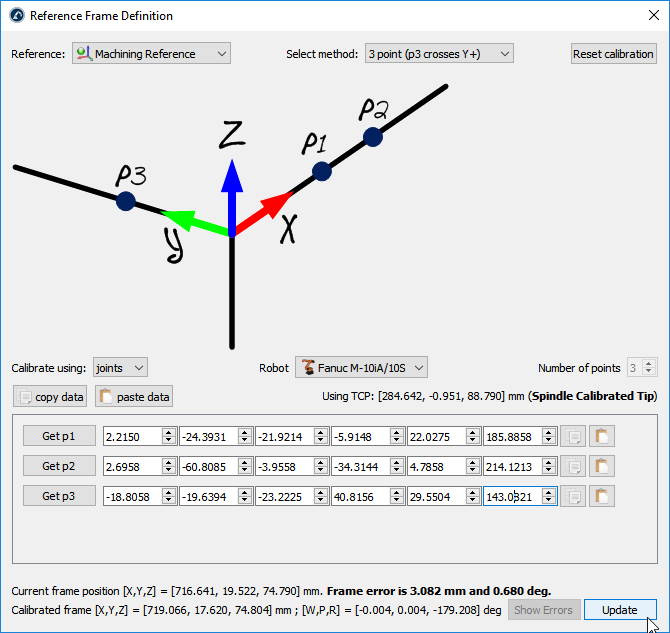
Note:校准完成后,RoboDK会自动计算参考坐标系,并保存输入数据至RDK文件。
将物体与参考坐标系对齐
本节介绍如何根据物体自身的几何特征对齐物体的参考坐标系(坐标系)。通过本节内容,可以将物体的参考坐标系移动到在真实场景中能够识别的位置。
Note:如果物体的参考坐标系已位于可使用机器人TCP定义的位置,则无需执行此流程。
按照以下步骤,根据物体几何上的特定点虚拟对齐物体的参考坐标系:
1.导入3D物体模型到工作站内。
2.选中
3.选择程序➔
确保后续参考坐标系是归属在根目录下。
4.右键点击:参考坐标系,在菜单中选择
流程与前一节定义参考系类似,但需选择虚拟物体上的几何点(而非真实物体上的点)。
5.选择校准方法。
例如选择:3点(P3指向Y+)。
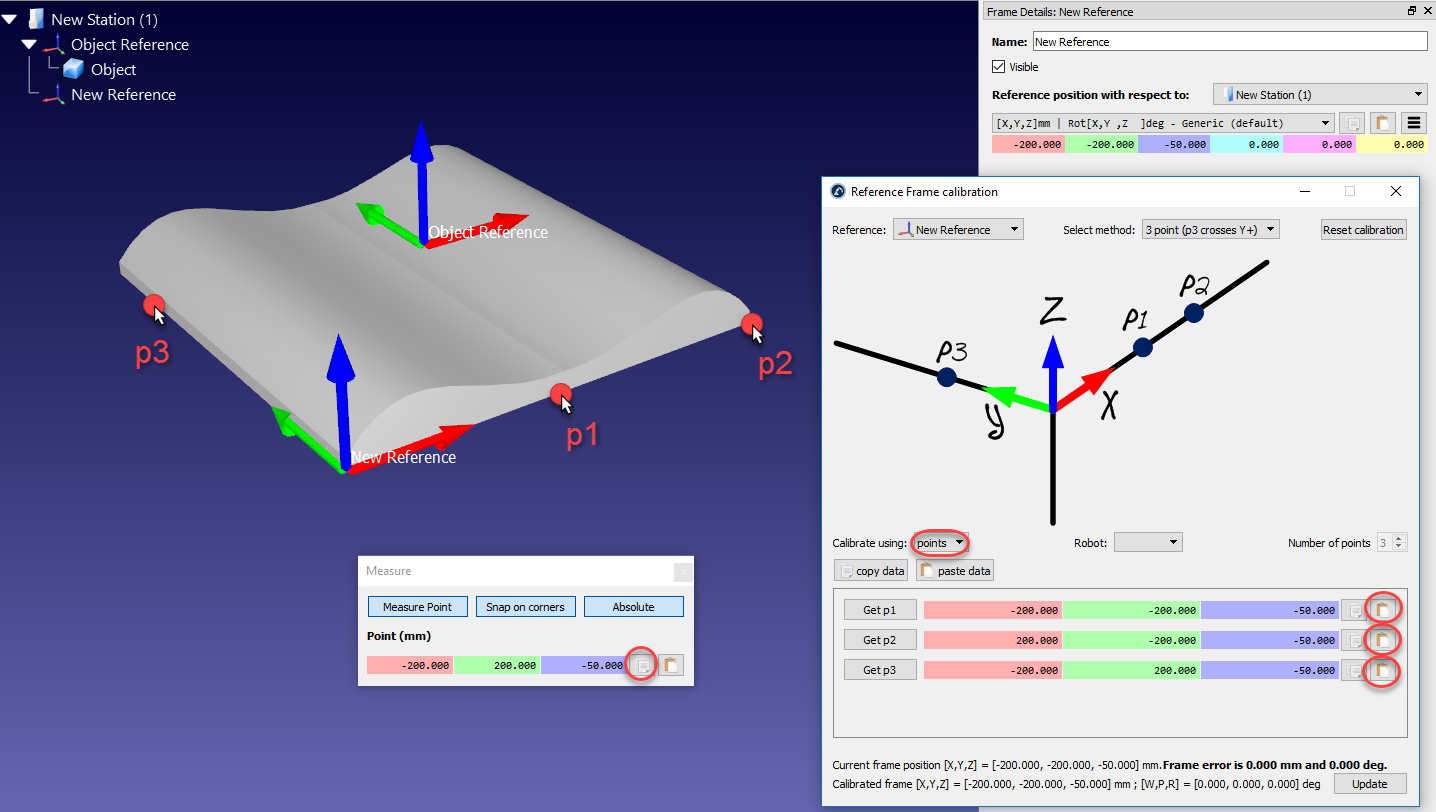
6.在参考坐标系的定义窗口,校准使用下拉选择:点位。
7.在主菜单中选择工具➔ 测量,打开测量工具。
8.在测量工具中打开"绝对"按钮,确保点位基于工作站坐标系(绝对基准)测量。
9.在虚拟物体上(逐个)选择3 个点,并将其输入参考坐标系的定义窗口。
Tip:你可以使用复制/粘贴按钮,简化输入XYZ坐标的数值。
10.选择更新。参考坐标系将自动定位至目标位置。
11.右键点物体,选择:改变坐标系(按住Shift+拖动)。然后选择New Reference。物体绝对位置不变,但其相对于新坐标系的相对位置将被明确定义。
12.物体及其参考坐标系已可用于离线编程:将新参考坐标系拖放至机器人参考坐标系下。
Important:必须将参考坐标系直接连接到工作站根节点,以便我们能够使用测量工具进行绝对测量。
Tip:另外新建一个工作站(选择文件➔新建工作站),并在其中单独将物体与参考坐标系对齐可能更容易。然后,仅将物体复制/粘贴到主RoboDK工作站中。
对齐机器人参考坐标系
本节介绍如何通过共享同一参考坐标系,实现多台机器人的离线协同编程。
在典型的离线编程应用中,物体位置通常基于单台机器人坐标系进行调整。但当多台机器人协同作业时,必须将所有机器人坐标系统一到同一参考基准(如参考物体或公共参考坐标系)。
对齐多台机器人参考坐标系的操作步骤:
1.确保各机器人参考坐标系与物体参考坐标系互不依赖。若存在依赖关系,需将这些参考坐标系放置到工作站根节点下方。
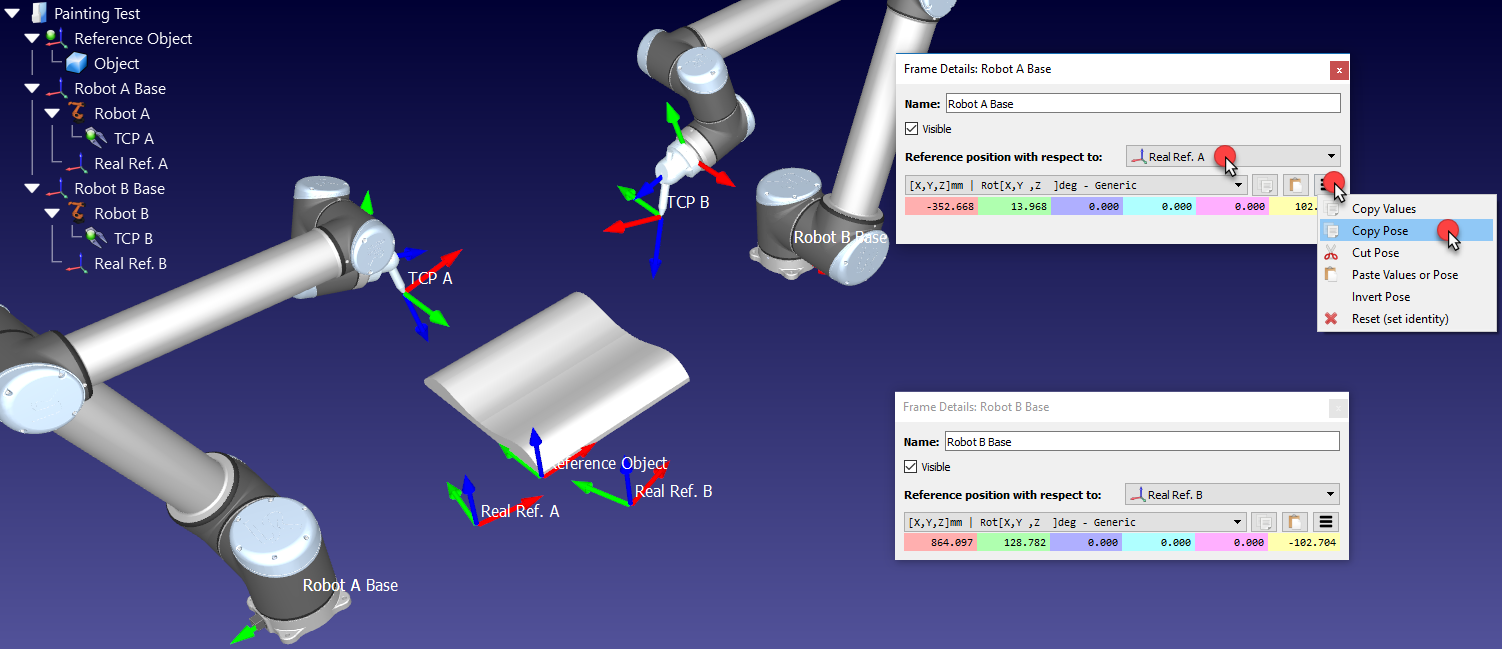
2.在每台机器人的基坐标系下添加一个新的参考坐标系,就像要为每台机器人单独定义一个新的参考坐标系一样(Real Ref. A 和 Real Ref. B)。该参考坐标系表示工件相对于各机器人的实际位置。
3.分别校准这些参考坐标系(Real Ref. A 和 Real Ref. B),使用标准的参考坐标系校准流程(例如3点法)
此时会看到三个本应重合但实际并不重合的参考坐标系。必须更新每台机器人的参考坐标系以解决此问题:
4.双击其中一个机器人参考坐标系(如Robot A Base),打开参考坐标系窗口。
5.点击复制按钮,复制该机器人基坐标系相对于其校准后参考坐标系(Real Ref. A)的位置。
6.在同一窗口中,将下拉菜单“参考坐标系的位置相对于”更改为Reference Object。
7.粘贴复制的位置。机器人基坐标系将移动,使Real Ref. A与Reference Object完全重合。
8.如有其他机器人,对其重复本流程的步骤4-7。
完成上述步骤后,所有参考坐标系应当匹配,并且所有已校准参考坐标系与Reference Object之间的关系应当相同。