如何建模
本章节介绍如何为1轴转台建模。转台通常用于机器人加工应用。
Video:以下教程展示了如何为1轴转台建模:https://youtu.be/18HKgBaE7Ag
创建转台模型的步骤:
1.加载转台的 3D 模型:将 3D 模型(STL、STEP 或 IGES 文件)拖放到 RoboDK 窗口。
Important:转台的每个运动部件在 RoboDK 中需作为独立物体。右击物体选择分离物体,可分割为子物体;选中多个物体后选择合并可重新组合。
Important:为简化建模,需确保参考坐标系的Z轴(蓝色轴)与旋转轴对齐。
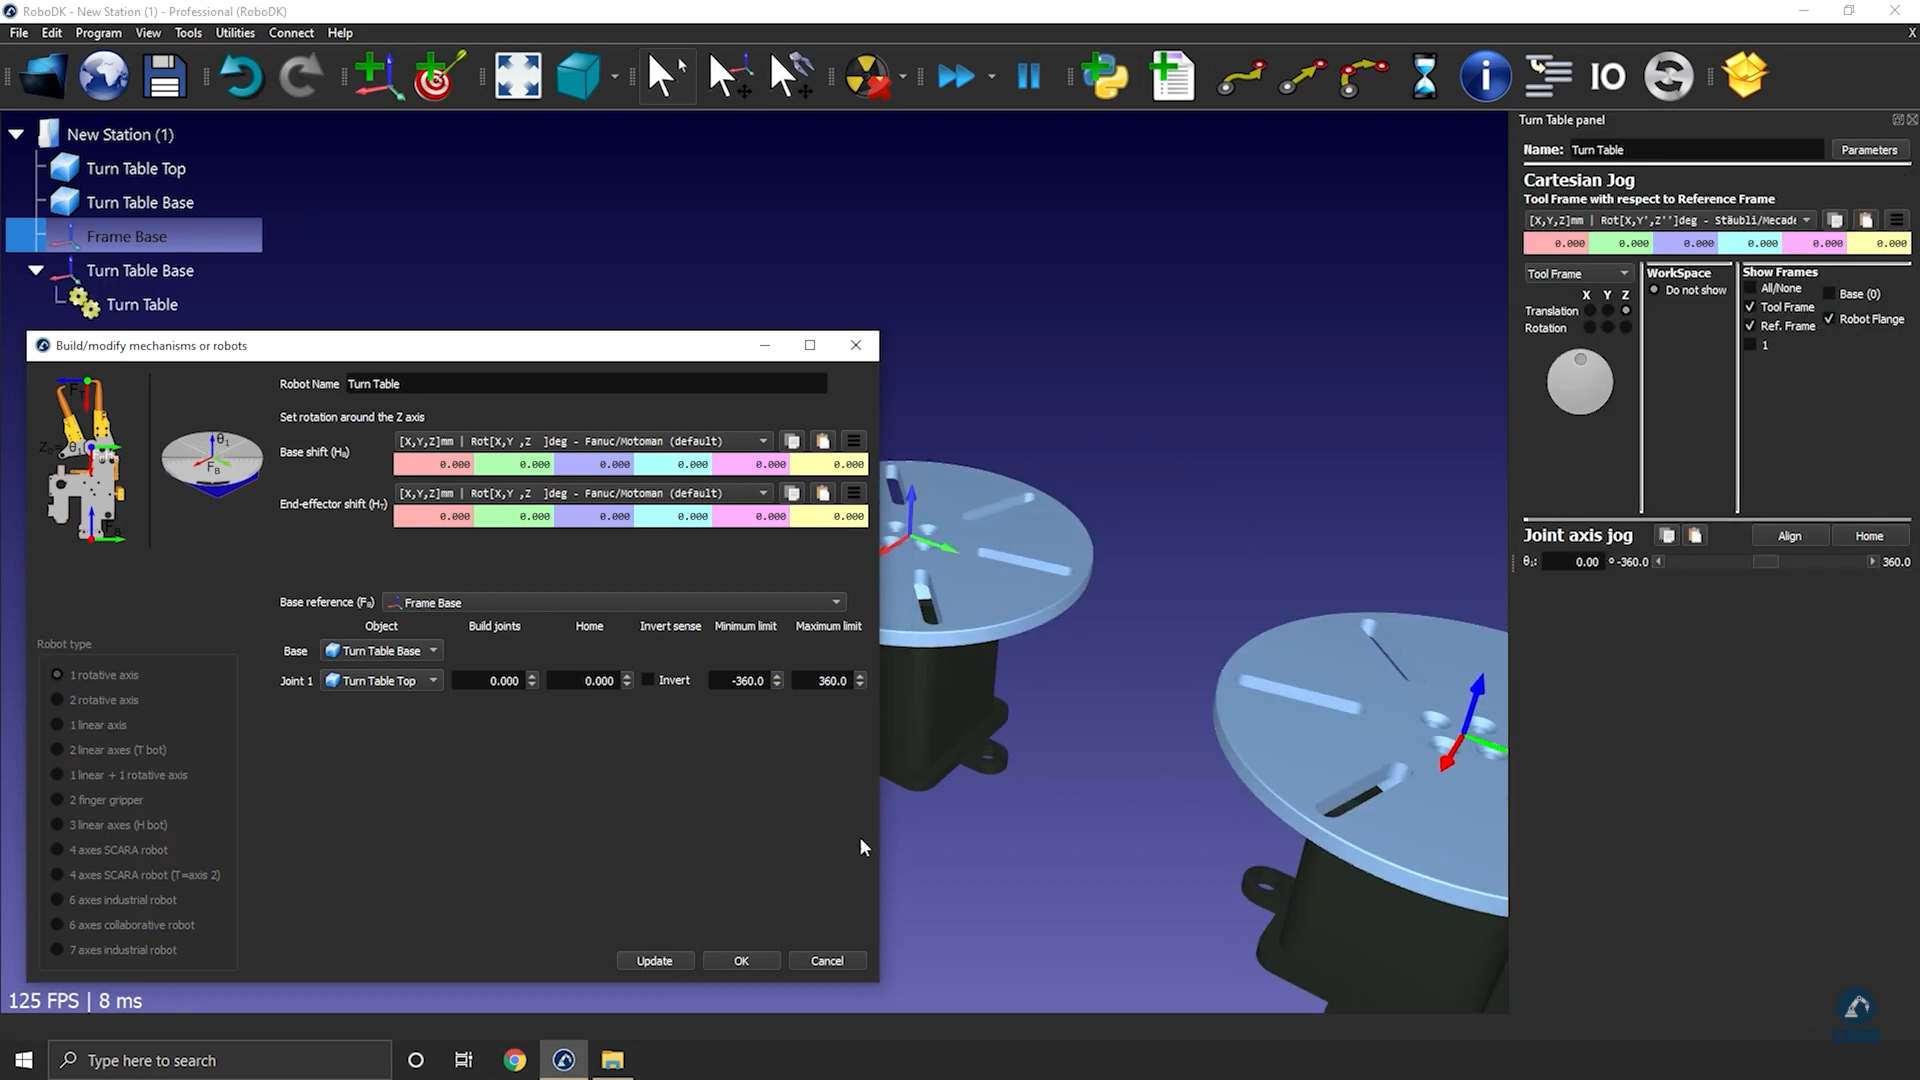
2.在菜单栏处点击:实用程序➔建模机构或机器人。
3.下拉选项选择:1 个旋转轴。
4.根据界面示意图,确保基座(Base)和顶板(Top Plate)正确放置。旋转轴方向:机构将围绕基座坐标系(Fb - Frame Base)的Z轴旋转。
5.将机构重命名为 TurnTable。
通过创建新的坐标系来定义转台的参考基准:
1.创建新参考坐标系,并按F2将其命名为Frame Base。
2.打开坐标系面板,调整位置。
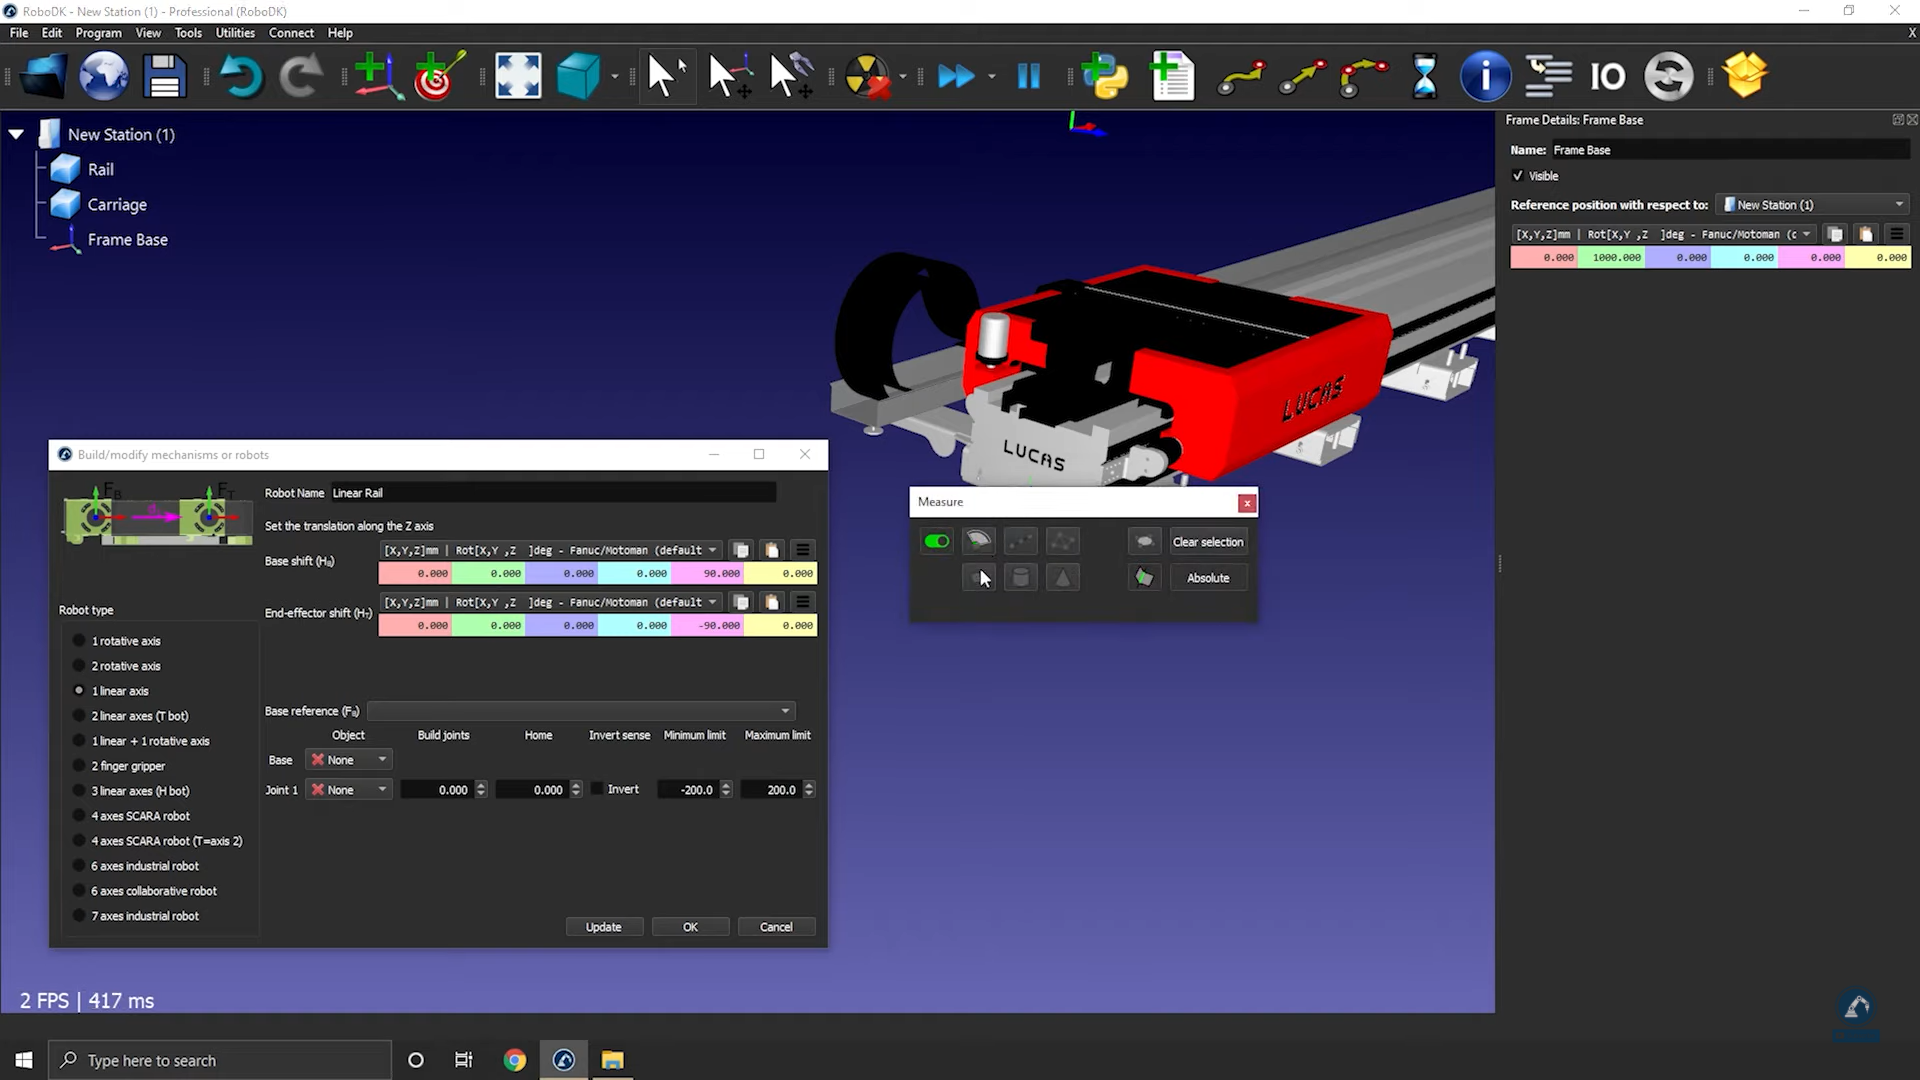
3.选择 "工具",然后选择 "测量"。
4.点击机构测量表面的位置,即可看到原点与中心之间的差值。您可以复制这些数值并将其粘贴至坐标系面板,如下图所示。
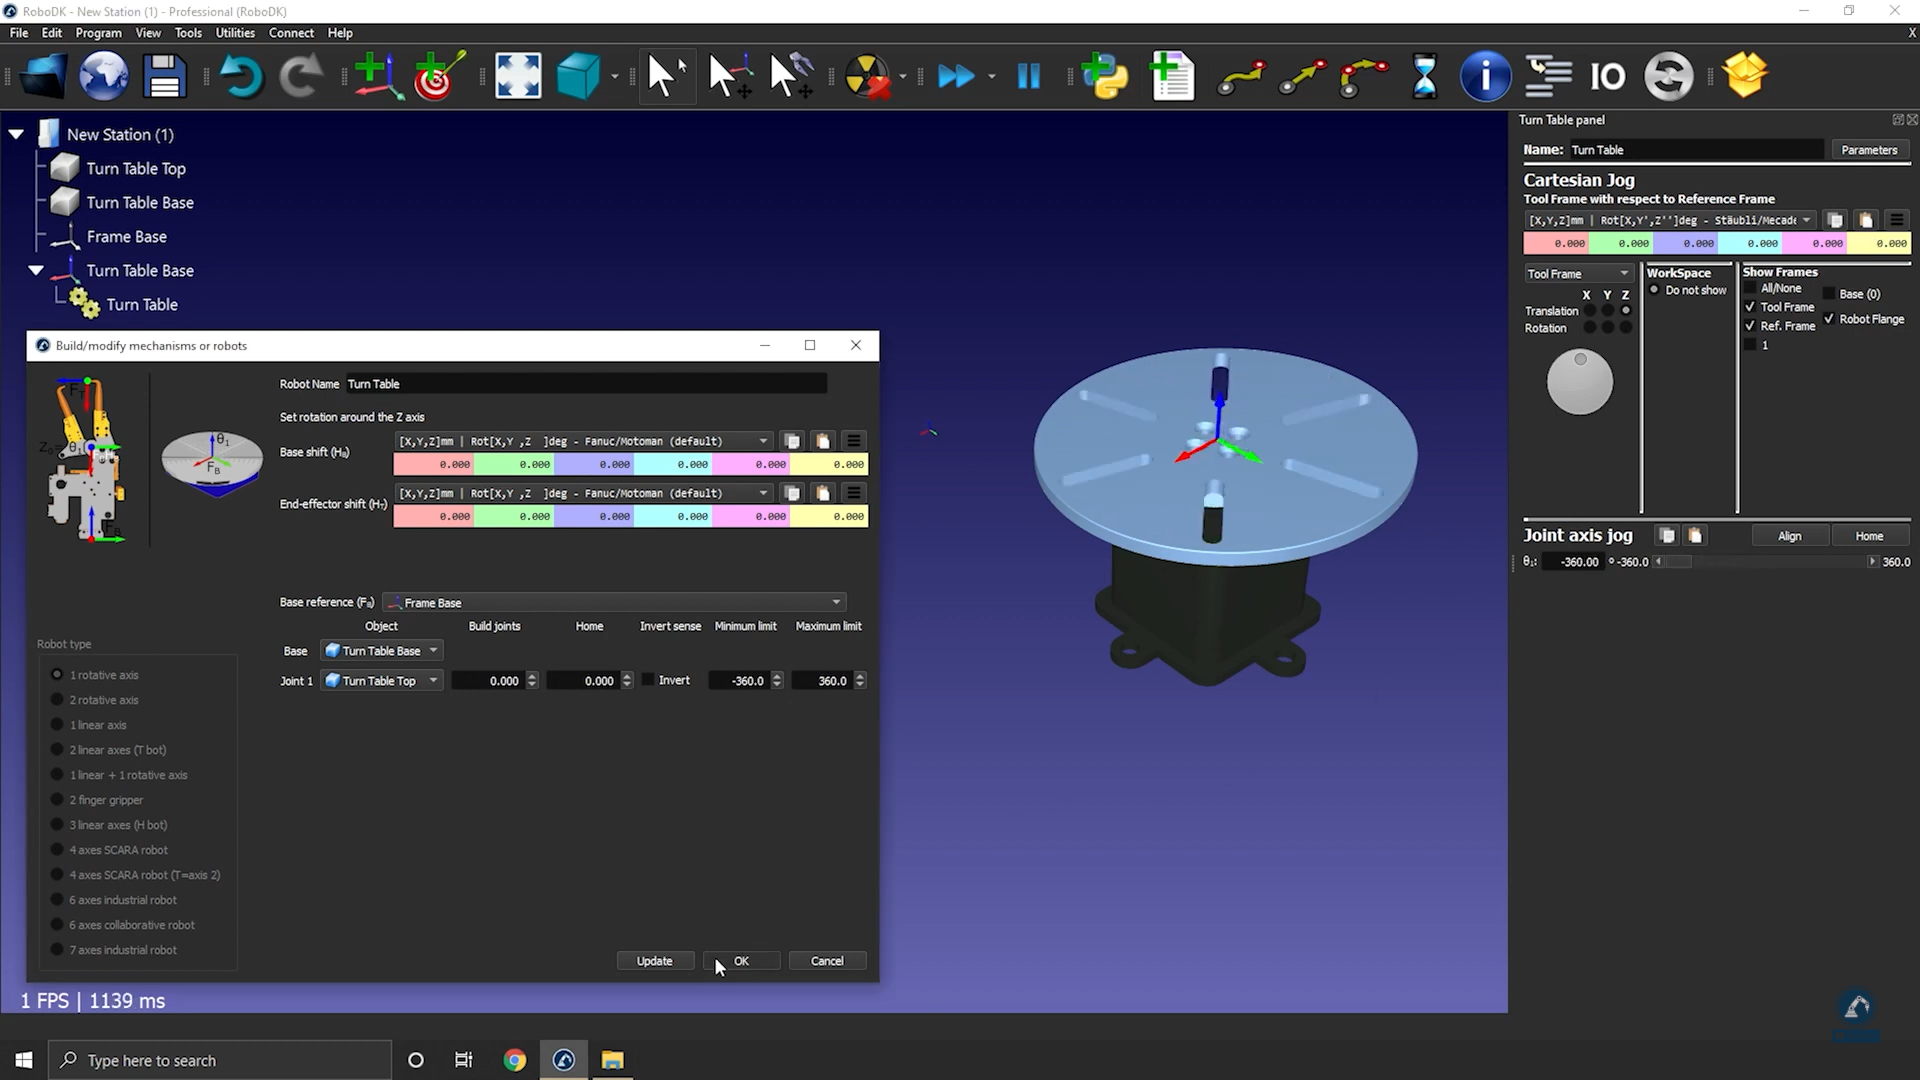
现在参考位置应与图像中的参考位置匹配。参考坐标系和物体项应自动填充。如果自动选择不正确,您可以相应地进行更新。
6.调整关节限位(可选)若需设置转台旋转范围为±20圈(即±7200度),可直接在关节限位栏输入数值。后续修改:双击机器人面板中的关节限位标签即可重新调整。
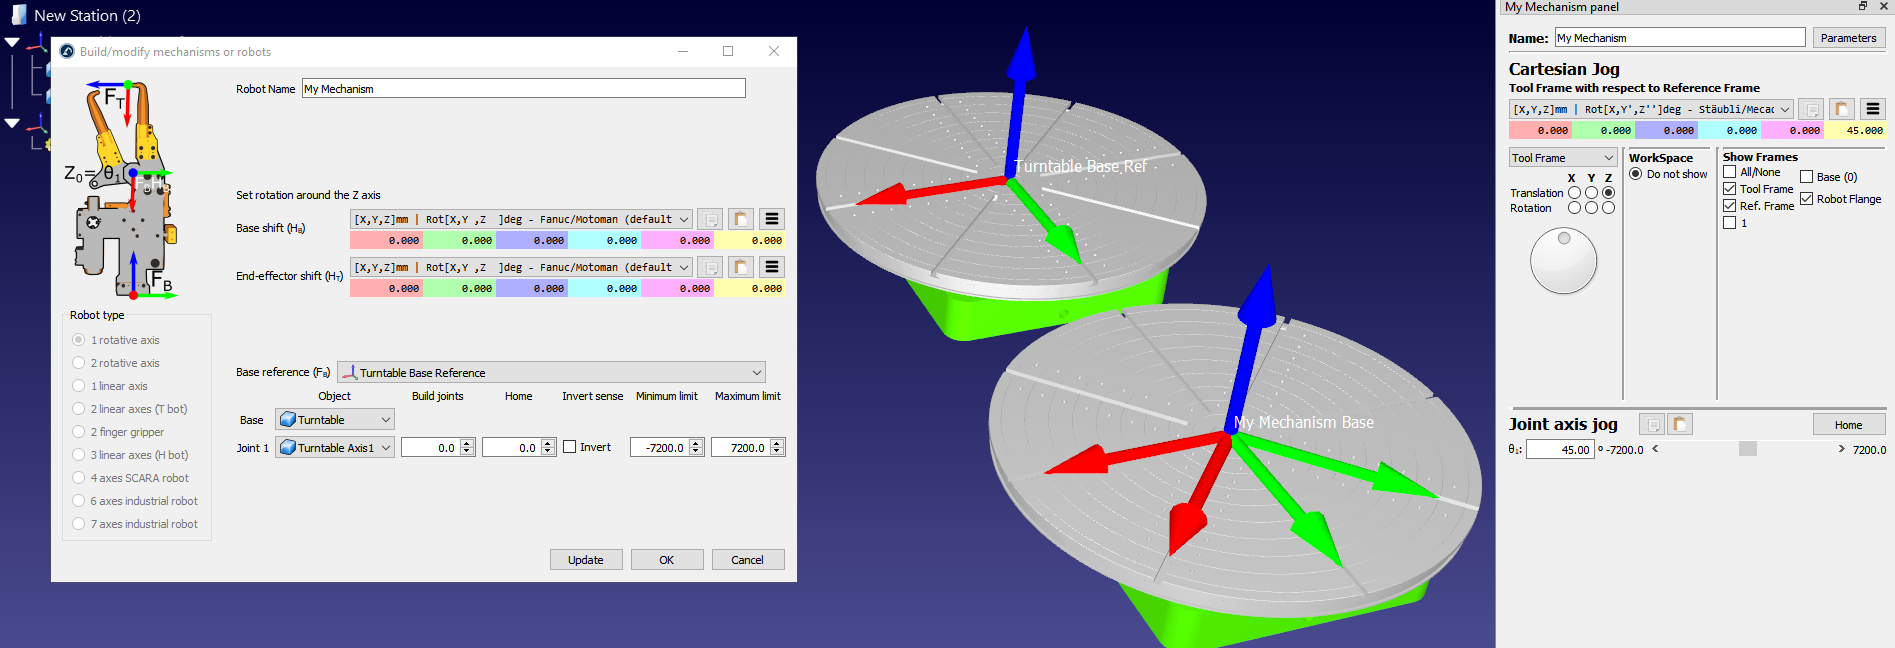
7.点击更新,就会生成机构模型。
8.点击 确定即可关闭窗口,或继续调整转台参数。
9.创建完成后,可删除用于构建机构的原始3D模型文件,机构将随RDK项目一起保存,不需要外部依赖。
10.测试转台运动方向和关节限位是否符合预期后,在建模机构窗口中点击确定将其关闭。
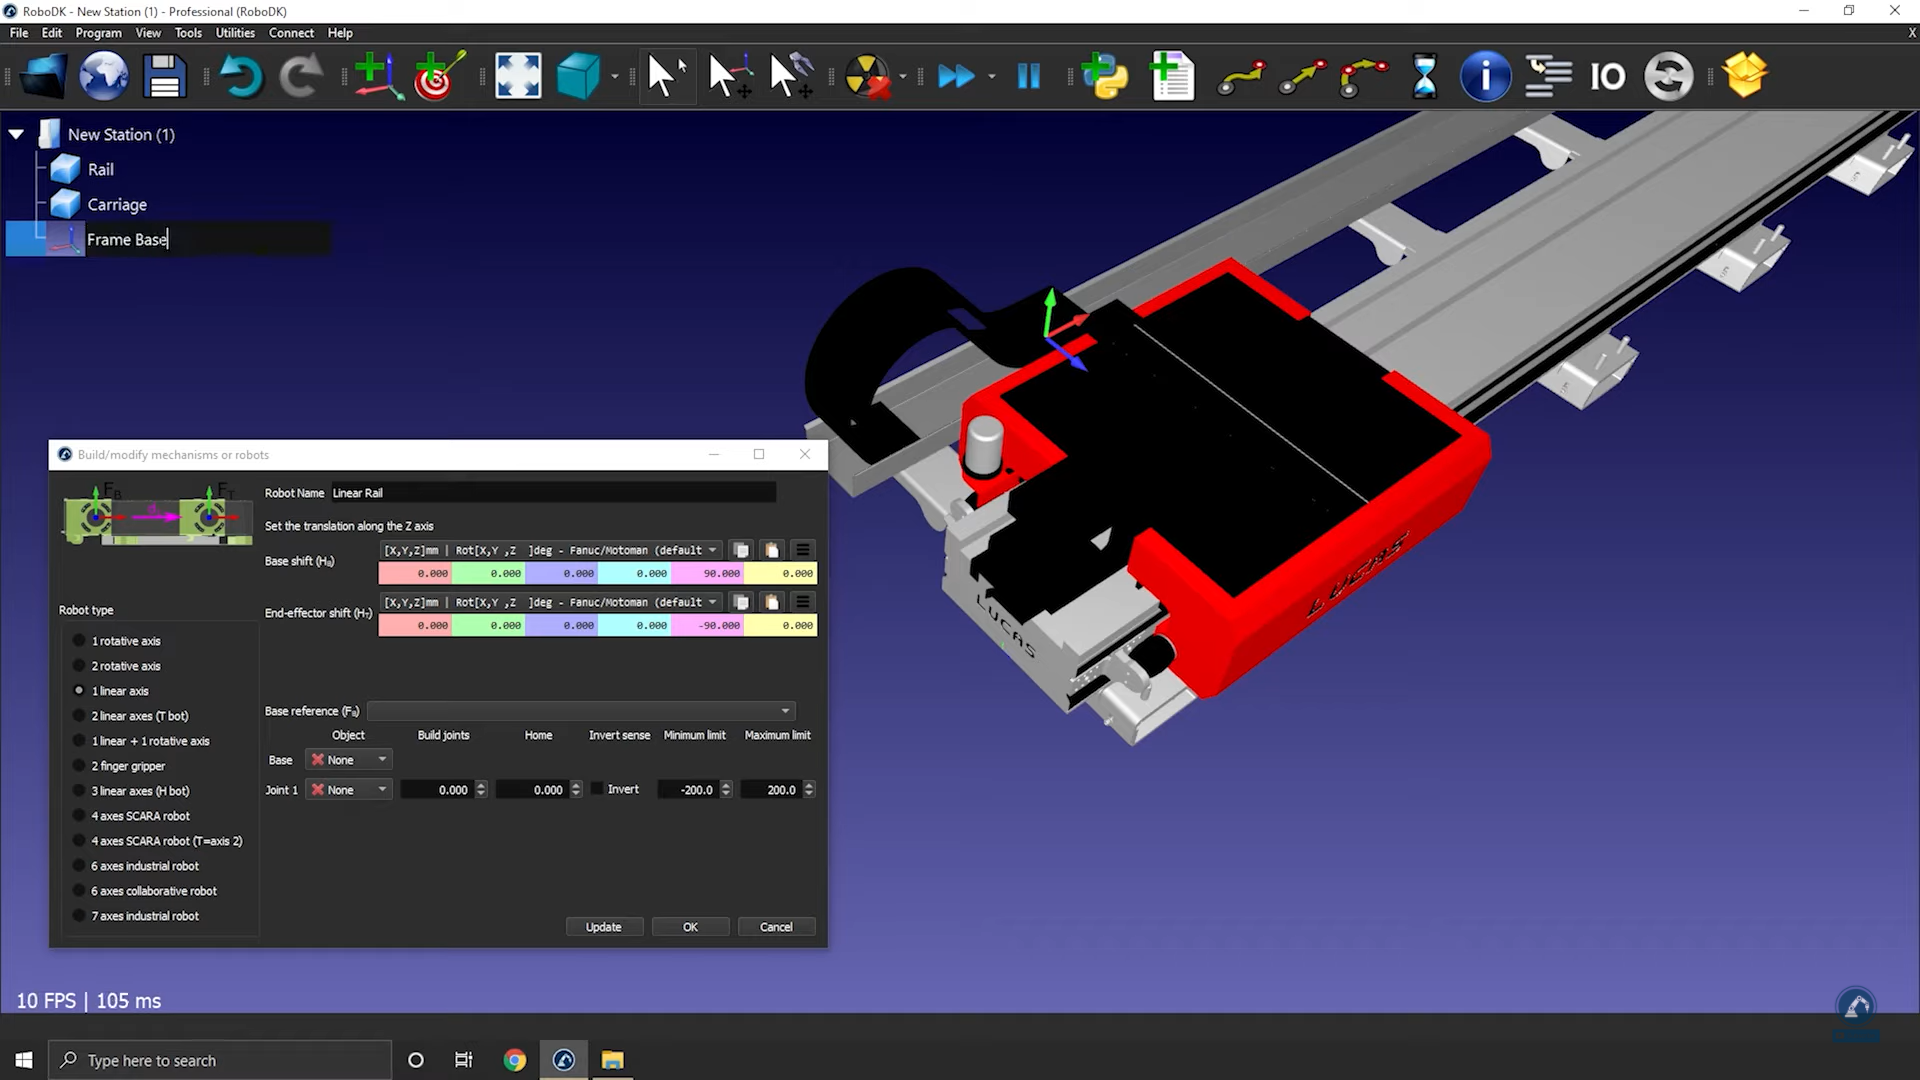
Note:如果右上角图像中的参考坐标系与基座参考坐标系(Fb)不匹配,您可能需要输入相应的平移量作为基座偏移(Hb)。您还可以添加一个新的参考坐标系,并使用工具测量工具在特定位置放置一个坐标系。
Tip:如需确定转台相对于机器人的位置,可按照1轴校准流程精确放置转台。


