将物体与参考坐标系对齐
本节介绍如何根据物体自身的几何特征对齐物体的参考坐标系(坐标系)。通过本节内容,可以将物体的参考坐标系移动到在真实场景中能够识别的位置。
Note:如果物体的参考坐标系已位于可使用机器人TCP定义的位置,则无需执行此流程。
按照以下步骤,根据物体几何上的特定点虚拟对齐物体的参考坐标系:
1.导入3D物体模型到工作站内。
2.选中
3.选择程序➔
确保后续参考坐标系是归属在根目录下。
4.右键点击:参考坐标系,在菜单中选择
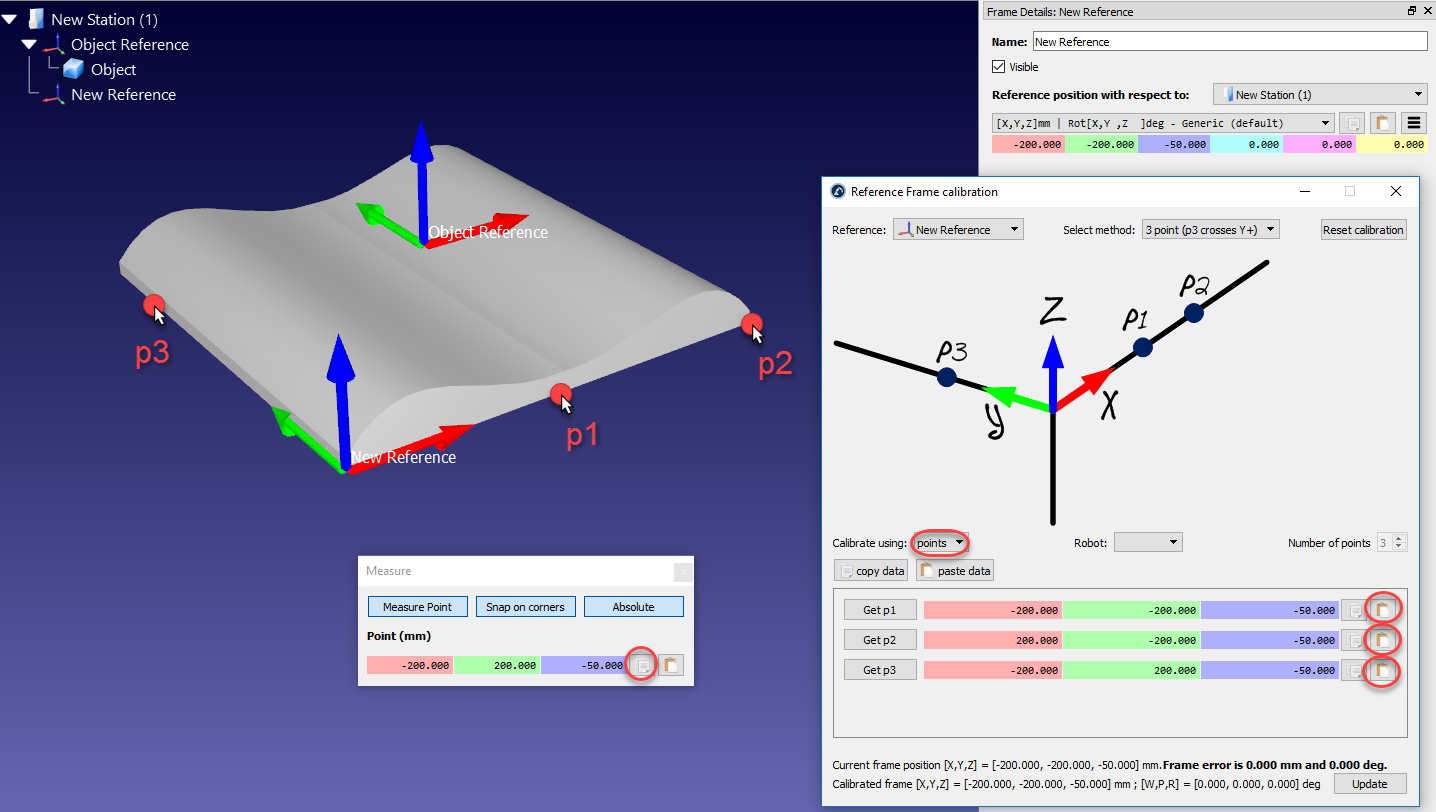
流程与前一节定义参考系类似,但需选择虚拟物体上的几何点(而非真实物体上的点)。
5.选择校准方法。
例如选择:3点(P3指向Y+)。
6.在参考坐标系的定义窗口,校准使用下拉选择:点位。
7.在主菜单中选择工具➔ 测量,打开测量工具。
8.在测量工具中打开"绝对"按钮,确保点位基于工作站坐标系(绝对基准)测量。
9.在虚拟物体上(逐个)选择3 个点,并将其输入参考坐标系的定义窗口。
Tip:你可以使用复制/粘贴按钮,简化输入XYZ坐标的数值。
10.选择更新。参考坐标系将自动定位至目标位置。
11.右键点物体,选择:改变坐标系(按住Shift+拖动)。然后选择New Reference。物体绝对位置不变,但其相对于新坐标系的相对位置将被明确定义。
12.物体及其参考坐标系已可用于离线编程:将新参考坐标系拖放至机器人参考坐标系下。
Important:必须将参考坐标系直接连接到工作站根节点,以便我们能够使用测量工具进行绝对测量。
Tip:另外新建一个工作站(选择文件➔新建工作站),并在其中单独将物体与参考坐标系对齐可能更容易。然后,仅将物体复制/粘贴到主RoboDK工作站中。