对齐机器人参考坐标系
本节介绍如何通过共享同一参考坐标系,实现多台机器人的离线协同编程。
在典型的离线编程应用中,物体位置通常基于单台机器人坐标系进行调整。但当多台机器人协同作业时,必须将所有机器人坐标系统一到同一参考基准(如参考物体或公共参考坐标系)。
对齐多台机器人参考坐标系的操作步骤:
1.确保各机器人参考坐标系与物体参考坐标系互不依赖。若存在依赖关系,需将这些参考坐标系放置到工作站根节点下方。
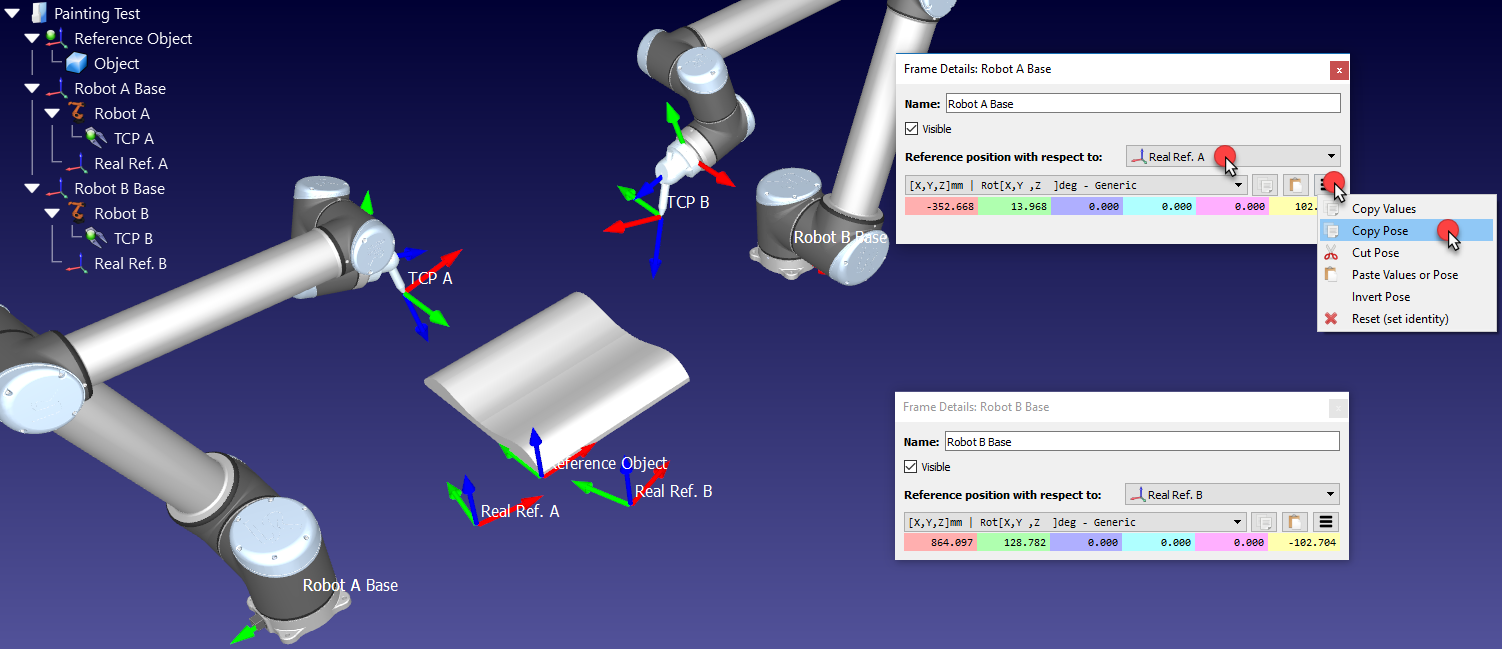
2.在每台机器人的基坐标系下添加一个新的参考坐标系,就像要为每台机器人单独定义一个新的参考坐标系一样(Real Ref. A 和 Real Ref. B)。该参考坐标系表示工件相对于各机器人的实际位置。
3.分别校准这些参考坐标系(Real Ref. A 和 Real Ref. B),使用标准的参考坐标系校准流程(例如3点法)
此时会看到三个本应重合但实际并不重合的参考坐标系。必须更新每台机器人的参考坐标系以解决此问题:
4.双击其中一个机器人参考坐标系(如Robot A Base),打开参考坐标系窗口。
5.点击复制按钮,复制该机器人基坐标系相对于其校准后参考坐标系(Real Ref. A)的位置。
6.在同一窗口中,将下拉菜单“参考坐标系的位置相对于”更改为Reference Object。
7.粘贴复制的位置。机器人基坐标系将移动,使Real Ref. A与Reference Object完全重合。
8.如有其他机器人,对其重复本流程的步骤4-7。
完成上述步骤后,所有参考坐标系应当匹配,并且所有已校准参考坐标系与Reference Object之间的关系应当相同。