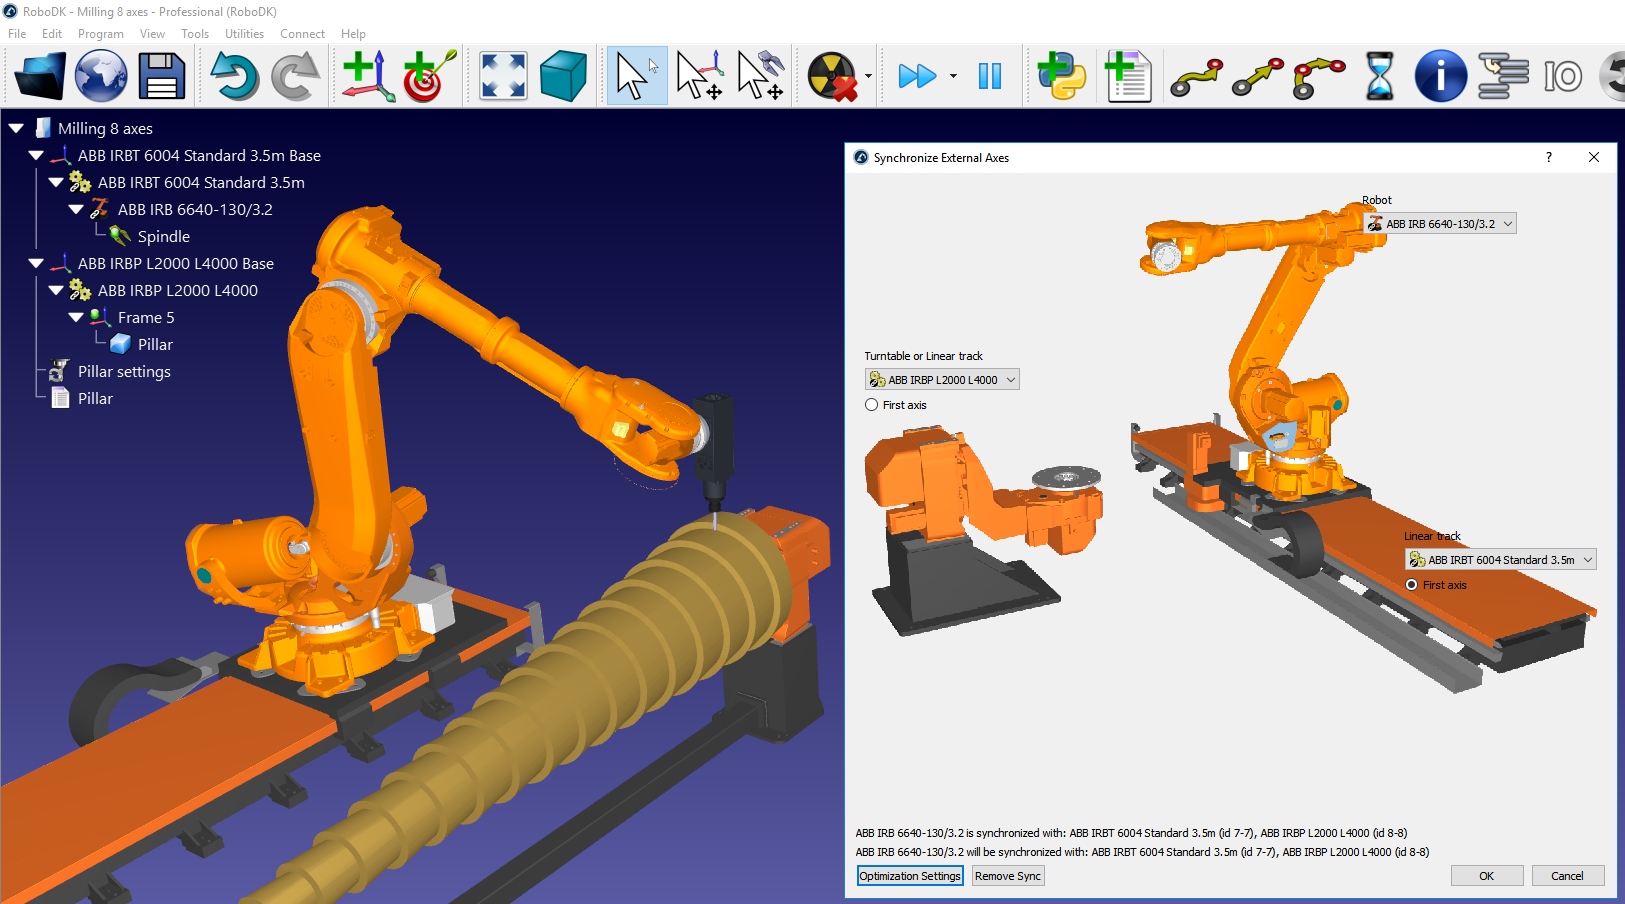
同步附加轴
该功能是指将机器人手臂与附加外轴进行同步控制。外轴既可单独用作定位装置,也能与机器人控制器同步联动。同步后,机器人本体与外轴可同时运动,并保持相对于坐标系的高精度线性运动。
Note:并非所有机器人控制器都支持本体与外轴同步运动。若控制器不支持,请勿强行同步,但仍可将外轴作为定位装置使用。
通过RoboDK,最多可为任意机器人同步6个附加轴(6轴机器人+6附加轴=12轴系统)。
要将机器人手臂与外轴同步,请执行以下步骤:
1.从资源库中加载附加轴,或将其建模为新的机构。
2.构建RoboDK 工作站:将机器人与轴/机构置于实际布局位置。
Note:使用直线导轨时,需在树形结构中使机器人嵌套于导轨下,如下图所示。
Tip:如有需要,可通过添加参考坐标系实现对象间的相对定位。
3.在菜单栏选择:实用程序➔ 同步外部轴。
4.选择机器人后,可用转台/直线导轨将显示为可同步状态。
5.选择 "确定"后,将打开新的机器人面板,并以蓝色显示附加轴。
同步机器人的目标点会以蓝色显示附加关节值。生成程序时可指定定位装置的优选位置。笛卡尔目标点在沿路径移动外轴的同时,将保持所给定的笛卡尔位置。
机器人加工设置中会显示外轴优选位置选项,且后处理器导出的每个运动指令都将包含外轴位置数据。
Tip:双击机器人面板中的机器人轴限位值可更新机器人关节限制。
Tip:若资源库中没有所需的外轴,可在菜单实用程序➔建模机构或机器人中对附加轴进行建模。