3
本示例展示了如何使用 Mastercam 插件创建一个三轴机器人加工项目。
视频:该视频展示了本章节指南的操作内容: https://www.youtube.com/watch?v=tArHbCS2HK8。
1.在 Mastercam 中加载零件。
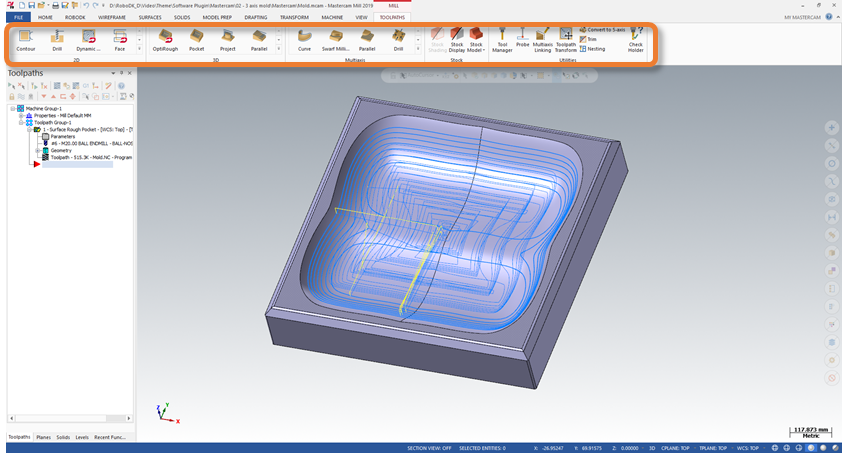
2.使用 Mastercam 铣削工具创建刀具路径。
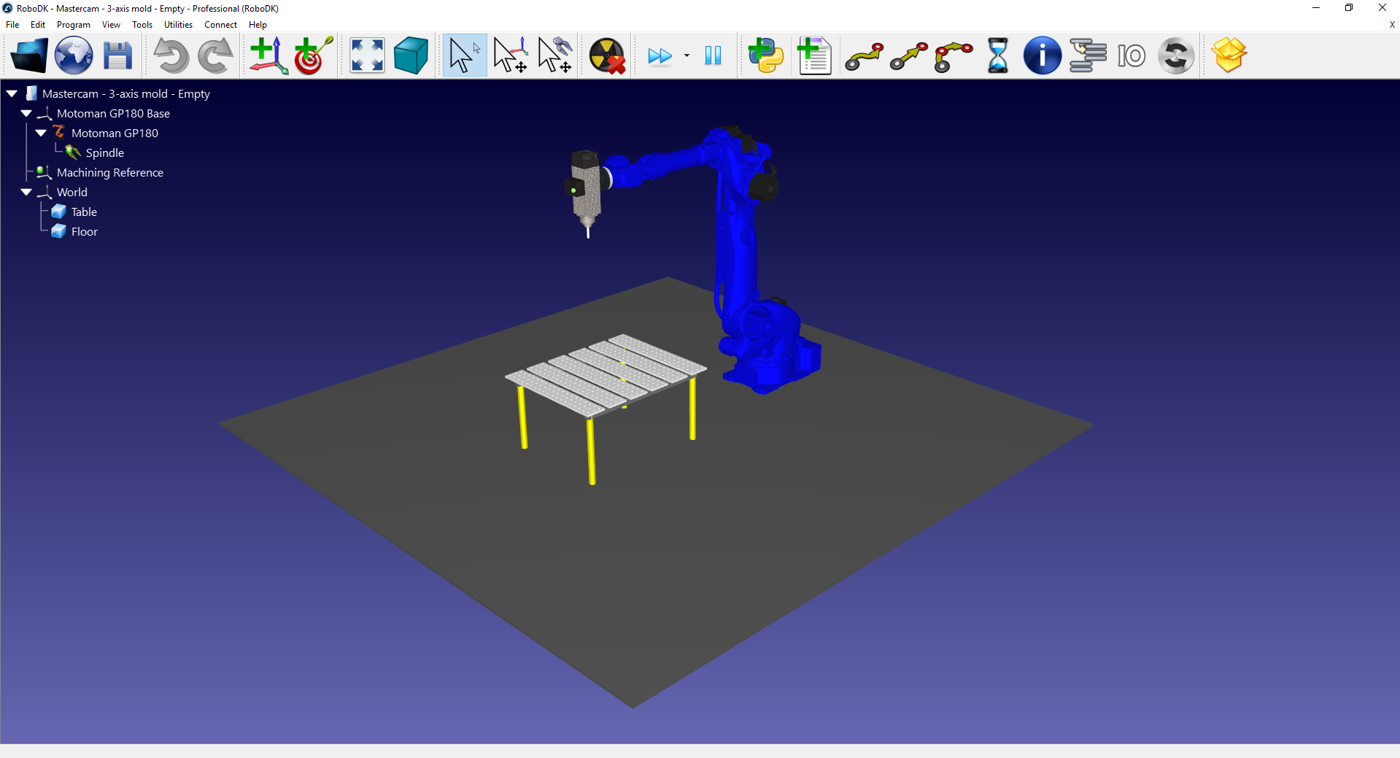
3.在 RoboDK 中创建一个包含机器人、主轴和其他所需物体的工作站。
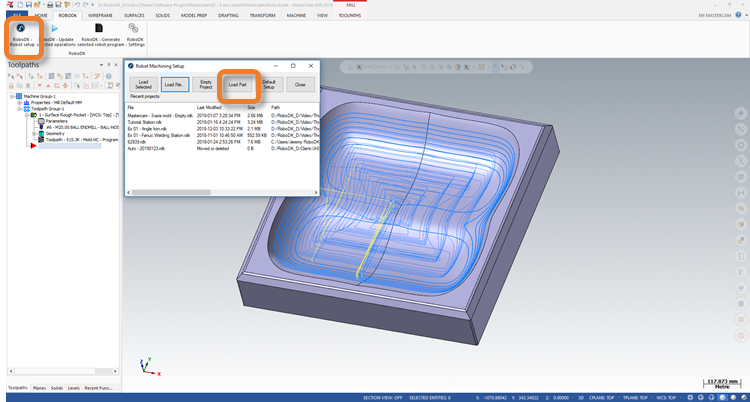
4.在 RoboDK 插件选项卡中,选择RoboDK➔ Robot setup。
5.在 "Robot Machining Setup"窗口中,选择 "Load Part"。
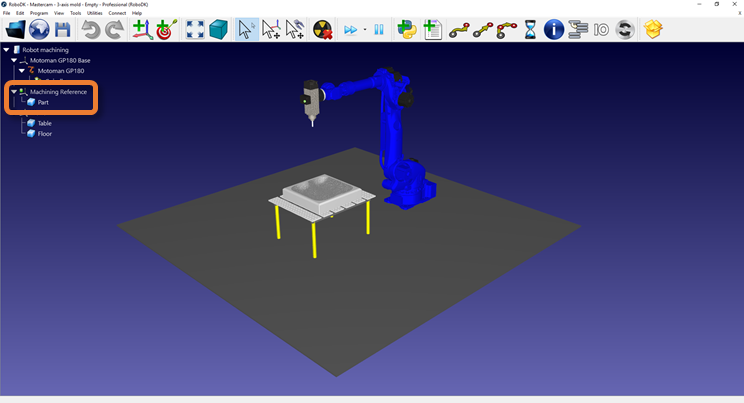
6.在 RoboDK 中,根据需要调整 Machining Reference 参考坐标系的位置。按住 Alt 键,使用光标拖动参考坐标系的箭头进行移动,将工件重新置于机器人前方。
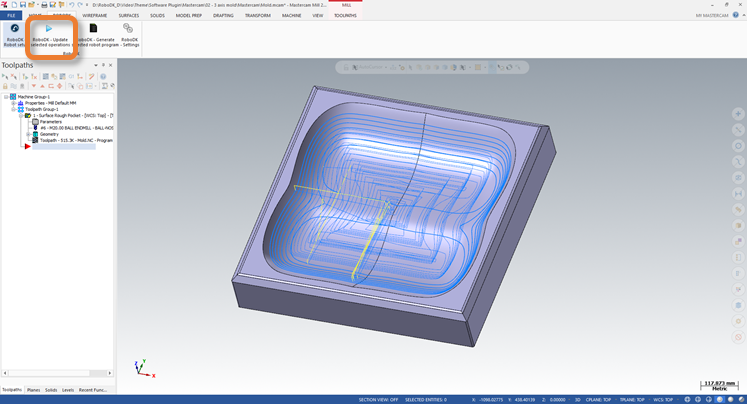
7.在 RoboDK 插件选项卡中,选择 RoboDK ➔ Update selected operations。
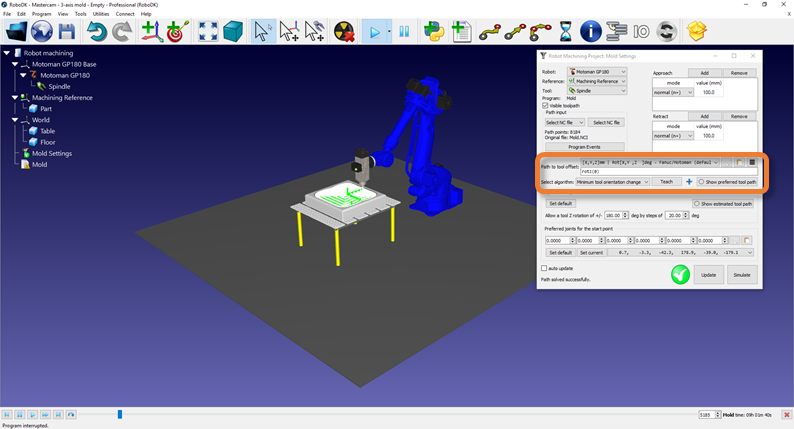
8.在 RoboDK 中,选择 Robot Machining Project(机器人加工项目)窗口中的 Update 和 Simulate。
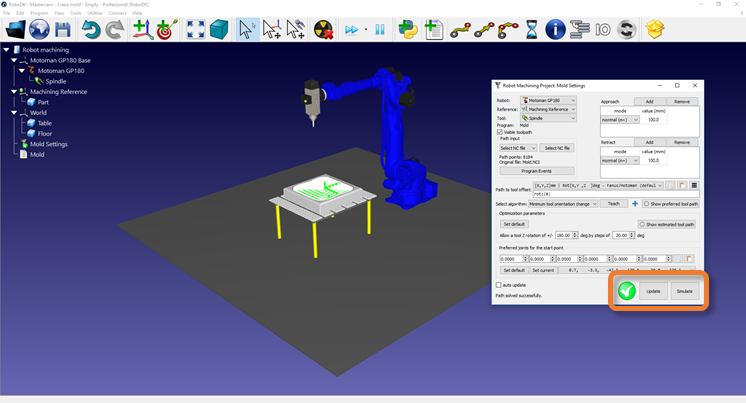
9.根据需要调整工具沿路径的方向。按住 Alt 键,用光标围绕工具的 Z 轴箭头调整方向。点击 Teach(示教)按钮,为路径设置所需位姿。点击 Update 按钮,使用新位姿重新计算路径。点击 Simulate 按钮,模拟修改后的路径。