Update selected operation(s)
选择 Update selected operations,为所选操作生成刀具路径,并在 RoboDK 中对其进行仿真。
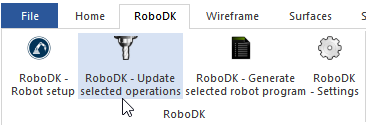
此操作将在 RoboDK 中加载所选刀具路径,用于机器人加工。默认情况下,每个加工操作都将被拆分为单独的机器人程序。
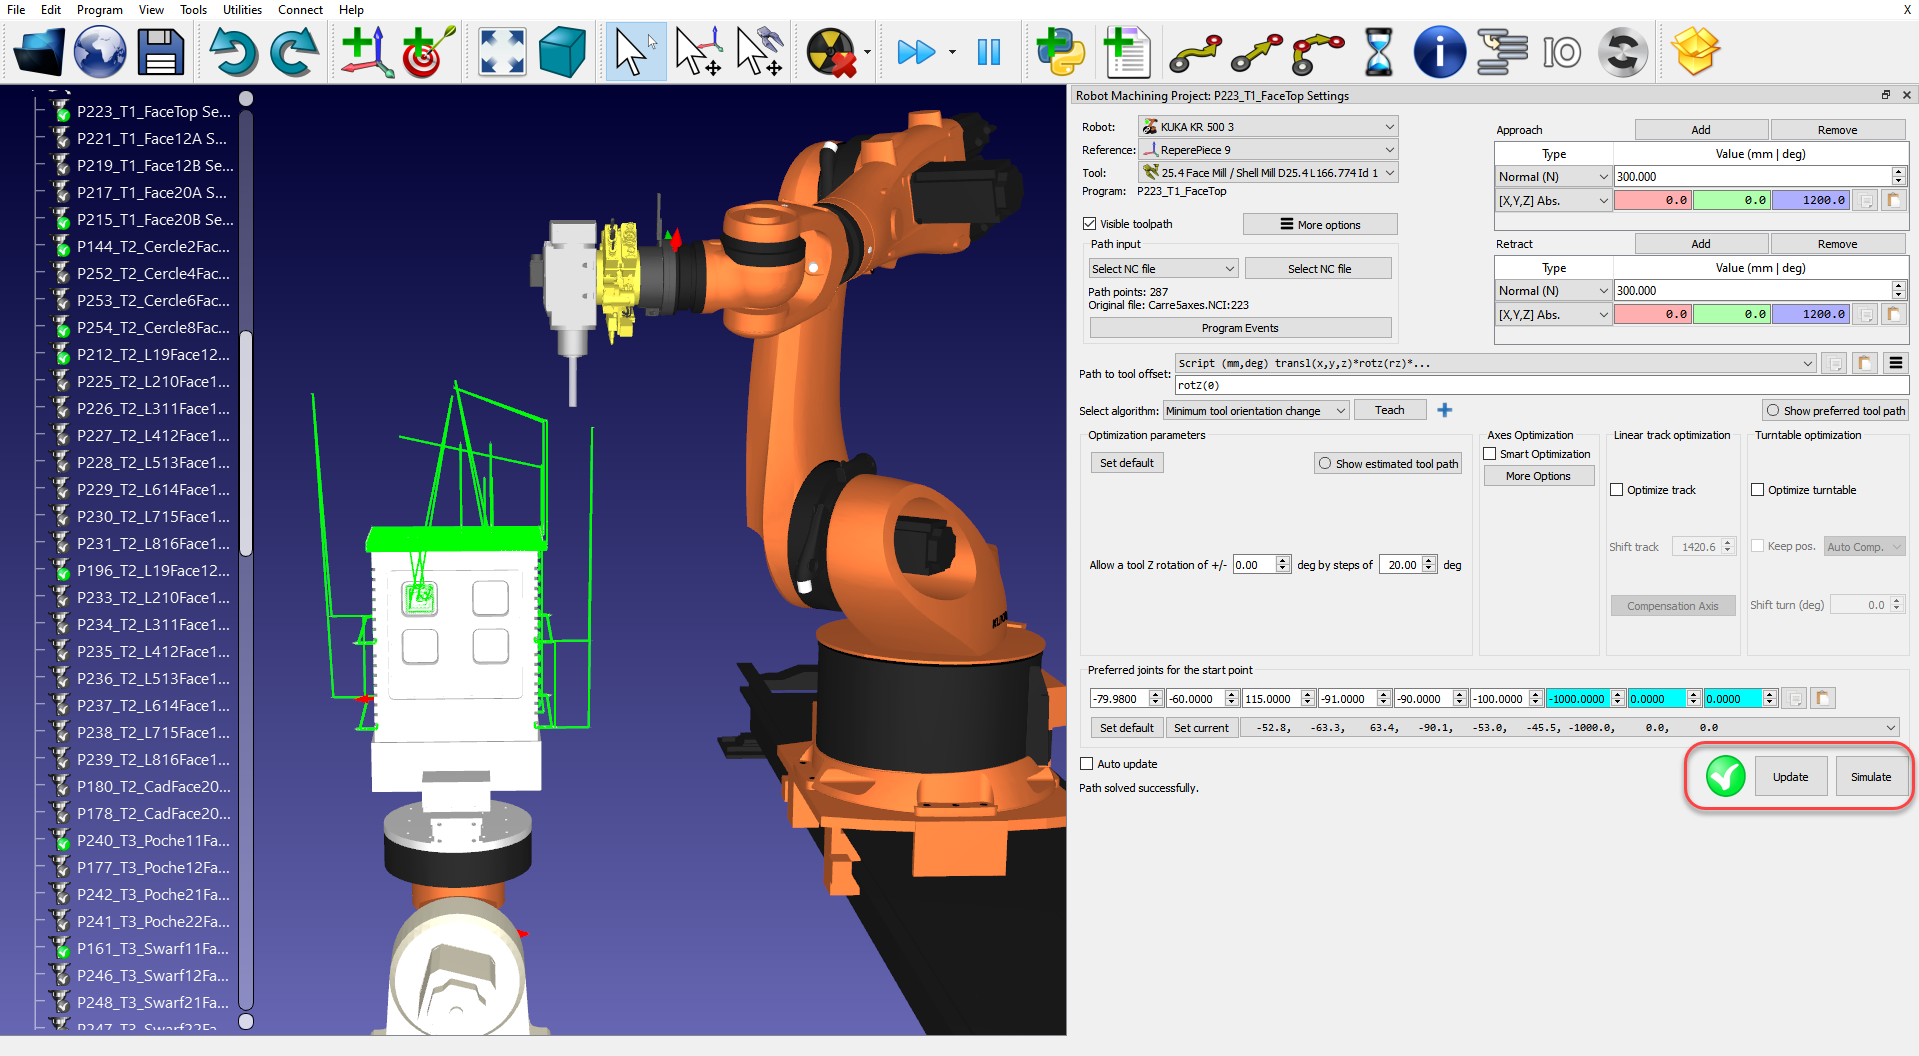
如果程序对所选机器人可行,则会显示绿色对号。如果存在任何问题(如奇异点、轴限制或到达问题),则会显示红色标记,并附带问题信息。
双击机器人加工项目
右键点击程序,选择运行,即可对其进行仿真(或双击程序)。您也可以选择生成机器人程序(F6),获取需要加载到机器人控制器上的机器人程序。更多有关如何生成机器人程序的信息详见离线编程章节。
如果需要,右键点击程序,选择“选择后处理器”来更改后处理器。这一步可以帮助您自定义生成代码的外观。更多有关选择和自定义后处理器的信息详见后处理器章节。
例如,当您使用库卡(Kuka)机器人时,RoboDK 会自动使用 KRC2 机器人的后处理器(称为 KUKA KRC2),但是,如果您使用的是 KRC4,则可以选择 KUKA KRC4 后处理器。


