RoboDK Plugin for Mastercam
简介
在Mastercam中使用RoboDK插件,可帮助用户直接在Mastercam中快速搭建机器人加工项目。借助该插件,用户可以轻松地将用于机加工的Mastercam软件与用于工业机器人手臂仿真和离线编程的RoboDK结合使用。
借助此Mastercam插件,用户可以直接在Mastercam中轻松生成无错误的机器人加工程序。此外,RoboDK 还兼容以下文件格式: NCI(Mastercam 原生预处理文件)、标准 APT/CLS 和 G代码文件。
更多机器人加工相关功能详见RoboDK官方文档的机器人加工章节。
视频:这个视频介绍了Mastercam的RoboDK插件: https://www.youtube.com/watch?v=wdpQ76OGS5I。本文档介绍如何为Mastercam安装插件,以及如何使用 Mastercam 工具栏在 RoboDK 中设置机器人加工项目。
提示:阅读以下文章,更好地了解数控机床和用于机加工的机器人之间的区别: https://robodk.com/blog/robot-machining-vs-cnc/ 。
插件设置
如果您在安装Mastercam之后安装了RoboDK,那么RoboDK的Mastercam插件应已自动安装。其中包括CHOOKS文件夹中的DLL文件、RoboDK.pst后处理器、铣床和雕刻机的机床定义,以及一些默认/通用机床配置。
注意:如果在Mastercam中看不到RoboDK命令,则应按照相关说明手动安装插件。
按照以下步骤设置RoboDK的Mastercam插件:
1.启动 Mastercam。
2.设置RoboDK命令:
a.选择File➔ Options
b.选择Customize Ribbon
c.选择New Tab
d.选择Rename,然后输入RoboDK。
e.添加所选命令,如图所示。
f.点击 "OK "保存新选项卡
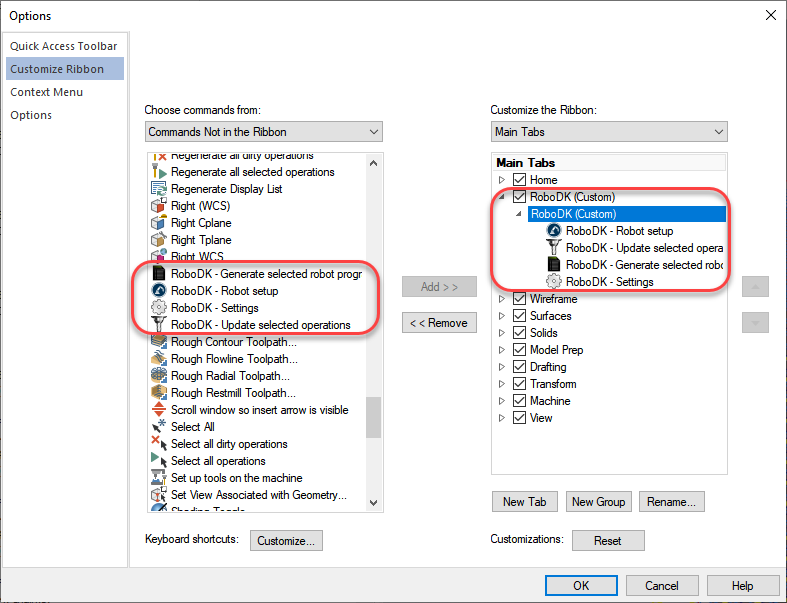
随后,您将在Mastercam中看到RoboDK选项卡,如下图所示。
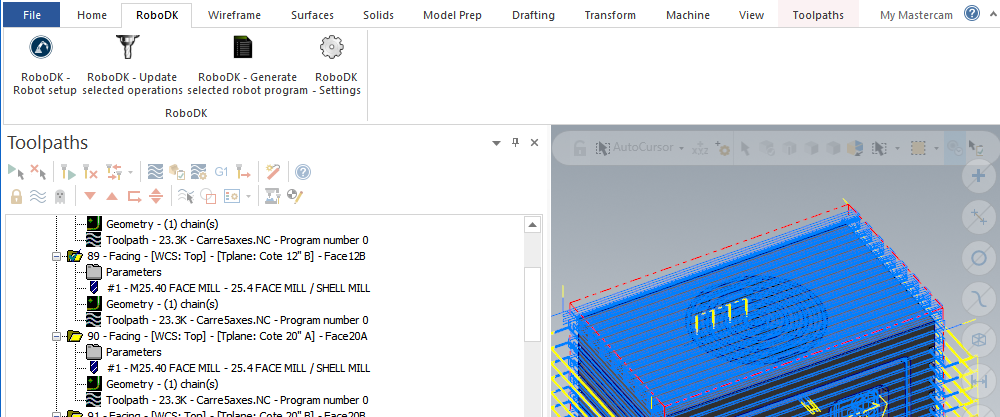
插件工具栏
打开Mastercam软件后,您会看到一个RoboDK工具栏选项卡。选择 RoboDK 选项卡,即可看到在 RoboDK 中设置机器人加工项目的可用选项。
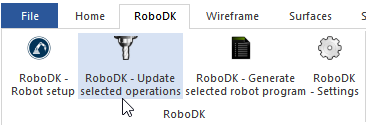
Robot setup
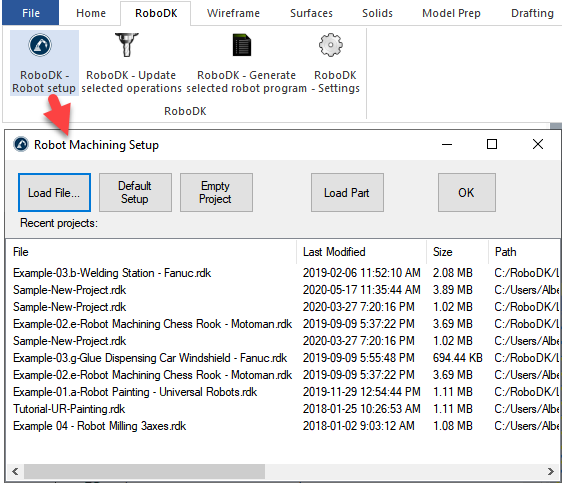
Robot Setup
●Load File…:选择一个文件,用RoboDK打开该文件,并将其作为Mastercam项目的默认项目。
●Default Setup:使用默认的机器人、主轴和参考坐标系创建新的工作站。零件也将自动导出到RoboDK。
●Empty Project:使用新的空工作站打开RoboDK,以便用户搭建新的设置。有关从头开始设置新项目的更多信息,请参阅入门指南部分。
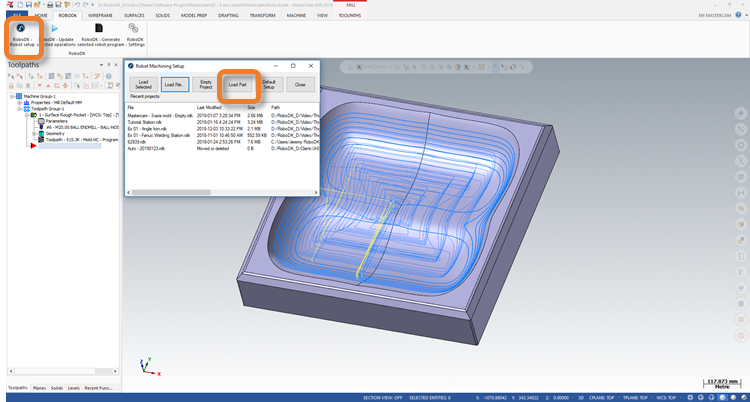
●Load Part:将零件从Mastercam加载到RoboDK(零件将保存为STL文件并自动加载)。所有可见的实体和曲面都将被加载。
有关构建新设置的更多信息,请访问机器人加工章节。
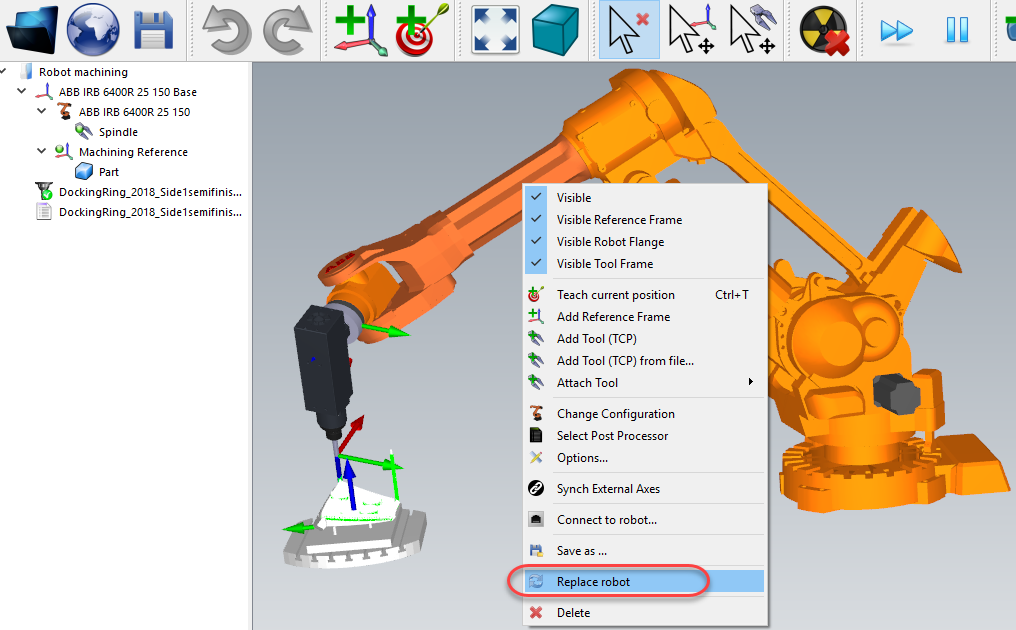
您可以轻松更换机器人、修改工具和/或参考坐标系。例如,请按照以下步骤更换机器人:
1.右键点击机器人
2.选择替换机器人(如图所示)
3.选择新机器人
RoboDK 安装程序默认只提供几个机器人,不过,可以从在线资源库下载其他机器人。
更多有关添加机器人工具的信息详见入门指南。
提示:按住 Alt 键可移动参考坐标系或机器人。这对于在工作站内移动机器人或在机器人前方定位/调整零件方向非常有用。
按住 Alt+Shift 可移动机器人工具(TCP)。这对于在示教目标前设置机器人的位姿非常有用。
选择文件➔保存工作站 (Ctrl+S) 保存项目,以保留更改。
Update selected operation(s)
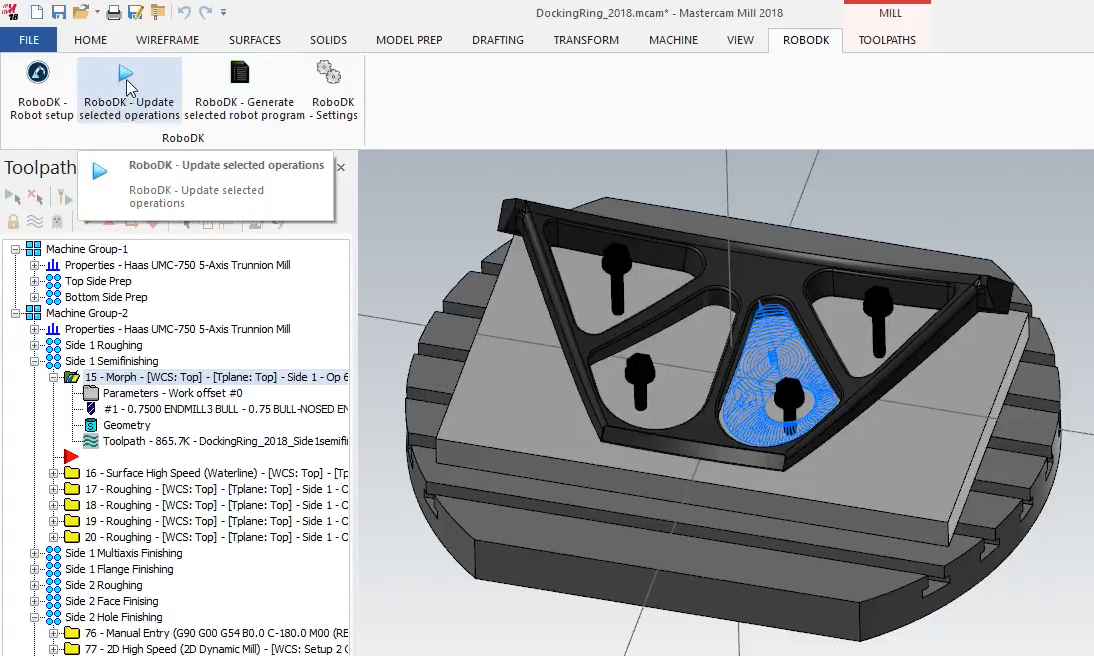
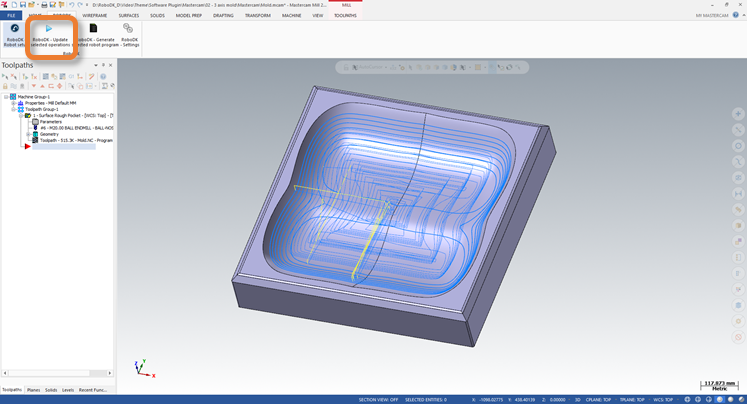
选择 Update selected operations,为所选操作生成刀具路径,并在 RoboDK 中对其进行仿真。
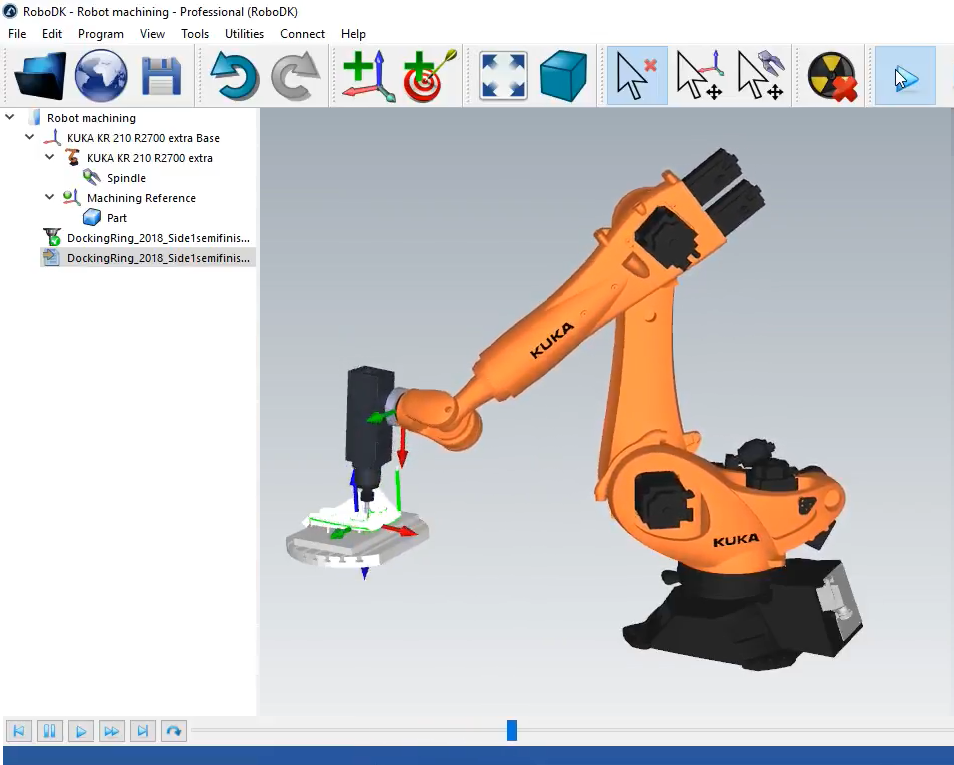
此操作将在 RoboDK 中加载所选刀具路径,用于机器人加工。默认情况下,每个加工操作都将被拆分为单独的机器人程序。
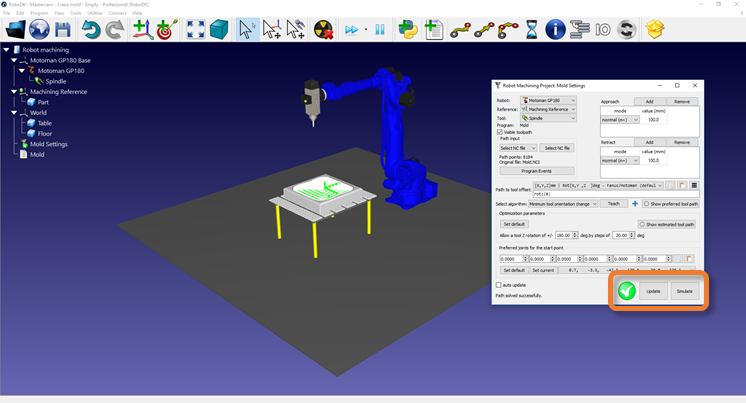
如果程序对所选机器人可行,则会显示绿色对号。如果存在任何问题(如奇异点、轴限制或到达问题),则会显示红色标记,并附带问题信息。
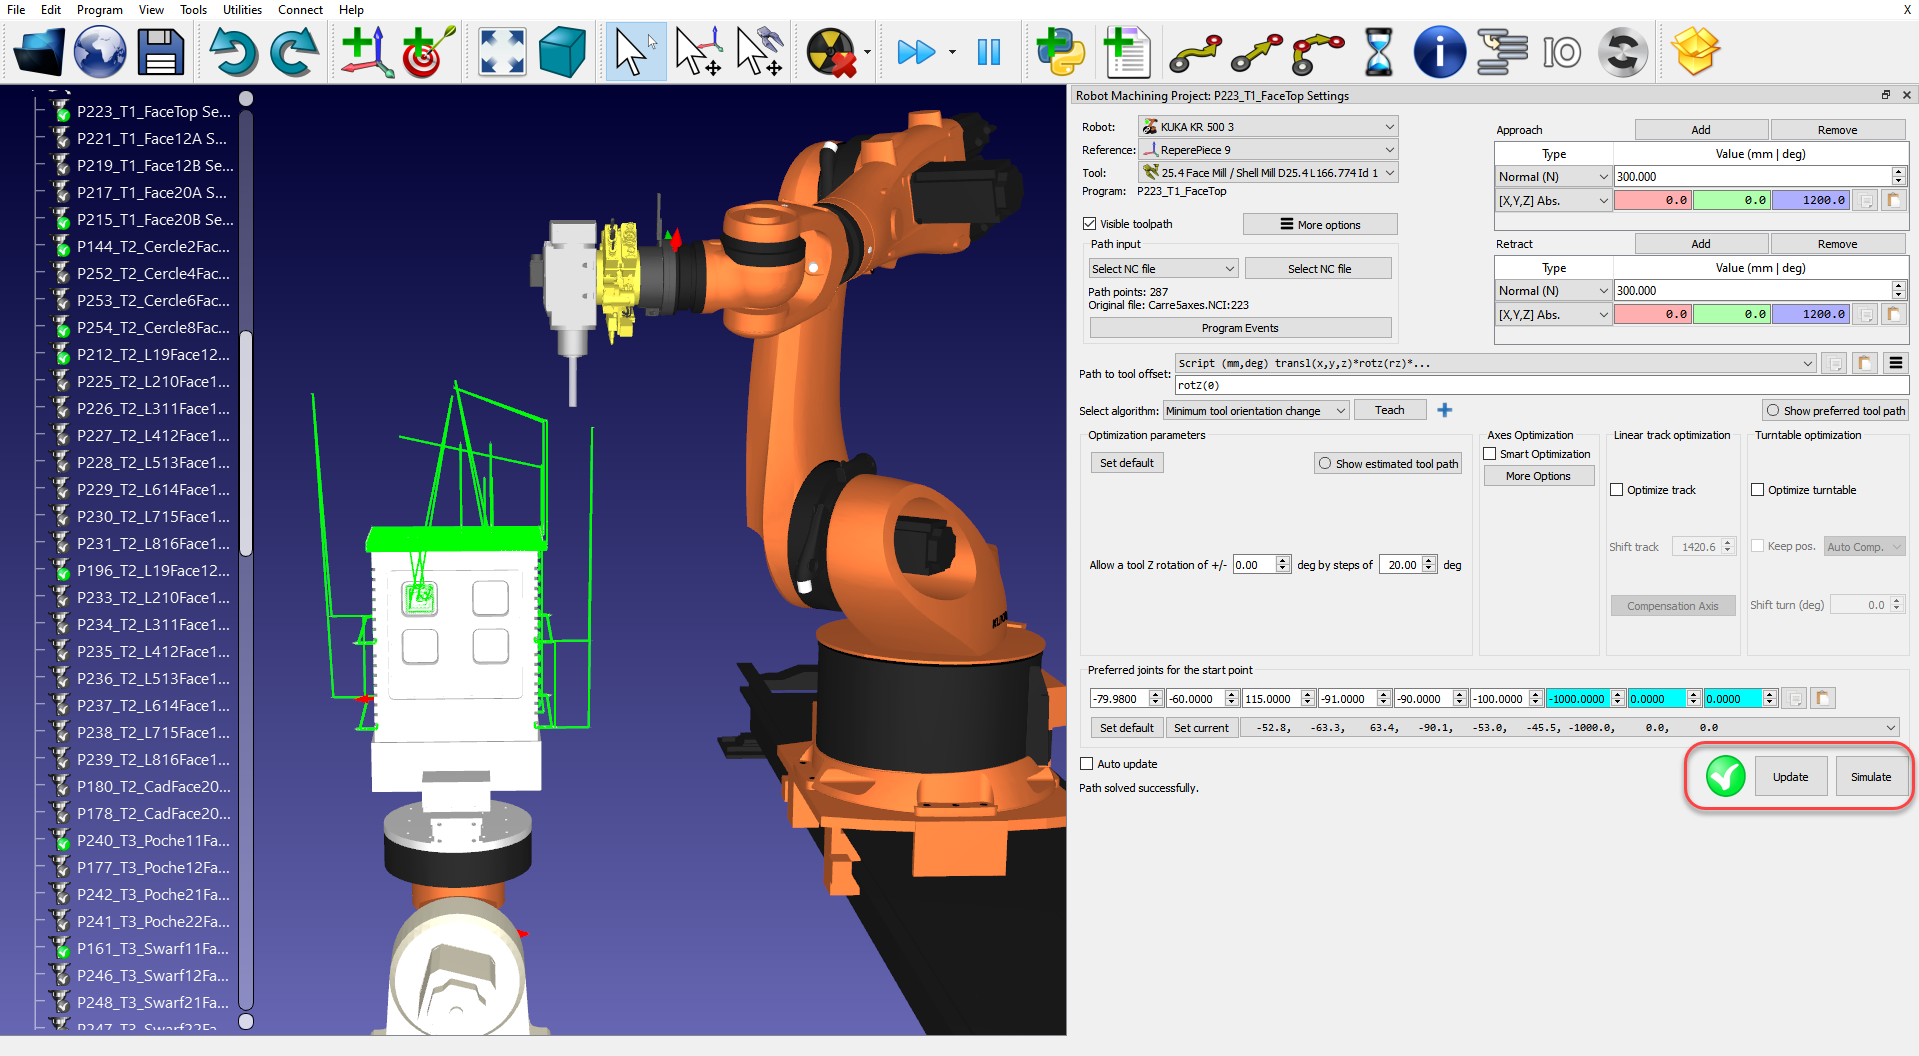
双击机器人加工项目
右键点击程序,选择运行,即可对其进行仿真(或双击程序)。您也可以选择生成机器人程序(F6),获取需要加载到机器人控制器上的机器人程序。更多有关如何生成机器人程序的信息详见离线编程章节。
如果需要,右键点击程序,选择“选择后处理器”来更改后处理器。这一步可以帮助您自定义生成代码的外观。更多有关选择和自定义后处理器的信息详见后处理器章节。
例如,当您使用库卡(Kuka)机器人时,RoboDK 会自动使用 KRC2 机器人的后处理器(称为 KUKA KRC2),但是,如果您使用的是 KRC4,则可以选择 KUKA KRC4 后处理器。
Generate selected robot program
当您的 RoboDK 工作站准备就绪后,即可直接从 Mastercam 生成机器人程序。操作时,请选择“生成所选机器人程序”。此选项将根据 Mastercam 中定义的机加工刀具路径更新机器人程序。
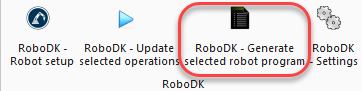
除非出现程序问题,否则不会显示 RoboDK。即使 RoboDK 没有运行,也可以使用该选项,在这种情况下,RoboDK 将在后台运行。
注意:Generate selected robot program 按钮可让您在进行少量编辑后快速更新机器人代码。常规操作建议使用 Update operation。
在 RoboDK 中按照以下步骤查看或修改机器人程序的位置:
1.在RoboDK中点击工具-选项
2.选择程序选项卡
3.选择机器人程序文件夹旁的设置
Settings
选择 RoboDK Settings
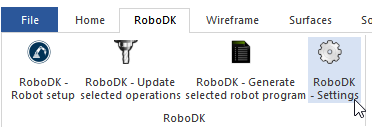
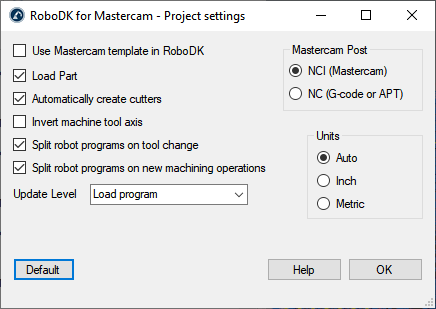
除其他外,您还可以修改以下选项:
1.Use the Mastercam template in RoboDK:启用后,RoboDK的3D视图风格与Mastercam保持一致(需要在RoboDK中按照以下路径取消勾选:工具➔选项➔其他➔忽略来自第三方应用程序的更改设置)。
2.每次后处理新的机加工操作时,在 RoboDK 中加载并更新零件。仅加载可见的实体和曲面。
3.自动创建刀具。在这种情况下,将相对于机器人的第一个工具(刀具架)自动创建新工具,并且 TCP 将相对于刀具架偏移整个刀具长度。
4.勾选“Invert machine tool axis”(反转机床刀具轴)选项可以自动适配刀具 Z 轴指向刀具内侧(而不是指向外侧)的情况。
5.使用 NC 文件(例如 APT 或 G代码)代替 NCI 文件。RoboDK 可以读取以下文件来生成机器人仿真和程序:
a.NCI 文件(默认选项):在 RoboDK 中加载 Mastercam 原生刀具路径。这是大多数操作的首选方法。
b.NC 文件(G代码文件):允许您使用 RoboDK 机床定义加载固定钻孔循环(展开格式)。
范例
下文将分别展示三轴机加工范例和五轴机器人切割范例。
3轴机器人加工
本示例展示了如何使用 Mastercam 插件创建一个三轴机器人加工项目。
视频:该视频展示了本章节指南的操作内容: https://www.youtube.com/watch?v=tArHbCS2HK8。
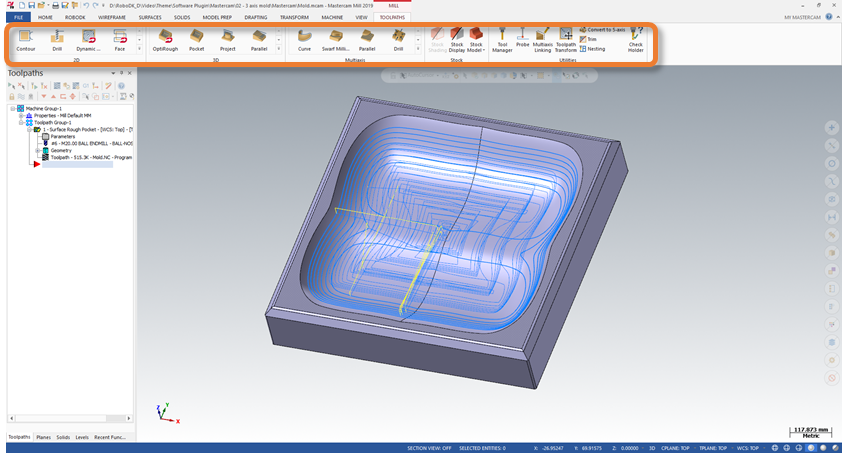
1.在 Mastercam 中加载零件。
2.使用 Mastercam 铣削工具创建刀具路径。
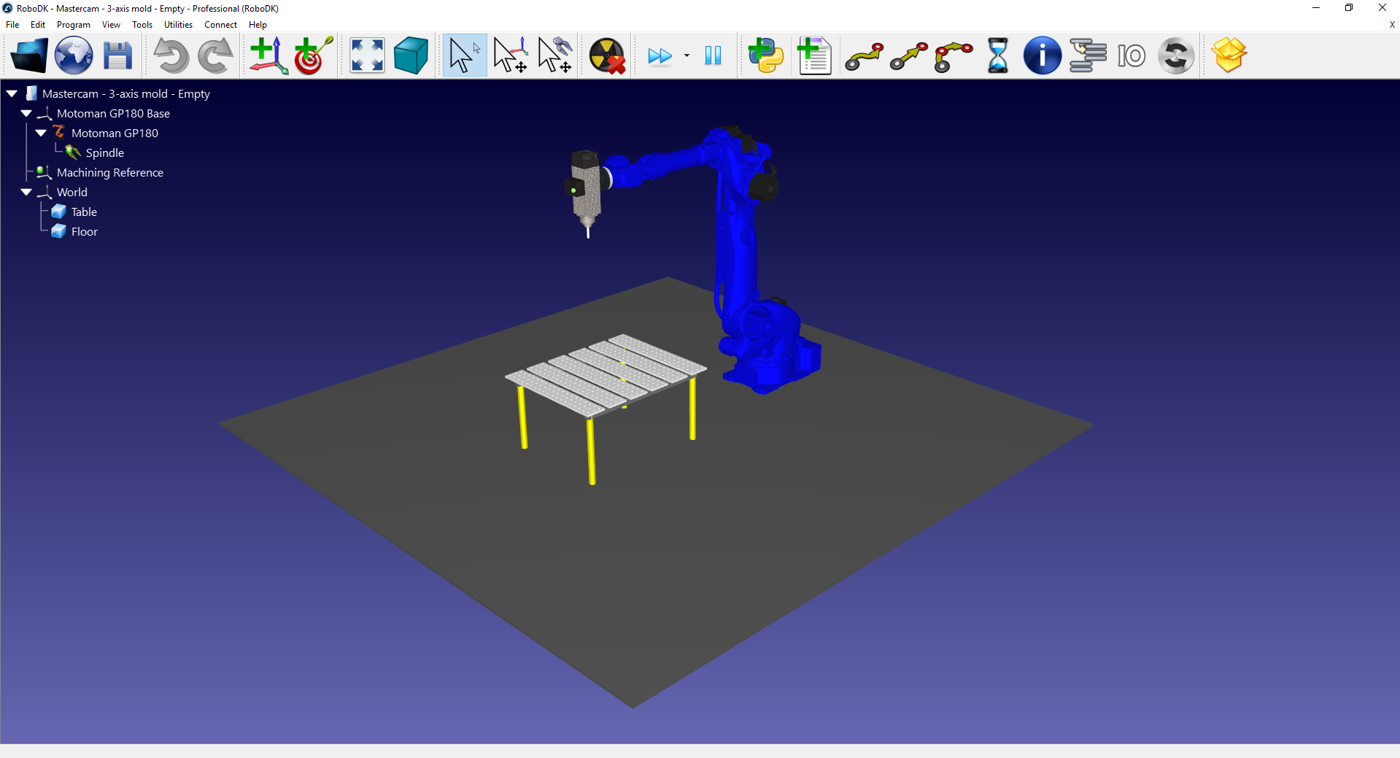
3.在 RoboDK 中创建一个包含机器人、主轴和其他所需物体的工作站。
4.在 RoboDK 插件选项卡中,选择RoboDK➔ Robot setup。
5.在 "Robot Machining Setup"窗口中,选择 "Load Part"。
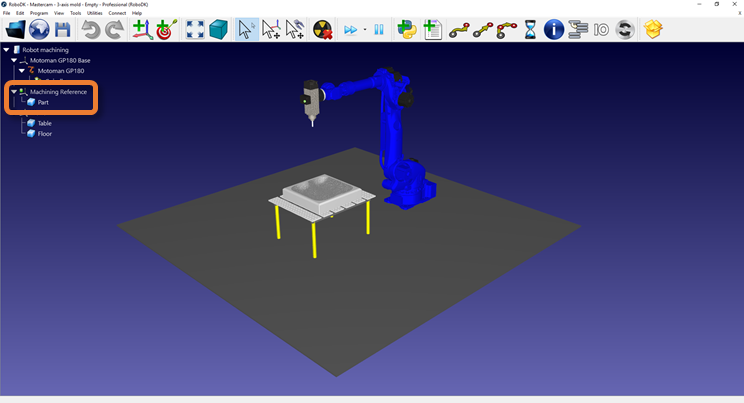
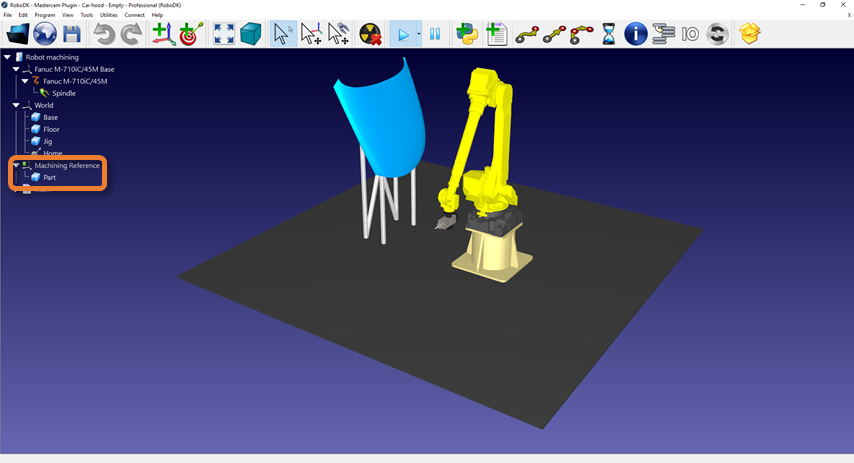
6.在 RoboDK 中,根据需要调整 Machining Reference 参考坐标系的位置。按住 Alt 键,使用光标拖动参考坐标系的箭头进行移动,将工件重新置于机器人前方。
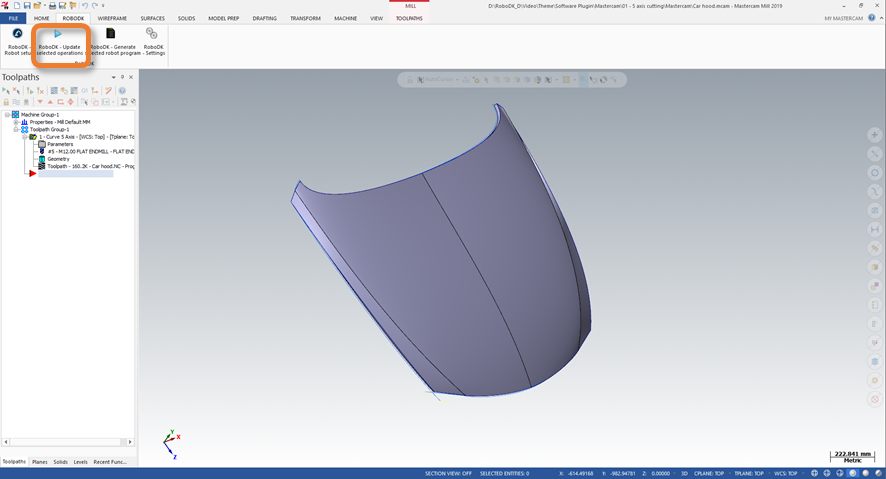
7.在 RoboDK 插件选项卡中,选择 RoboDK ➔ Update selected operations。
8.在 RoboDK 中,选择 Robot Machining Project(机器人加工项目)窗口中的 Update 和 Simulate。
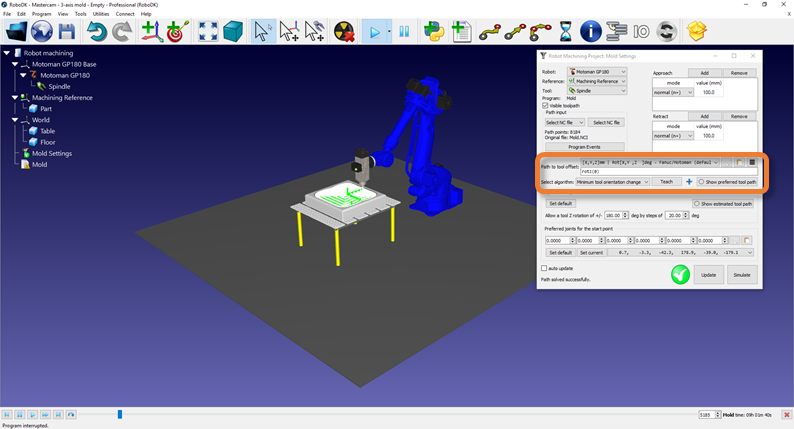
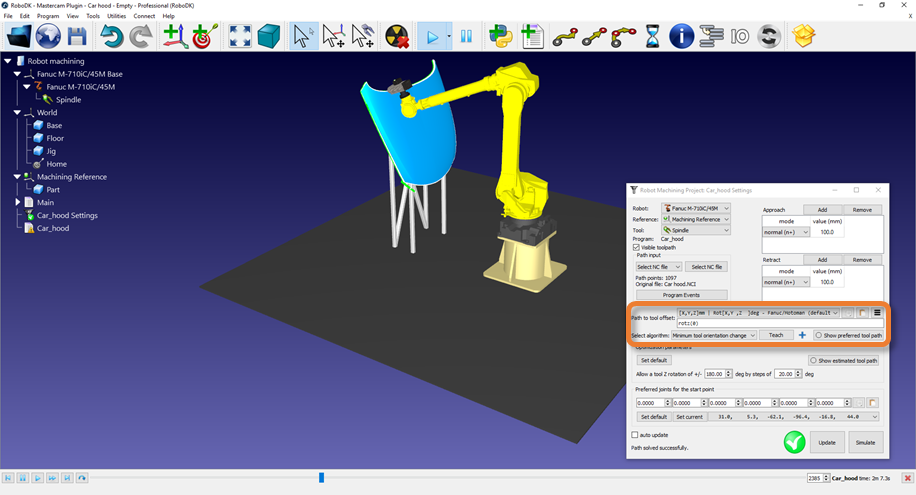
9.根据需要调整工具沿路径的方向。按住 Alt 键,用光标围绕工具的 Z 轴箭头调整方向。点击 Teach(示教)按钮,为路径设置所需位姿。点击 Update 按钮,使用新位姿重新计算路径。点击 Simulate 按钮,模拟修改后的路径。
5轴机器人切割
本范例演示如何使用 Mastercam 插件创建5轴机器人切割项目。
视频:本视频展示了本节所述的相同步骤: https://www.youtube.com/watch?v=wdpQ76OGS5I。
1.在 Mastercam 中加载零件。
2.使用 Mastercam 铣削工具创建刀具路径。
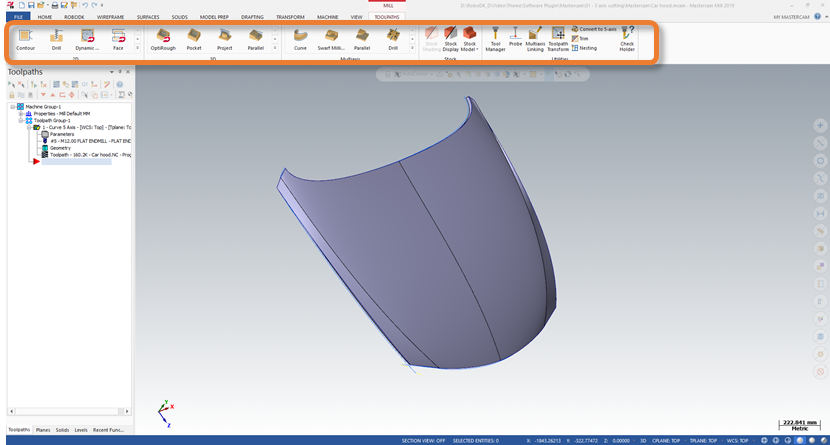
3.在 RoboDK 中创建一个包含机器人、主轴和其他所需物体的工作站。
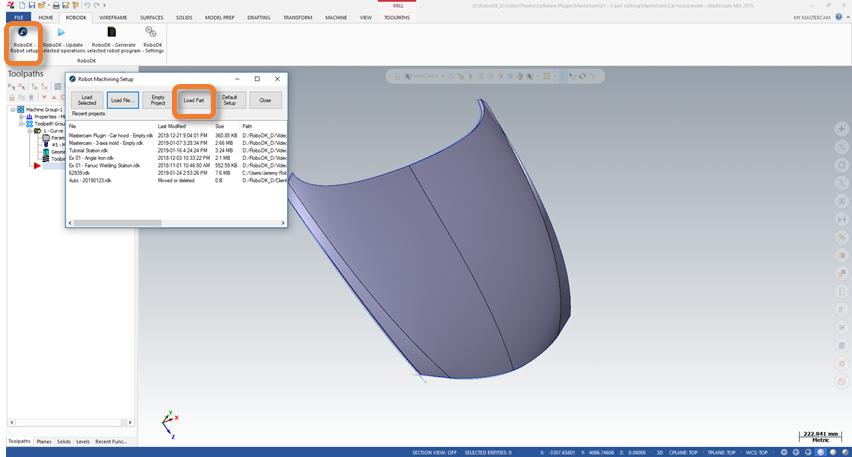
4.在 RoboDK 插件选项卡中,选择RoboDK➔ Robot setup。
5.在 "Robot Machining Setup"窗口中,选择 "Load Part"。
6.在RoboDK中,根据需要调整加工参考坐标系的位置。按住Alt键并用光标拖动坐标系的箭头,将零件重新定位到机器人前方。
7.在 RoboDK 插件选项卡中,选择RoboDK➔ Update selected operations。
8.在 RoboDK 中,选择机器人加工项目窗口中的“更新”和“模拟”。
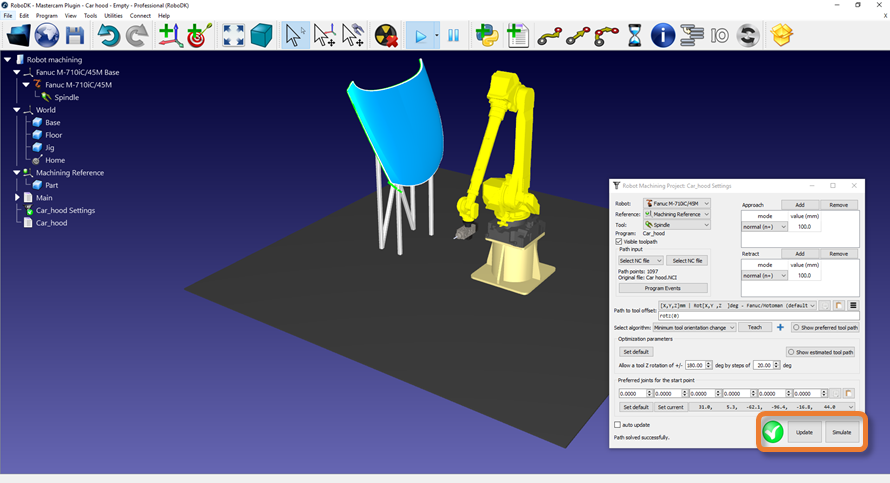
9.根据需要调整工具沿路径的方向。按住Alt键,用光标围绕工具的Z轴箭头调整方向。点击“示教”按钮,为路径设置所需位姿。点击“更新”,以使用新位姿重新计算路径。点击“模拟”,模拟修改后的路径。
手动安装插件
以下是手动设置Mastercam的RoboDK插件的步骤。如果使用 RoboDK 安装程序时,Mastercam 的 RoboDK 插件未按默认方式自动安装,则应按照这些步骤进行操作:
1.安装或更新 RoboDK: https://robodk.com.cn/cn/download
2.您可以在以下文件夹中找到为 Mastercam 安装 RoboDK 插件所需的文件:C:/RoboDK/Other/Plugin-Mastercam/.
3.右键点击Plugin_Install_RunAsAdministrator.bat 文件,选择以管理员身份运行。
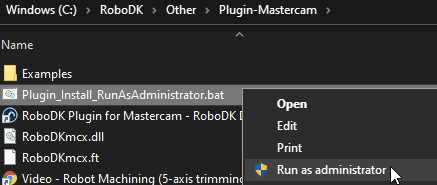
如果该过程失败,则应按照以下步骤手动复制所需文件:
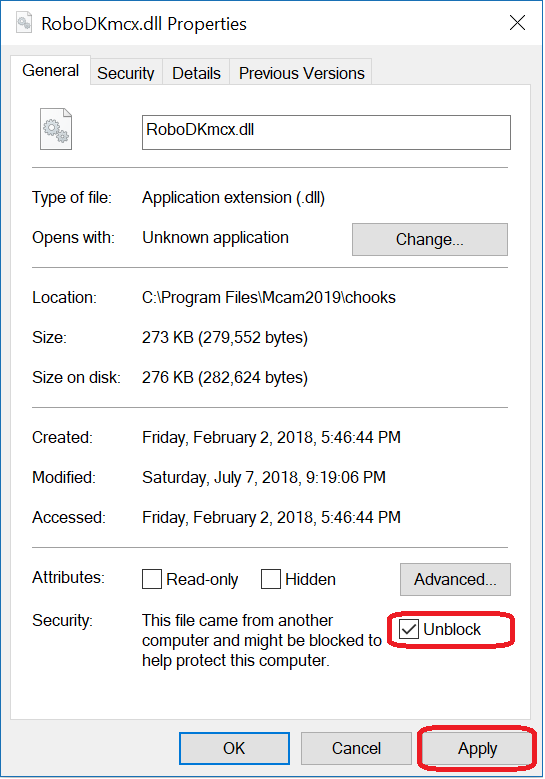
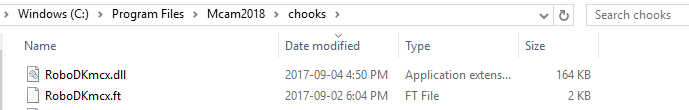
1.将 RoboDKmcx.dll 和 RoboDKmcx.ft 文件复制到 Mastercam chooks 文件夹(C:\Program Files\Mcam2020\chooks\)。
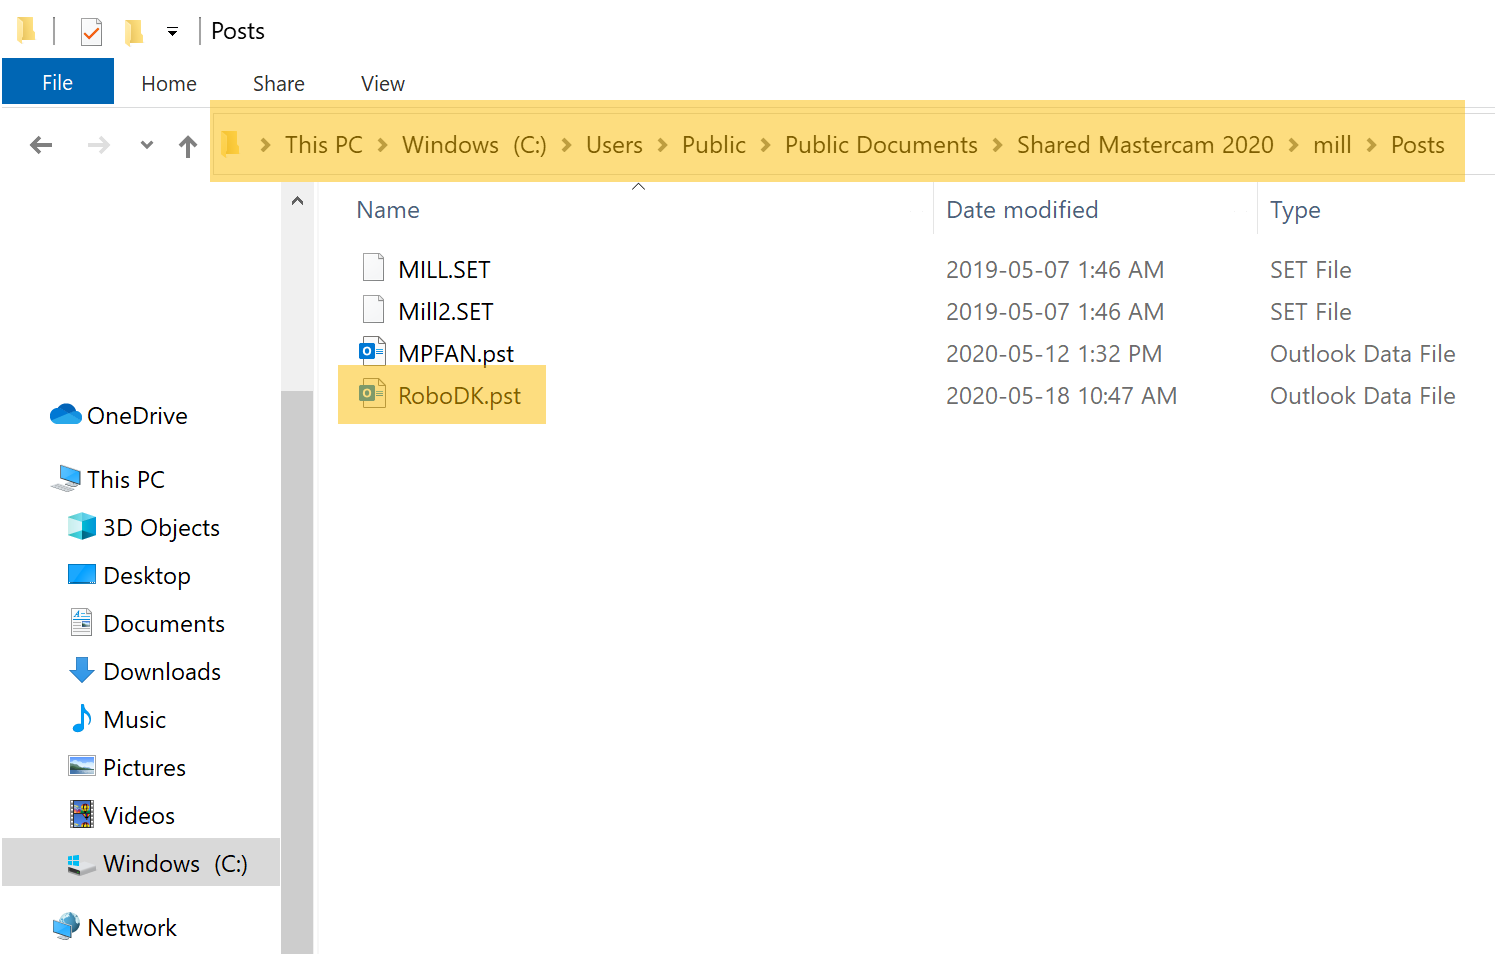
2.将RoboDK.pst 文件复制到文件夹中:C:\Users\Public\Documents\Shared Mastercam 2020\mill\Posts\.
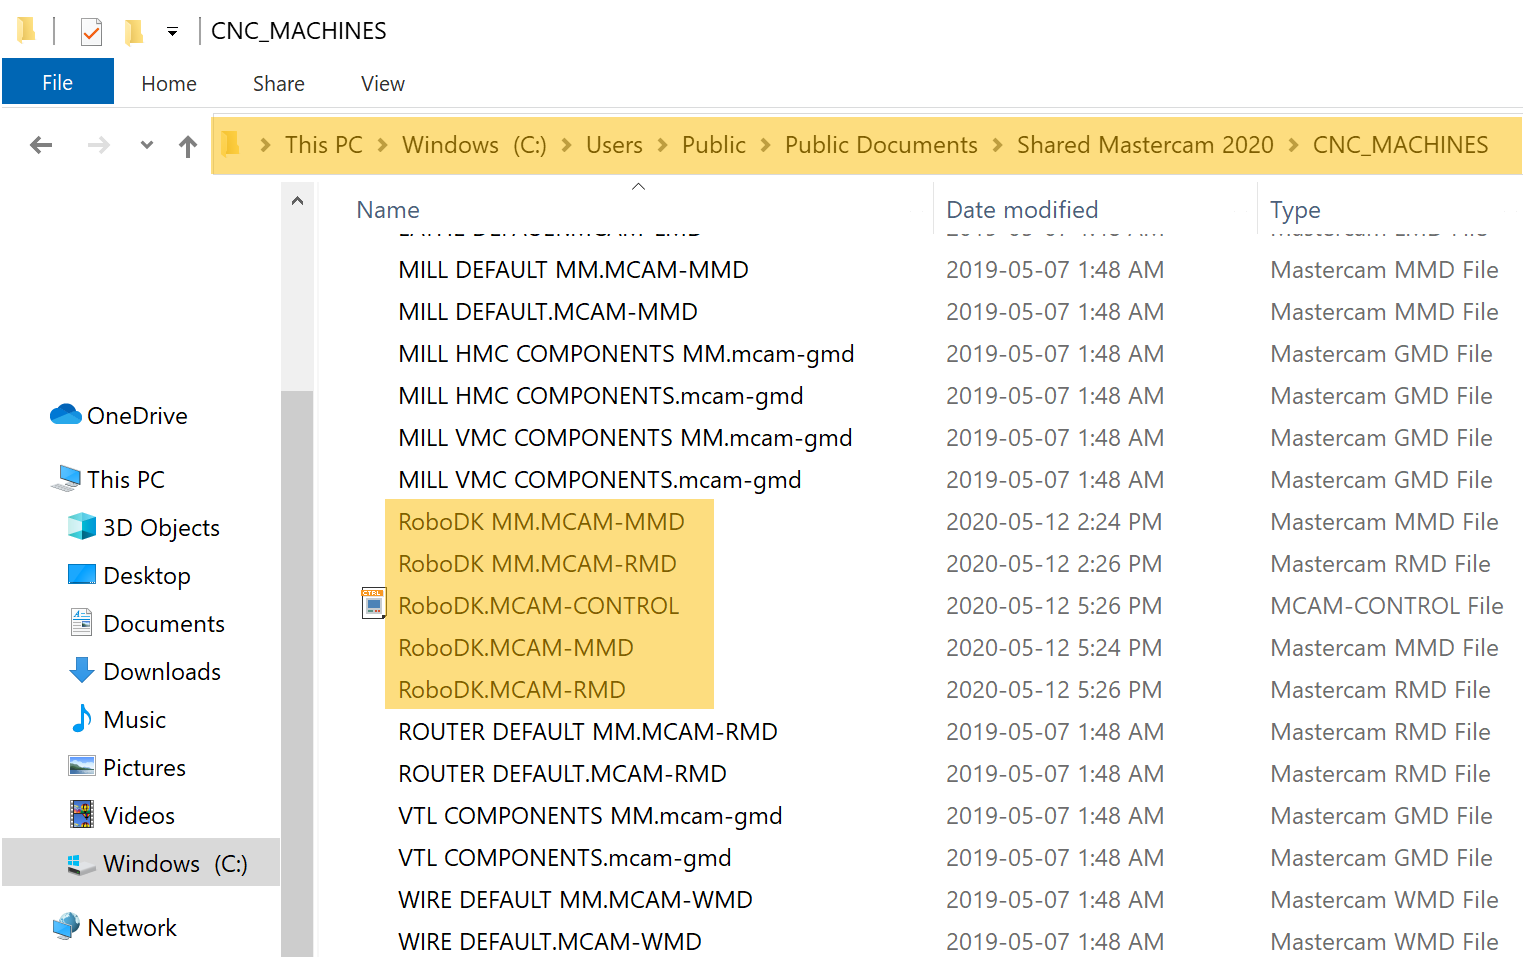
3.将以下机器定义文件复制到C:\Users\Public\Documents\Shared Mastercam 2020\CNC_MACHINES\ 文件夹中:
a.RoboDK.MCAM-MMD
b.RoboDK MM.MCAM-MMD
c.RoboDK.MCAM-RMD
d.RoboDK MM.MCAM-RMD
e.RoboDK MM.CONTROL
注意:对于较新版本的 Mastercam,文件夹名称会相应更改。例如,对于 Mastercam 2025,文件夹名称如下:C:\Program Files\Mcam2025\chooks, C:\Users\Public\Documents\Shared Mastercam 2025\mill\Posts\, C:\Users\Public\Documents\Shared Mastercam 2025\CNC_MACHINES\
如果在安装过程中遇到问题,您可能需要右键点击 RoboDKmcx.dll 文件,选择“属性”,然后勾选“解除阻止”并点击“应用”,如下图所示。如果未看到“解除阻止”选项,则无需执行此步骤。