西门子Solid Edge的RoboDK插件
西门子Solid Edge的RoboDK插件让您能够将Solid Edge的3D CAD建模功能与RoboDK的机器人仿真、离线编程和机器人制造功能相结合。
借助Solid Edge的RoboDK插件,您可以轻松将Solid Edge中创建的3D模型导入RoboDK。该插件支持直接从Solid Edge设计中对1000多种机器人型号进行编程。
机器人可轻松编程为五轴机床,用于钻孔、焊接、修边、3D 打印或机器人加工等多种制造应用。更多详见机器人加工章节。
机器人后处理器章节展示了支持的机器人品牌和控制器列表。还可以修改或创建新的后处理器,自定义程序生成。
视频:Solid Edge 的 RoboDK 插件介绍:https://youtu.be/GeybsB2mWEY。
注意:如果您是第一次使用 RoboDK,请阅读入门指南。
Solid Edge的RoboDK插件适用于Solid Edge。如果您已经拥有RoboDK许可证,那么使用Solid Edge的RoboDK插件应不会受到任何限制。
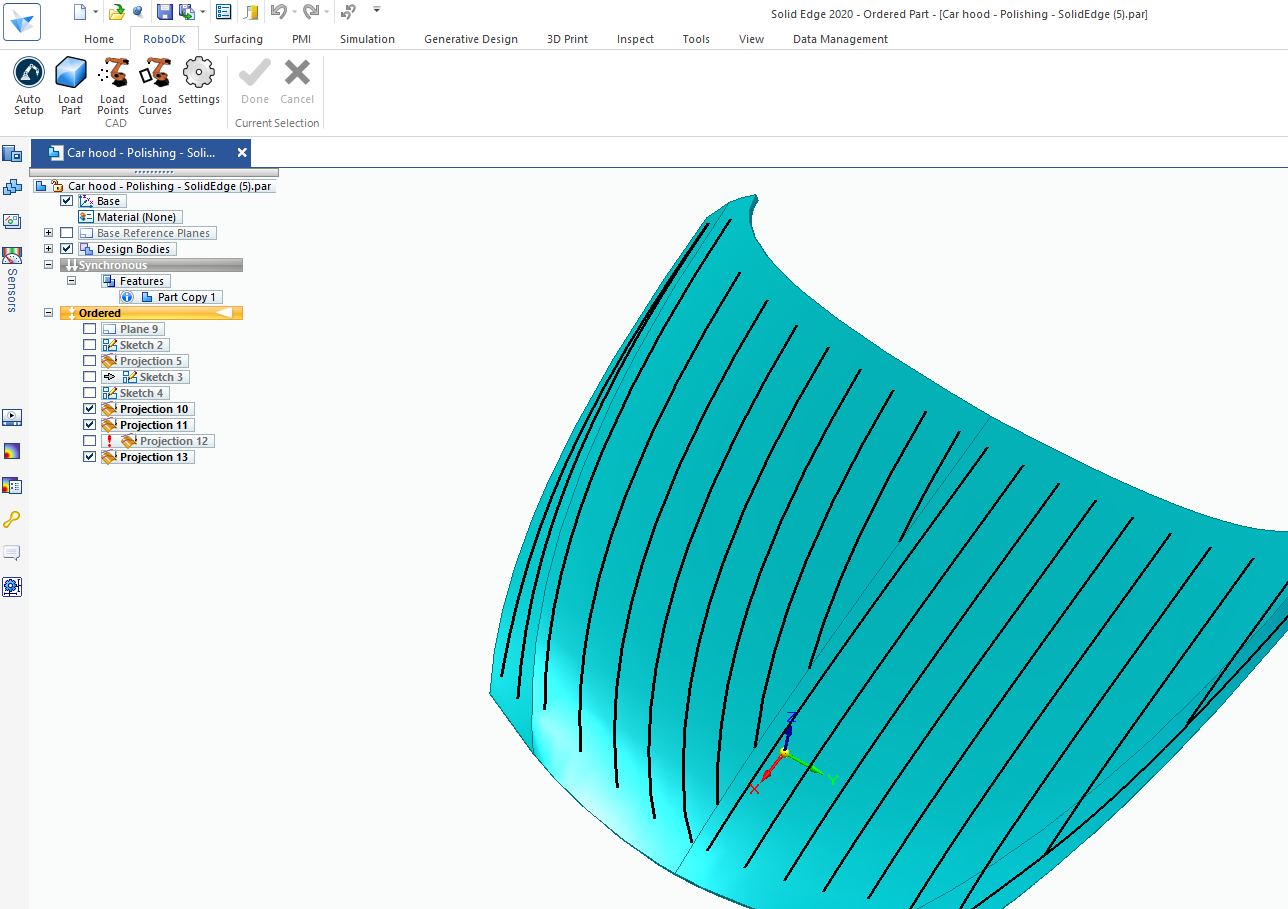
安装插件
如果你在安装西门子Solid Edge后也安装了RoboDK软件,那么Solid Edge中应该可以使用RoboDK插件。该插件应显示在工具栏中。
Note:如果在Solid Edge中没有显示RoboDK工具栏,你应通过选择“Settings Add-Ins”来启用它,并确保Solid Edge的RoboDK插件可用且处于启用状态(如下图所示)。
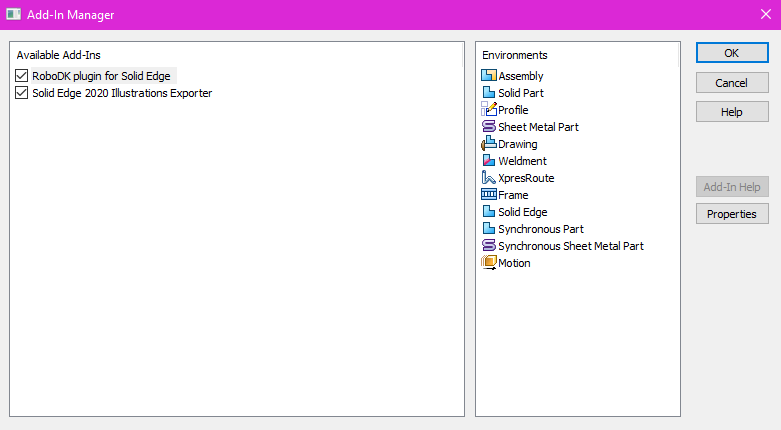
Note:如果在 Solid Edge 中看不到 RoboDK 工具栏,你应按照说明手动安装插件。
Note:Solid Edge 插件可能会更改 RoboDK 的默认设置,以匹配 Solid Edge 的 3D 鼠标导航和窗口样式。可从插件设置窗口修改此行为,也可以通过设置 RoboDK 默认设置来修改。
Solid Edge 工具栏
Solid Edge 的 RoboDK 工具栏中包含 5 个用于 CAD 操作的命令。
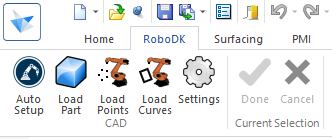
●Auto Setup - 通过该按钮,您可以选择任何几何体(曲线或点),它们将与 3D 模型一起载入 RoboDK。
●
●Load Point(s) - 将 RoboDK 中选中的所有点作为新物体加载。所有选中的表面将用于计算点的法线。这些法线非常重要,因为它们定义了机器人的趋近轴方向。
●Load Curve(s) - 将 RoboDK 中选中的所有曲线作为新条目加载。所有选中的曲面都将用于计算曲线法线。这些法线非常重要,因为它们将定义机器人的趋近轴。
●
Auto Setup与Load Point(s)或 Load Curve(s)的主要区别在于,Auto Setup会加载零件并创建一个新的曲线/点追踪项目。而使用Load Point(s)或Load Curve(s)速度更快,仅更新RoboDK中现有的几何特征,并保留之前定义的参数设置。
Tip:按住Ctrl 键仅选择曲线。
Tip:如果您想从 Solid Edge 中加载多个物体,则应在 RoboDK 中加载这些物体后对其重新命名。
Settings
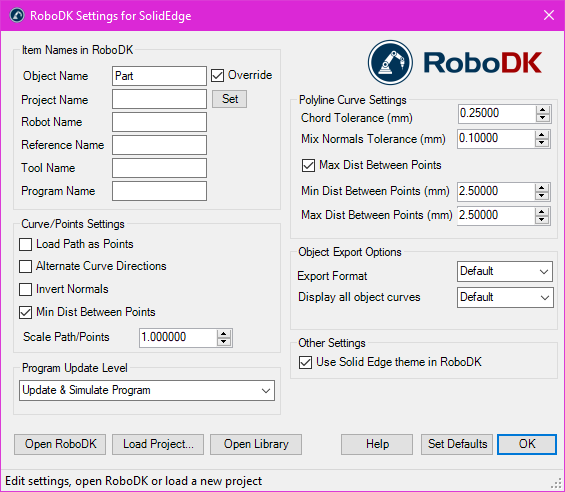
插件功能:Settings,用于调整关于RoboDK 插件的默认设置。
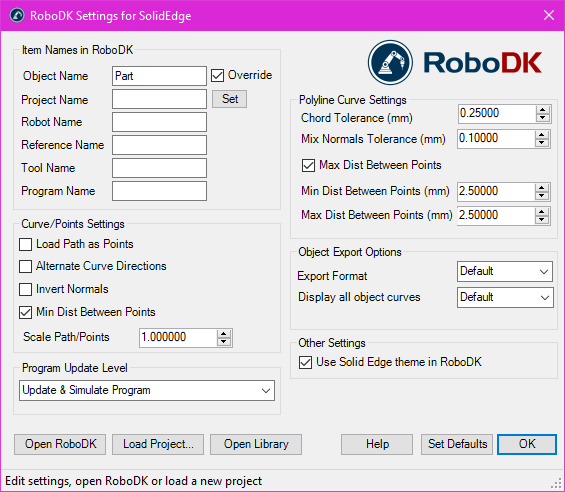
●Object Name – 输入将载入 RoboDK 的曲线/点物体的名称。如果此处留空,则将使用零件或组装文件的名称。
●Override - 如果名称匹配,则覆盖之前在 RoboDK 中加载的物体。
●Project Name - 设置要使用的 RoboDK 项目/工作站(.RDK 文件)的名称/路径。如果文件已加载,则将使用现有项目。如果 RoboDK 中打开的项目与文件名不匹配,且指定了完整路径,则将打开该项目。
●Robot Name - 设置将在RoboDK中使用的机器人名称(若项目中存在多台机器人)。该名称必须与RoboDK工作站树中显示的可见名称完全一致。保留此值为空(默认)将自动使用项目中的第一台或唯一一台可用机器人。
●Reference Name - 设置用于确定路径相对于机器人位置的参考坐标系名称。该名称需与RoboDK工作站树中显示的可见名称一致。若未提供名称,则将使用激活参考坐标系。
Tip:若需自动调用带编号的参考坐标系,可在名称末尾添加参考坐标系编号。例如:"Reference 1"。
●Tool Name - 设置与机器人配合使用的工具 (TCP) 的名称,以便沿着路径运行。该名称应与 RoboDK 工作站树中的可见名称一致。如果未提供名称,则将使用激活的工具坐标系
Tip:若需自动调用带编号的工具,可在名称末尾添加工具编号。例如:"Tool 1"。
●Program Name - 设置将生成的程序文件名称。
Note:请务必选择生成程序和代码选项,以便查看程序。
●Load Path as Points - 选中此选项可将曲线转换为点,从而在 RoboDK 中创建点追踪项目。这对钻孔等制造操作非常有用。取消选中该选项可将路径加载为曲线追踪项目。
●Alternate Curve Directions - 选中此选项可交替每次移动的方向(之字形模式)。
●Invert Normals - 选中此选项可反转计算出的表面法线。这将翻转机器人的工具方向。
●Use Solid Edge Theme in RoboDK - 使用Solid Edge 主题启动 RoboDK。这包括更改 3D 导航鼠标的行为和背景颜色。这些设置可在RoboDK 菜单中更改:工具-选项。
●Communication Port - 设置与 RoboDK 通信的通信端口。如果使用不同的端口,RoboDK 的多个实例可以同时运行,并使用不同的设置。当此值设置为-1(默认)时,将使用默认端口(20500)。
●Startup Options - 设置RoboDK首次启动时传递给它的参数。例如,要安静地启动 RoboDK,可以设置"/NOSPLASH /NOSHOW /HIDDEN"。即使不显示 RoboDK,仍可生成程序。更多信息请参见 RoboDK API 的命令行部分。
●Chord Tolerance (mm) - 设置将曲线分割为一组点的精度。
●Mix Normals Tolerance (mm) - 设置用于在多个表面之间混合法线计算的距离公差。
●Export Format - 选择导出格式,以便在 RoboDK 中加载零件。
●Display all object curves - 显示已加载到 RoboDK 中的曲线,即使这些曲线未被选中。您可以在 RoboDK 中更改此设置(工具-选项-显示-显示曲线)。
按钮的含义:
●Open RoboDK - 在 RoboDK 中打开一个项目...将打开一个新窗口,其中包含更多选项。
●Load Project... - 加载要用于当前项目的 RoboDK 项目(RDK 文件)。
●Open Library - 打开 RoboDK 的在线资源库。
●Set Defaults - 设置组件的默认设置。
●OK - 应用这些设置并关闭此窗口。不选择 OK 将不会应用您更改的任何设置。
范例
本部分展示一些基本示例,介绍如何使用RoboDK插件直接在西门子Solid Edge中生成机器人仿真和程序。
机器人抛光
下面视频教程展示如何使用Solid Edge 和 RoboDK 对机器人进行编程,使其按照5轴刀具路径对复杂表面进行抛光。
视频:使用2台机械臂进行汽车抛光 https://youtu.be/GeybsB2mWEY。
手动安装插件
本节介绍手动安装Solid Edge 的 RoboDK 插件的步骤。如果使用RoboDK 安装程序,该插件未按照默认方式自动安装,那么需要根据以下步骤安装:
1.确保已安装软件:Siemens Solid Edge 。
2.下载并安装最新版本:RoboDK。
3.找到文件夹:C:\RoboDK\Other\Plugin-SolidEdge\
以管理员身份运行:Plugin_Install_RunAsAdministrator.bat 文件。右键单击 BAT 文件并选择以管理员身份运行。
4.从主菜单中选择:Settings➔Add-Ins。
5.激活Solid Edge 的 RoboDK 插件,即可在Solid Edge中看到RoboDK工具栏。


