RoboDK RRS
RoboDK 为任何机器人制造商 RCS 的 RRS-1 实现提供了一个可配置的 Python 接口。此外,它还提供了必要的实用程序和基线,以便在 RoboDK 和 RRS 接口之间进行交互。
RoboDK提供基于Python的可配置接口,兼容各厂商RCS的RRS-1标准实现方案,并包含必要的交互工具与基准协议。
尽管不同机器人制造商的 RRS 实现应该是一致的,但接口提供的基线可能需要针对特定品牌进行一些调整。RoboDK 为 RRS 接口提供了针对特定厂商的实现方式。
RoboDK RRS for Comau(插件)
RoboDK RRS for Comau是RoboDK专为柯马(Comau)机器人开发的插件。安装RoboDK插件的方法,请参阅帮助文档的插件章节。
从柯马获取并激活所需的RCS模块后,即可开始使用RoboDK RRS for Comau插件。
要创建RRS程序,请按以下步骤操作:
1.打开设置:程序➔RRS for Comau➔Settings
a.设置机器人ID(通常为0)
b.指定机器人文件夹路径(包含.c5g/.CIO/.xml文件的目录)
c.指定机器人文件路径(.c5g文件)
d.指定RRS动态库路径(通常为rcscomau.dll)
2.生成RRS程序:右键单击程序➔Generate RRS Program (Comau)
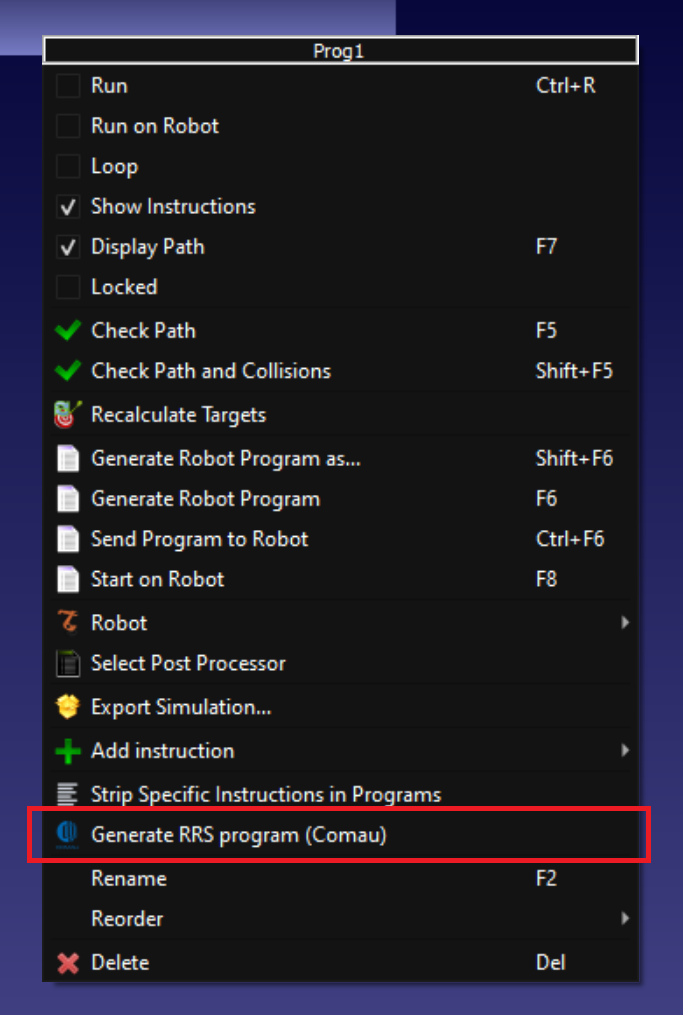
系统将创建包含精确关节数据的新程序,并在程序名中显示节拍时间估算值。
注意:RoboDK提供毫米/秒(mm/s)和度/秒(deg/s)速度指令。但包括柯马在内的部分机器人控制器采用百分比(%)。使用RRS解析的输入程序应采用百分比。


