C#
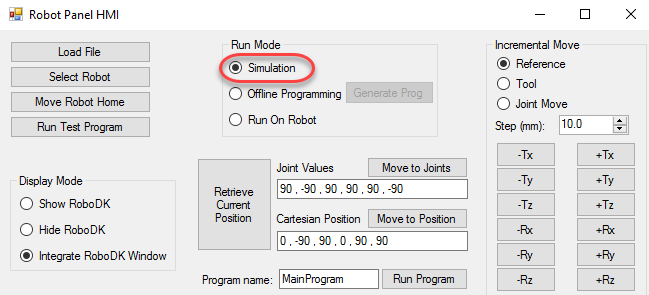
当机器人使用此类命令时(如MoveJ、MoveL或setDO),系统将默认在C#仿真下运行该程序。当C#示例项目启动时,系统也会默认设置C#为仿真模式。
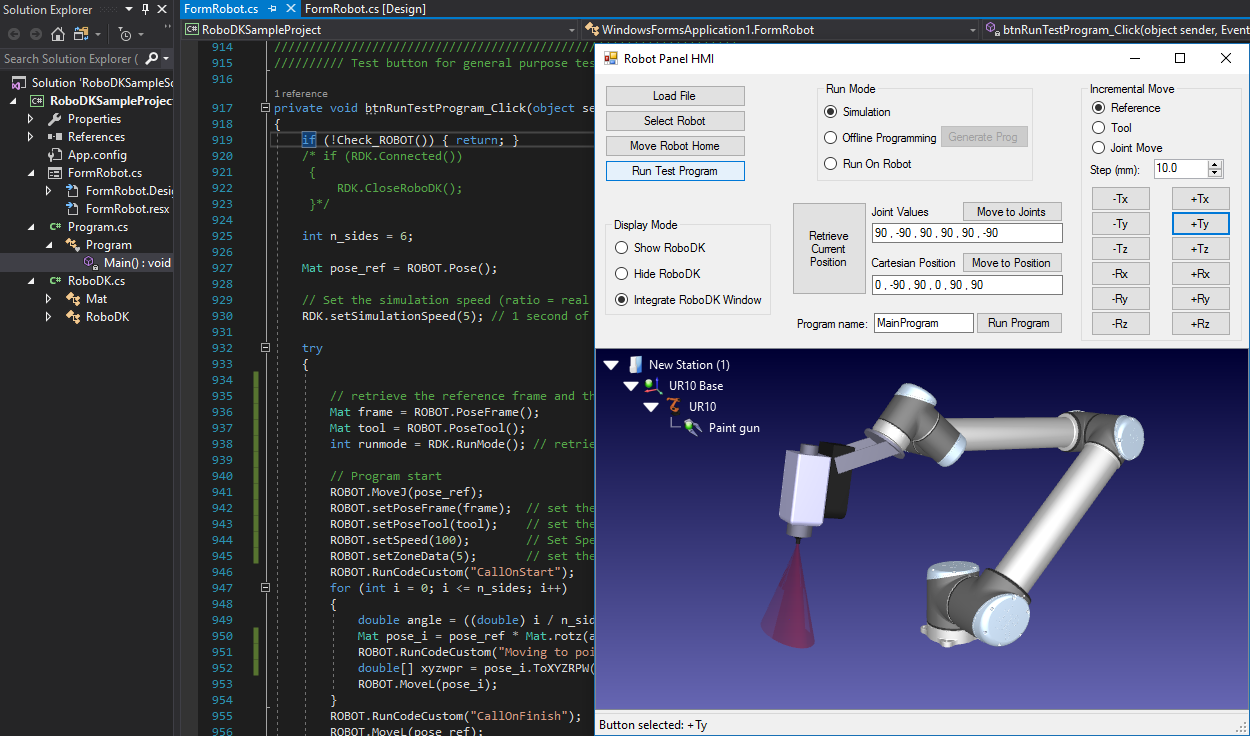
这意味着机器人运动将在RoboDK中进行仿真。例如,我们可以通过右侧按钮(+Tx、-Tx等)以10毫米为步长移动机器人,也可以选择"运行测试程序"让机器人在当前位置周围执行六边形轨迹运动。
设置断点来调试应用程序并检查机器人目标点。机器人目标点可以定义为关节坐标或Mat变量(4x4位姿矩阵),并可以以XYZWPR格式进行检查,以排除程序问题。有关参考坐标系的更多信息,请参阅参考坐标系章节。