Python API
Python是一种广泛使用的高级通用编程语言。作为一门编程语言,Python能帮助开发者更高效地工作并实现系统集成。其语法设计使得程序员可以用比其他语言更少的代码行数表达概念,这种特性让Python显得友好且易于学习。
上一节介绍了RoboDK API配合通用编程语言Python进行机器人编程的优势。
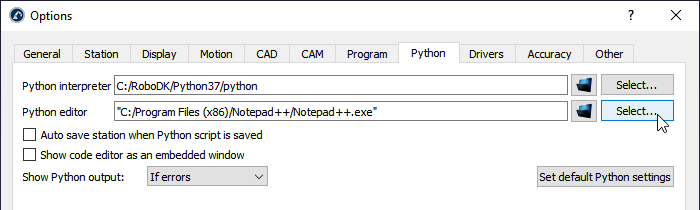
Python会自动默认与RoboDK进行安装和集成。通过菜单选项卡中工具➔选项➔其他更改默认设置(Python路径和Python编辑器)。
提示:RoboDK支持使用任意文本编辑器(如Notepad++或PyCharm),而非仅限于默认的VSCodium、VSCode或Python IDLE。您可以在选项菜单的Python选项卡中指定首选文本编辑器的路径,如下图所示。
RoboDK的Python API分为以下模块:
●RoboDK 包是Python API对外发布的入口点,它是所有子包和模块的共同父级。
●robolink 子模块(robolink.py)是RoboDK与Python之间的接口。通过Robolink对象可以获取RoboDK工作站树中的任何对象,这些对象均由Item类表示。根据Robolink.Item类的定义,可对该项目执行各种操作。
●robomath 子模块(robomath.py)是一个Python机器人工具箱,可用于处理位姿变换并获取不同机器人厂商的欧拉角。所有后处理器均依赖此模块。
●robodialogs 子模块 (robodialogs.py) 是一个对话框工具箱,例如包含文件打开/保存对话框、消息提示框等功能。
●robofileio 子模块(robofileio.py)是一个文件操作工具箱,支持文件属性、CSV、FTP等功能。
●roboapps子模块(roboapps.py)是RoboDK应用程序工具箱。有关应用程序的更多信息,请点击此处:应用程序加载器。
您可以在文件夹C:/RoboDK/Python/中找到Python模块。当您在RoboDK中运行Python程序和后处理器时,该文件夹会默认自动包含在PYTHONPATH中。
以下章节分别展示了如何创建一个简单的程序用于仿真、离线编程和在线编程。更多示例可在RoboDK 的 Python API 页面找到。此外,RoboDK资源库在默认资源库文件夹(C:/RoboDK/Library/)中的"Scripts and Macros"目录下提供了示例Python脚本。
提示:Scripts文件夹中的Python文件可以通过在RoboDK中选择工具 运行脚本(Shift+S)直接作为脚本执行。
Python 仿真
本例展示了如何使用 UR 机器人创建新的工作站,并用机器人仿真六边形运动。
1.选择文件➔
2.打开UR10 机器人
3.选择文件➔
4.打开Paint_gun.tool 文件
5.从 C:/RoboDK/Library/Macros/ 打开 Python 示例程序SampleOfflineProgramming.py
提示:有关设置 RoboDK 工作站的更多信息,请参阅入门指南章节。
提示:选择程序➔添加 Python 程序,创建新的 Python 程序。
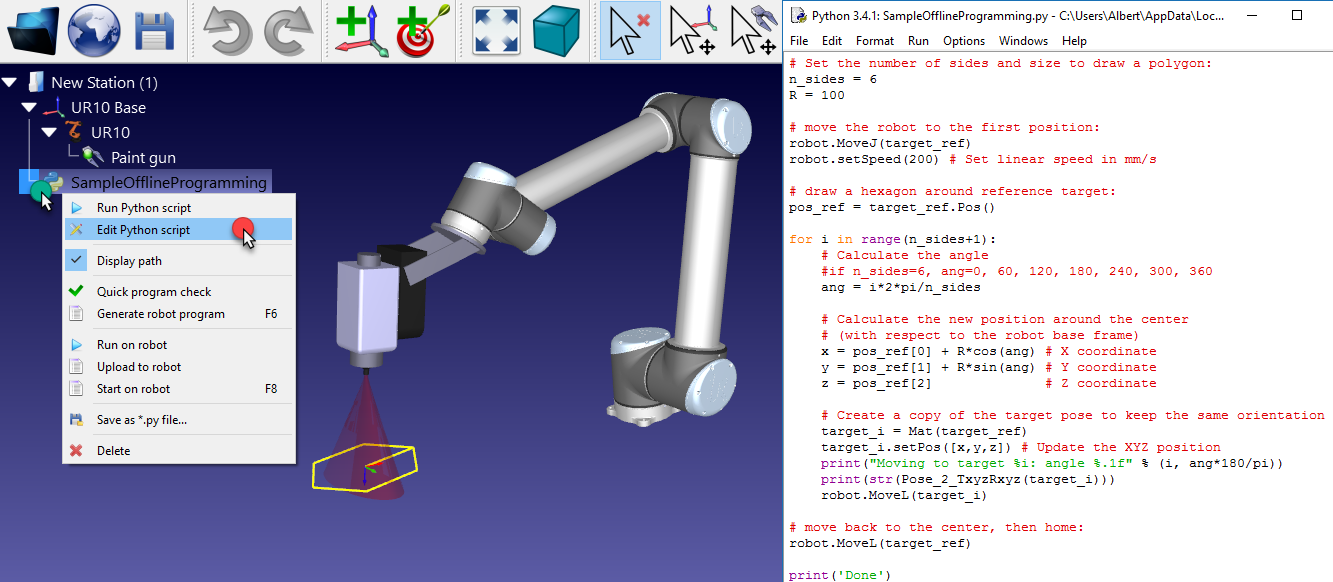
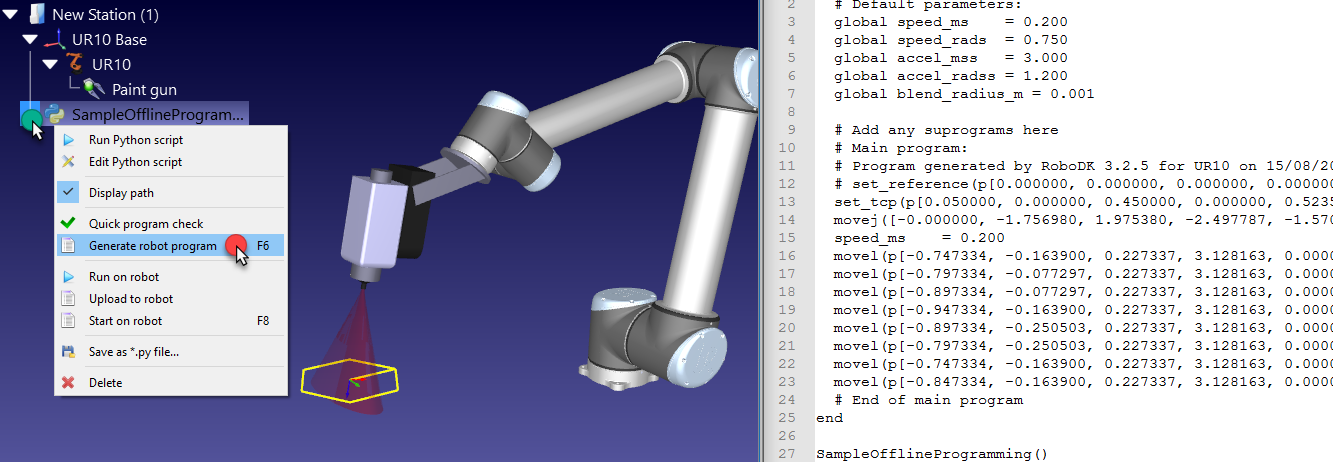
6.双击SampleOfflineProgramming 项目运行仿真。机器人应在当前位置周围绘制一个六边形,TCP 的轨迹将显示为黄色。
或者,右击程序,选择
7.右键单击
SampleOfflineProgramming 宏将在机器人当前位置绘制一个边数为 n_sides、半径为 R 的多边形,该多边形相对于机器人参考坐标系。如有需要,可将机器人移动至不同位置、更改多边形尺寸,然后重新运行程序。
此示例与网站离线编程部分显示的程序类似(包含视频)。
提示:可以从 Python 编辑器中运行程序,方法是选择运行➔运行。这时会出现一个新窗口,显示所有打印命令或任何错误。
Python OLP
可以使用与机器人仿真相同的Python代码离线生成Python程序(如前面Python仿真所示)。离线编程能够生成可在特定机器人控制器上执行的机器人程序:
1.右键单击
2.选择生成机器人程序 (F6)
在此情况下,程序并非通过仿真运行,而是快速执行以获取结果:一种专用于机器人控制器的机器人程序。
提示:右键单击机器人,选择 "选择后处理器",为离线编程选择不同的后处理器(如后处理器部分所示)。
注意:"生成机器人程序"选项将自动把RDK/Robolink连接的运行模式设置为 RUNMODE_MAKE_ROBOTPROG。换句话说,如果Python程序在RoboDK图形用户界面之外执行,可以通过编程方式生成特定厂商的程序,而非进行仿真。例如:
RDK = Robolink()
RDK.setRunMode(RUNMODE_MAKE_ROBOTPROG)
Python 在线编程
Python程序可以直接在机器人上执行,使用的代码与仿真机器人时所用的Python代码相同(如Python仿真部分所示)。在线编程允许通过机器人驱动程序在特定机器人控制器上运行通用程序。
1.右键单击
2.选择“在机器人上运行”
随后,程序将在执行Python程序的同时在机器人上运行。
Important:需要通过机器人驱动程序在PC和机器人之间建立连接(右键单击机器人,然后选择“连接到机器人…”)。更多相关信息请参见机器人驱动程序部分。
Note:在机器人上运行选项将自动把RDK/Robolink连接的运行模式设置为RUNMODE_RUN_ROBOT。换句话说,可以在 RoboDK 的图形用户界面之外运行机器人运动命令。例如
RDK = Robolink()
RDK.setRunMode(RUNMODE_RUN_ROBOT)
Tip:C:/RoboDK/Library/Macros/文件夹中的宏SampleOnlineProgramming.py提供了一个完整的示例,可使用Python仿真部分中使用的相同六边形路径进行测试。
Note:有关通过 API 使用机器人驱动程序的更多信息,请参阅“机器人驱动程序”部分。
RoboDK中的Python设置故障排查
如果您是在安装Python之后安装RoboDK,RoboDK可能无法正确运行Python脚本或生成程序。本节介绍如何正确设置RoboDK中的Python解释器,以便顺利运行Python脚本。
如果看到以下错误信息,请按照这些步骤操作:“请在工具-选项-Python中设置Python解释器的路径”或“运行Python脚本失败。请在以下位置设置Python解释器的路径:工具-选项-Python选项卡”。
注意:在Windows系统上安装RoboDK时,Python应默认已安装。如果尚未安装Python,请从Python网站下载并安装。任何Python版本均可使用(建议使用最新版本)。
如果已经安装了 Python,请按照以下步骤设置Python 解释器路径:
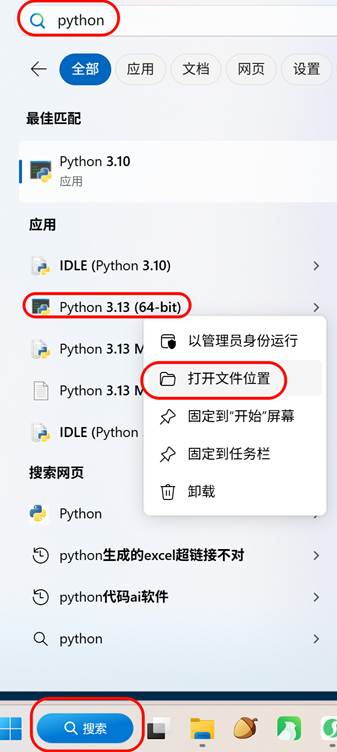
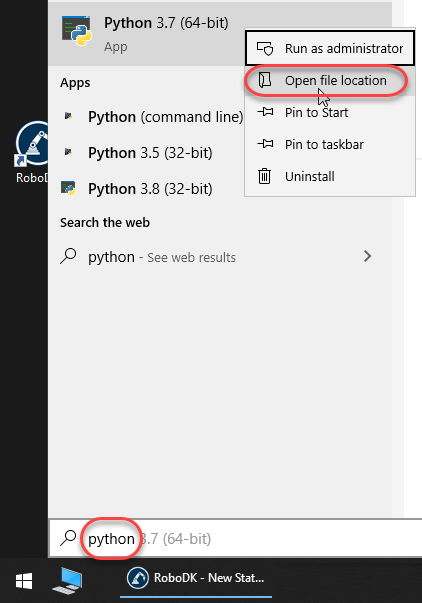
1.在 Windows 上选择“开始”菜单,然后输入 python。
2.右击要与 RoboDK 一起使用的 Python 版本,选择 "打开文件位置"。
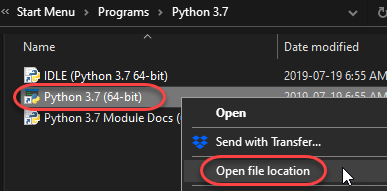
在打开的文件夹上重复此步骤:
3.右键点击 Python 3.7,选择 "打开文件位置"。
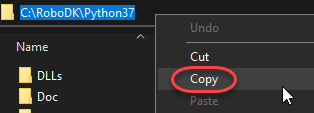
4.在路径标题栏中选择复制路径。
在RoboDK设置中提供Python路径:
5.打开 RoboDK。
6.选择工具-选项。
7.选择 “Python” 选项卡。
8.在 Python 解释器框中粘贴路径,并添加 /python.exe,如下图所示。使用正斜杠或反斜杠都可以。