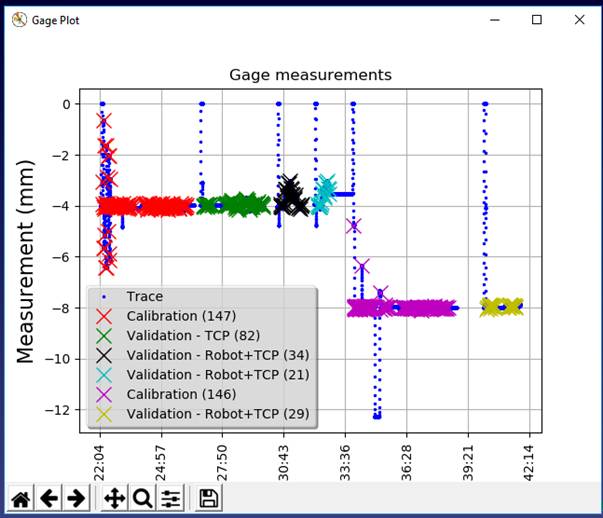
校准结果
校准流程完成后,系统会跳转至向导的 Analyze 选项卡。在此界面,您可以查看当前及历史校准和验证结果,删除或重新应用校准,以及执行其他操作。
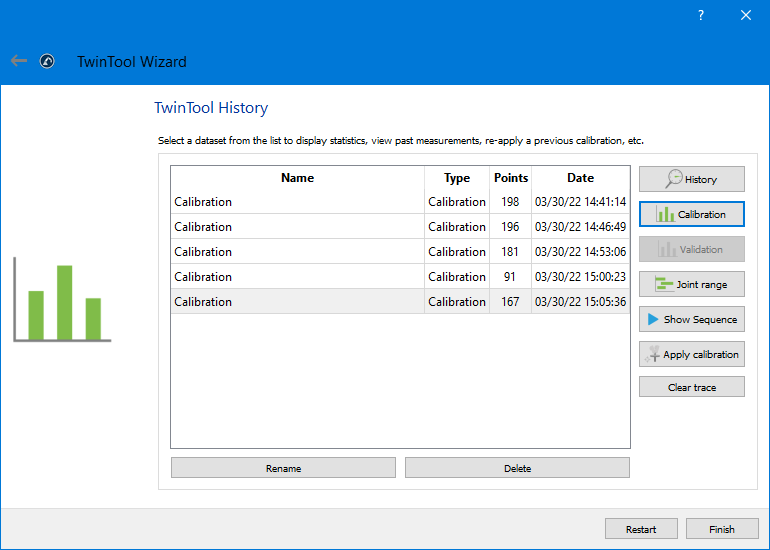
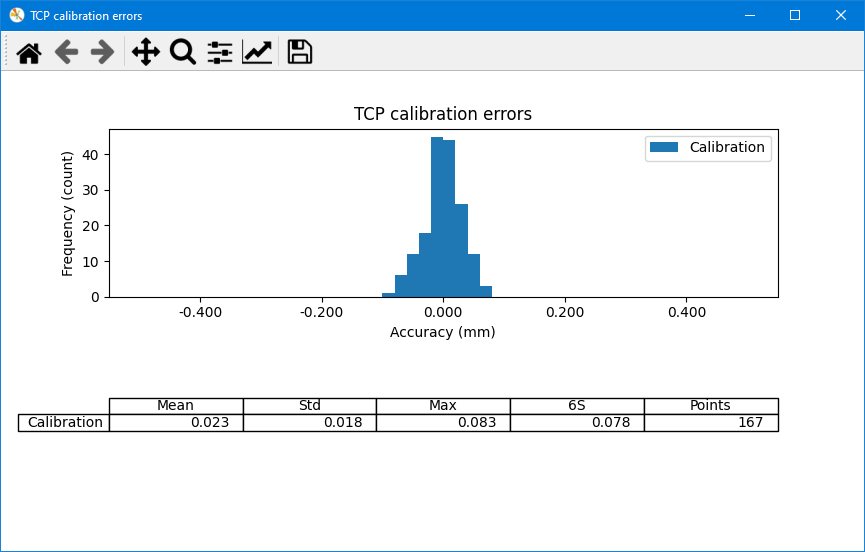
点击Calibration(校准)按钮,将显示校准结果图表。工具中心点(TCP)基于机器人标称运动学模型计算得出。
注意:选择 TwinTool➔ TwinTool Wizard,可使用另一组不同的点重新开始校准流程(不应移动传感器)。
提示:为获得最佳精度,需要在不同的机器人构型下校准工具。例如,如果首次运行校准流程时机器人处于翻转(Flip)位置(关节5为负),可以示教一个处于非翻转(Non-Flip)位置(关节5为正)的新目标,然后再次运行校准流程。
二次校准切换为 关节5正向(Non-Flip位)。