验证
完成校准后,可运行验证测试(可在传感器同一位置或不同位置进行)。
重要:无法合并在线性测量仪不同位置执行的多个校准序列。您可以在同一位置对机器人进行多次校准,在传感器同一位置采集的所有数据都将用于校准。
验证工具校准
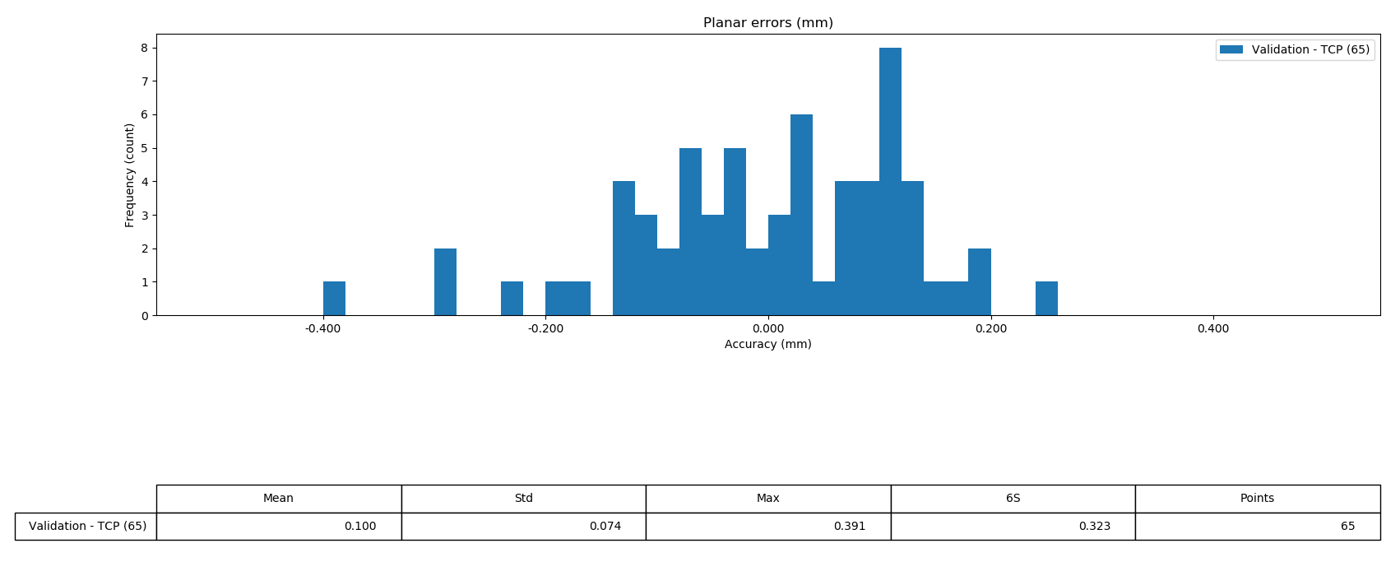
在向导中选择 Validate(验证)。系统将使用校准数据计算TCP(不包括机器人校准)。然后,您将进入向导的 Analyze(分析)选项卡。界面将显示计算得到的TCP,并通过一些统计数据给出所计算TCP的估计误差。
选择 Validation(验证)以显示结果摘要和一些统计数据。这些统计数据对应于传感器检测到的平面误差。
提示:增加用于校准的测量次数可以显著改善校准结果。您可以更改传感器目标测量(例如,在使用默认的 4 mm 目标完成第一次校准后,使用 8 mm 目标进行第二次校准)。您还可以更改机器人构型,在同一点上以不同的关节角度进行测量(例如,使用 flip 和 non-flip 构型)。


