机器人零点复位
机器人校准后,通常需要RoboDK进行程序过滤,此时会需要RoboDK许可证(基本OLP许可证足以在机器人校准后生成精确的机器人程序)。程序过滤是指在考虑所有校准参数(约30个参数)的情况下,对程序中的目标位置进行调整/优化,以提高机器人的精度。
替代方案是仅校准关节偏移量及基座/工具坐标系(4个关节偏移参数+6个基座参数+6个工具参数)。这种校准精度虽不及完整校准方案,但允许将特定参数直接输入机器人控制器,无需依赖RoboDK生成运动程序。
若只需获取关节偏移量校准,请点击校准参数按钮,再选择零点复位按钮(位于机器人校准菜单内)。
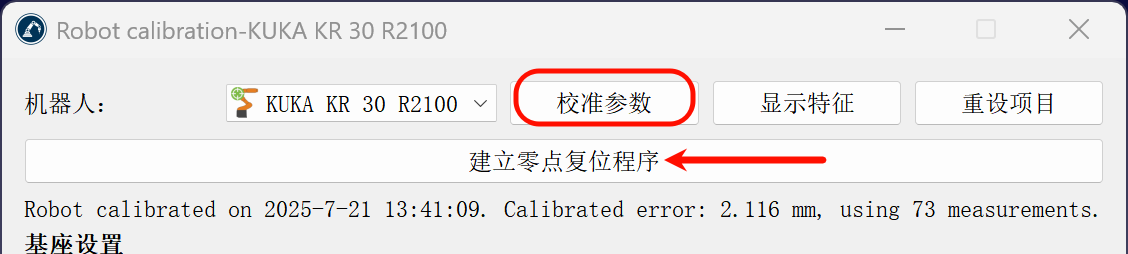
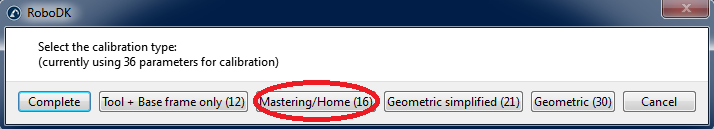
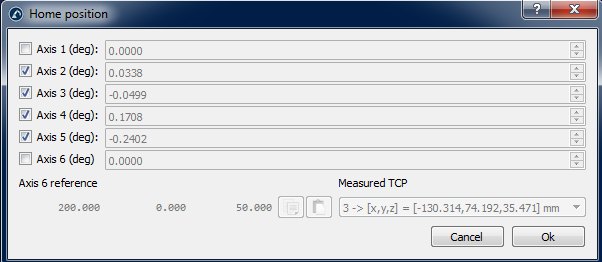
选择建立零点复位程序后,将弹出新窗口,在此可选择创建新的初始化位置时需要考虑的轴。
机器人校准窗口中将显示建立零点复位程序按钮。点击该按钮可生成引导机器人到达新的初始化位置的程序,将其传输至机器人并执行,然后必须记录新的初始化位置。
重要:第1轴与第6轴的初始化位置恢复需特别注意,更多信息请参见附录。
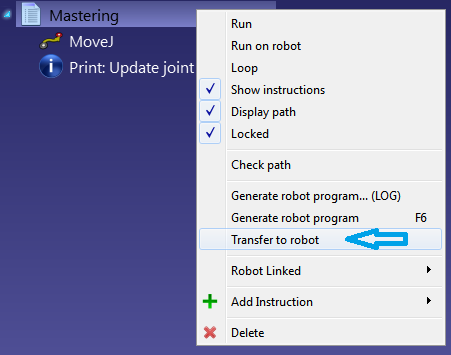
若机器人与PC保持连接,可右键单击程序并选择发送程序到机器人实现自动传输;否则可选择生成机器人程序查看初始化位置的新关节值。
重要:若修改了机器人的零点复位参数(初始化位置)但仍需使用完整校准(程序过滤),必须重新进行校准测量(如有验证,也需重新进行验证)并重新校准。此时可使用RoboDK进行程序过滤,或通过CAM文件(APT、G代码等)从头生成程序。
以安川(Motoman)机器人为例,更新初始化位置需遵循以下步骤:
重要:本流程不应执行两次,否则将设定一个不同的初始化位置。
首先运行"MASTERING"程序,引导机器人到达新的初始化位置。
程序进入控制器后,必须以"Management mode"登录(安川(Motoman)机器人的密码通常为99999999),并且需要处于示教模式。以下图片显示了必须遵循的步骤。
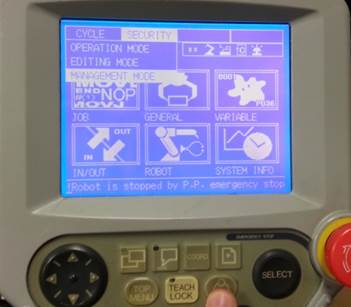
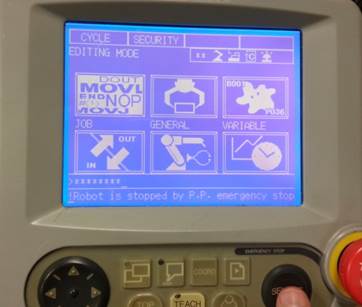
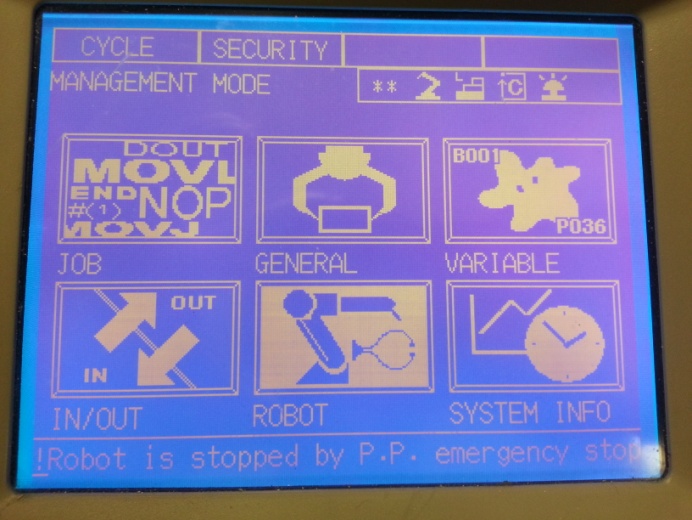
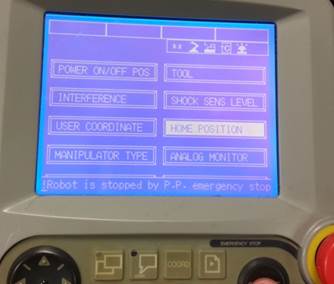
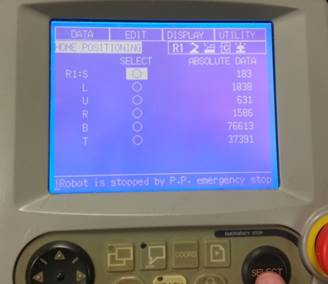

确保更新所有机器人关节的初始化位置。初始化位置设定完成后,必须删除用于引导机器人至新的初始化位置的机器人程序。
重要提示:请勿重复执行此操作。
Important:绝对禁止重复执行本流程。


