零点复位轴
若需使轴1与实际机器人基坐标系对齐,必须在开始机器人校准前精确测量三个基准靶球。这些基准靶球的选择应确保能够求得相对于机器人的参考坐标系。
轴1的"初始化位置"直接取决于上述三个基准靶球及机器人基座设置。机器人基座设置是校准的第一步,通过移动并测量第1、2轴,确定测量系统基坐标系相对于机器人基坐标系的位置。
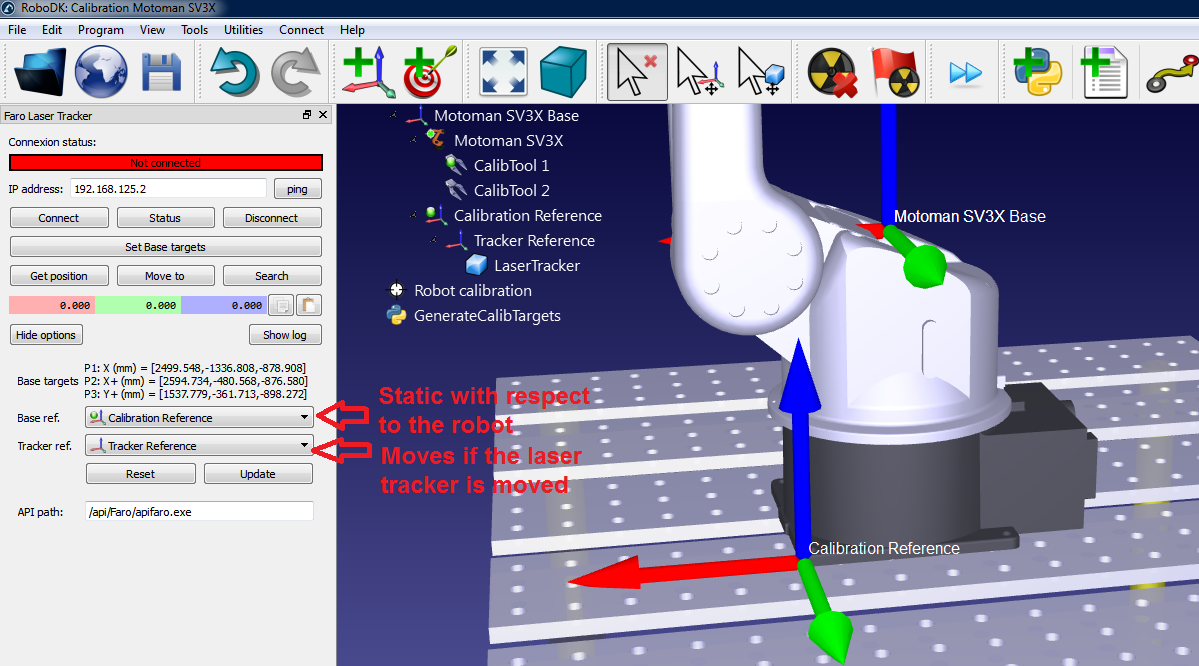
点击"设置基准靶球"可配置测量系统的基准靶球(见下图)。这三个测量点将定义所需的机器人参考坐标系(前两个测量点确定X轴,第三个点确定Y轴正向)。应选用与机器人基座相关的合适参考点,以确保该过程可重复。
第1关节的修正角度,即通过三点测量获得的基坐标系X轴与通过机器人第1、2轴运动测量的基坐标系X轴之间的夹角(两者均投影至三点建立的基坐标系XY平面)。