零点复位轴
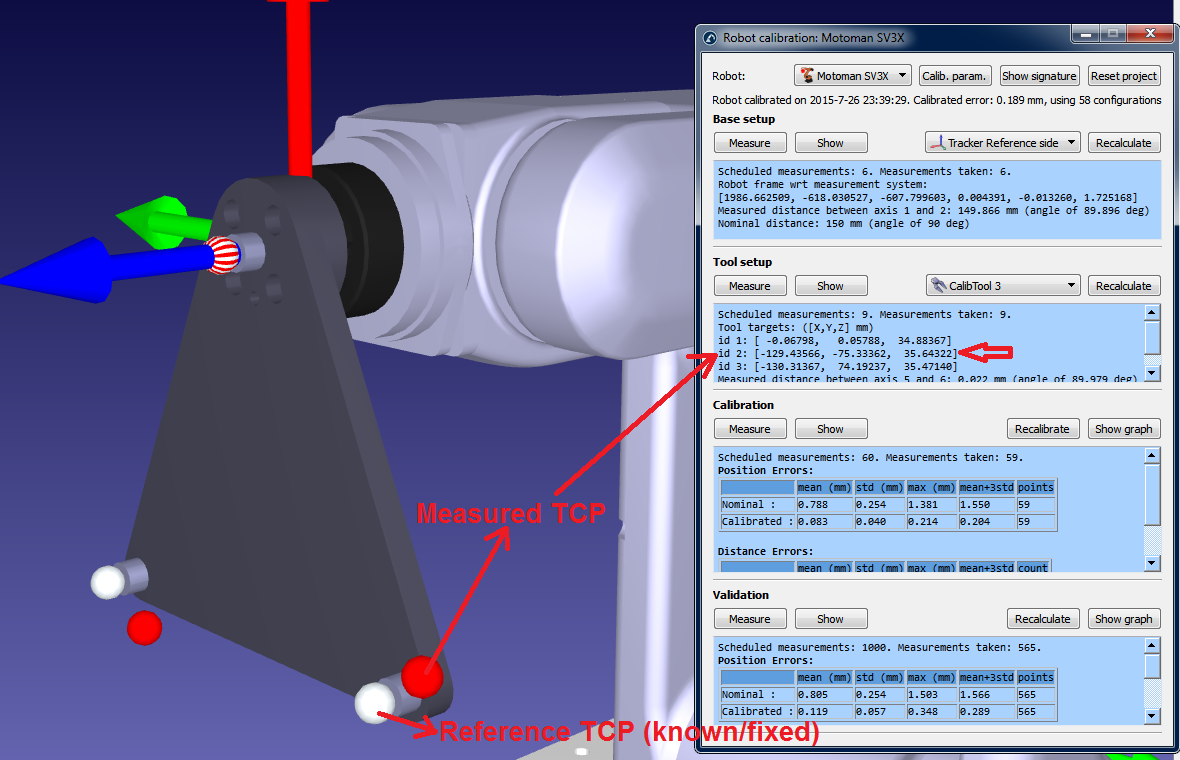
您必须使用参考目标来正确设置轴6的"初始化位置"。角度偏置将是为使测量的TCP(X、Y、Z)与已知TCP参考值达到最佳匹配而需要绕工具法兰Z轴旋转的角度。测量的TCP(见下图)是校准程序第二步中测量的TCP之一。参考TCP是与所使用校准工具的其中一个TCP相对应的已知参考。
理想情况下,参考TCP应通过三坐标测量机(CMM)相对于工具法兰进行测量(使用机器人工具法兰的复制件最佳)。替代方案是使用新机器人首次执行TCP测量(校准程序第二步),并将其中一个测量的TCP作为参考。必须使用定位销和/或专用工具法兰定位装置,确保末端执行器始终处于同一位置。