Navigation offcanvas
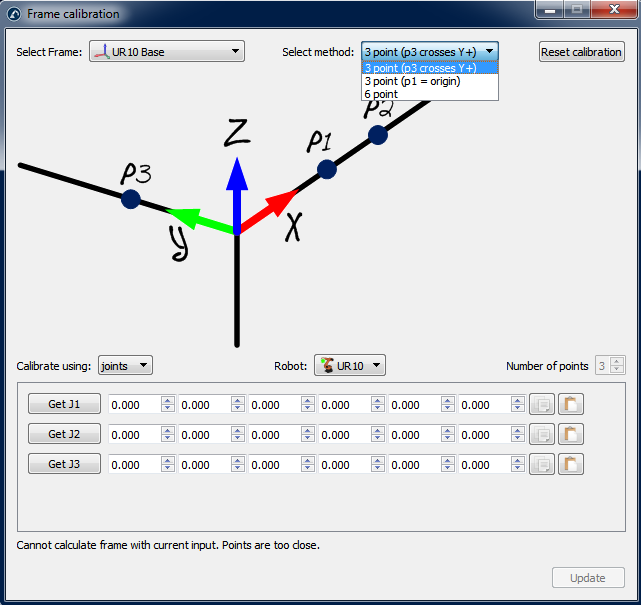
选择实用程序➔校准参考坐标系可进行参考坐标系的校准。系统支持多种参考坐标系设定方式,如图所示案例采用三点定位法:第1、2点确定X轴方向,第3点确定Y轴正向。
Important:建议在校准参考坐标系前使用关节目标并启用机器人精度补偿功能,借助机械臂自身定位精度可提升参考坐标系定义准确度。
Note:更多有关参考坐标系校准的信息,请参阅定义参考坐标系章节。
Navigation offcanvas
选择实用程序➔校准参考坐标系可进行参考坐标系的校准。系统支持多种参考坐标系设定方式,如图所示案例采用三点定位法:第1、2点确定X轴方向,第3点确定Y轴正向。
Important:建议在校准参考坐标系前使用关节目标并启用机器人精度补偿功能,借助机械臂自身定位精度可提升参考坐标系定义准确度。
Note:更多有关参考坐标系校准的信息,请参阅定义参考坐标系章节。


