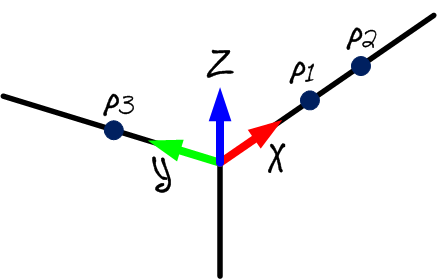
测量参考目标
如果您计划在校准过程中移动激光跟踪仪,或者希望恢复第1轴的基准校准,可以使用校准参考坐标系。
如果计划在校准过程中移动激光跟踪仪,或者希望恢复轴1的零位标定,可以使用校准参考坐标系。校准参考坐标系应固定在机器人底座上,这将有助于在校准过程中移动追踪仪或比较两次机器人校准的结果。校准参考坐标系必须由3个可触摸的物理点或SMR来定义。
重要提示:测量参考坐标系是可选步骤,为获得最佳精度,强烈建议不要移动激光跟踪仪。如果这是首次校准该机器人,也应跳过此步骤。
如果不打算相对于机器人移动追踪仪,或者不需要恢复轴1的初始化位置,则可以跳过这一步。在这种情况下,将使用激光跟踪仪的基准。
重要提示:如果要恢复轴1的初始化位置,此步骤非常重要。更多信息请参阅附录III。
每次移动激光跟踪仪时都应遵循这些步骤:
1.在菜单栏选择:连接➔连接Faro激光跟踪仪。或选择您所使用的相应追踪仪。
2.输入激光跟踪仪的IP,然后选择连接(如果激光跟踪仪未连接)。
3.如图所示,设置校准基准和追踪仪基准。校准基准也称为"测量基准"。
4.选择"设置基准目标"。
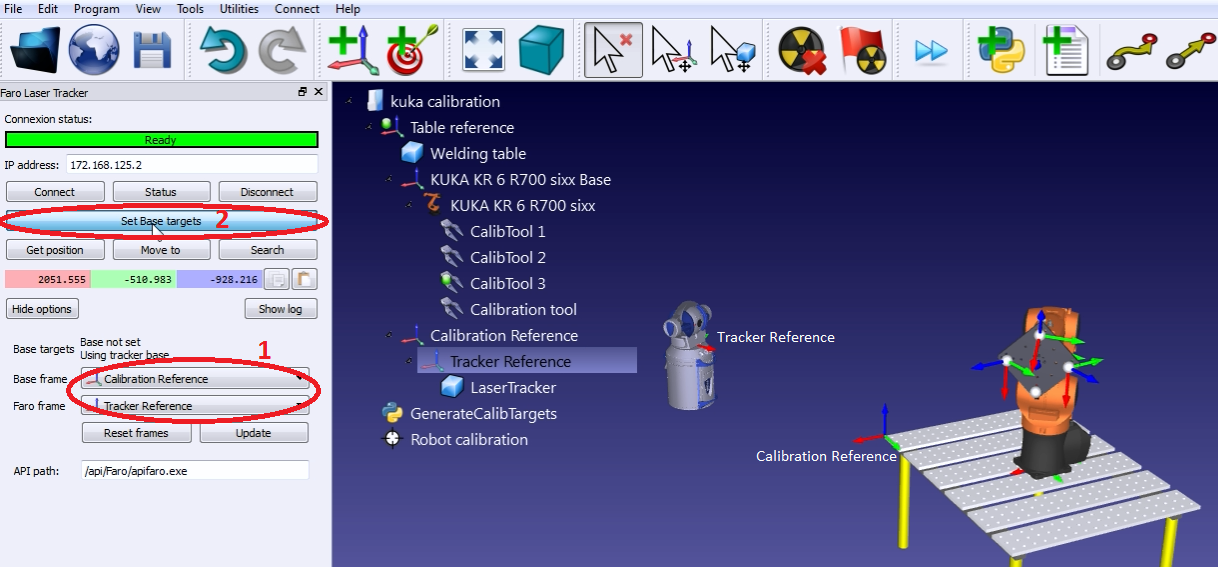
在RoboDK中进行激光跟踪仪校准时,软件会通过直观的界面引导用户完成整个流程。程序完成后,激光跟踪仪的位置将相对于校准基准自动更新。