附件
机器人校准需通过测量系统采集数据。本操作要求Faro激光跟踪仪与计算机建立通信,通过控制台模式运行的驱动程序(exe文件)实现。
例如,Faro提供一款名为"Tracker Utilities"的免费应用程序。该应用程序可以初始化激光跟踪仪并执行一些健康检查等功能。
1.要初始化跟踪仪,您应启动"Tracker Utilities"应用程序,使用跟踪仪IP地址进行连接,
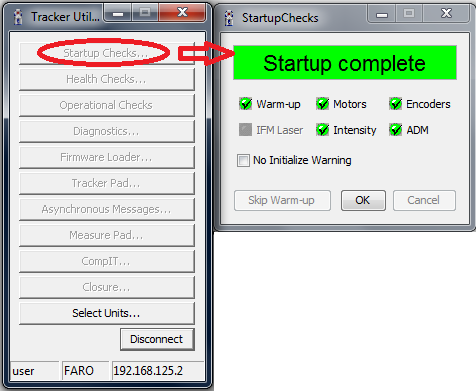
2.然后选择"Startup Checks"。
3.跟踪仪初始化时,您应在初始化前将1.5英寸SMR目标置于"初始化位置"。否则,初始化后绿灯将闪烁,且测量结果无效。
4.初始化完成后,您将看到"Startup complete"信息,如下图所示。
初始化完成后,您将看到"Startup complete"信息,如下图所示。
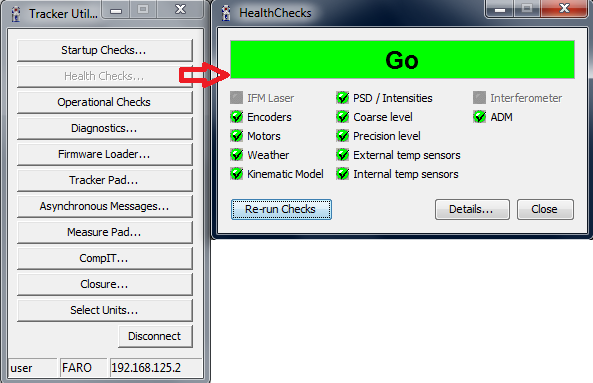
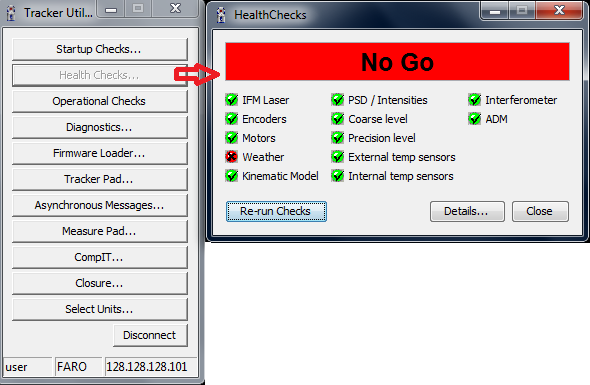
如果跟踪仪出现问题,可以点击"Health Checks…"运行一些健康检查。下面两张图分别展示了检查成功和检查失败的情况。有时,重新连接线缆并重启激光跟踪仪即可解决问题。
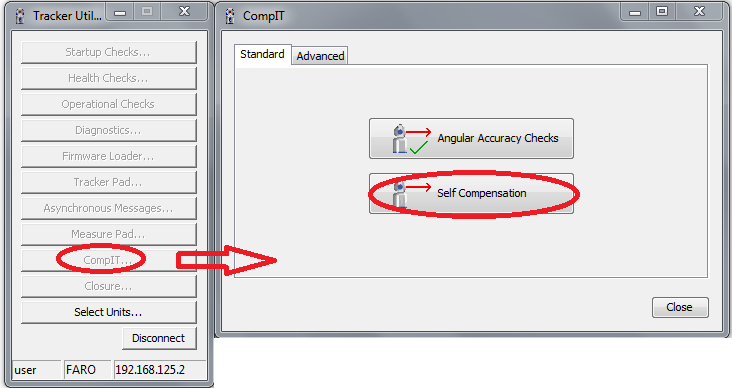
注意:建议定期执行跟踪仪自补偿(Self compensation)。该补偿利用跟踪仪头部的一些参考点对测量系统进行自动校准。或者,您也可以运行一些角度精度检查(Accuracy Checks)来验证激光跟踪仪的精度。
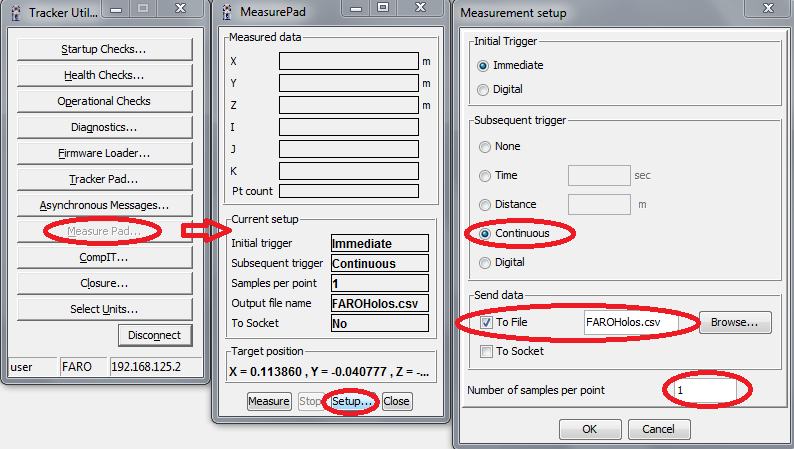
最后,您可以使用"Measure pad"进行一些测量。激光跟踪仪可以跟随目标并以1000 Hz的频率测量XYZ位置。如果设置每个点1个采样并采用连续触发,跟踪仪将每秒记录1000个测量值到CSV文件中。
您可以使用此功能测量机器人路径,并使用RoboDK的路径精度检查功能来检查沿路径的精度、速度和加速度。