首选配置
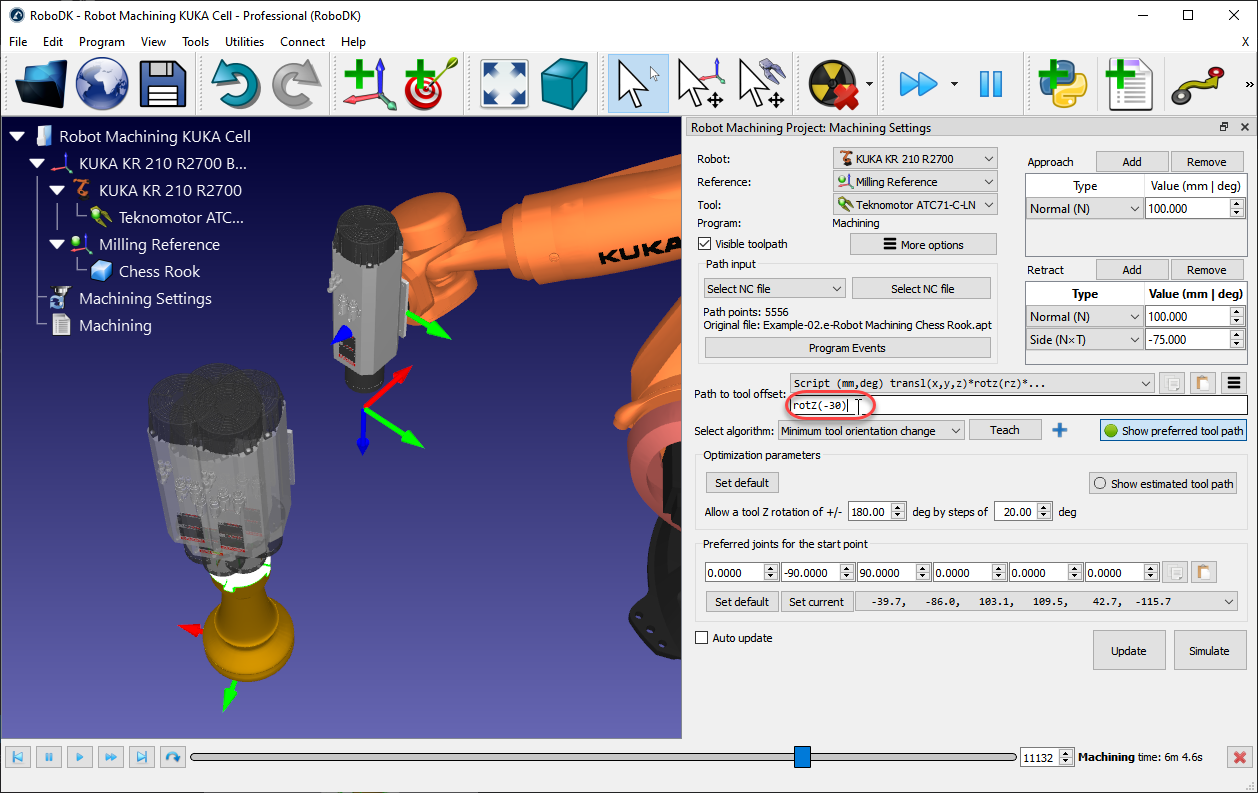
RoboDK 会自动选择最接近首选起始关节(起点的首选关节)的起始配置。从该点开始,机器人将执行线性运动,因此机器人配置不会发生改变。
下拉菜单将显示启动程序的所有可能方案。如有需要,可选择首选的机器人关节配置,然后选择"更新"重新计算程序。
程序界面会以下拉菜单形式显示所有可能的起始关节解。如需调整,可选择偏好的机器人关节配置,并点击更新,重新计算程序。
提示:此选项允许您创建具有特定配置的程序,例如非翻转、肘部向上和前向标志。如果需要在路径之前预绕一个多圈关节(例如关节 6),此选项也特别有用。随后该关节将在路径过程中反向回绕,而不会达到其极限,从而使该轨迹能够一次性完整完成。