后处理器
本节介绍与生成Brooks机器人程序相关的一些技巧。
工具中心点 (TCP)
RoboDK中的工具中心点(TCP)必须与机器人控制器中定义的TCP保持一致。若使用夹爪机构,需通过"添加工具(TCP)"功能添加一个位于预期位置的TCP。新建工具TCP应与夹爪机构TCP完全匹配。Brooks PreciseFlex机器人的TCP参数可通过网页界面按以下路径查询:
1.Admin
2.Setup – Parameter Database
3.Robot
4.Joint/Cartesian control
5.Dynamic Parameters
6.DataID 16051
夹爪配置
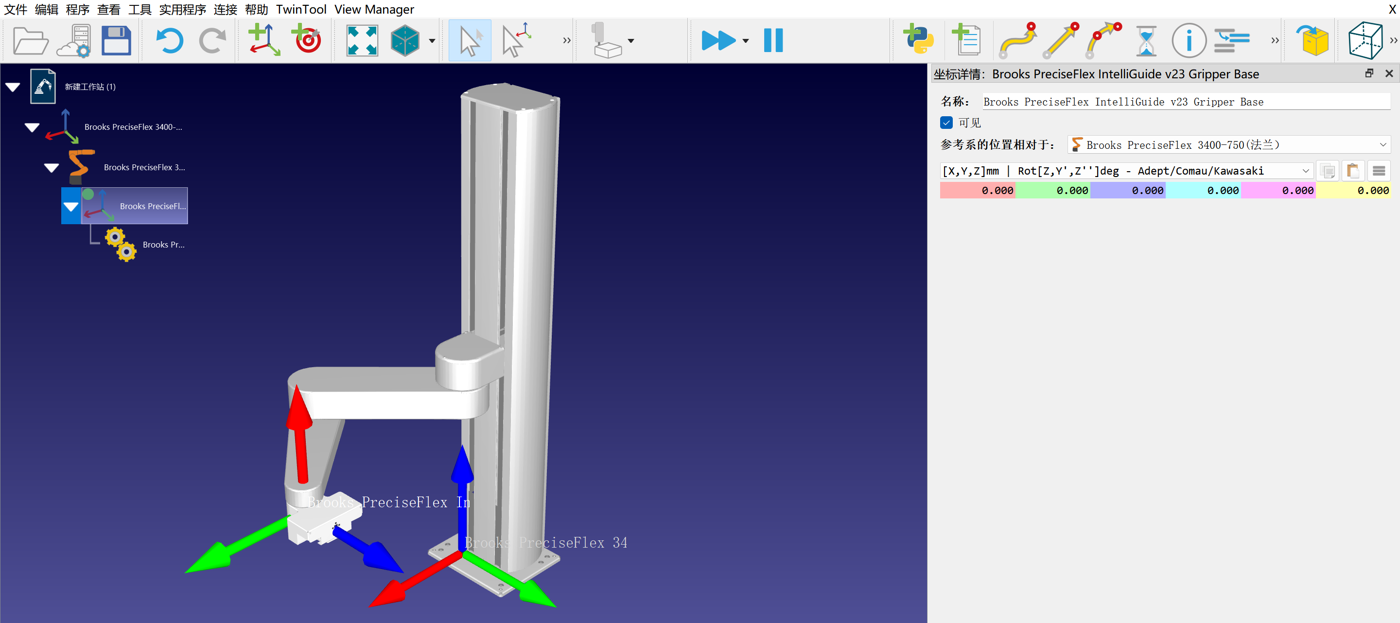
关于如何正确定义与后处理器兼容的夹爪指令,请参阅前一个章节:夹爪仿真。该方法能准确定义GPL项目中的位置数据,避免夹爪轴系意外移动。
现有Brooks PreciseFlex IntelliGuide夹爪型号包括:
1.Brooks PreciseFlex IntelliGuide s23
2.Brooks PreciseFlex IntelliGuide s60
3.Brooks PreciseFlex IntelliGuide s23D
4.Brooks PreciseFlex IntelliGuide v23
5.Brooks PreciseFlex IntelliGuide v60
各型号夹爪的基座参考坐标系定义均不相同。为正确安装夹爪至机器人法兰参考坐标系,需使用以下参考位置数据:
| IntelliGuide s23 | IntelliGuide s60 | IntelliGuide s23D | IntelliGuide v23 | IntelliGuide v60 |
| |
PreciseFlex 400 | [0.603,0,0,0,0,0] | N/A | N/A | [0,0,0,0,0,0] | N/A | ||
PreciseFlex 3400 | [0.033,0,0,0,0,0] | [0.033,0,0,0,0,0] | [0.033,0,0,0,0,0] | [-0.57,0,0,0,0,0] | [0,0,0,0,0,0] | ||
PreciseFlex DD 4-axis | [-70.5,0,0,0,180,180] | [-70.5,0,0,0,180,180] | [-70.5,0,0,0,180,180] | [-71.1,0,0,0,180,180] | [-71.5,0,0,0,180,180] | ||
PreciseFlex c10 | [-82.5,0,0,0,180,180] | [-82.5,0,0,0,180,180] | [-82.5,0,0,0,180,180] | [-82.5,0,0,0,180,180] | [-82.5,0,0,0,180,180] | ||
PreciseFlex c3 | [0.313,0,0,0,0,0] | [0.313,0,0,0,0,0] | [0.313,0,0,0,0,0] | [-0.291,0,0,0,0,0] | [0.279,0,0,0,0,0] | ||
PreciseFlex c3x | [-14.655,0,0,0,0,0] | [-14.655,0,0,0,0,0] | [-14.655,0,0,0,0,0] | [-15.258,0,0,0,0,0] | [-14.688,0,0,0,0,0] | ||
PreciseFlex c5 | [113,0,0,0,0,0] | [113,0,0,0,0,0] | [113,0,0,0,0,0] | [112.4,0,0,0,0,0] | [113,0,0,0,0,0] |
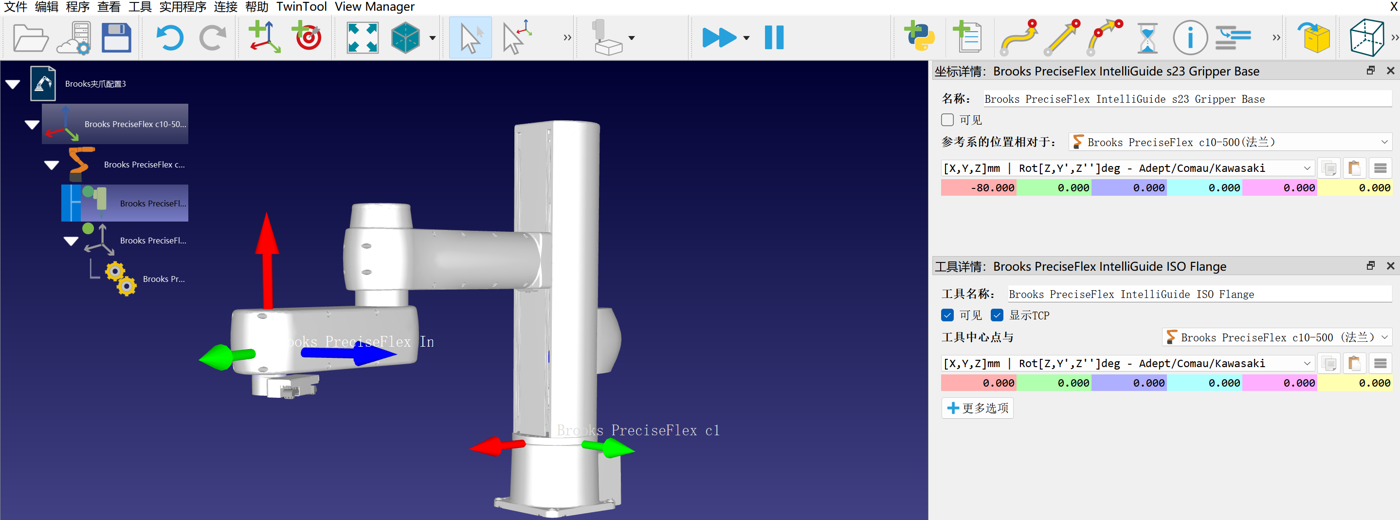
对于Brooks PreciseFlex DD 4轴和c10机型,需从机器人资源库加载IntelliGuide ISO法兰模型并添加至机器人用于可视化(DD 4轴机器人的IntelliGuide ISO法兰几何体需上移9mm)。
圆角过渡
输入值大于 0 时,机器人不会在运动结束时停止,并将执行平滑过渡运动(GPL 代码:prof1.InRange = -1)。
输入值为 0 时,机器人将在运动结束时停止,但会应用一个较小的位置误差约束(GPL 代码:prof1.InRange = 10)。
输入值-1表示机器人将在运动终点完全停止并启用严格位置误差约束(对应GPL代码:prof1.InRange = 100)。
输入值0表示机器人将在运动终点停止但采用宽松位置误差约束(对应GPL代码:prof1.InRange = 10)。
输入正值表示机器人将执行平滑过渡运动而不完全停止(对应GPL代码:prof1.InRange = -1)。
速度与加速度
Brooks PreciseFlex机器人的最大线速度、角速度及关节速度/加速度相关信息,可通过网页界面按以下步骤查询:
1.管理员
2.Admin
3.Setup – Parameter Database
4.Robot
5.Joint/Cartesian control
6.Dynamic Parameters
7.DataIDs 2700, 2701, 2702, and 2703
用户可参照上述DataID的值设置RoboDK速度/加速度指令的输入参数。随后,Precise后处理器将使用这些值,按照GPL Profile类的要求,将速度/加速度计算为各机器人最大速度/加速度的百分比。要更改后处理器使用的限值,您可以根据所使用的具体机器人修改后处理器。默认情况下,后处理器使用PreciseFlex 400和PreciseFlex 3400机器人的限值。修改后处理器的方法请参阅帮助文档的 https://robodk.com/doc/en/Post-Processors.html#PPEditor 章节。
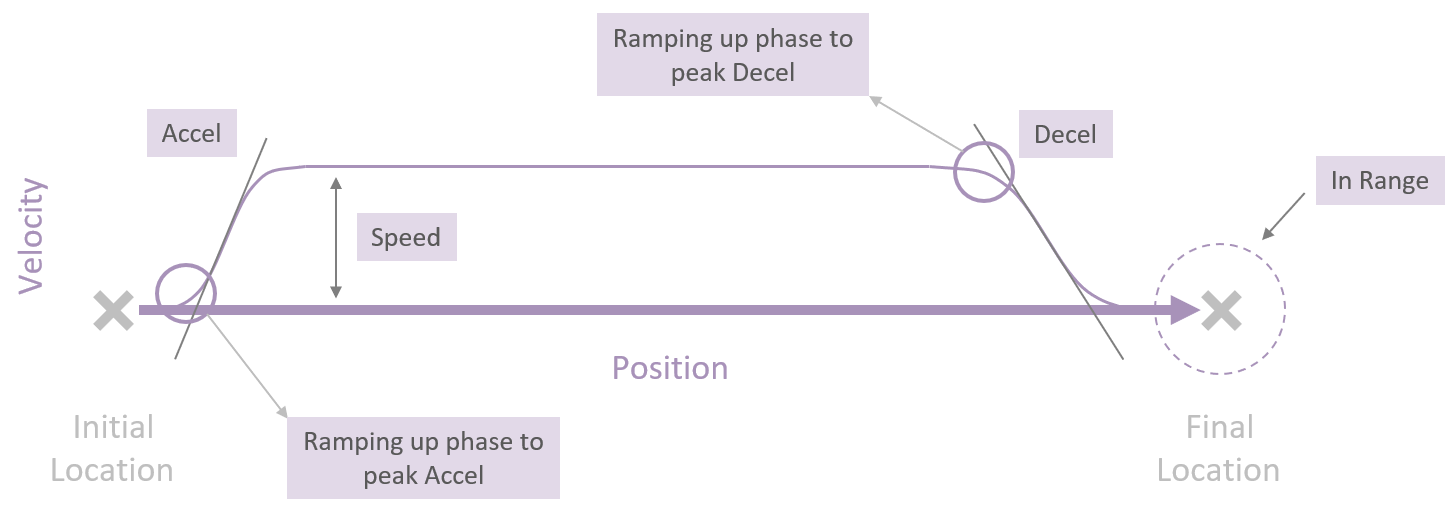
当线加速度/角加速度指令输入值小于1时,该值将被视为达到峰值加速度/减速度所需的斜坡时间(秒)(对应GPL代码:prof1.AccelRamp/prof1.DecelRamp = 输入值)。
下图进一步介绍了上述概念的相关信息,以及控制器如何规划机器人必须遵循的轨迹。
暂停指令
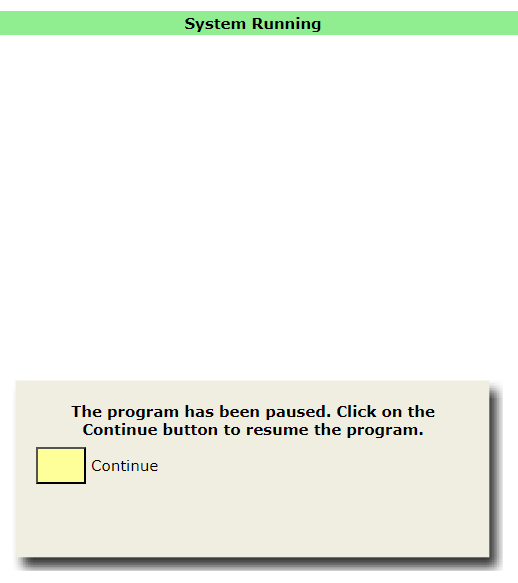
输入大于0的值将生成一条GPL命令,使程序暂停由输入值定义的时长。输入负值将在网页界面操作控制面板上弹出对话框,程序将保持暂停,直到用户点击对话框上的“Continue”按钮。要查看该对话框,用户需点击操作控制面板上的“Dialog Active”按钮。