从
建立网络连接后,可通过RoboDK直接在实体机器人上执行机器人程序。
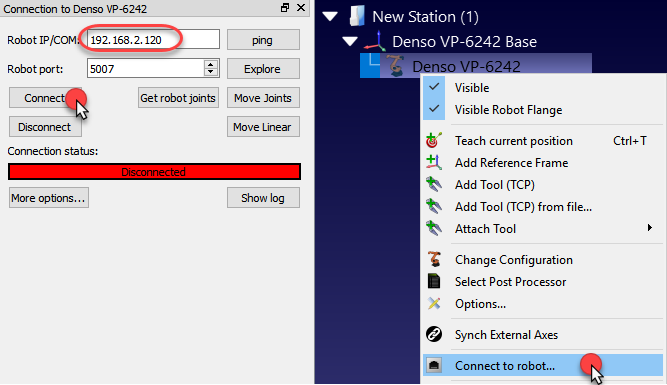
1.右键点击RoboDK中的机器人
2.选择:
3.输入机器人IP地址
4.点击连接
连接成功时状态栏显示绿色"Ready"。
如果连接成功,应显示 "Ready"的绿色信息。
通过连接菜单可执行以下操作:获取机器人关节、关节运动和直线运动,即可移动机器人。
Note:请阅读上一节,在机器人控制器上激活b-Cap服务器,以允许此通信。
Tip:若机器人无响应,双击"断开连接"可强制终止驱动程序进程,然后选择"连接"即可正常重新建立连接。
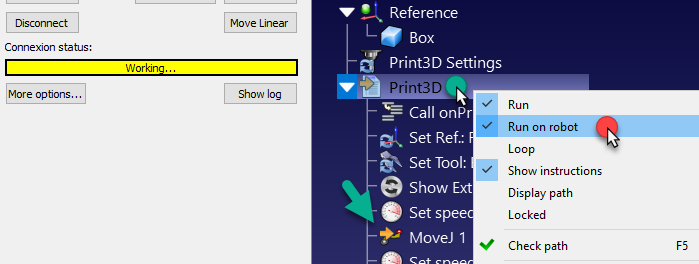
使用"在机器人上运行"选项可移动机器人,同时在RoboDK中保持反馈(在线编程)。此方法将机器人用作服务器,每条指令在仿真器中执行时会逐步发送给机器人。此方法适用于调试。
1.右键单击程序(如下图所示,Print3D)
2.选择:在机器人上运行
3.双击程序启动(或右击并选择:运行)
启用此选项后,每次双击程序(或右键单击并选择运行)时,都会连接到实体机器人。
这些操作也可通过RoboDK API实现,从而将机器人编程与其他应用程序集成。该API支持Python、C#及其他编程语言。