电装(Denso)机器人
RoboDK支持电装机器人离线编程所使用的PAC和PacScript编程语言,只需选择对应的后处理器,即可生成机器人程序。
●PAC (适用于RC7及旧版控制器)
●PacScript(适用于RC8及新版控制器)
注意:请访问后处理器章节,为您的机器人指定后处理器。
此外,RoboDK还支持电装RC7和RC8控制器的在线编程,可通过RoboDK默认的电装驱动程序实现。旧版或新版控制器也可能部分兼容。本文档主要介绍如何在电装机器人控制器上使用在线编程功能。
本文档主要提供了有关如何使用电装(Denso)机器人控制器在线编程功能的相关信息。
机器人驱动可替代传统离线编程(生成程序→传输至机器人→执行),实现仿真直接控制实体机器人(在线编程)。详见机器人驱动器章节。
注意:如果您想使用机器人驱动程序(在线编程),建议在机器人端启用电装(Denso)的b-Cap服务器。这可能是机器人端的一个软件选项。
启用b-Cap服务器
要使用电装(Denso)的机器人驱动程序(在线编程),必须启用 b-Cap 服务器。
按照以下步骤在机器人端启用b-Cap服务器:
1.将机器人控制器切换至手动模式
2.进入选项菜单,输入密码1214激活ORiN功能
3.设置以太网通信权限:通信设置→权限→读写允许
4.在通信设置中将控制器执行令牌设为以太网(允许从电脑启动程序)
注意:b-CAP使用控制器的5007 TCP端口。
从PC端运行程序
建立网络连接后,可通过RoboDK直接在实体机器人上执行机器人程序。
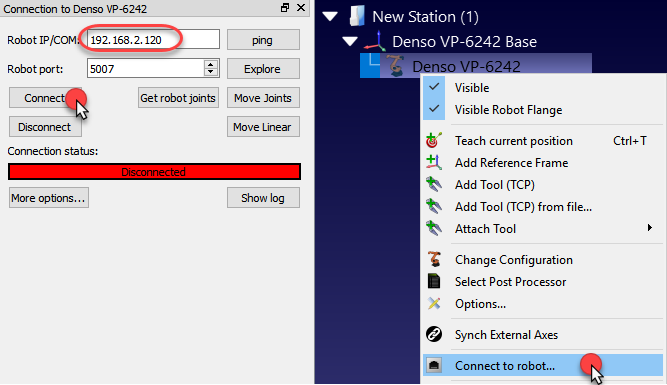
1.右键点击RoboDK中的机器人
2.选择:
3.输入机器人IP地址
4.点击连接
连接成功时状态栏显示绿色"Ready"。
如果连接成功,应显示 "Ready"的绿色信息。
通过连接菜单可执行以下操作:获取机器人关节、关节运动和直线运动,即可移动机器人。
Note:请阅读上一节,在机器人控制器上激活b-Cap服务器,以允许此通信。
Tip:若机器人无响应,双击"断开连接"可强制终止驱动程序进程,然后选择"连接"即可正常重新建立连接。
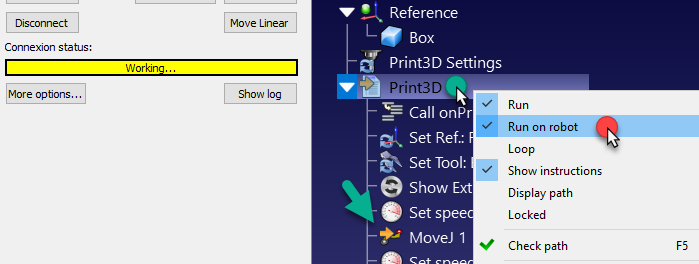
使用"在机器人上运行"选项可移动机器人,同时在RoboDK中保持反馈(在线编程)。此方法将机器人用作服务器,每条指令在仿真器中执行时会逐步发送给机器人。此方法适用于调试。
1.右键单击程序(如下图所示,Print3D)
2.选择:在机器人上运行
3.双击程序启动(或右击并选择:运行)
启用此选项后,每次双击程序(或右键单击并选择运行)时,都会连接到实体机器人。
这些操作也可通过RoboDK API实现,从而将机器人编程与其他应用程序集成。该API支持Python、C#及其他编程语言。
RoboDK电装(Denso)驱动程序
RoboDK电装(Denso)驱动程序可高度自定义以实现特定行为。可通过编辑位于以下位置的ini文件完成此自定义:
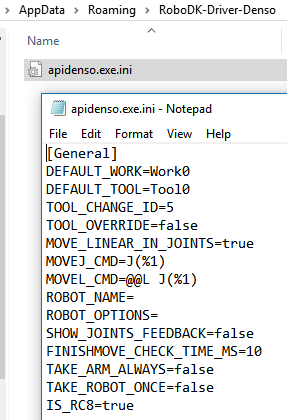
%APPDATA%/RoboDK-Driver-Denso/apidenso.exe.ini
通过这些自定义功能,可以指定运动类型或同时驱动多个机器人。任何文本编辑器都可用于修改该文件。
Note:在文件管理器地址栏输入%APPDATA%可快速访问。
Note:删除此文件后重新连接机器人可恢复默认设置。
可配置以下变量:
●DEFAULT_WORK - 默认工件坐标系(字符串变量)。
●DEFAULT_TOOL - 默认使用的工具变量。
Important: 若直线运动以笛卡尔坐标给出,工具定义需与RoboDK一致。
●TOOL_CHANGE_ID – 设置新工具时使用的备用工具变量(例如5=Tool5)。
●MOVE_LINEAR_IN_JOINTS – 设为false可将直线运动以笛卡尔目标的形式提供。
●MOVEJ_CMD – 关节运动(MoveJ)时发送的指令。下表列出了允许的选项。
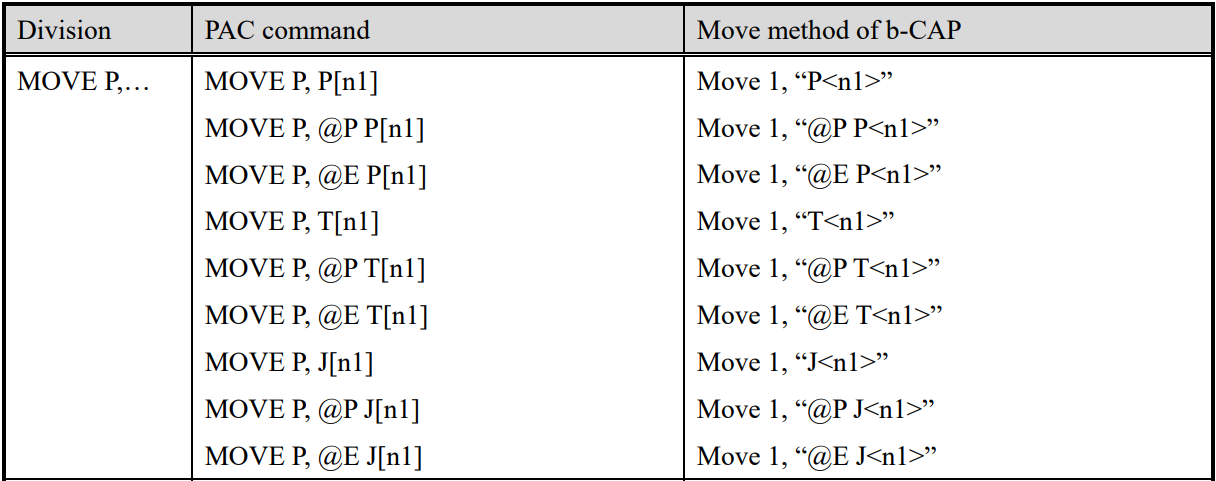
●MOVEL_CMD – 直线运动(MoveL)时发送的指令。下表列出了允许的选项。
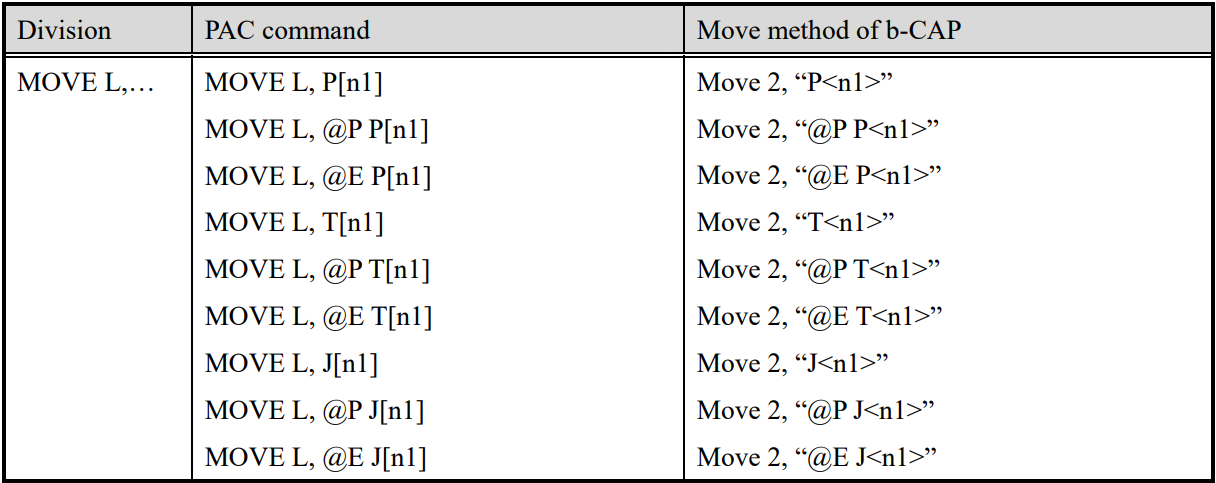
重要提示:INI 文件中应出现两个 @ 字符。@ 符号表示该移动距离将被四舍五入。
Important:INI文件中需包含两个@字符表示运动圆整。
Important:INI文件中的%1符号表示关节值或笛卡尔信息所在的位置。
●ROBOT_NAME – 机器人名称。指定此名称以选择控制器中的特定机器人。
●ROBOT_OPTIONS – 用于获取机器人资源的机器人选项。例如,如果使用控制器的从机器人,必须指定ROBOT_OPTIONS="ID=1"。如果要使用主机器人,ID必须为0(默认)。
●SHOW_JOINTS_FEEDBACK – 设为true可在屏幕上实时查看机器人反馈(性能可能会变慢)。
●FINISH_MOVE_CHECK_MS – 设置显示关节反馈时机器人位置在屏幕上的刷新速度。
●TAKE_ARMS_ALWAYS – 设为true可在每次运动后保持控制器资源,直到机器人断开连接(速度更快,但可能导致意外结果)。TAKE_ROBOT_ONCE – 设为true可在机器人连接期间于每次运动后保持机器人资源(速度更快,但可能导致意外结果)。
●IS_RC8 – 设为false可正确连接RC7及更早的电装(Denso)控制器。
Note:修改文件后,双击断开,然后再次选择连接以应用新的更改。下图显示了默认值。
Tip:默认的电装(Denso)驱动程序位于:C:/RoboDK/api/Robot/apidenso.exe。在同一文件夹中以不同名称创建此文件的副本,即可支持同时连接两个或更多机器人。系统将创建新的INI文件,可在其中指定独立的设置。