R obot
必须确保机器人的尺寸(例如连杆长度和偏移量)与实际机器人的尺寸完全一致,因为这些尺寸可能会因机器人版本的不同而有所差异。请按照以下步骤验证您的 RoboDK 机器人的 DH 参数是否与您的实际法奥意威(Fairino)机器人相匹配。
1.在 RoboDK 中,打开机器人面板并单击“参数”。
2.检视 DH 参数表(连杆长度a、偏移量d 和关节角偏移量theta)。
3.将这些数值与官方机械图纸以及法奥意威(Fairino)控制器设置中报告的参数进行对比,以避免离线仿真与实际机器人单元之间的定位误差。
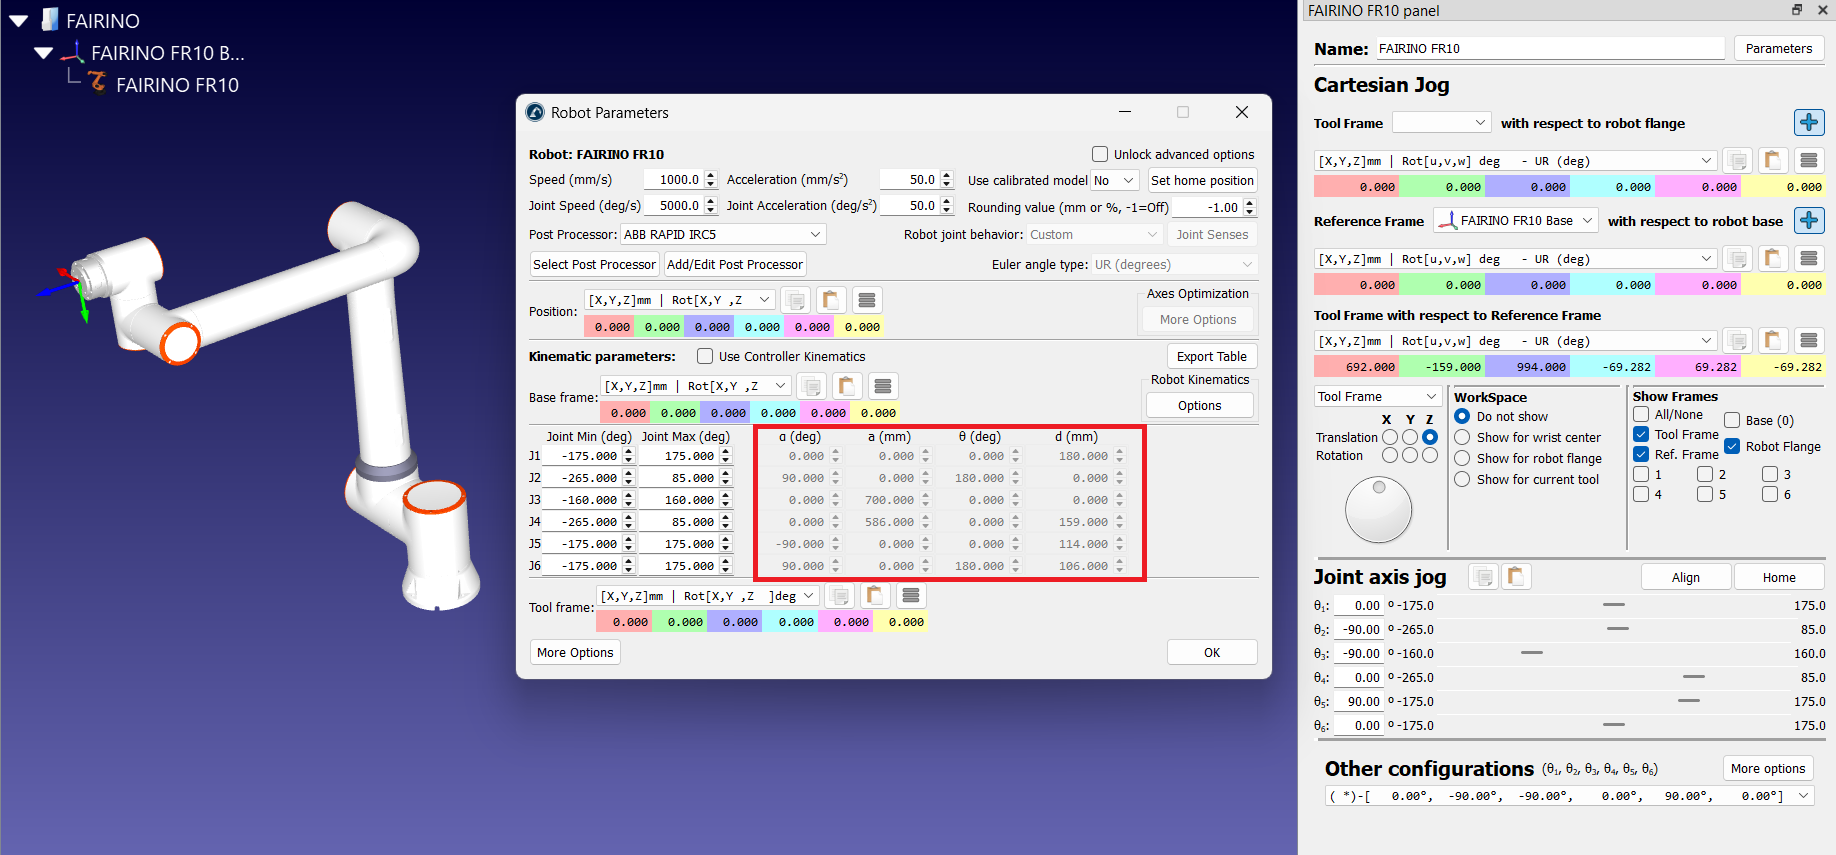
您还可以在关节值相近的情况下,比较法兰零点(也称为零位工具)的笛卡尔坐标。这是进行比对的一个良好起点。
提示:如果数值不匹配,请在“机器人参数”窗口中选择“解锁高级选项”以使运动学参数可编辑,然后根据机器人的机械图纸进行修正。如果您需要适用于您所用法奥意威(Fairino)型号的更新版机器人模型,请联系info@robodk.com 。


