发那科(
您可以在RoboDK和发那科(Fanuc)机器人控制器之间建立连接,以便使用RoboDK从连接的PC自动移动机器人。
这样就可以使用 RoboDK 的运行于机器人选项,进行在线编程和调试。通过以太网(TCP/IP)实现RoboDK与机器人的实时通信,支持在线编程与调试。
机器人驱动程序提供了离线编程的替代方案(离线编程是先生成程序,然后将其传输到机器人并执行)。使用机器人驱动程序,可以直接在机器人上运行仿真(在线编程)。更多信息请参阅机器人驱动程序部分。
Important:驱动程序将使用并覆盖 UTOOL 1 和 UFRAME 1 寄存器。驱动程序还会使用寄存器 50、51 和 52 以及位置寄存器 50、51 和 52。启动驱动程序时,这些寄存器中的所有值都将被覆盖。建议在运行驱动程序之前进行备份。
Note:这种运行模式需要发那科(Fanuc)的软件选项:用户套接字消息(User Socket Messaging)(R636 或 R648,具体取决于控制器型号)和 PC 接口(PC Interface)(R641)。另外,还需要 Karel 选项(R632)才能运行 PC 文件。作为替代方案,也可以使用 PCDK 选项(使用时请确保选择 FanucPCDK 驱动程序)。
按照以下步骤设置发那科(Fanuc)的RoboDK驱动程序:
1.从客户专区下载发那科(Fanuc)驱动程序文件,并将以下机器人程序传输到发那科(Fanuc)机器人控制器:
a.RDK_S3.PC 这是通过 S3(套接字通信端口号 3 – S3)管理通信的主程序。请确保选择正确的版本(最新的发那科(Fanuc)机器人控制器需要使用V9文件夹下的版本)。
b.GO_MJ.TP
c.GO_ML.TP
d.GO_MC.TP
e.GO_PROG.TP
1.选择菜单➔下一步➔系统➔[类型]➔变量。
在示教器上配置通信参数:
2.选择 Menu-(Next)-System-[TYPE]-Variables.
a.选择:$HOSTS_CFG(按住 shift 键的同时向下选择,这样可以更快地向下滚动)
b.将$SERVER_PORT设置为 2000($HOSTS_CFG[3].$SERVER_PORT = 2000)
c.选择:Number 3
d.找到$hosts_cfg[3].$server_port,并设置为2000
3.选择:MENU-Setup
4.选择:[TYPE]-Host comm
5.选择:[SHOW]-Servers
6.选择:S3-Enter
a.协议名称(Protocol Name):SM
b.端口名称(Port Name):如果有多个可用端口,请将端口设置为 P3(或相应的端口)。
c.超时时间(Inactivity Timeout):9999
d.启动状态(Startup state):START
e.当前状态(Current state):通过 [ACTION]-DEFINE 和 [ACTION]-START 设为 STARTED。
7.启动程序:RDK_S3
a.在示教器上按 Select 按钮,向下滚动到 RDK_S3 程序,然后按示教器上的 Enter 按钮。
b.按 Shift+Reset 和 Shift+Forward 启动程序。示教器上应显示 RUNNING 信息。如果程序运行失败,很可能是缺少机器人选项(PC Interface 或 User Socket Messaging),或者未使用正确版本的 PC 程序。
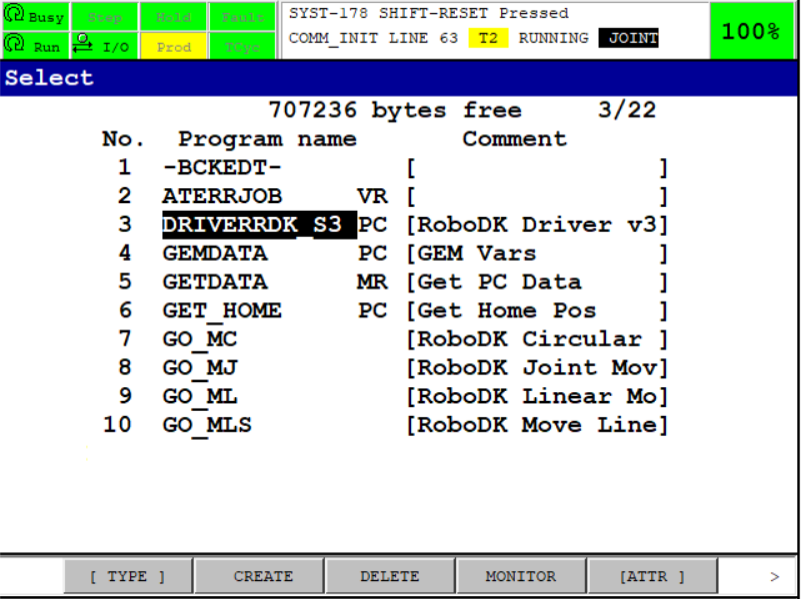
Note:如果您在第 72 行看到 “Undefined built-in” 等错误信息,说明您的机器人控制器没有用户套接字消息(User Socket Msg)选项。
8.在 RoboDK 中,提供机器人的 IP,然后选择:连接,以与机器人连接。
Note:如果通信失败或机器人进入错误模式,应重新启动 RDK_S3 程序,并从 RoboDK 重新连接。
Note: RoboDK 和发那科(Fanuc)默认使用端口 2000。1.c 节中的端口可以不同,但在 RoboDK 中需要指定相同的端口(机器人连接菜单中的机器人端口选项)。
Important:如果程序未显示正在运行,则表示缺少控制器选项。在这种情况下,您必须联系发那科(Fanuc)以激活用户套接字消息(User Socket Messaging)选项。
Note:必须选择并运行 RDK_S3 程序,机器人通信才能正常工作。如果 S3 寄存器不能用于机器人驱动程序,您可以加载另一个使用另一个 S 寄存器的 PC 文件(如 RDK_S4)。
Note:如果您有变位机或附加轴,或者 RoboDK 中的默认轴映射与真实机器人的轴映射不一致,您可以通过编辑位于 %appdata%\RoboDK-Drivers\FanucSM.exe.ini 的文件来修改驱动程序的映射。更多信息,请参阅末尾的高级部分。
驱动程序配置
您可以通过INI文件配置驱动程序的其他设置。这样您就可以配置如何映射外轴。
首次运行驱动程序时,它会生成一个包含配置高级参数(如外轴映射)标志的文件。该设置文件的位置可在驱动程序日志开头以"Loading settings"开头的行中找到。
提示:如需多个自定义配置,只需复制驱动程序并为其指定唯一名称即可。
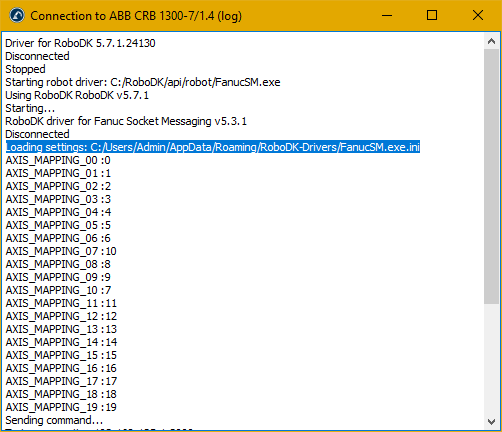
您可以使用任意文本编辑器打开此配置文件,其中列出了RoboDK中使用的各轴与发那科(Fanuc)机器人控制器中各轴的对应关系。此外,您还可以启用额外的调试信息打印功能,以及修改要使用的运动组数量。
举例说明:若RoboDK中的第8轴对应机器人控制器的第9轴,您只需将配置文件右侧的数值修改为正确对应值即可。修改后的映射关系可以在启动信息中"Loading settings"提示下方查看。
其中,0-9轴属于第1运动组,10-17轴属于第2运动组。因此,如果您的外轴位于第二运动组,在配置文件中它对应的就是第10轴。


