Navigation offcanvas
按照以下步骤在发那科(Fanuc)示教器上检索真实机器人的机器人关节。
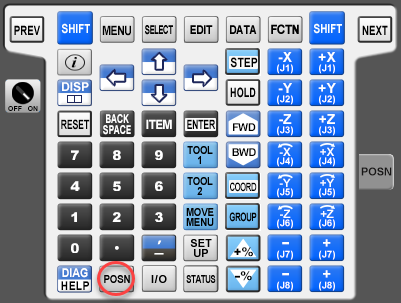
1.选择POSN(示教器按钮),查看当前机器人位置
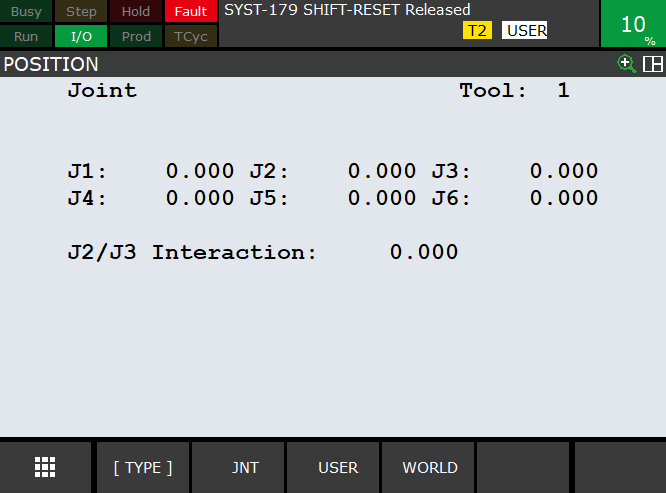
2.点击屏幕上的JNT,或选择COORD(示教器按钮),以选择关节模式。