从
机器人驱动程序提供了离线编程(即先生成程序,然后传输到机器人并执行)的替代方案。您可以直接在机器人上运行RoboDK的仿真(在线编程)。更多信息请参阅机器人驱动程序章节。RoboDK提供两种不同的驱动程序:apiur和DriverUR。apiur驱动程序为旧版驱动程序,但仍可用于控制基于PolyScope 5.22及以下版本的现代系统。DriverUR是连接现代UR机器人的首选驱动程序。
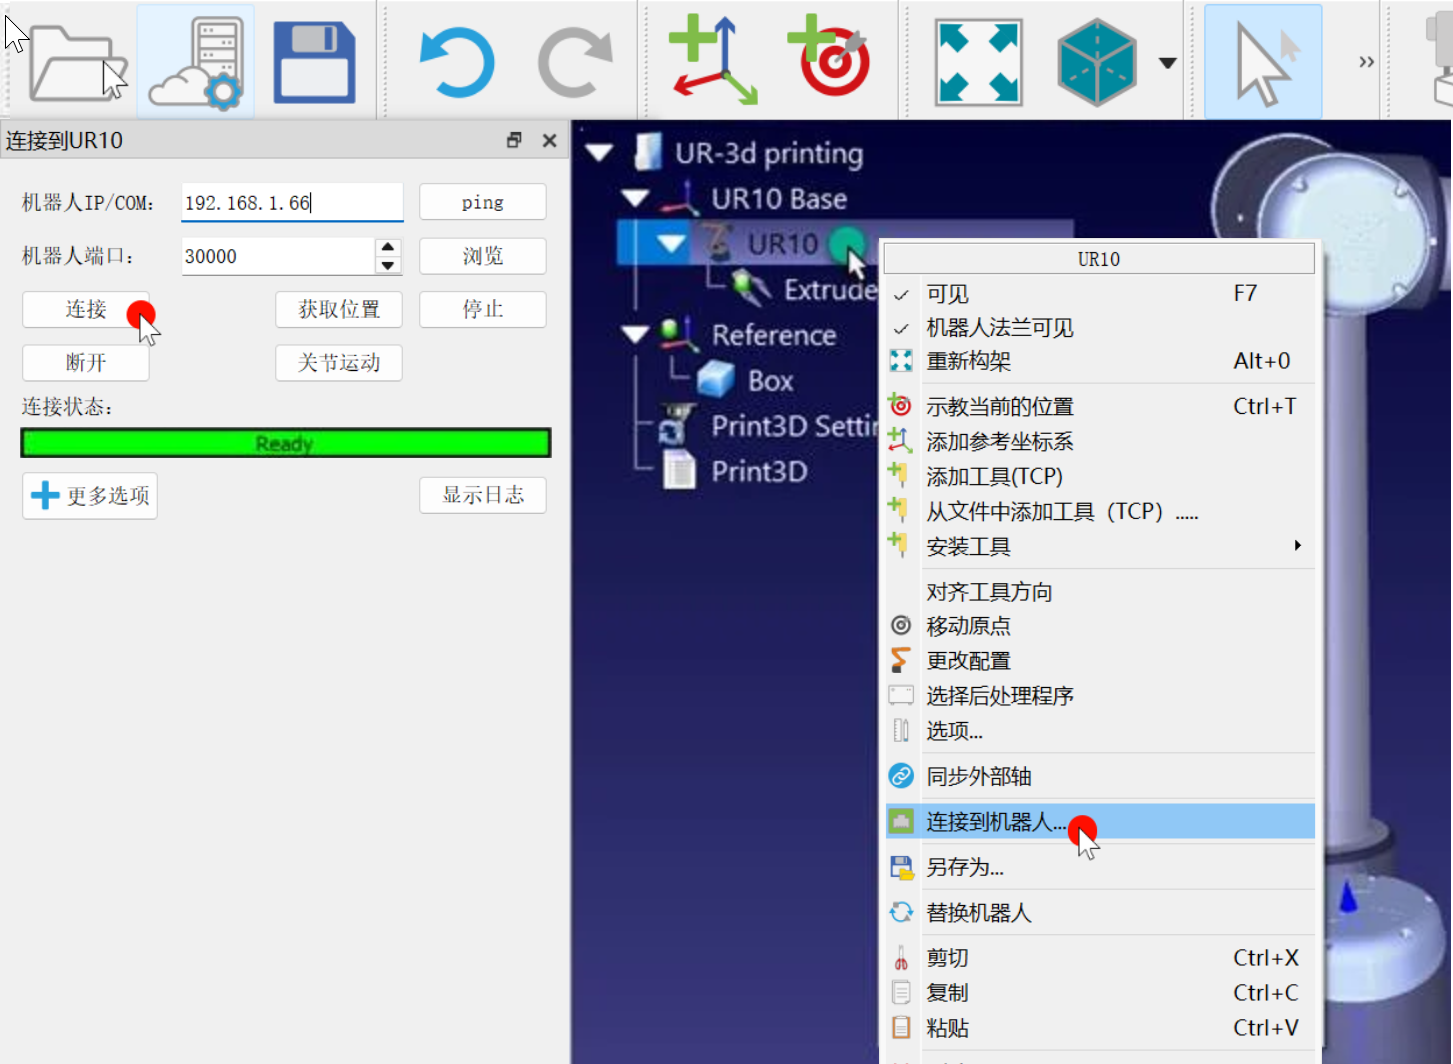
按照以下步骤从RoboDK连接到机器人:
1.在RoboDK中右击机器人
2.选择:
3.输入机器人的IP地址。单击“更多选项”按钮可准确了解正在使用的驱动程序,并可对其进行更改(可选)。
4.选择:连接。
如果连接成功,会显示"Ready"的绿色消息。
Important:如果您使用的是URe机器人系列(UR3e、UR5e或UR10e),并希望通过旧版驱动程序(apiur)控制机器人,则需要开启UR的远程控制选项。
Note:如果连接失败,请确保在计算机和机器人之间正确建立了网络连接。确保计算机IP与机器人位于同一网络。在Windows系统中,您可能需要管理员权限才能这样做。更多信息请参考驱动程序故障排除章节。
Note:为了更好地排除故障,建议关闭Windows防火墙。
在连接菜单中选择:获取机器人关节、关节运动和线性运动,即可移动机器人。
Tip:如果机器人没有反应,双击:断开,可强制停止驱动程序进程。然后,选择:连接,即可重启连接。
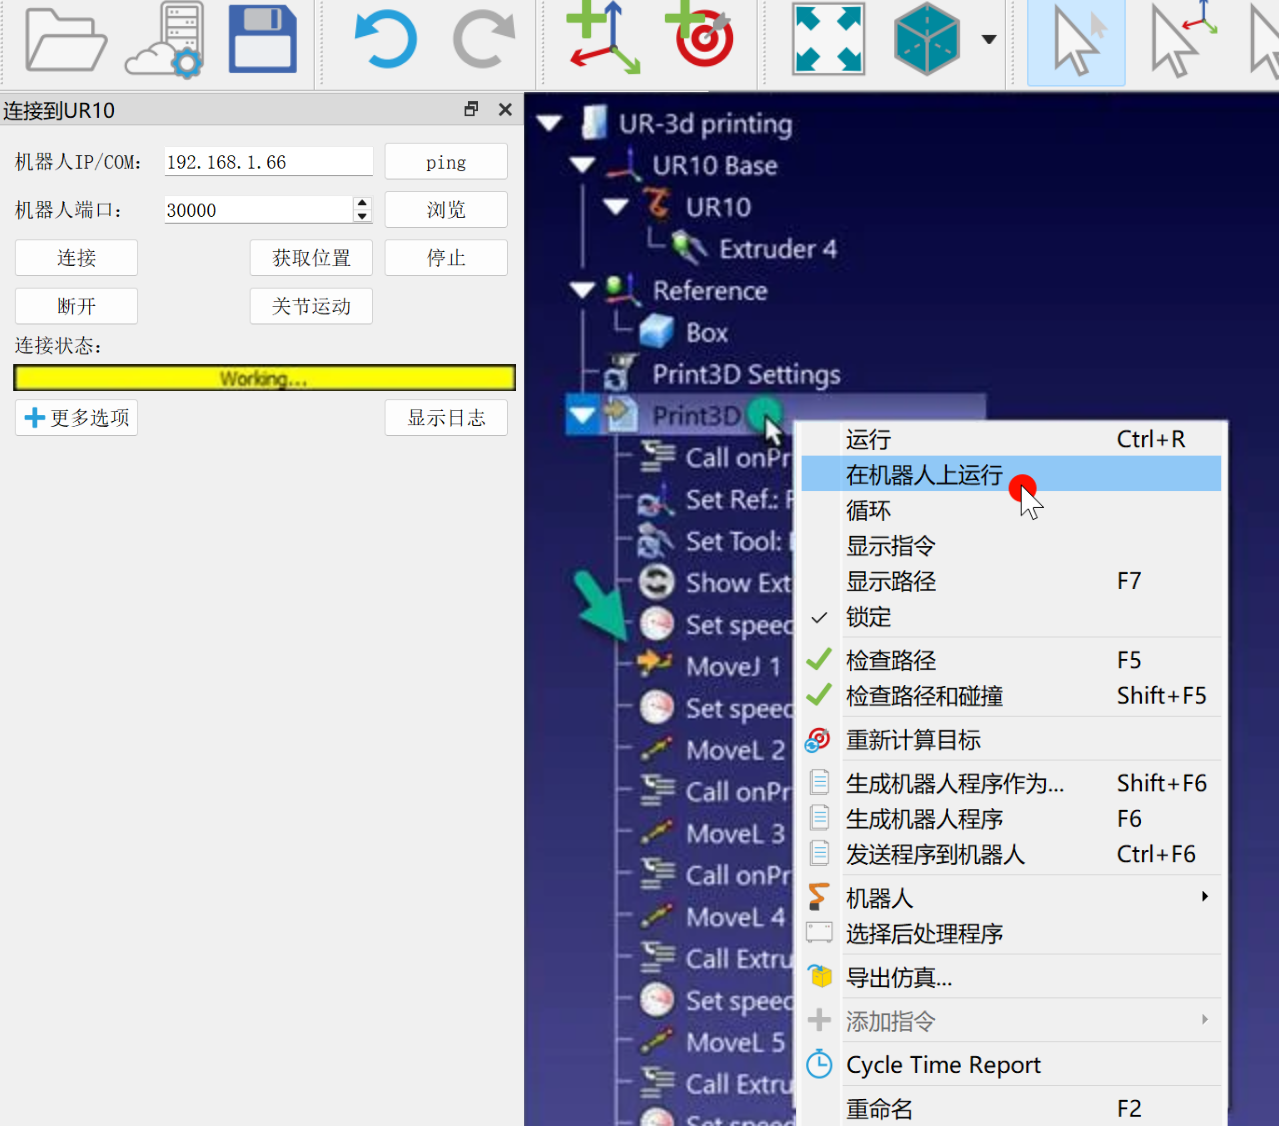
从电脑到机器人运行程序有两种不同的方法:
1.通过RoboDK逐步运行并实时反馈(在线编程):将机器人作为服务器,仿真器中的每条指令会在执行时逐步发送至机器人。该方法适用于调试场景。
将机器人作为服务器,模拟器中的每条指令会逐步发送至机器人执行。该方法适用于调试场景。
a.右键点击程序(本例中为Print3D)
b.选择:在机器人上运行
c.双击程序启动(或右键点击选择:运行)
勾选此选项后,每次双击程序(或右键选择运行)时,RoboDK将自动连接真实机器人。
这些操作也可从RoboDK API中获得,它可以将机器人编程与其他应用程序整合在一起。API支持Python、C#及其他编程语言。
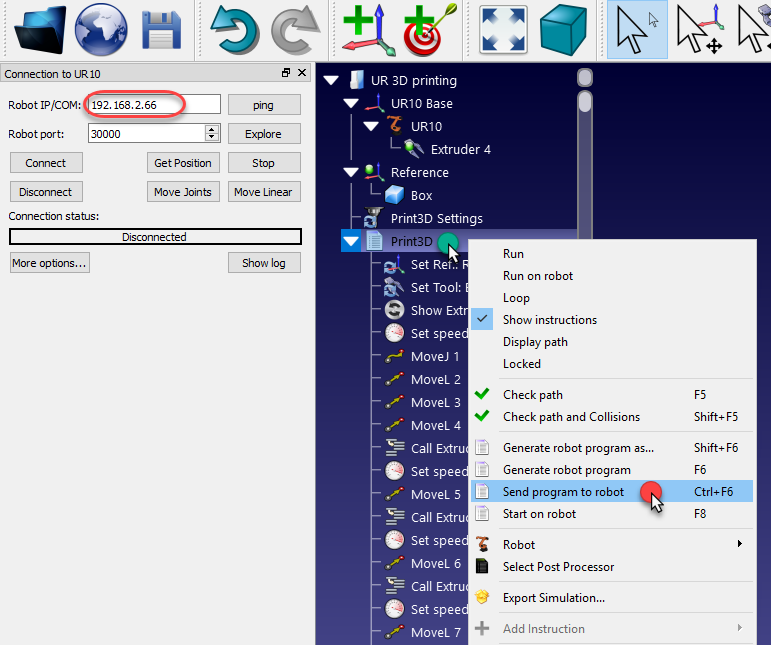
2.发送程序至机器人会生成完整程序,将其传输至机器人并在真实机器人上启动该程序(机器人离线编程):
此方法会生成完整程序,传输至机器人并直接启动执行。
a.右键点击程序(本例中为Print3D)
b.选择:发送程序到机器人(Ctrl+F6)。
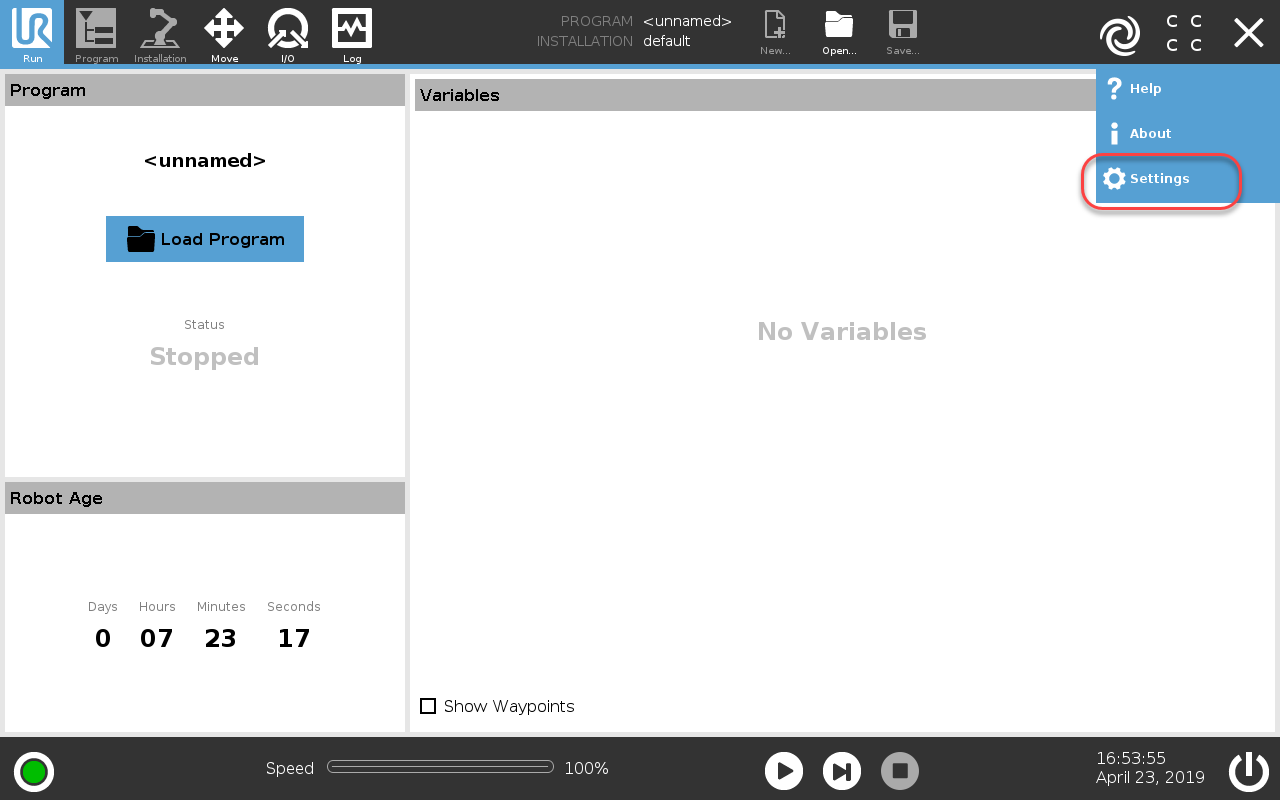
启用URe远程控制
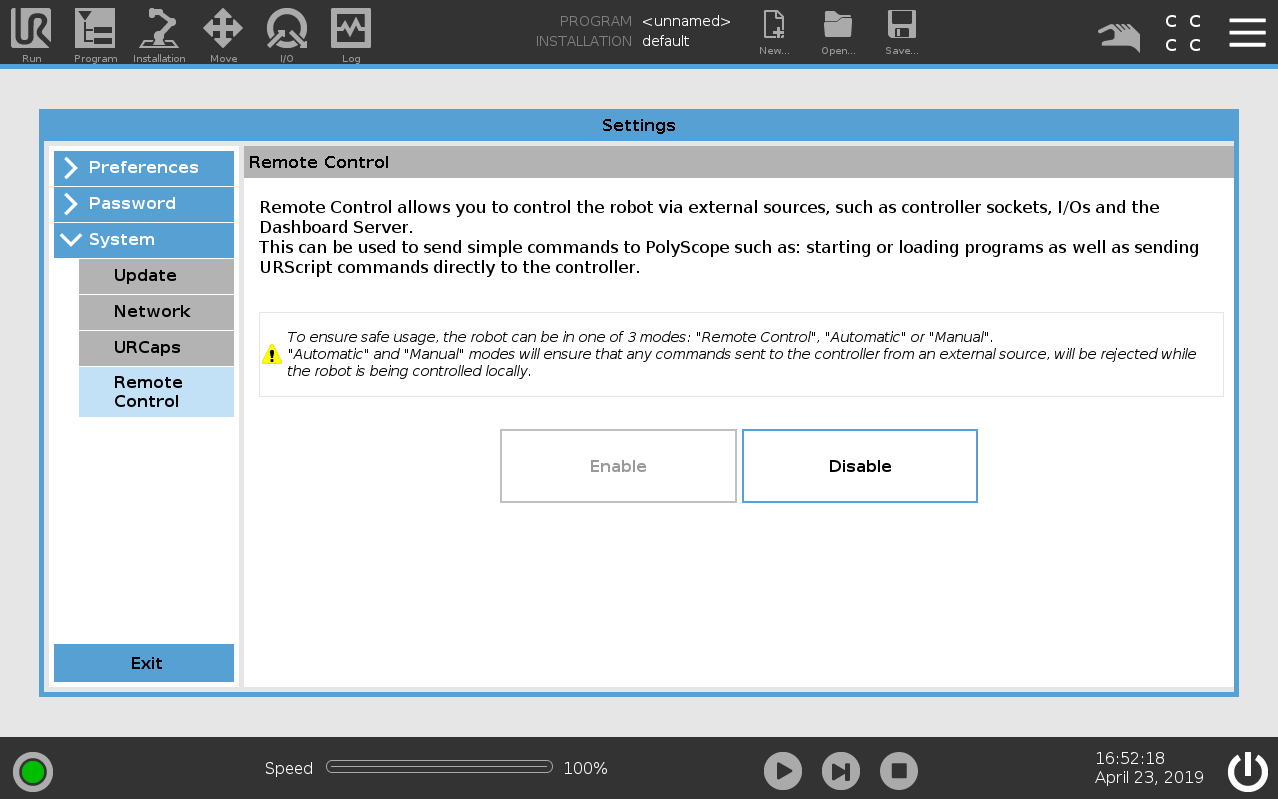
如果您使用的是URe机器人(UR3e、UR5e或UR10e),则应启用UR机器人控制器上的远程控制选项。
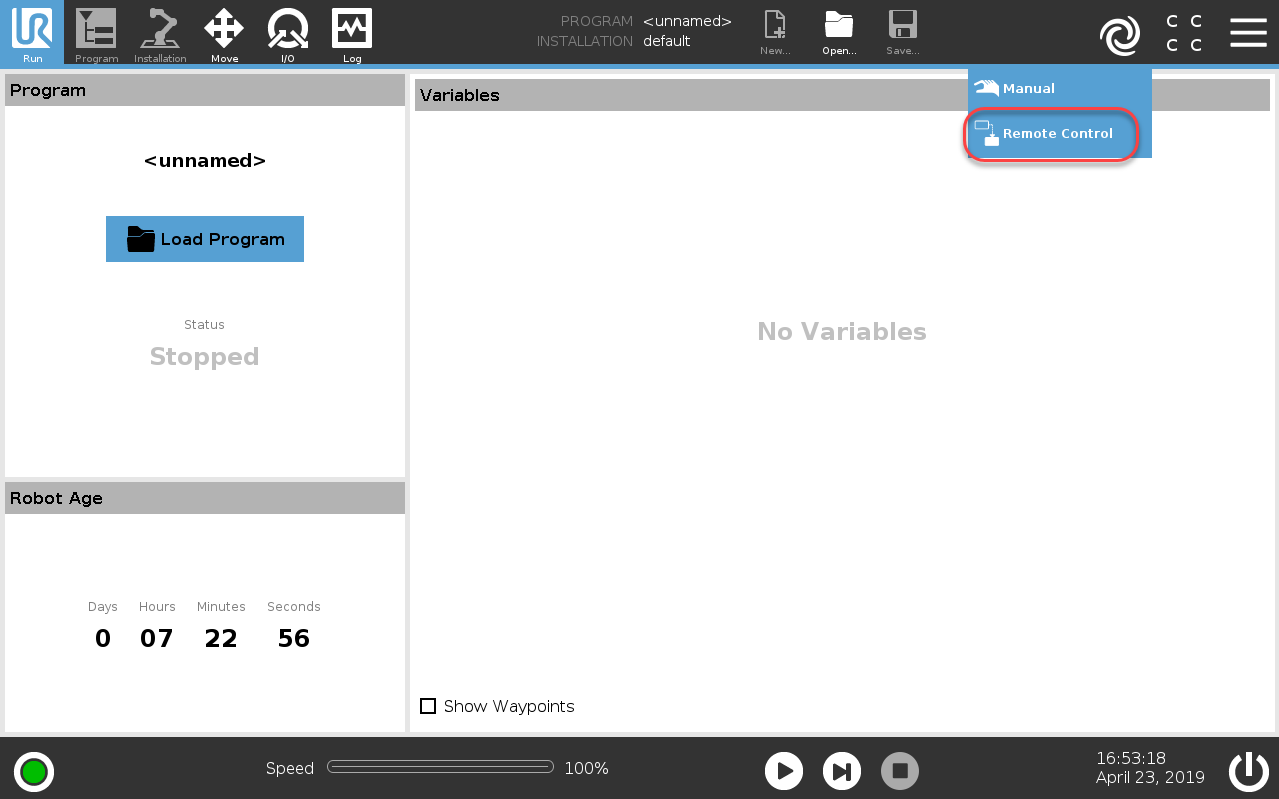
请按照以下步骤启用URe的远程控制功能:
1.从右上角按钮选择"设置"菜单
2.选择系统-远程控制
3.选择启用
4.将操作模式更改为远程控制
注意:第一代UR机器人(非URe),如UR3、UR5和UR10,默认情况下已启用远程控制选项。
网络连接详情
RoboDK驱动程序与UR控制系统之间的连接是双向的。这意味着驱动程序不仅作为客户端连接到远程系统,同时还充当服务器,等待来自控制系统的反向连接。UR控制系统到RoboDK计算机的这种反向连接,会被RoboDK计算机视为外部传入连接。此类连接通常会被操作系统防火墙阻止。如果不能接受完全禁用系统防火墙,请使用下表放行必要的入站和出站连接:
用途 | 方向 | 协议 | 端口号 (apiur) (apiur) | 端口号 (DriverUR) (DriverUR) |
次要接口 | RoboDK → UR | TCP | 30002 | 30002 |
实时接口 (RTDE) | RoboDK → UR | TCP | 未使用 | 30004 |
反向接口 | UR → RoboDK | TCP | 30000 | 50001 |
脚本发送接口 | UR → RoboDK | TCP | 未使用 | 50002 |
轨迹接口 | UR → RoboDK | TCP | 未使用 | 50003 |
脚本命令接口 | UR → RoboDK | TCP | 未使用 | 50004 |


