URSim
URSim可以让您在电脑上模拟真实优傲(Universal Robots)机器人控制器的行为。这样您就能熟悉控制器并测试通过RoboDK生成的程序。本节将指导您安装URSim。
下载URSim要求
您应该从优傲(Universal Robots)网站下载URSim官方镜像,并从官方网站下载Oracle VM VirtualBox。
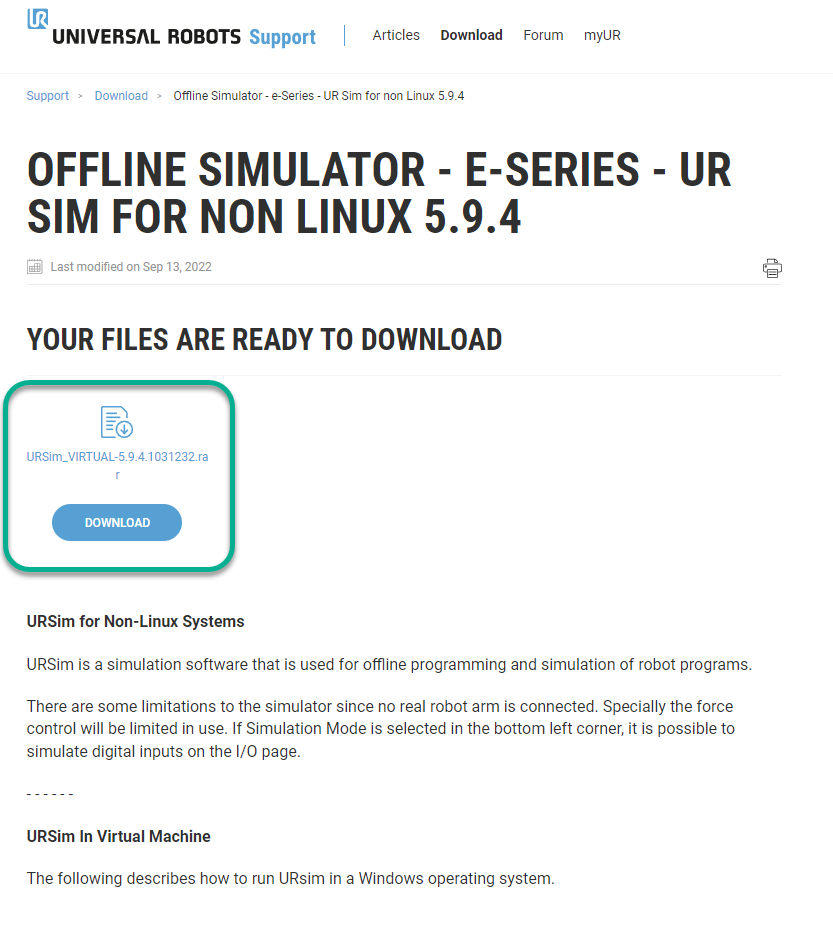
1.从以下链接下载最新的非Linux版离线模拟器:https://www.universal-robots.com/download/?query=ursim。
3.从以下链接下载并安装Oracle VM VirtualBox软件:https://www.virtualbox.org/wiki/Downloads。
4.在硬盘上创建一个文件夹,并将其命名为URSim。
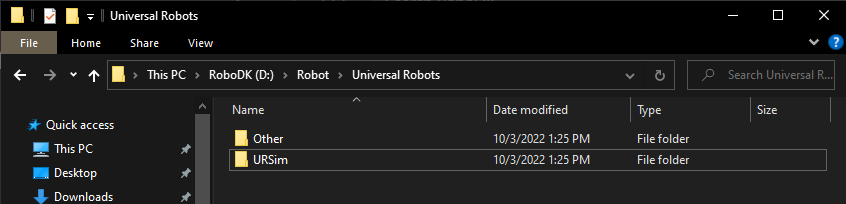
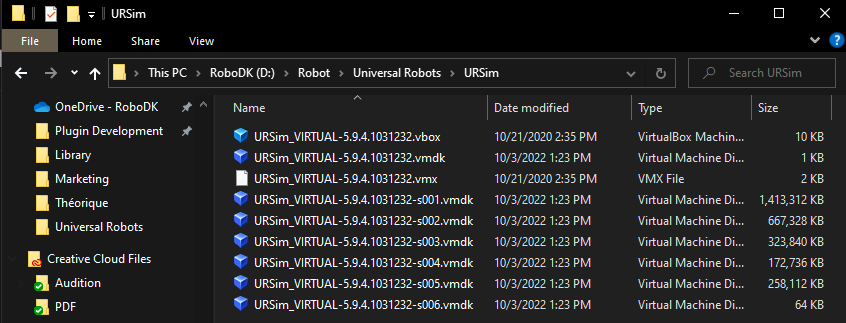
5.将下载的URSim文件(.zip文件或.rar文件)的内容解压到URSim文件夹。
6.双击启动OracleVMVirtualBox。
URSim的VirtualBox设置
本节介绍如何使用Oracle VM VirtualBox创建新的虚拟机,以模拟优傲(Universal Robots)控制器。
请按以下步骤创建新的Linux机器并加载下载的控制器镜像:
1.启动VirtualBox,然后点击"New"。
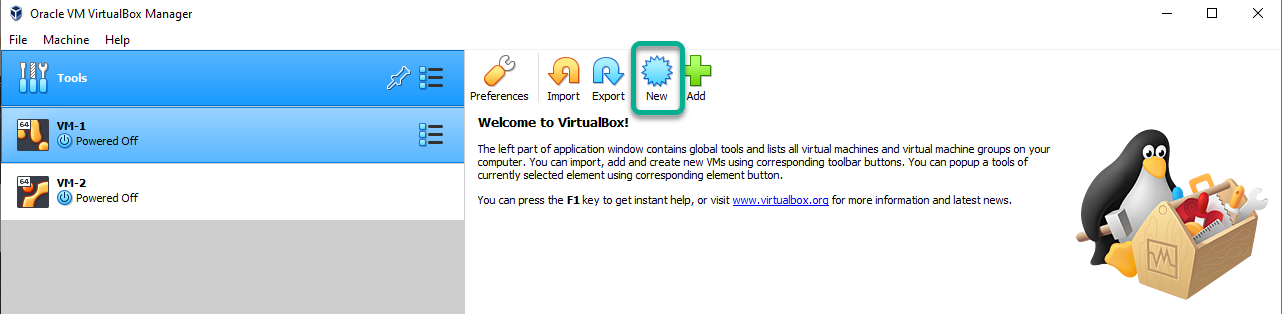
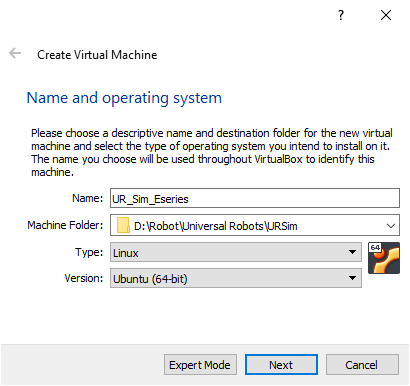
2.将名称设为:UR_Sim_Eseries,并将机器文件夹设为你创建的文件夹。
将类型设为Linux,版本设为Ubuntu(64位)。
注意:在较新版本的 VirtualBox 中,机器文件夹(Machine folder)已更名为VM Folder,您应将操作系统发行版指定为Ubuntu,操作系统版本指定为Ubuntu 64 位。
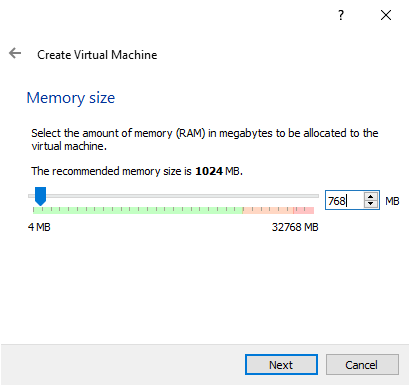
3.将内存大小设置为768MB,然后按"Next"。
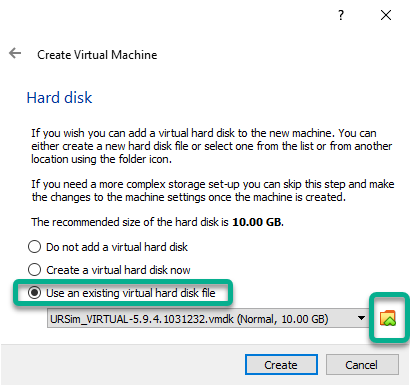
4.选择选项"Use an existing virtual hard disk file",并定义解压缩文件所在文件夹的路径。按"Create"。
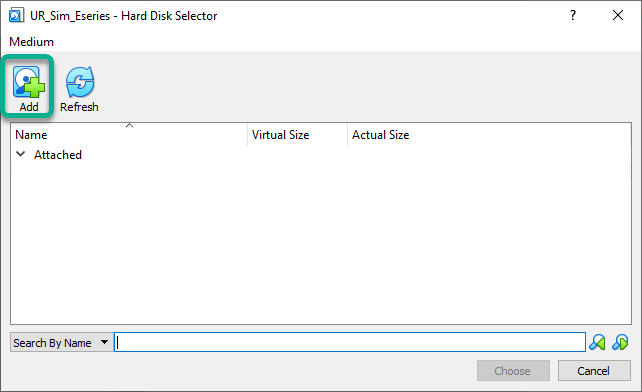
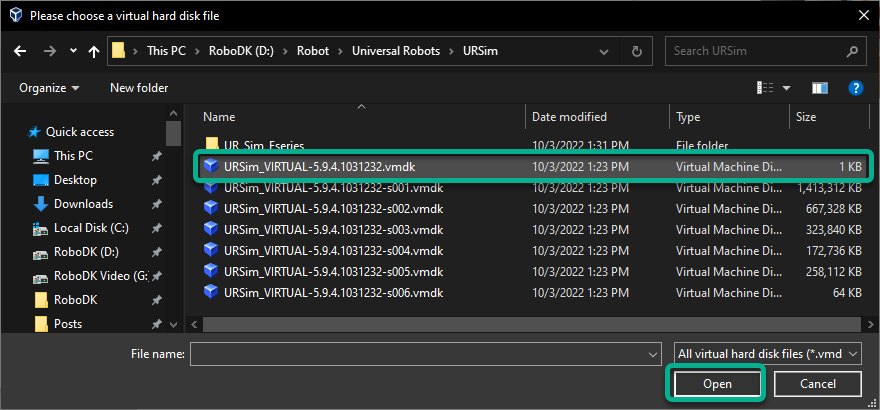
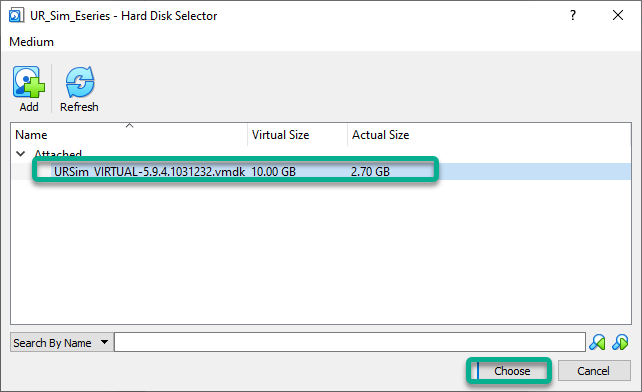
5.按"Start"启动虚拟机。
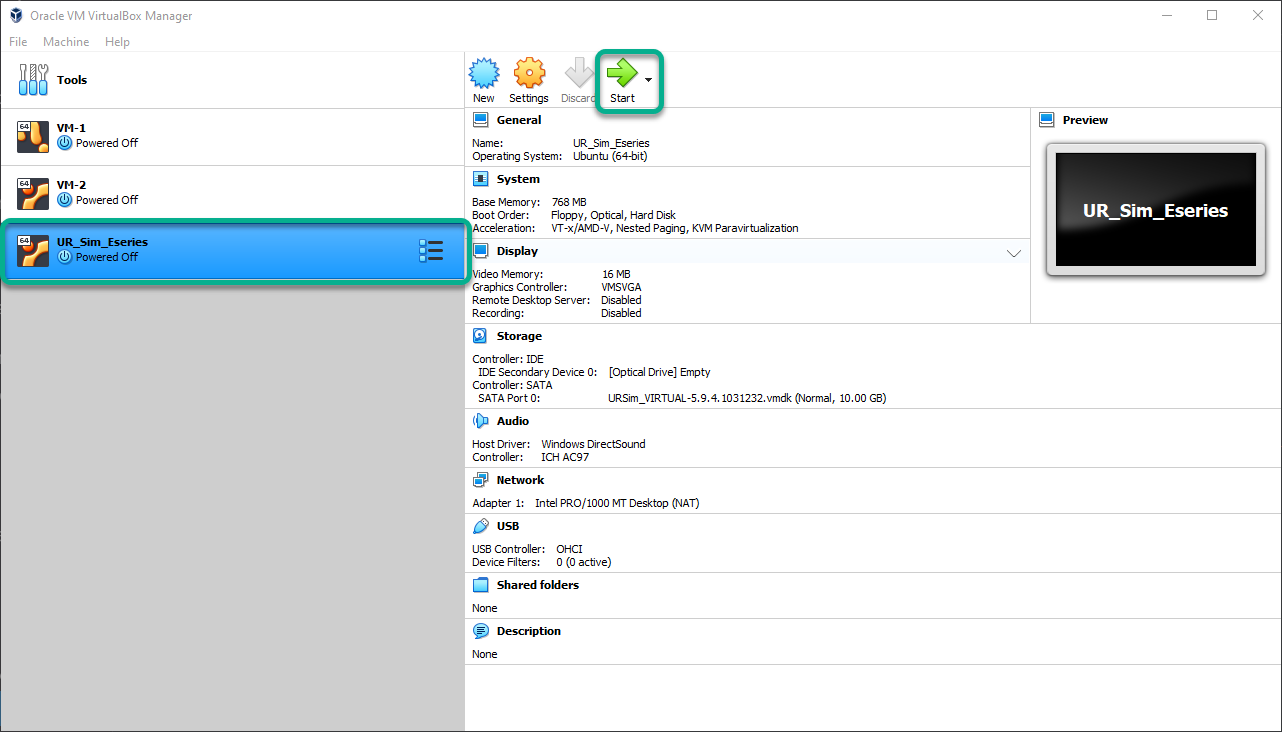
6.如果出现" Hardware acceleration is not available"(硬件加速不可用)的错误,可能需要重启电脑并在BIOS中启用虚拟化设置。启用虚拟化后,可重新启动Windows、VirtualBox和虚拟机。
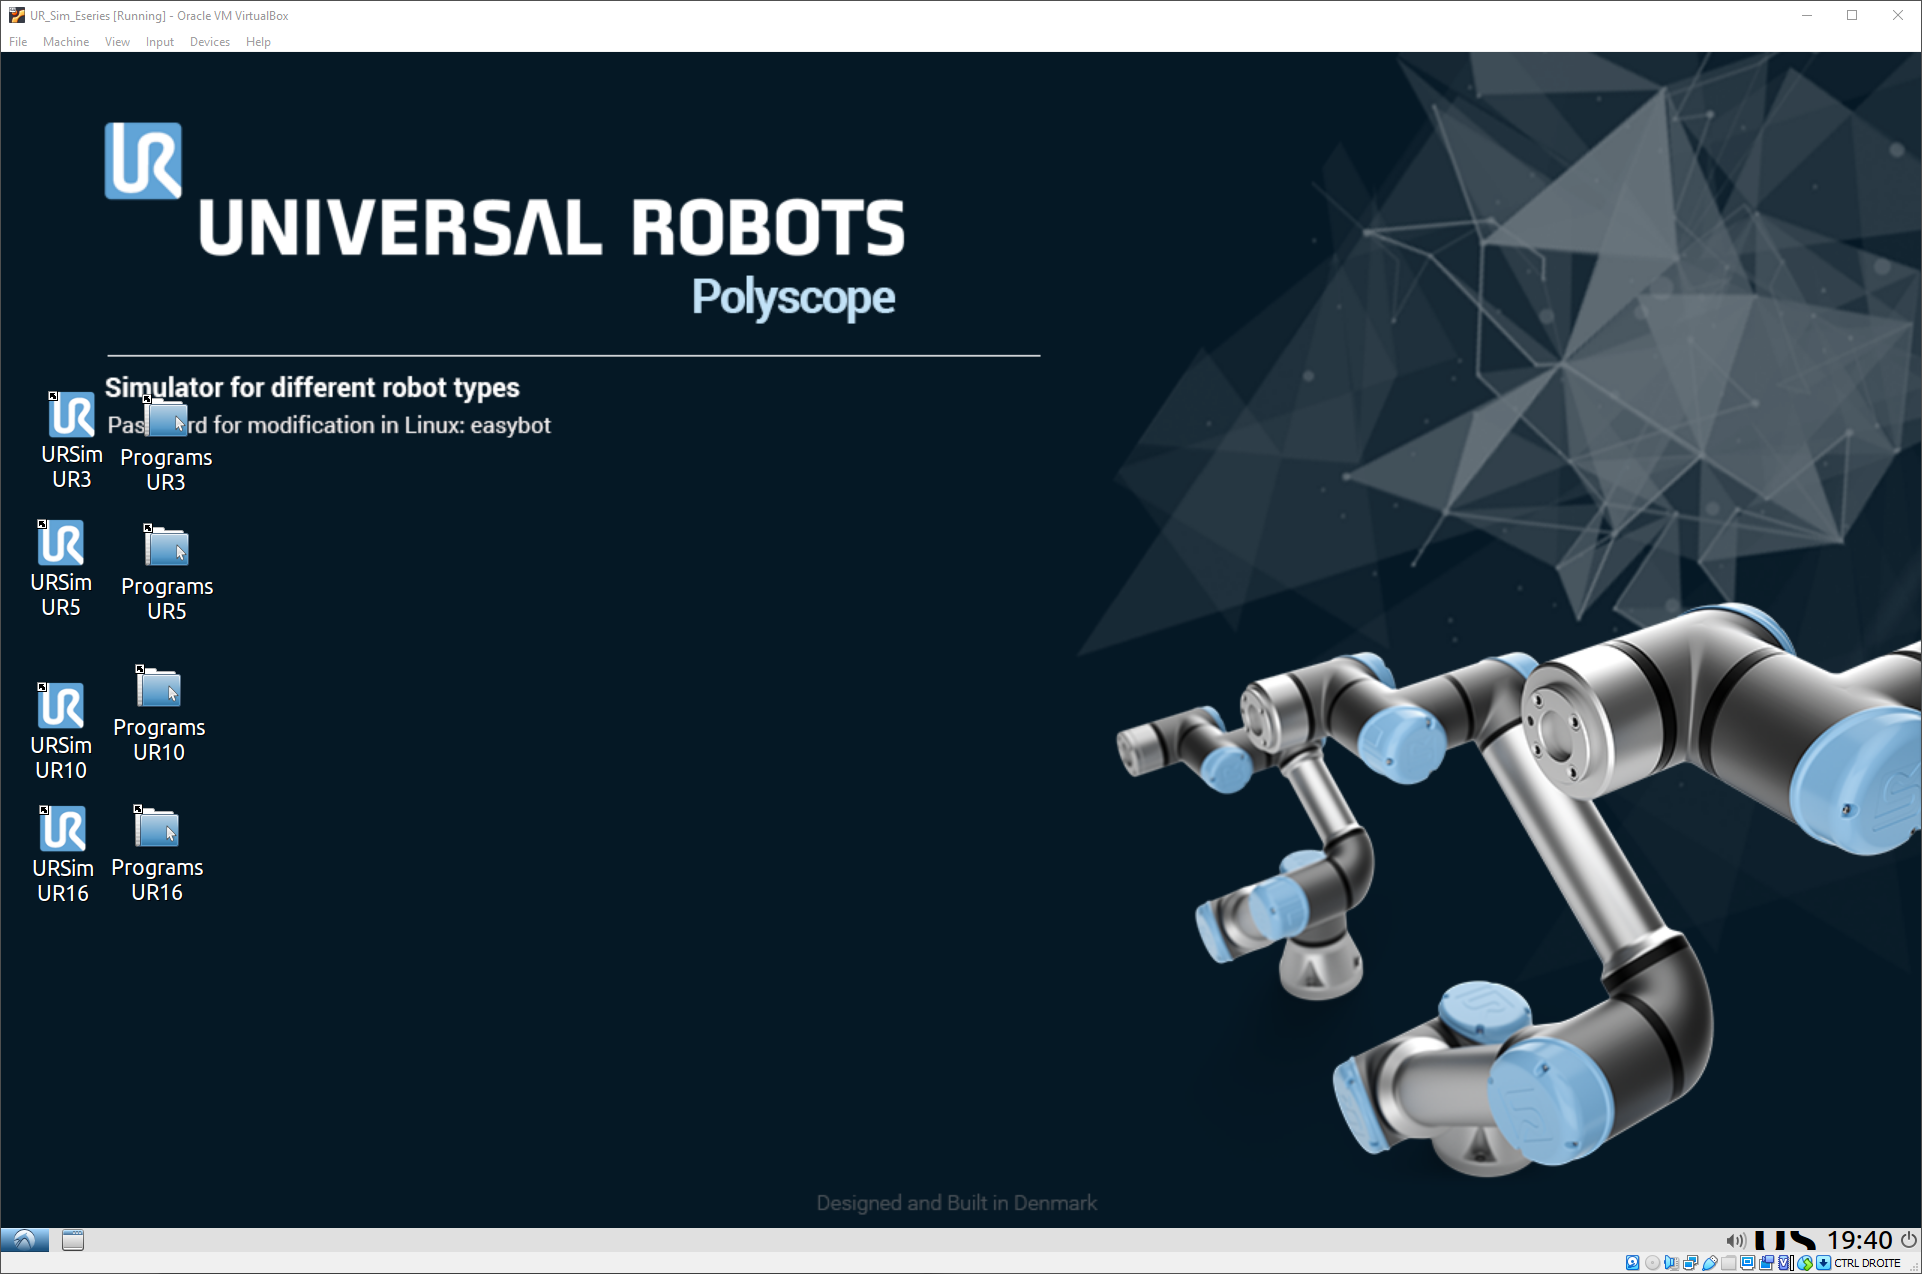
7.此时虚拟机应能正常启动。
Windows与URSim共享文件夹
您可以选择在Windows电脑和模拟控制器之间设置共享文件夹,以便轻松传输程序文件。
请按照以下步骤将RoboDK程序文件夹映射到模拟UR机器人控制器中的新文件夹:
1.本节介绍如何在Windows和URSim之间建立共享文件夹以传输程序。
2.打开URSim的虚拟机。
3.在Linux Ubuntu系统中创建一个名为“RoboDK_Shared”的文件夹,路径为“/home/ur/”。
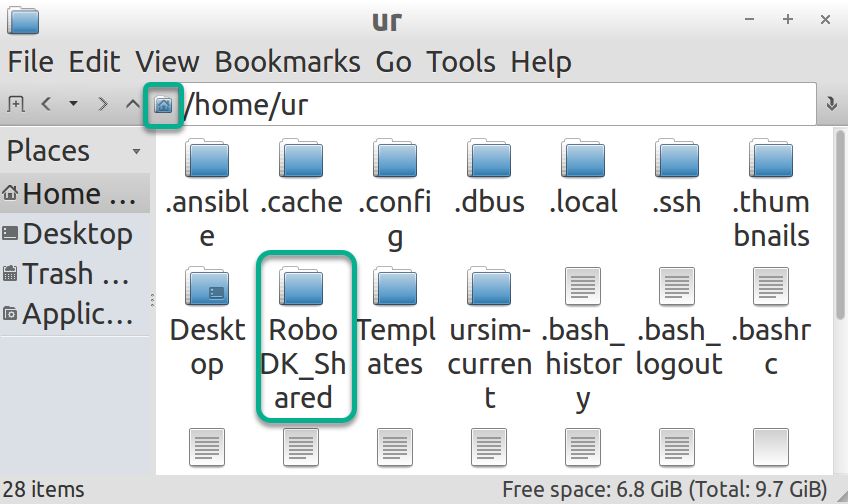
4.通过拖放“RoboDK_Shared”文件夹到桌面,创建桌面快捷方式。
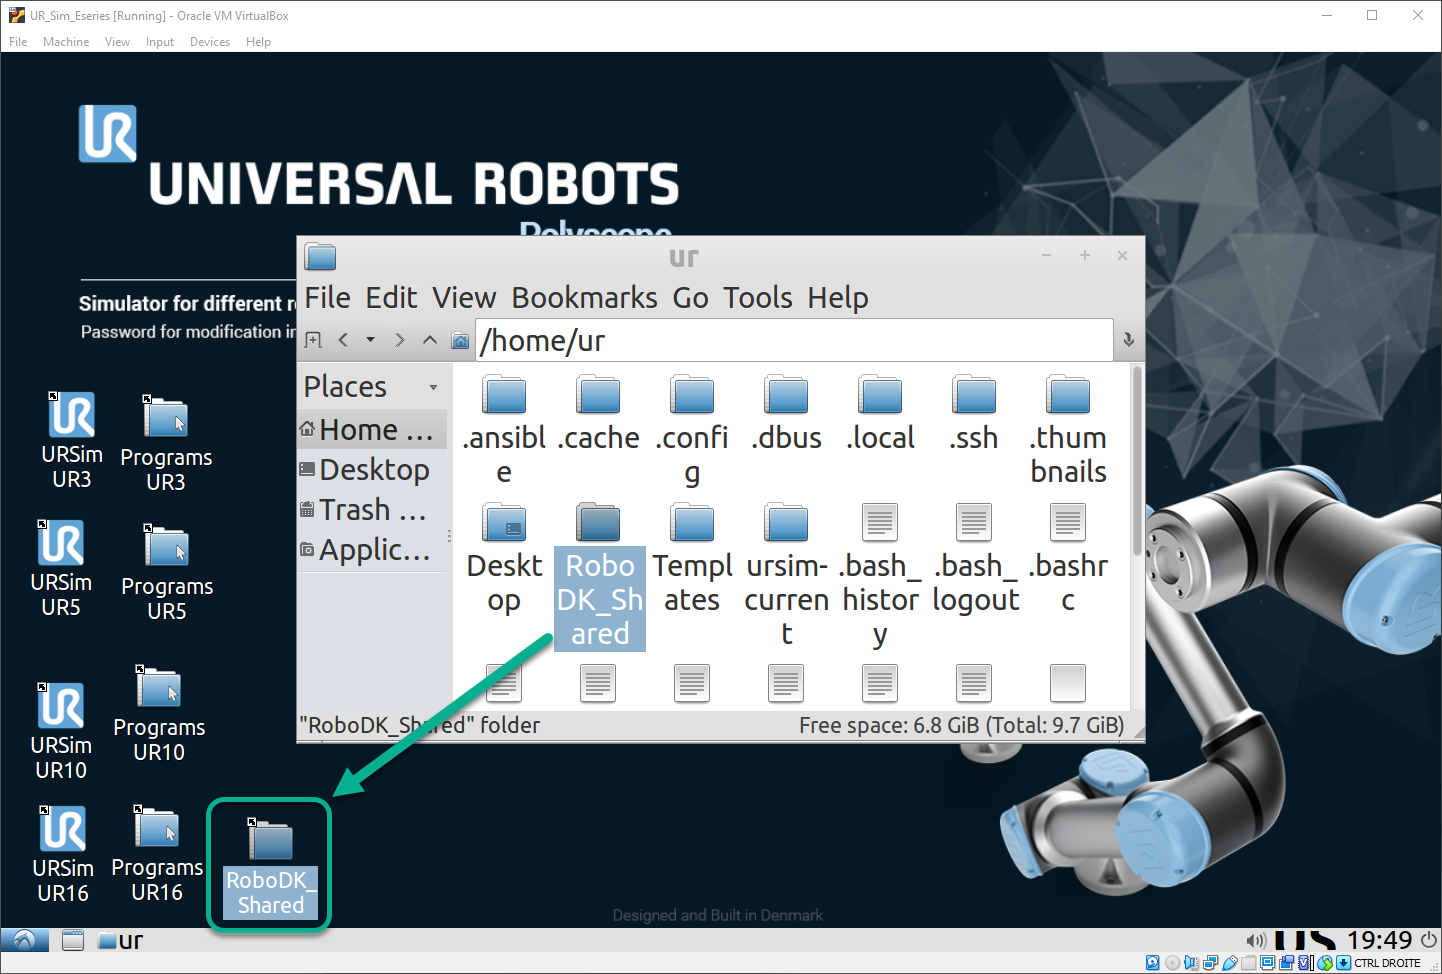
5.打开:RoboDK_Shared。
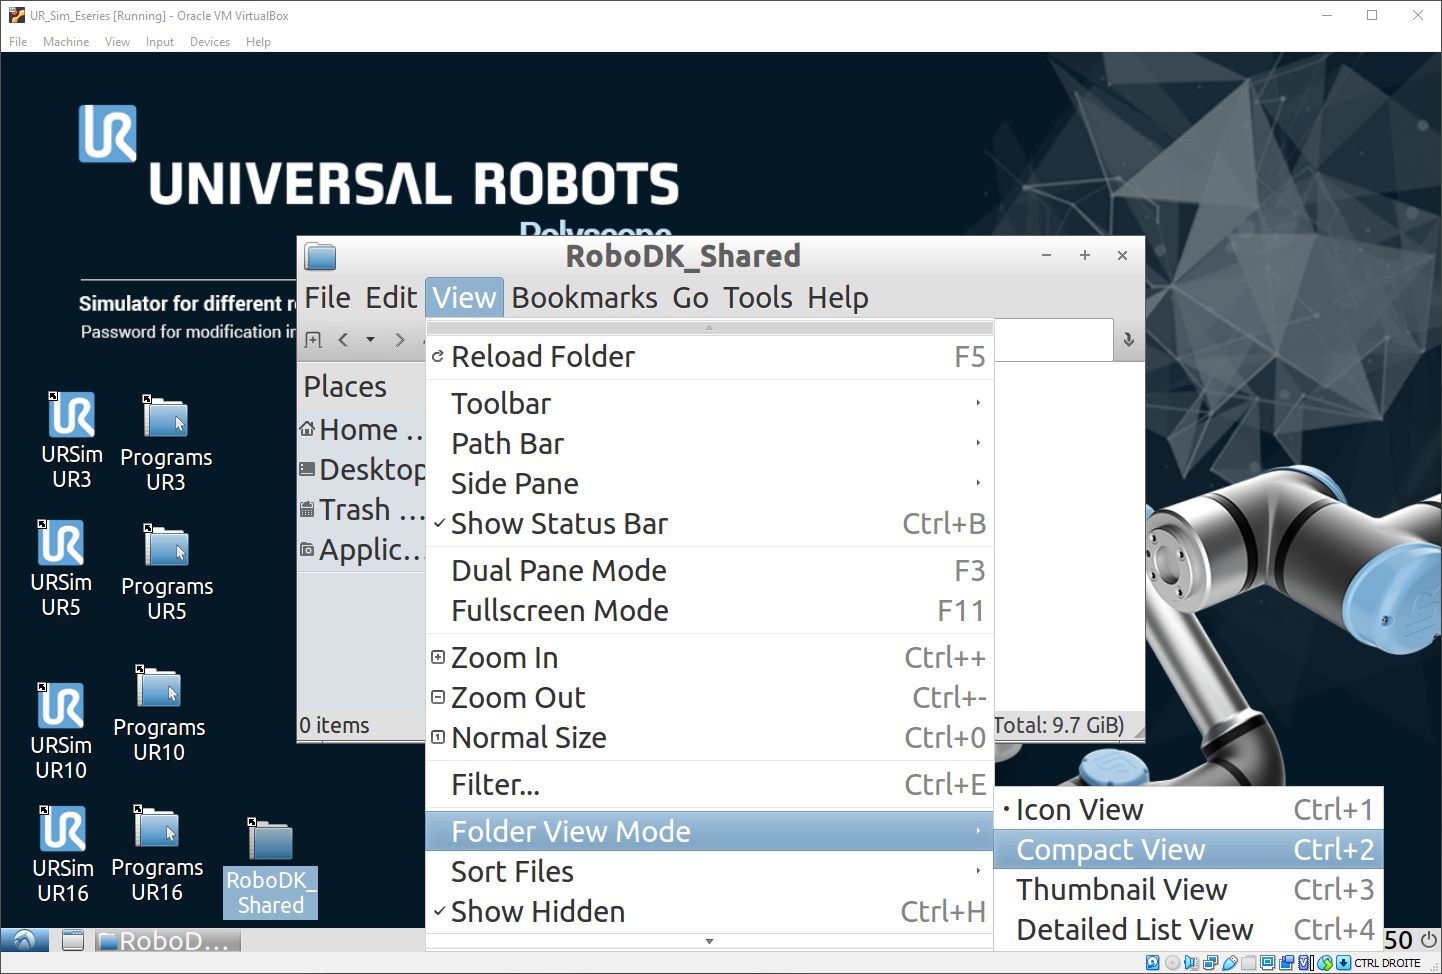
6.选择:View➔Folder View Mode➔Compact View.
7.从VirtualBox窗口的顶部菜单中选择: Devices➔Shared Folders➔Shared Folders Settings.
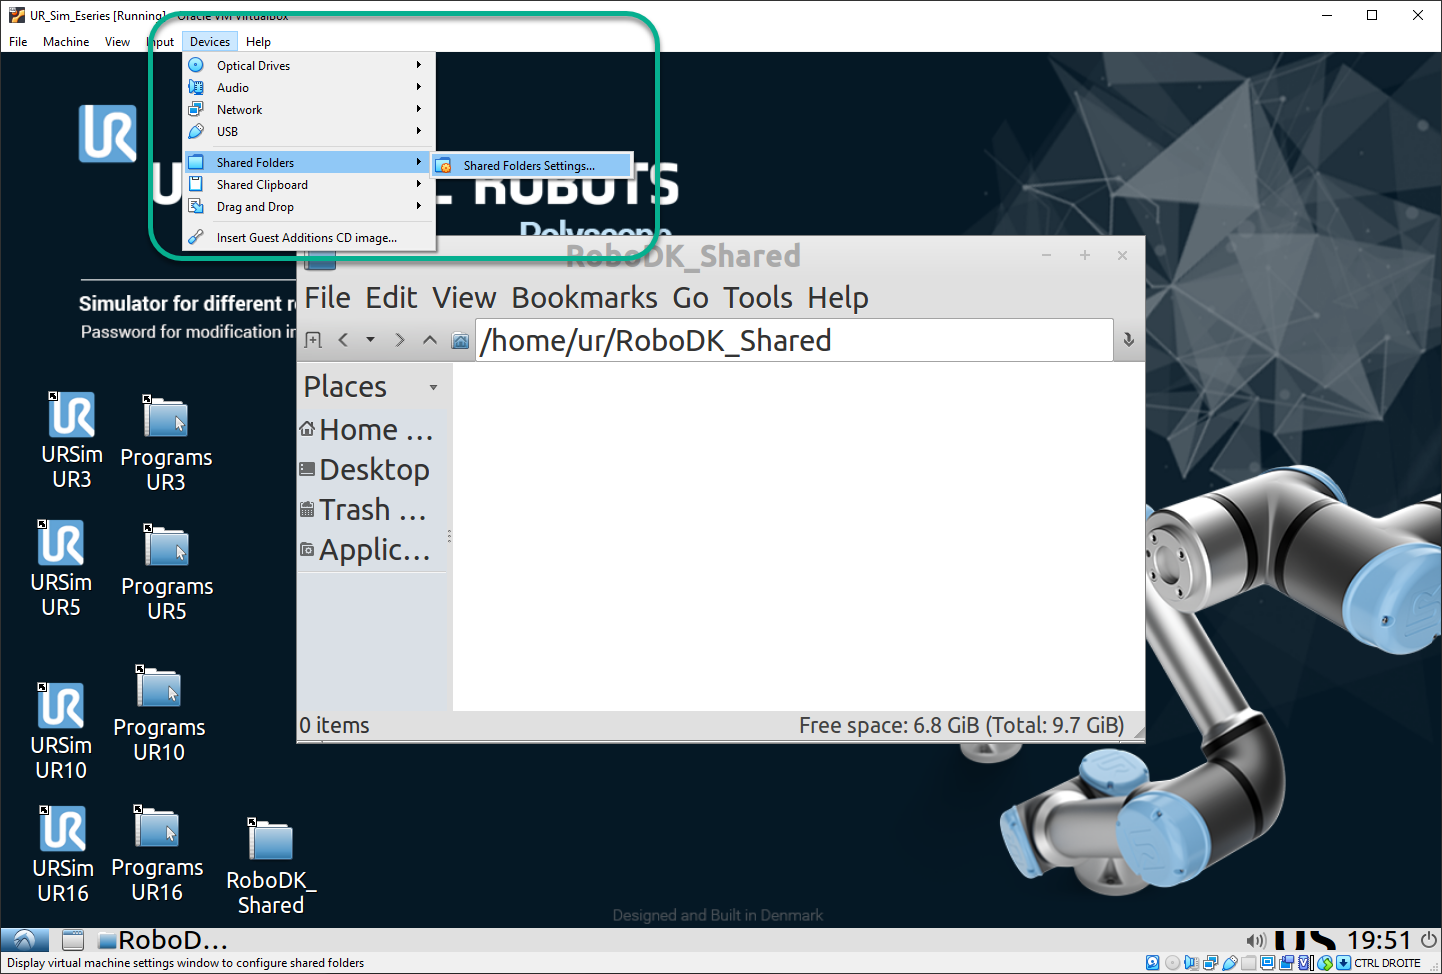
8.使用下图所示按钮添加新的共享文件夹。
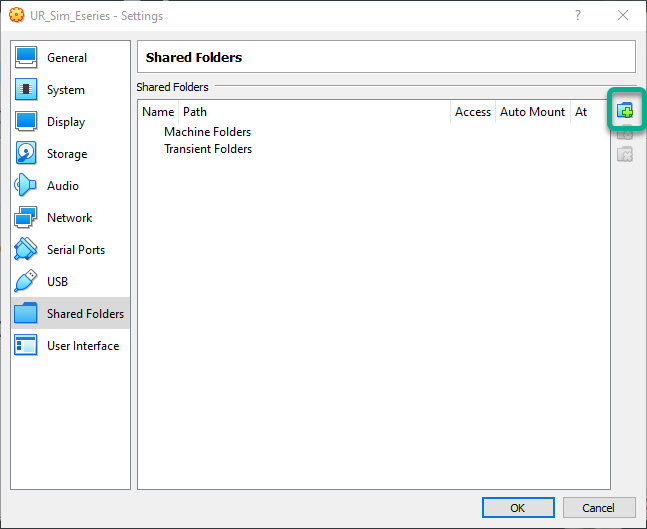
9.选择Windows中共享文件夹的路径(可使用计算机上的任何文件夹)。
10.选中:“Auto-mount” 和“Make Permanent”.
11.Mount point:/home/ur/RoboDK_Shared
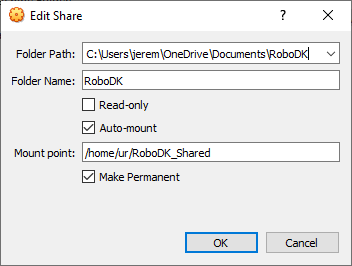
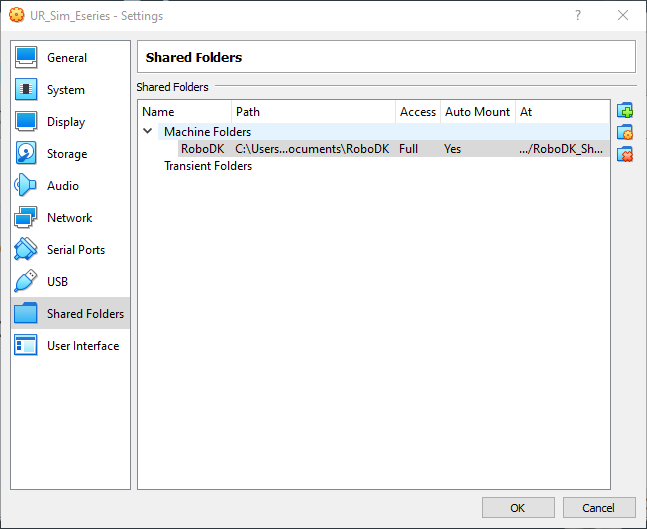
12.从VirtualBox顶部菜单中选择:Devices➔Insert Guest Additions CD Image。
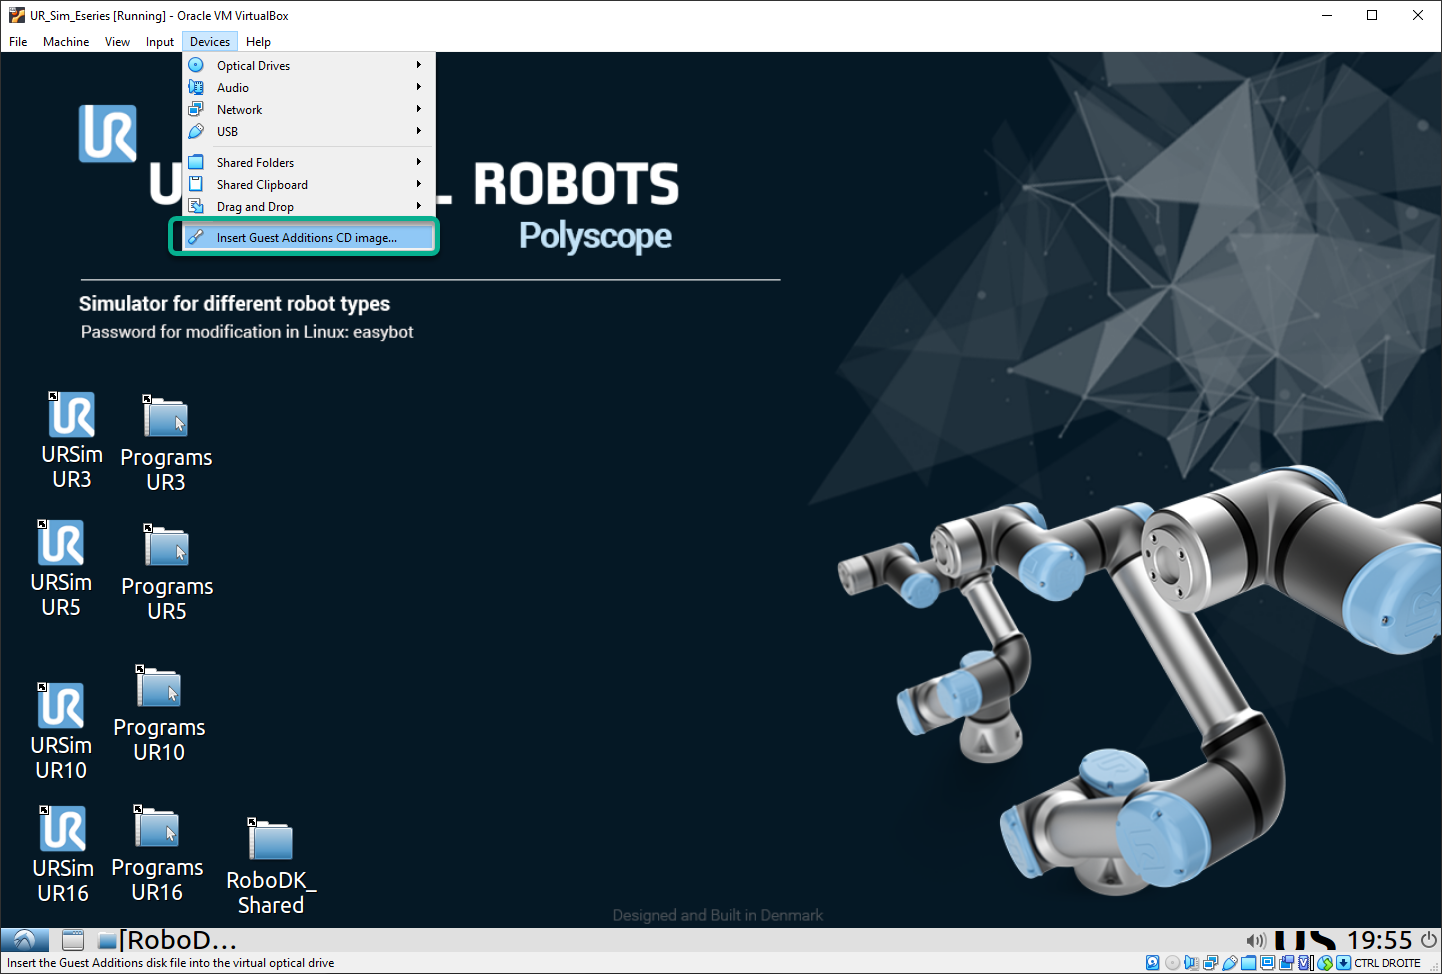
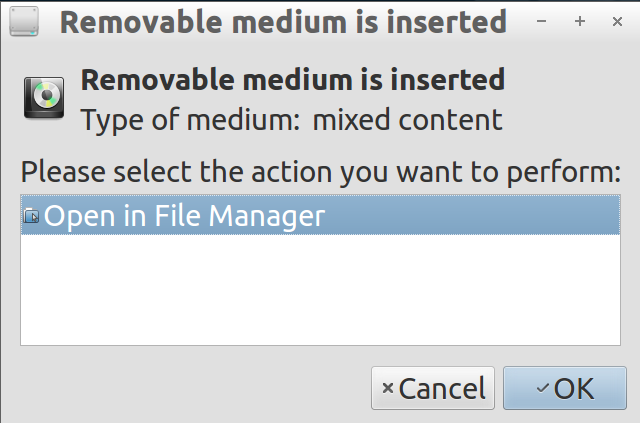
13.选择" Open in File Manager",然后按"OK"。
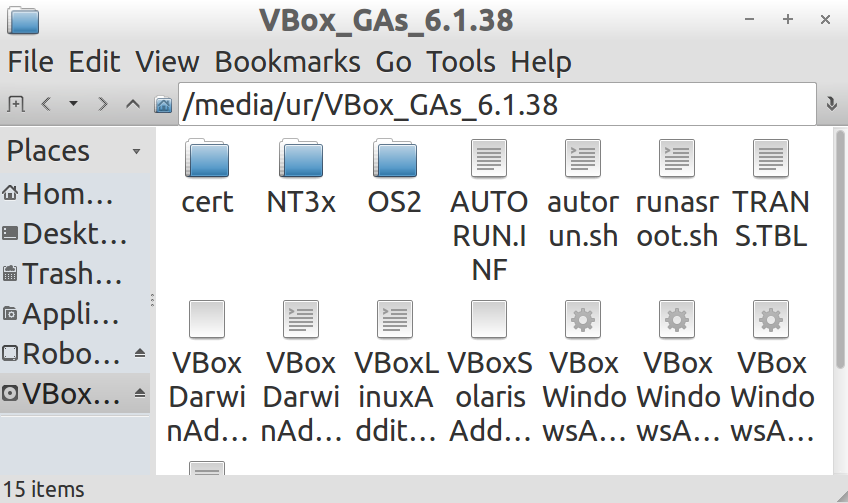
14.打开文件夹:/media/ur/VBox_Gas_6.1.38(VBox版本可能有所不同)。
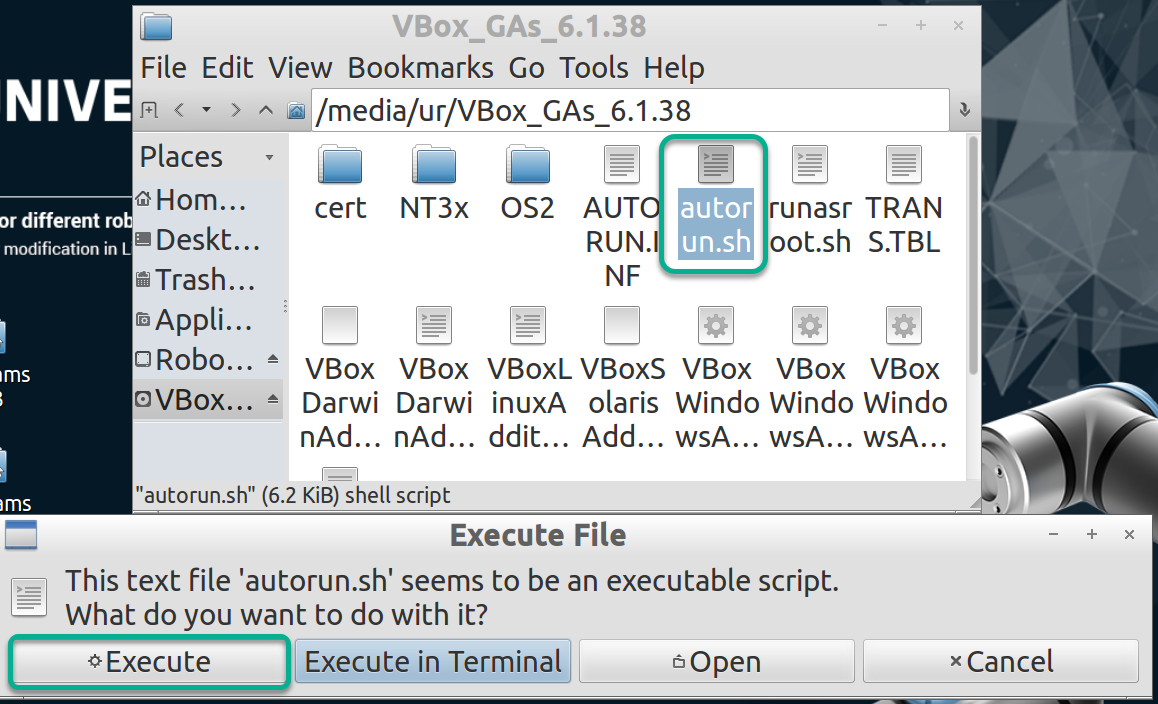
15.双击"autorun.sh"文件并选择"Execute"(密码为"easybot")。脚本运行可能需要一点时间。
16.重新启动虚拟机。
注意:请确保使用Linux Start menu➔Logout➔Reboot,或关闭虚拟机并选择Send the shutdown signal选项重新启动。
17.打开终端:选择: Start button➔System Tools➔UXTerm。
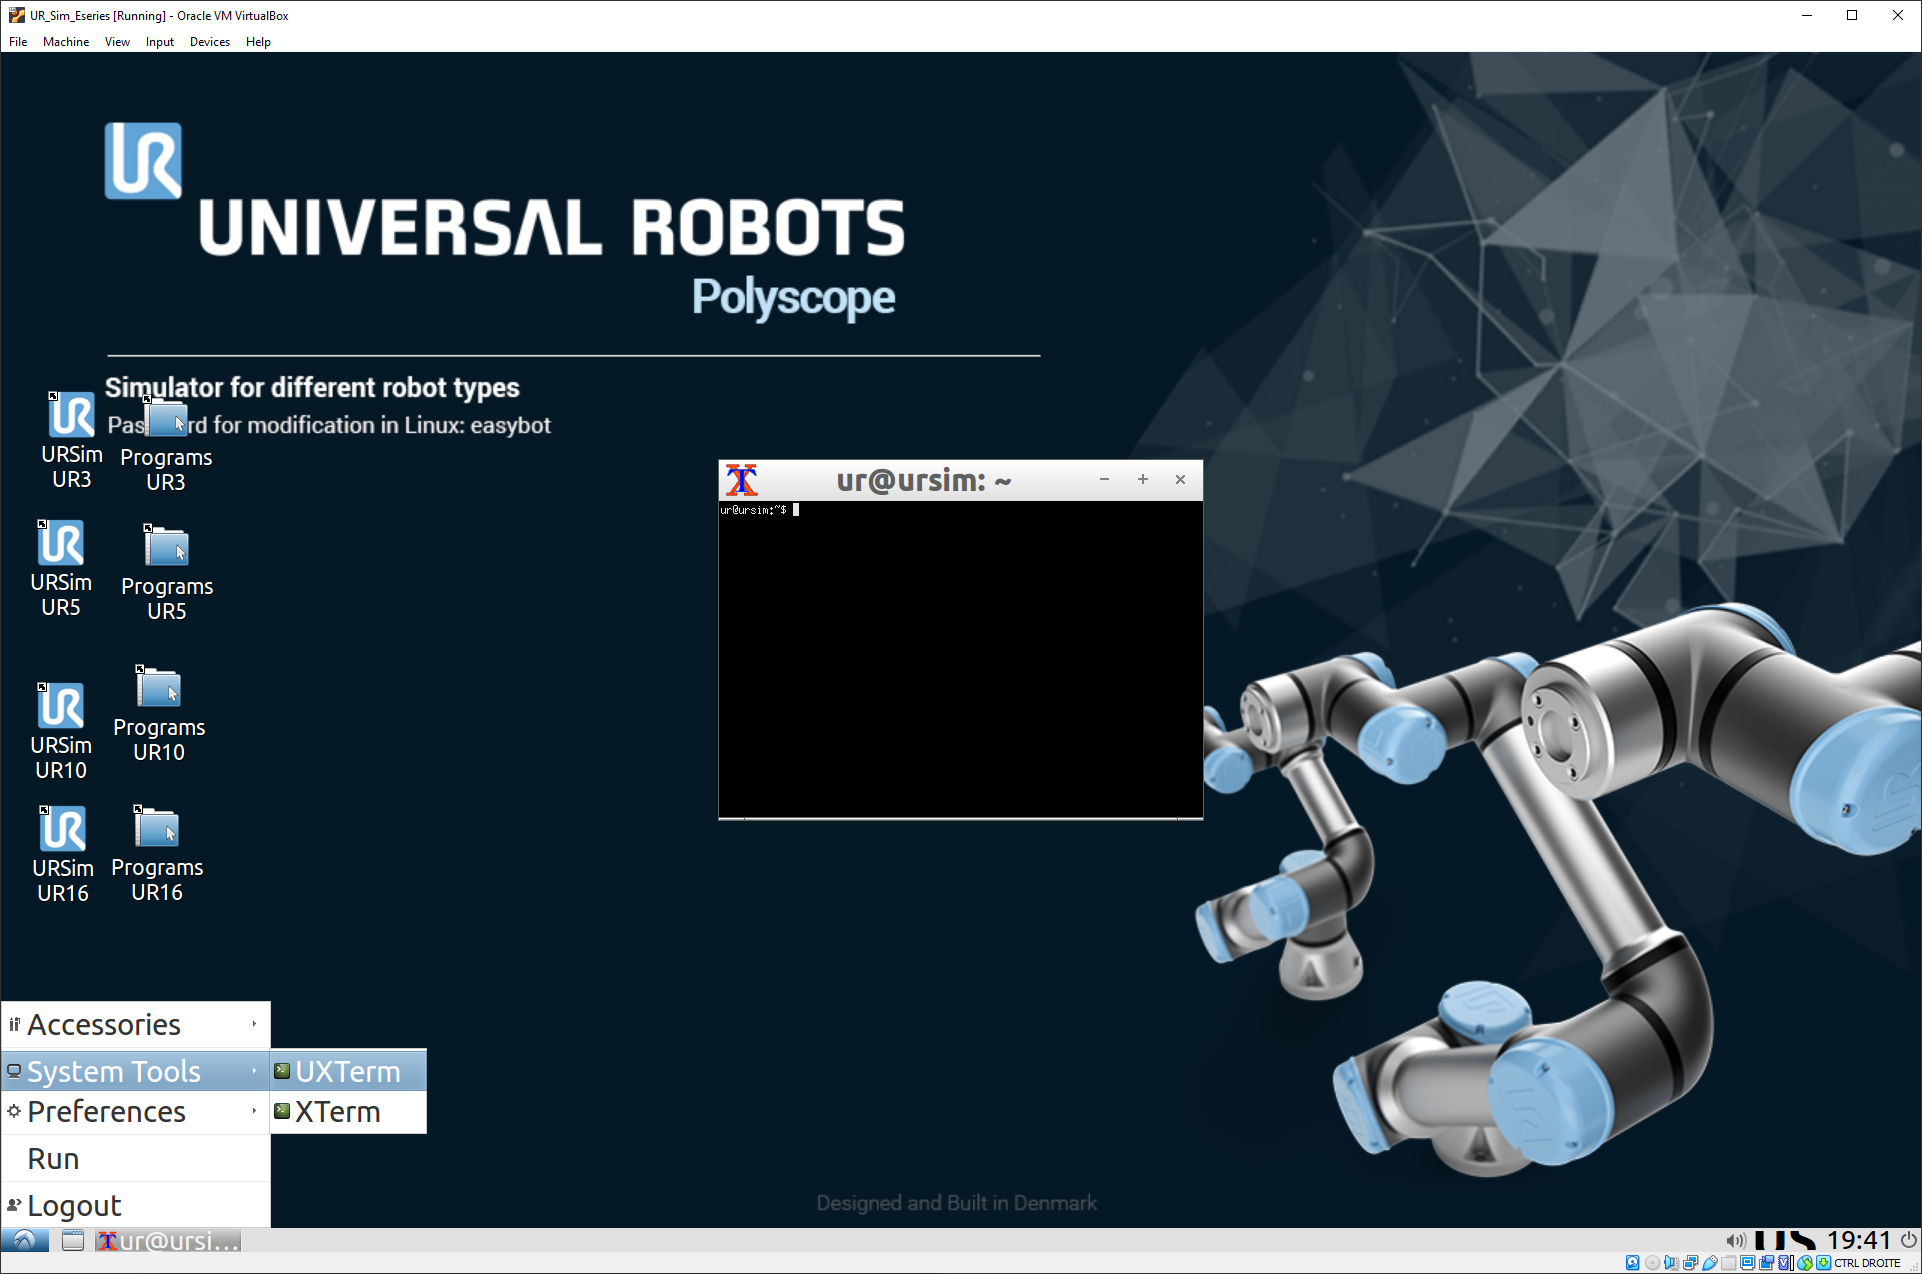
18.在终端中键入:sudo adduser $USER vboxsf,然后按回车键。
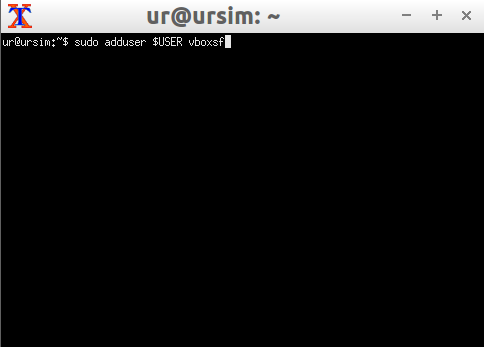
19.重启虚拟机。
20.如果您在Windows共享文件夹中用RoboDK生成了新文件,可以在虚拟机共享文件夹" RoboDK_Shared"中按 “View” ➔ “Reload Folder” 或按"F5"键。
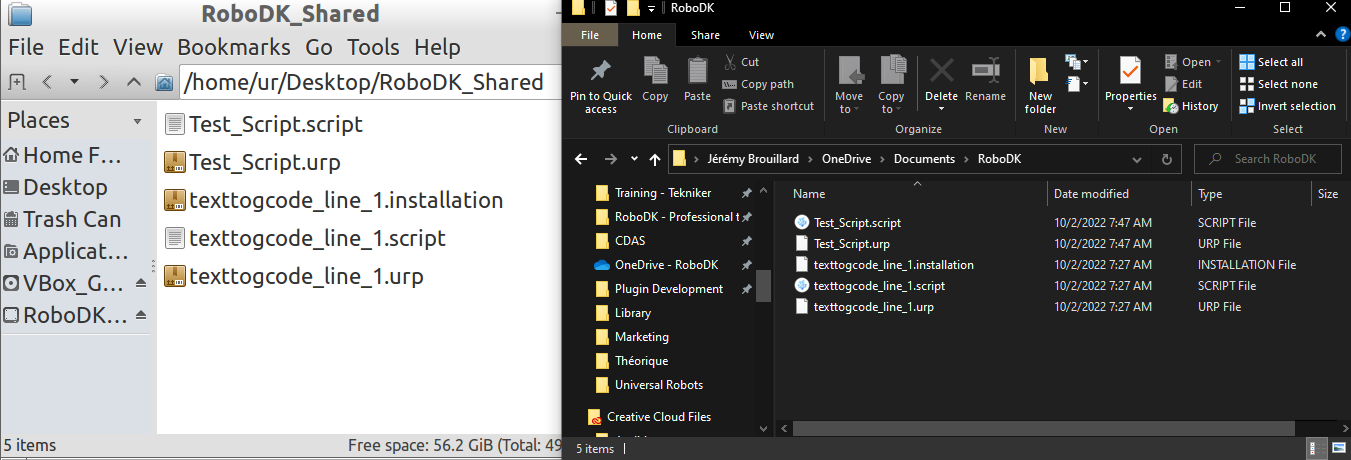
在URSim中使用RoboDK驱动程序
您可以使用URSim测试RoboDK和优傲(Universal Robots)控制器之间的连接。
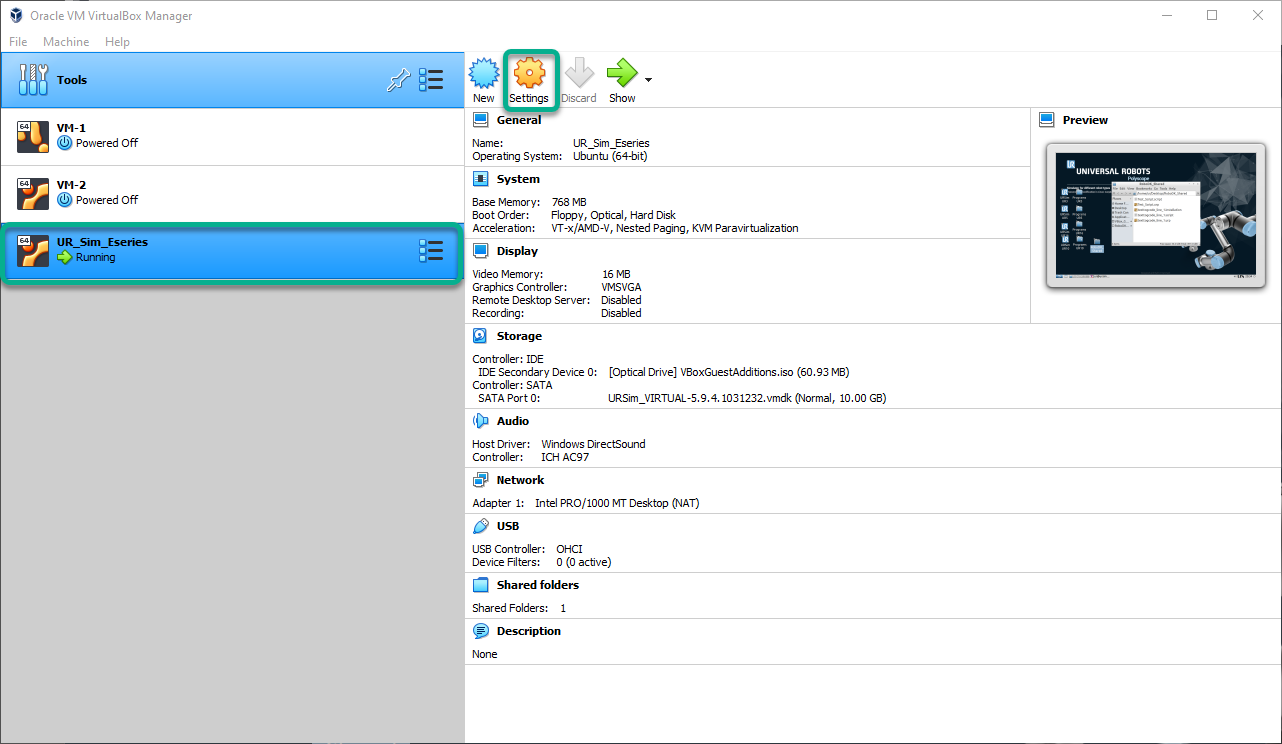
1.在Oracle VM VirtualBox管理器中。
2.选择UR_Sim_Eseries VM并按设置。
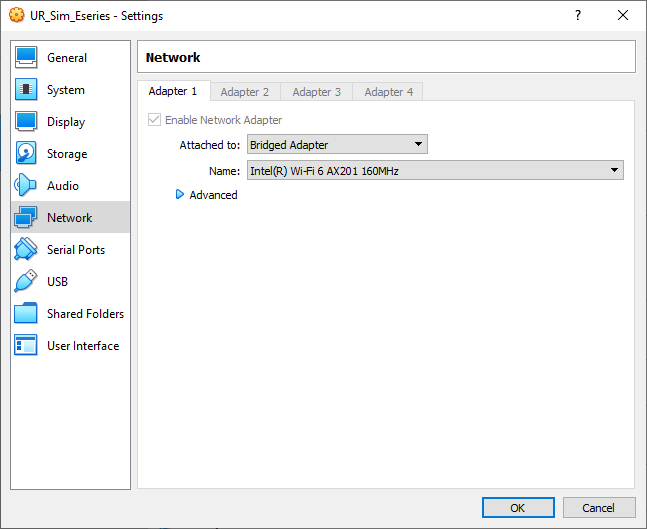
3.选择 Network Attached to:,然后选择 Bridge Adapter(网桥适配器),并按 OK(确定)。
4.启动URSim虚拟机器加工。
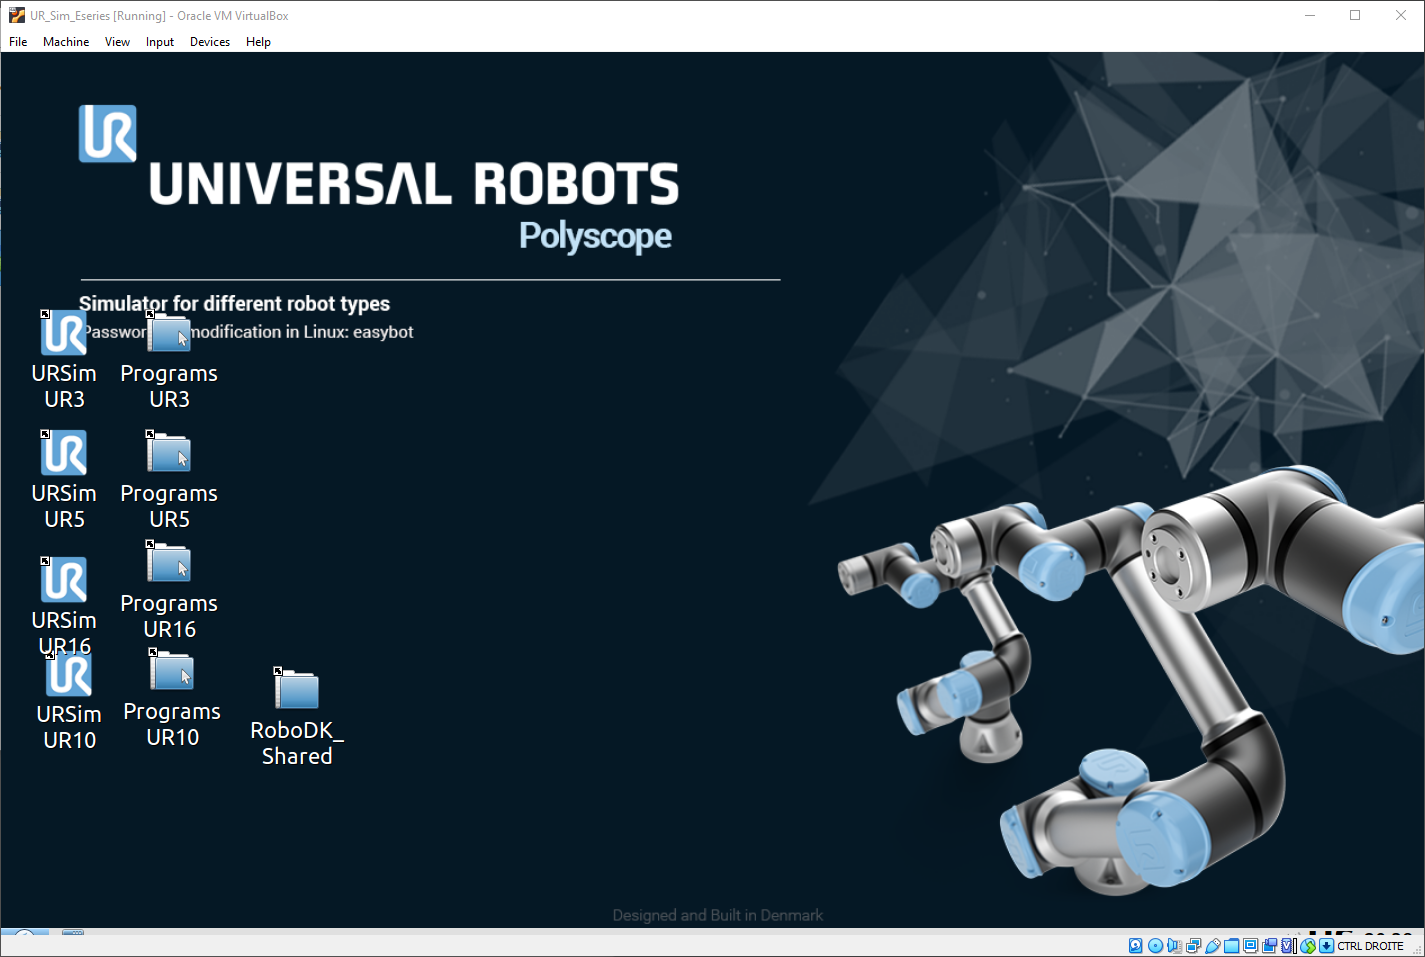
5.使用您首选的UR型号启动Polyscope。
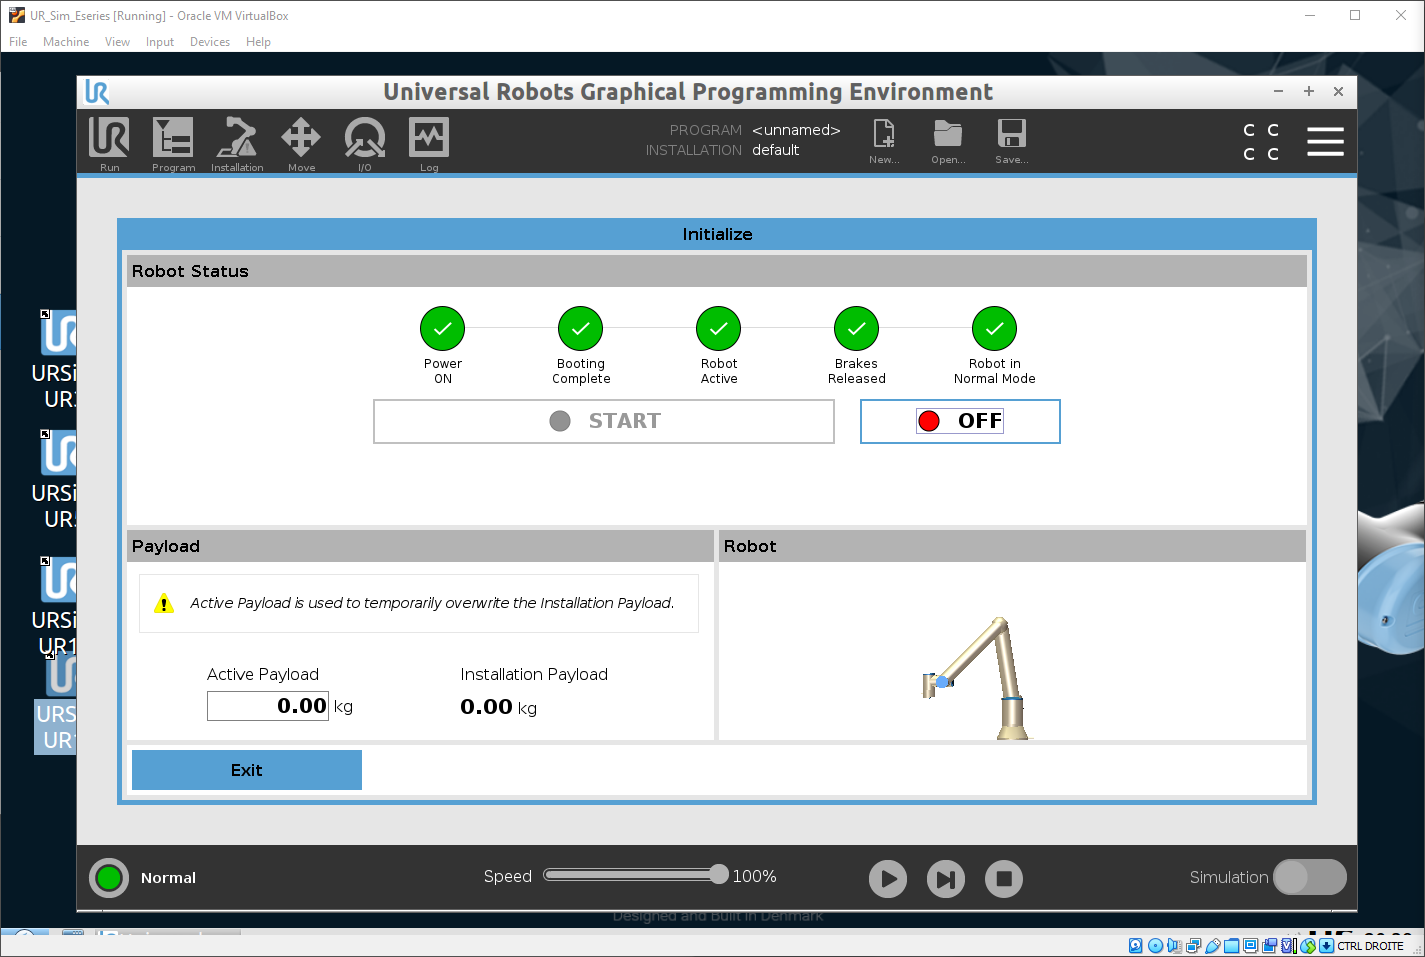
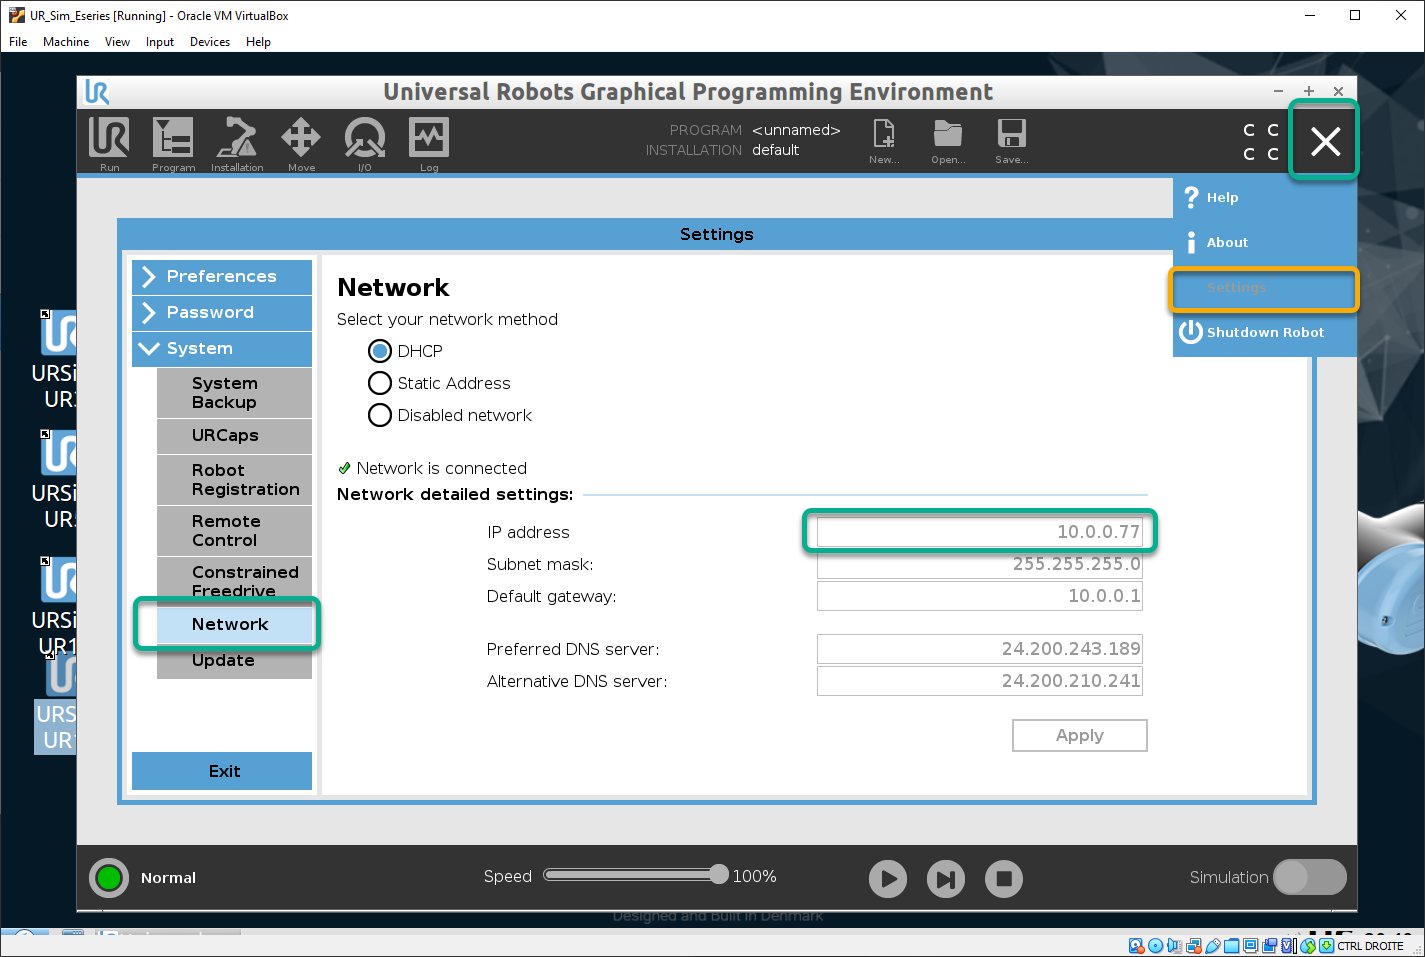
6.读取模拟器IP地址。
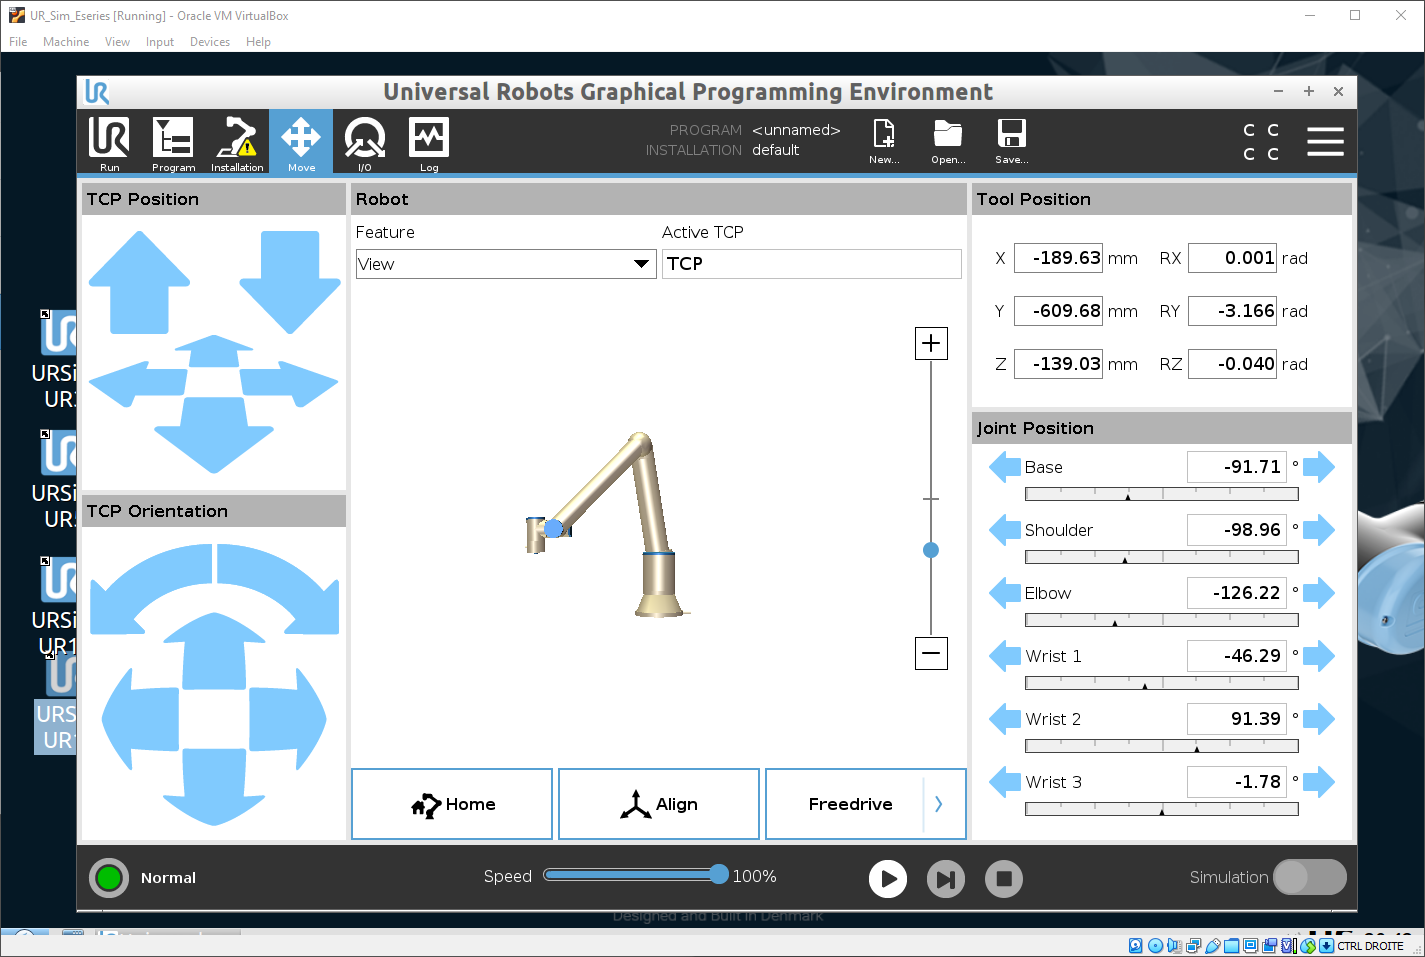
7.进入URSim的"Move"窗口。
8.在RoboDK工作站中打开相同的UR模型。
9.选择 Connect Connect Robot。
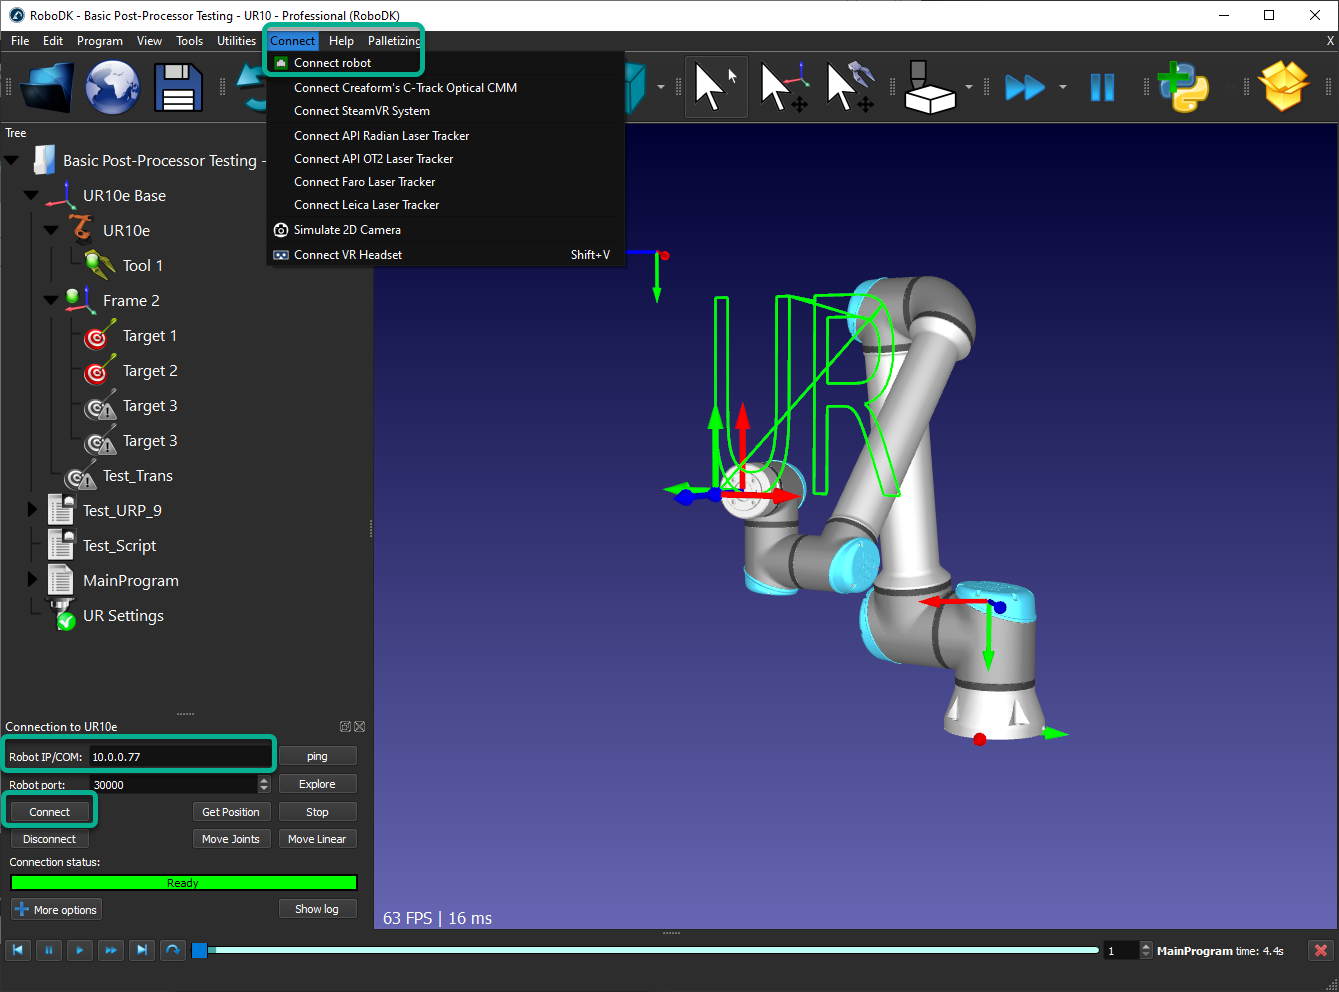
10.输入URSimIP地址,然后点击:Connect。
11.使用"Get Position",获取URSim机器人的位置,并将其应用于RoboDK。
12.使用"Move Joints",将URSim机器人移动到RoboDK机器人的位置。
13.右键单击RoboDK程序,选择"Run on robot"和"Run",即可同时在RoboDK和URSim中运行程序。


